
电动工具的制作方法
本公开涉及一种电动工具。
背景技术:
1、切割机的机身壳体内通常安装电动马达作为驱动源,以使作为工具头的磨片或锯片旋转,与机身壳体连接的握持壳体用于供操作者握持,以操作切割机进行切割或研磨金属、木材及石材等。
技术实现思路
1、本公开的目的在于提供一种结构紧凑、握持舒适、放置安全且多场景应用的电动工具。
2、为达到上述目的,本公开提供如下技术方案:电动工具,包括:
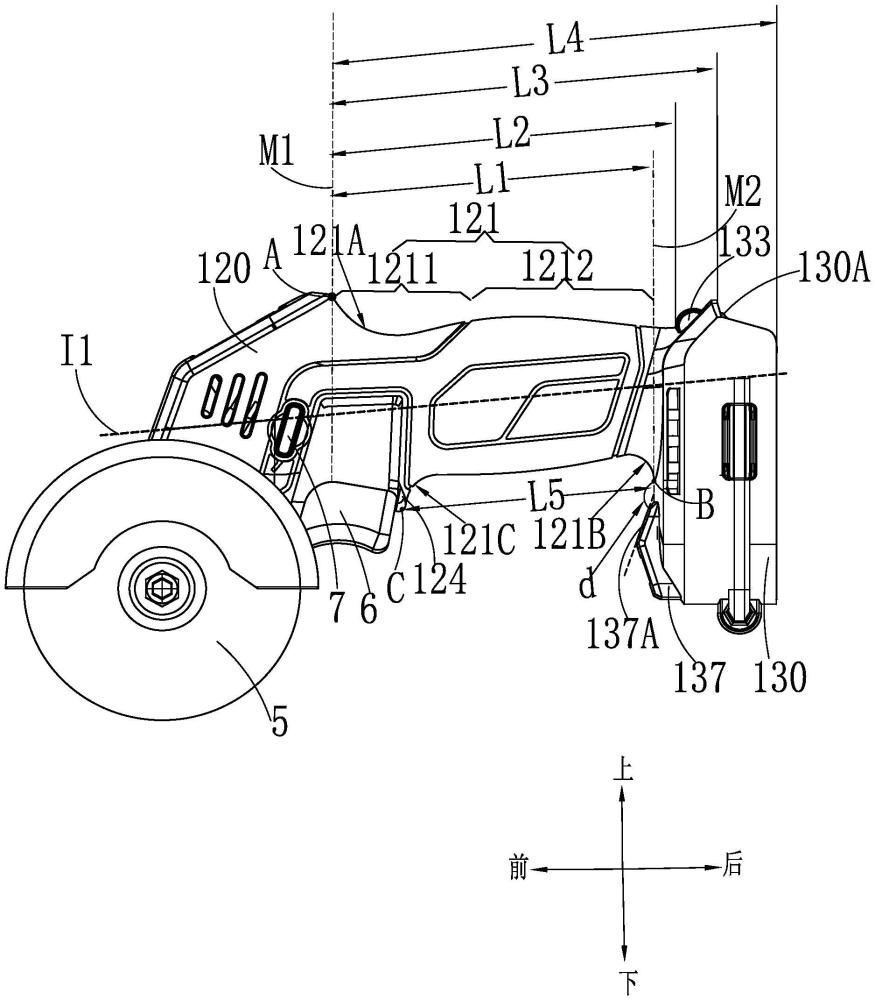
3、壳体,包括机身壳体、握持壳体及电池包接收壳体,所述握持壳体位于所述机身壳体后方,且沿前后方向纵向延伸,所述电池包接收壳体设置在所述握持壳体后端;
4、电机及触发器,所述电机收容在所述机身壳体内,所述触发器设置在所述握持壳体上,且被配置为响应于操作者的触发操作以驱动所述电机;
5、工具主轴及工作头,所述工具主轴至少部分收容在所述机身壳体内且由所述电机驱动,所述工作头可拆卸地附接到所述工具主轴;
6、电池包,可移除地安装至所述电池包接收壳体,以向所述电机提供电力,所述电池包从上方向下方滑动,以安装至所述电池包接收壳体;
7、其中,所述握持壳体具有握持区,所述握持区具有前端面和后端面及位于所述前端面和所述后端面之间的第一抓握槽、第二抓握槽及第三抓握槽,其中,所述第一抓握槽位于所述第二抓握槽和所述第三抓握槽上方,所述第三抓握槽临近所述触发器设置,所述第二抓握槽邻近所述电池包接收壳体设置,所述前端面和所述后端面均平行于上下方向;
8、定义通过所述握持壳体的中心的轴线为纵向中心线;定义所述前端面与所述第一抓握槽的交界点为第一点,且在所述第一抓握槽上所述第一点距离所述纵向中心线最远;定义所述后端面与所述第二抓握槽的交界点为第二点,且在所述第二抓握槽上所述第二点距离所述纵向中心线最远;定义所述第三抓握槽上距离所述纵向中心线最远的点为第三点;
9、在所述纵向中心线的方向上,所述前端面与所述后端面之间的距离大于等于83mm,且小于135mm,所述第三点与所述后端面之间的距离大于等于63mm,且小于105mm。
10、在一些实施方式中,所述电池包的纵长轴线与从所述握持壳体的中心通过的纵向中心线的夹角在90°以下,所述电池包接收壳体从所述握持壳体向下延伸且所述电池包的下部比上部更向前。
11、在一些实施方式中,所述电池包的纵长轴线相对于从所述握持壳体的中心通过的纵向中心线的夹角在80°至90°之间。
12、在一些实施方式中,所述电池包的纵长轴线相对于从所述握持壳体的中心通过的纵向中心线的夹角为85°。
13、在一些实施方式中,所述电动工具包括连接件,所述电池包接收壳体包括第一半壳、第二半壳及接收部,所述接收部位于所述第一半壳和所述第二半壳上,所述连接件与所述接收部接合以连接所述第一半壳和所述第二半壳,所述接收部位于所述电池包接收壳体的上端部,在平行于所述纵向中心线的方向上,所述前端面距所述接收部之间的距离大于等于89mm。
14、在一些实施方式中,在平行于所述纵向中心线的方向上,所述前端面距所述电池包接收壳体的后表面之间的距离大于等于108mm,且小于175mm。
15、在一些实施方式中,所述电池包接收壳体包括电池包接收口,电池包接收口用于接收电池包,在平行于所述纵向中心线的方向上,所述前端面距所述电池包接收口的前表面之间的距离大于等于91mm,且小于155mm。
16、在一些实施方式中,所述电动工具还包括控制器,所述电池包及所述电机分别与所述控制器电连接,所述控制器收容在所述电池包接收壳体内且所述控制器的前端部集成有电容器;
17、所述电池包接收壳体包括灯安装座,所述灯安装座用于收容照明灯及至少部分所述电容器;
18、和/或,所述灯安装座与所述握持壳体的后端部之间形成至少向后凹陷的接收凹部,操作者握持所述握持壳体时,所述接收凹部能够收容操作者的小指。
19、在一些实施方式中,所述灯安装座具有面向所述握持部的斜面,所述斜面与所述电池包接收壳体的前表面之间的夹角在95°至175°之间。
20、为达到上述目的,本公开还提供如下技术方案:电动工具,包括:
21、壳体,包括机身壳体、握持壳体及电池包接收壳体,所述握持壳体位于所述机身壳体后方,且沿前后方向纵向延伸,所述电池包接收壳体设置在所述握持壳体后端;
22、电机,收容在所述机身壳体内;
23、工具主轴及工作头,所述工具主轴至少部分收容在所述机身壳体内且由所述电机驱动,所述工作头可拆卸地附接到所述工具主轴;
24、电池包,可移除地安装至所述电池包接收壳体,以向所述电机提供电力;
25、所述电池包从上方向下方滑动,以安装至所述电池包接收壳体;以及,
26、所述电动工具被配置为,所述电池包将所述电动工具以前后方向竖直支撑在水平面上时,所述电动工具的重心在所述水平面上的投影,位于所述电池包接收壳体在所述水平面的投影内。
27、在一些实施方式中,所述电动工具被配置为,移除所述电池包后,且所述电池包接收壳体将所述电动工具竖直支撑在所述水平面上时,所述电动工具移除所述电池包后其余部分的重心,在所述水平面上的投影,位于所述电池包接收壳体在所述水平面的投影内。
28、在一些实施方式中,所述机身壳体在所述电池包接收壳体上的投影,位于所述握持壳体与所述电池包接收壳体连接处下方的区域内。
29、在一些实施方式中,定义在上下方向上平分所述电池包接收壳体的平面为等分面,所述电机的电机轴在所述电池包接收壳体上的投影,位于所述等分面和所述电池包接收壳体的下端面之间。
30、在一些实施方式中,所述电池包的纵长轴线与从所述握持壳体的中心通过的纵向中心线的夹角在90°以下,所述电池包接收壳体从所述握持壳体向下延伸且所述电池包的下部比上部更向前。
31、在一些实施方式中,所述电池包的纵长轴线相对于从所述握持壳体的中心通过的纵向中心线的夹角在80°至90°之间。
32、在一些实施方式中,所述电动工具还包括连接端子,所述连接端子设置在所述电池包接收壳体靠近所述工作头的一侧,且被配置为与所述电池包可移除地电连接。
33、在一些实施方式中,所述电机的旋转轴线和所述工具主轴的从动轴线平行,且所述旋转轴线与所述从动轴线构成驱动从动轴平面;从所述握持壳体的中心通过的纵向中心线与所述驱动从动轴平面相交。
34、在一些实施方式中,所述握持壳体的纵向中心线与所述驱动从动轴平面之间的夹角在80°至110°之间。
35、为达到上述目的,本公开还提供如下技术方案:电动工具,一种电动工具,包括:
36、壳体,包括机身壳体及握持壳体,所述握持壳体位于所述机身壳体后方,且沿前后方向纵向延伸,
37、电机,收容在所述机身壳体内;
38、工具主轴,所述工具主轴至少部分收容在所述机身壳体内且由所述电机驱动;
39、所述锯片,可拆卸地附接到所述工具主轴,被配置为可操作地在工作表面上移动并对工作表面进行加工;
40、引导组件,可操作地与所述壳体耦合,以对所述锯片在所述工作表面上的移动进行导向;
41、当所述引导组件与所述壳体耦合时,从所述握持壳体的中心通过的纵向中心线与所述工作表面之间的夹角在0°至30°之间。
42、在一些实施方式中,当所述引导组件与所述壳体耦合时,从所述握持壳体的中心通过的纵向中心线与所述工作表面之间的夹角在0°至20°之间。
43、在一些实施方式中,当所述引导组件与所述壳体耦合时,从所述握持壳体的中心通过的纵向中心线与所述工作表面之间的夹角为5°。
44、在一些实施方式中,所述锯片切割深度大于0mm,且小于等于22mm。
45、在一些实施方式中,所述壳体还包括电池包接收壳体,所述电池包接收壳体设置在所述握持壳体的后端,所述电池包从上方向下方滑动以与所述电池包接收壳体接合。
46、在一些实施方式中,所述引导组件还包括引导板及安装在所述引导板侧边的导轮,当所述引导板与所述壳体耦合时,位于所述引导板同侧的所述导轮和所述锯片可操作地在工作表面上滚动。
47、在一些实施方式中,所述引导板的后表面位于所述电池包接收壳体之前。
48、在一些实施方式中,所述电池包的纵长轴线与从所述握持壳体的中心通过的纵向中心线的夹角在90°以下,所述电池包接收壳体从所述握持壳体向下延伸且所述电池包的下部比上部更向前。
49、本技术的电动工具,由于电动工具的电池包从上方向下方滑动,且在握持壳体的前端面和后端面之间设置第一抓握槽、第二抓握槽和第三抓握槽,使第一抓握槽位于第二抓握槽和第三抓握槽上方,第二抓握槽临近触发器设置,第三抓握槽临近电池包接收壳体设置。并使在通过握持壳体的中心的纵向中心线的方向上,握持区的前端面和后端面之间的距离大于等于83mm,且小于135mm;第三抓握槽上距离该纵向中心线最远的第三点,距后端面之间的距离大于等于63mm,且小于105mm。如此不仅使得电池包易于插拔,同时在操作者抓握握持壳体时,不仅能够满足电动工具结构紧凑的需求,同时又能够保证操作者的虎口卡入第一抓握槽内,中指收容在第三抓握槽内,小指收容在第二抓握槽内,即满足操作者握持的需求,可操作性好。
50、上述说明仅是本公开技术方案的概述,为了能够更清楚了解本公开的技术手段,并可依照说明书的内容予以实施,以下以本公开的较佳实施例并配合附图详细说明如后。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com