
一种高集成度旋转模组的制作方法
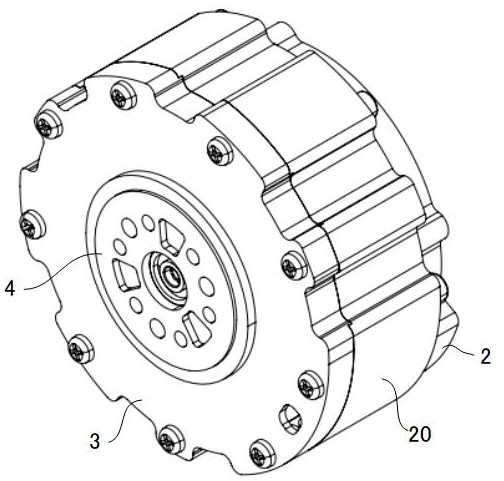
本发明涉及机器人传动,具体涉及一种高集成度旋转模组,尤其适用于人形机器人的肩、肘、髋、膝等旋转运动关节。
背景技术:
1、随着人形机器人在工业协作、服务交互、特种作业等场景的快速应用,对关节模组的集成度、体积重量、刚度精度与可扩展性提出了更高要求。目前,机器人关节模组已从传统的“电机+减速器+传感器+独立外壳”分体式设计,逐步向机电一体化集成方向发展。
2、公开号为cn113414785a的中国发明专利公开了一种机电一体化智能机器人关节模组,采用带有多级内阶梯通孔的铝合金筒形壳体,将关节输出轴设计为谐波减速器凸轮轴与电机轴的一体轴,缩短了传动链;集成双编码器系统与制动器组件,实现了关节的位置闭环控制与失电制动。但仍存在技术缺陷:壳体集成度有限,仅集成电机定子安装位,谐波减速器仍为独立部件,需额外装配定位,导致轴向空间利用率低,模组整体长度偏大,难以嵌入人形机器人紧凑的关节腔体。
3、公开号为cn109366480a的中国发明专利公开了一种高集成度机电控一体化机器人关节模组,采用“固定柔轮、刚轮输出”的谐波减速器布置方式,在柔轮帽沿底部粘贴应变片直接检测输出力矩,省去了独立力矩传感器,提升了关节整体刚度;集成中空无框电机、增量式+绝对式双编码器与驱控一体pcb电路板。该技术方案虽在力矩检测与驱控集成方面有所改进,但也仍存在壳体深度集成缺失,减速器仍为独立模块,无法进一步压缩轴向尺寸;另外其负载接口单一,无法兼容不同尺寸的负载法兰,增加了非标适配成本。
技术实现思路
1、为克服现有技术的缺陷或缺陷之一,本发明提供一种高集成度旋转模组,通过深度一体化结构设计,精简零部件,提升关节模组的集成度、刚度与传动精度,同时简化装配流程,降低制造成本。
2、为实现上述目的,本发明采用如下技术方案:
3、一种高集成度旋转模组,包括机壳、定子组件、转子组件、行星减速机构和编码器组件,与现有技术不同的是:
4、所述机壳为短柱形封闭壳体,其前端同轴固定连接有前端盖;所述前端盖的内壁一体加工成型有内齿圈。
5、所述转子组件包括磁钢架i、表贴固定在磁钢架i内环表面的磁钢、以及同轴设置在磁钢架i侧部的磁钢架ii,所述磁钢架ii用于对磁钢进行轴向定位,磁钢架i的中心同轴固定连接有太阳轮。
6、所述定子组件固定安装在机壳的内壁,与转子组件的磁钢同轴相对设置,定子组件通电后与磁钢产生电磁作用力,驱动转子组件整体带动太阳轮同步转动。
7、所述行星减速机构包括太阳轮、前端盖的内齿圈、3个周向均匀分布的行星轮、行星架和随动架;所述行星轮同时与中心的太阳轮和外围的前端盖内齿圈啮合,每个行星轮均通过销轴和圆锥滚子轴承转动安装在行星架上,销轴的两端均设置有行星轮挡板,用于对行星轮进行轴向限位。
8、所述行星架与随动架同轴固定连接为输出组件;行星架的前端通过前轴承转动支撑在前端盖的前端内孔;太阳轮的前端通过前深沟球轴承转动支撑在行星架的中心内孔中;随动架通过后深沟球轴承转动支撑在机壳的后端内侧。
9、所述编码器组件包括固定在随动架后端中心的磁编磁钢、以及固定在机壳后端的驱动控制pcb板,所述驱动控制pcb板上集成有编码器传感单元,与磁编磁钢同轴相对设置,用于实时检测模组的转动位置与转速信号。
10、所述机壳的后端还固定有pcba保护罩,覆盖在驱动控制pcb板的外侧;机壳后端的轴承座台阶与后深沟球轴承的外圈之间设置有波形弹簧,所述波形弹簧沿轴向抵接后深沟球轴承的外圈端面,用于对后深沟球轴承进行轴向预紧。
11、进一步地,所述圆锥滚子轴承为双列圆锥滚子轴承,同轴套设在销轴的外圆表面,其外圈与行星轮的内孔过盈配合,内圈与销轴的外圆过盈配合。
12、进一步地,所述行星轮挡板为圆形薄挡板,通过螺钉同轴固定在销轴的两端,挡板的外径大于圆锥滚子轴承的内圈外径,小于行星轮的内孔内径。
13、进一步地,所述磁钢为稀土永磁体,采用环氧胶粘接表贴在磁钢架i的内环表面,磁钢架ii通过螺钉固定在磁钢架i的侧端面,其端面抵接磁钢的侧部。
14、进一步地,所述前轴承为深沟球轴承,其内圈与行星架的前端外圆过盈配合,外圈与前端盖的前端内孔过盈配合。
15、进一步地,所述前深沟球轴承的内圈与太阳轮的前端轴颈过盈配合,外圈与行星架的中心内孔过盈配合。
16、进一步地,所述波形弹簧为多圈波形弹簧,同轴布置于机壳后端的轴承安装孔内,其一端抵接机壳后端的轴承座内侧端面,另一端抵接后深沟球轴承的外圈端面。
17、进一步地,所述驱动控制pcb板上集成的编码器传感单元为绝对值磁编码芯片,分辨率≥17位,重复定位精度≤±5角秒,其输出信号通过机壳侧壁的线缆接口引出。
18、进一步地,所述机壳、前端盖和pcba保护罩通过周向分布的贯穿螺栓同轴固定连接为整体结构;所述定子组件的外圆表面设置有周向均匀分布的燕尾槽,定子组件通过过盈配合结合环氧胶粘接固定于机壳的内壁。
19、进一步地,所述行星架的前端面开设有周向分布的负载安装螺纹孔和定位销孔,用于外接负载部件。
20、本发明与现有技术相比,具有以下突出的实质性特点和显著的进步:
21、集成度与紧凑性大幅提升:取消独立前端盖钢套,前端盖与内齿圈一体化加工,省去独立减速器壳体,轴向长度缩短15%-20%;太阳轮前端内嵌支撑于行星架内部,充分利用减速机构内部空间,进一步压缩轴向尺寸,适配人形机器人狭小关节腔体,减少装配误差与制造成本。
22、传动精度与效率显著提高:太阳轮采用“后端固连转子+前端行星架内支撑”的双支点结构,大幅提升太阳轮轴系运转刚度,减小齿轮啮合偏载与传动间隙,重复定位精度可达±5角秒;行星轮采用双列圆锥滚子轴承支撑,配合行星架与随动架一体化输出结构,传动效率提升至92%以上,优于传统谐波减速器。
23、结构刚度与负载能力增强:一体化内齿圈结构消除分体连接间隙,配合贯穿螺栓将机壳、前端盖、pcba保护罩锁紧为刚性整体;输出组件采用前轴承+后深沟球轴承的双支点支撑方案,关节扭转刚度显著提升;多行星轮均载结构使同等体积下承载能力提升30%,额定输出扭矩可达50n・m以上。
24、运行稳定性优化:采用波形弹簧对后深沟球轴承外圈进行轴向预紧,弹簧两端均为静止结构,无相对滑动磨损,可稳定消除轴承游隙、吸收轴向振动;太阳轮前端内嵌深沟球轴承补偿同轴度误差,降低高速运转噪音,提升模组全转速区间的运转平稳性。
25、安装与适配性优化:行星架前端预留多规格安装孔位,可兼容多款负载法兰,对接便捷;后端采用集成编码器传感单元的驱控一体pcb板,简化外部布线与现场调试工作。
1.一种高集成度旋转模组,包括机壳、定子组件、转子组件、行星减速机构和编码器组件,其特征在于:
2.根据权利要求1所述的高集成度旋转模组,其特征在于,所述圆锥滚子轴承(8)为双列圆锥滚子轴承,同轴套设在销轴(9)的外圆表面,其外圈与行星轮(7)的内孔过盈配合,内圈与销轴(9)的外圆过盈配合。
3.根据权利要求1所述的高集成度旋转模组,其特征在于,所述行星轮挡板(6、10)为圆形薄挡板,通过螺钉同轴固定在销轴(9)的两端,挡板的外径大于圆锥滚子轴承(8)的内圈外径,小于行星轮(7)的内孔内径。
4.根据权利要求1所述的高集成度旋转模组,其特征在于,所述磁钢(12)为稀土永磁体,采用环氧胶粘接表贴在磁钢架i(13)的内环表面,磁钢架ii(14)通过螺钉固定在磁钢架i(13)的侧端面,其端面抵接磁钢(12)的侧部。
5.根据权利要求1所述的高集成度旋转模组,其特征在于,所述前轴承(5)为深沟球轴承,其内圈与行星架(4)的前端外圆过盈配合,外圈与前端盖(3)的前端内孔过盈配合。
6.根据权利要求1所述的高集成度旋转模组,其特征在于,所述前深沟球轴承(1)的内圈与太阳轮(18)的前端轴颈过盈配合,外圈与行星架(4)的中心内孔过盈配合。
7.根据权利要求1所述的高集成度旋转模组,其特征在于,所述波形弹簧为多圈波形弹簧,同轴布置于机壳(20)后端的轴承安装孔内,其一端抵接机壳(20)后端的轴承座内侧端面,另一端抵接后深沟球轴承(15)的外圈端面。
8.根据权利要求1所述的高集成度旋转模组,其特征在于,所述驱动控制pcb板(21)上集成的编码器传感单元为绝对值磁编码芯片,分辨率≥17位,重复定位精度≤±5角秒,其输出信号通过机壳(20)侧壁的线缆接口引出。
9.根据权利要求1所述的高集成度旋转模组,其特征在于,所述机壳(20)、前端盖(3)和pcba保护罩(2)通过周向分布的贯穿螺栓同轴固定连接为整体结构;所述定子组件(11)的外圆表面设置有周向均匀分布的燕尾槽,定子组件(11)通过过盈配合结合环氧胶粘接固定于机壳(20)的内壁。
10.根据权利要求1所述的高集成度旋转模组,其特征在于,所述行星架(4)的前端面开设有周向分布的负载安装螺纹孔和定位销孔,用于外接负载部件。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com