
一种油烟机升降防干涉控制方法及系统与流程
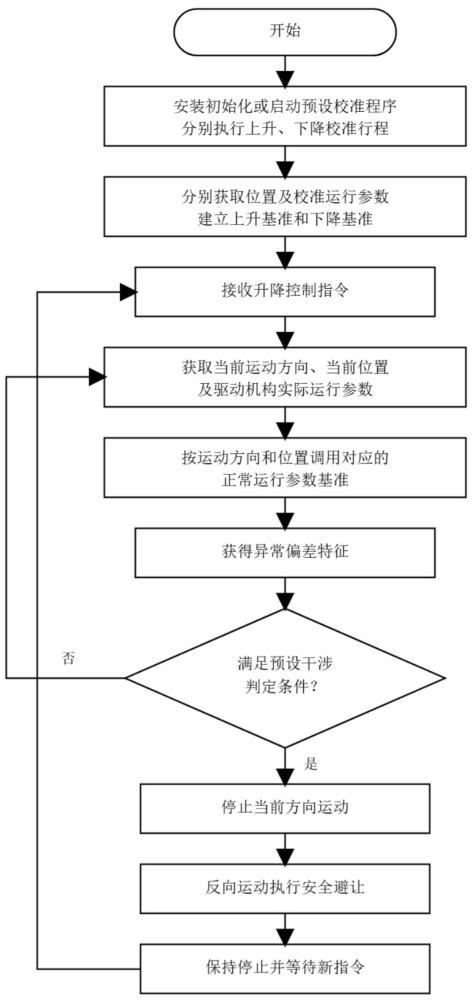
本发明涉及厨房电器升降控制及机电安全控制,具体涉及一种用于驱动油烟机整体升降,并根据油烟机升降位置和运动方向进行异常干涉判断的油烟机升降防干涉控制方法及系统。
背景技术:
1、现有家用油烟机通常固定安装于灶台上方。油烟机安装位置较高时,油烟机进风区域距离锅具较远,可能影响油烟捕集效果;安装位置较低时,又容易占用使用者头部活动空间,并可能妨碍较高锅具的使用。通过升降支架驱动油烟机整体升降,可以使油烟机根据烹饪状态及使用者需求在不同高度之间切换。
2、油烟机整体升降不同于普通桌面或单一活动面板的升降。油烟机除具有较大的自身重量外,还需要与建筑排烟通道保持连通。连接于固定排烟连接部与油烟机出风口之间的排烟连接段会随油烟机升降而伸缩或变形,其伸缩状态、弯曲状态、装配状态及长期使用后的状态均可能影响升降驱动机构的运行负载。
3、同时,升降支架的导向机构、传动机构、油烟机重量、助力弹性件以及排烟连接段共同形成升降系统的正常运行负载。该正常运行负载可能随油烟机的位置和运动方向发生变化。如果仅采用固定电流阈值或固定转矩阈值判断是否遇到障碍,阈值设置过低时容易将正常负载变化误判为异常干涉,阈值设置过高时又可能无法及时识别锅具、人体、橱柜或其他物体对油烟机升降运动产生的阻碍。
4、已有遇阻控制方案通常通过检测电机电流、转速或转矩的异常变化控制活动部件停止或反向运动。但是,如何使遇阻判断适应油烟机整体升降过程中由位置、运动方向以及排烟连接段随动所形成的综合运行特性,仍有进一步改进空间。
5、因此,有必要提供一种不需要在升降支架左右两侧分别设置位置传感器或负载传感器,并能够适应油烟机升降系统正常负载变化的防干涉控制方法及系统。
技术实现思路
1、本发明的目的在于提供一种油烟机升降防干涉控制方法及系统,通过分别建立位置关联的上升方向正常运行参数基准和下降方向正常运行参数基准,使异常干涉判断能够适应油烟机在不同位置及不同运动方向下的正常综合运行特性。
2、为实现上述目的,本发明提供一种油烟机升降系统的防干涉控制方法。油烟机升降系统包括固定部、活动部、驱动机构、控制模块以及排烟连接段。活动部用于承载油烟机并相对于固定部升降;排烟连接段连接于固定排烟连接部与油烟机的出风口之间,并随活动部升降而伸缩或变形。
3、在安装初始化阶段或预设校准阶段,控制活动部分别沿上升方向和下降方向运行预设校准行程,分别获取各运动方向下活动部的位置及驱动机构的校准运行参数,据此建立位置关联的上升方向正常运行参数基准和下降方向正常运行参数基准。
4、上升方向正常运行参数基准和下降方向正常运行参数基准分别根据相应运动方向下采集的校准运行参数建立,用于表征活动部在相应运动方向及不同位置下的正常运行状态。本发明不要求两个运动方向的正常运行参数在每一个对应位置均具有不同数值。
5、在正常运行过程中,获取活动部的当前运动方向、当前位置及驱动机构的实际运行参数,根据当前运动方向和当前位置调用对应的正常运行参数基准,将实际运行参数与对应正常运行参数基准进行比较。当形成的异常偏差特征满足预设干涉判定条件时,控制驱动机构停止当前方向的运动,并使活动部沿相反方向运动以执行安全避让。
6、正常运行参数基准可以表现为一个或多个基准数值、允许参数范围、沿位置变化的基准曲线、位置—参数对应表、分段阈值或者包含上述形式的数据集合。
7、升降行程可以划分为多个位置区间,每个位置区间分别设置上升方向正常运行参数基准和下降方向正常运行参数基准。也可以沿升降行程设置多个位置采样点,通过相邻位置采样点之间的插值计算当前位置对应的正常运行参数基准。
8、校准运行参数和实际运行参数可以包括驱动机构的工作电流、工作功率、输出转矩、转速或者其中多种参数的组合。优选采用驱动电机的工作电流作为主要检测参数,以减少额外传感器及线路。
9、活动部的位置可以通过位置传感器、编码器或霍尔元件直接或者间接获得,也可以根据驱动电机运行时间、电机转动脉冲、电流纹波、丝杆转动圈数及行程端点信号进行计算。
10、在启动、换向、停止以及邻近机械行程端点的阶段,驱动电机的运行参数可能出现不代表外部干涉的瞬态变化。因此,可以在上述阶段暂停进行干涉判定,或者设置区别于稳定运行阶段的判定阈值、持续时间和滤波方式。
11、为减少单次扰动造成的误判,预设干涉判定条件可以同时考虑实际运行参数相对于正常运行参数基准的偏差幅度、偏差变化率及偏差持续时间。
12、在满足预设干涉判定条件后,控制模块首先停止当前方向的运动,随后使活动部反向运动固定距离或者根据异常程度确定的避让距离。完成安全避让后,活动部可以保持停止,等待用户重新发出控制指令。
13、本发明还提供一种用于实现上述方法的油烟机升降防干涉控制系统,包括油烟机升降支架、排烟连接段、工作参数检测单元、位置获取单元、存储单元和控制器。
14、优选地,油烟机升降支架包括两个竖向轨道组件以及一个公共驱动电机。公共驱动电机通过两个传动连接件驱动两个竖向轨道组件内的丝杆传动组件同步运动。工作参数检测单元检测公共驱动电机的工作参数,从而不需要为了实施本发明而在两个竖向轨道组件上分别设置负载传感器。
15、与现有技术相比,本发明至少具有以下有益效果:
16、分别建立上升方向和下降方向的正常运行参数基准,能够针对相应运动方向及位置下的正常运行状态进行异常判断。
17、将活动部位置与驱动机构运行参数相关联,可以降低仅采用固定参数阈值所产生的误判风险。
18、正常运行参数基准反映油烟机重量、导向及传动阻力和排烟连接段等因素形成的综合运行状态,无需分别检测或计算各个负载来源。
19、可以利用公共驱动电机的电流、转速或转动信号完成负载及位置信息的获取,适合在低成本油烟机升降支架上实施。
20、检测到异常干涉后停止并反向避让,有利于减少油烟机与人体、锅具、橱柜及其他物体持续挤压的风险。
1.一种油烟机升降系统的防干涉控制方法,所述油烟机升降系统包括固定部、用于承载油烟机并相对于所述固定部升降的活动部、驱动所述活动部升降的驱动机构、控制模块,以及连接于固定排烟连接部与所述油烟机的出风口之间并随所述活动部升降而伸缩或变形的排烟连接段,其特征在于,所述防干涉控制方法包括:在安装初始化阶段或预设校准阶段,控制所述活动部分别沿上升方向和下降方向运行预设校准行程,分别获取各运动方向下所述活动部的位置以及所述驱动机构的校准运行参数,并据此建立位置关联的上升方向正常运行参数基准和下降方向正常运行参数基准;在所述活动部运行过程中,获取所述活动部的当前运动方向、当前位置以及所述驱动机构的实际运行参数;根据所述当前运动方向和当前位置,调用对应的所述上升方向正常运行参数基准或下降方向正常运行参数基准;根据所述实际运行参数相对于所调用的正常运行参数基准的偏差,获得异常偏差特征;当所述异常偏差特征满足预设干涉判定条件时,控制所述驱动机构停止当前方向的运动,并驱动所述活动部沿相反方向运动以执行安全避让。
2.根据权利要求1所述的防干涉控制方法,其特征在于:将所述活动部的升降行程划分为多个位置区间,分别建立各位置区间对应的上升方向正常运行参数基准和下降方向正常运行参数基准;或者,在所述升降行程内设置多个位置采样点,并通过相邻位置采样点的正常运行参数进行插值,确定当前位置对应的正常运行参数基准。
3.根据权利要求1所述的防干涉控制方法,其特征在于:所述上升方向正常运行参数基准和下降方向正常运行参数基准分别根据相应运动方向下的一次或多次校准运行所获得的校准运行参数建立;进行多次校准运行时,对对应位置的多个校准运行参数进行平均值处理、中值处理、极值剔除处理或参数范围统计,以形成所述正常运行参数基准。
4.根据权利要求1所述的防干涉控制方法,其特征在于:在所述活动部完成满足预设更新条件的运行行程后,利用该运行行程中获得的实际运行参数更新对应运动方向的正常运行参数基准;所述预设更新条件至少包括所述运行行程未触发干涉判定、未发生过流保护、未接收到外部停止指令并完成预设行程。
5.根据权利要求1所述的防干涉控制方法,其特征在于:所述校准运行参数和实际运行参数包括所述驱动机构的工作电流、工作功率、输出转矩、转速或其组合;所述活动部的位置通过位置检测元件、电机转动信号、霍尔信号、电流纹波、脉冲计数、丝杆转动圈数、运行时间或行程端点信号中的至少一种获得。
6.根据权利要求1所述的防干涉控制方法,其特征在于:在所述活动部的启动阶段、换向阶段、停止阶段或者邻近升降行程端点的预设位置区域内,暂停进行所述干涉判定,或者采用区别于正常运行阶段的干涉判定阈值、判定持续时间或参数滤波方式。
7.根据权利要求1所述的防干涉控制方法,其特征在于:所述异常偏差特征包括所述实际运行参数与对应正常运行参数基准之间的差值、比值、变化率或其组合;所述预设干涉判定条件包括所述偏差超过预设偏差阈值,并且所述偏差的变化率超过预设变化率阈值或者所述偏差持续超过预设持续时间。
8.根据权利要求1所述的防干涉控制方法,其特征在于:所述安全避让的反向运动距离为预设固定距离,或者根据所述异常偏差特征、所述活动部当前位置、当前运动速度或当前运动方向中的至少一种确定;完成所述安全避让后,所述活动部保持停止状态,直至接收到新的升降控制指令。
9.一种油烟机升降防干涉控制系统,其特征在于,包括:油烟机升降支架,包括固定部、相对于所述固定部升降的活动部、设置于所述活动部并用于承载油烟机的挂接部以及驱动所述活动部升降的驱动机构;排烟连接段,连接于固定排烟连接部与所述油烟机的出风口之间,并能够随所述活动部的升降而伸缩或变形;工作参数检测单元,用于获取所述驱动机构的实际运行参数;位置获取单元,用于获取所述活动部的位置;存储单元,用于存储位置关联的上升方向正常运行参数基准和下降方向正常运行参数基准;以及控制器,分别与所述驱动机构、工作参数检测单元、位置获取单元和存储单元连接;所述控制器被配置为:在安装初始化阶段或预设校准阶段,根据上升方向和下降方向下所述活动部的位置以及所述驱动机构的校准运行参数,分别建立位置关联的所述上升方向正常运行参数基准和下降方向正常运行参数基准;在所述活动部运行过程中,根据当前运动方向和当前位置调用对应的正常运行参数基准,根据所述实际运行参数相对于所调用的正常运行参数基准的偏差确定是否存在异常干涉,并在满足预设干涉判定条件时控制所述驱动机构停止及反向运行。
10.根据权利要求9所述的油烟机升降防干涉控制系统,其特征在于:所述油烟机升降支架包括间隔设置的两个竖向轨道组件;所述驱动机构包括一个公共驱动电机、第一传动连接件、第二传动连接件以及分别设置于两个竖向轨道组件内的丝杆传动组件,所述公共驱动电机通过所述第一传动连接件和第二传动连接件驱动两个丝杆传动组件同步运动;所述工作参数检测单元用于检测所述公共驱动电机的工作参数,所述位置获取单元根据所述公共驱动电机的转动信号、供电电流纹波、运行时间或行程端点信号中的至少一种获得所述活动部的位置。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com