
增程式摩托车的四合一集成动力控制器及其控制方法与流程
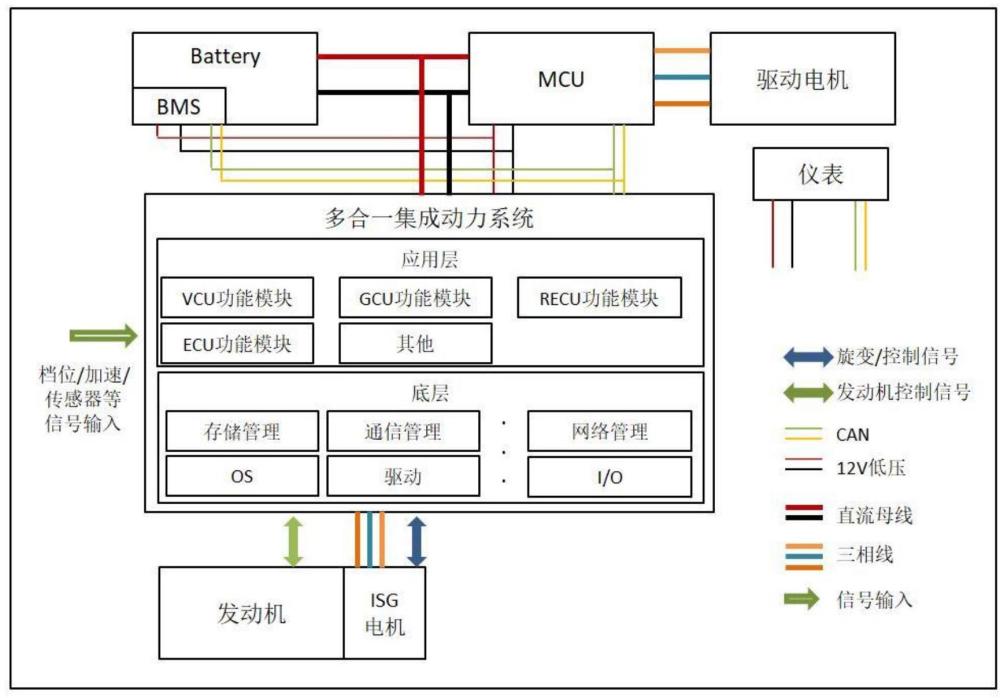
本发明涉及增程式电动摩托车控制,尤其涉及一种将整车控制(vcu)、发电机控制(gcu)、发动机管理(ems)及增程系统管理(rcu)四合一集成的动力控制器及其控制方法。
背景技术:
1、现有增程式电动车辆(包括汽车、摩托车)通常采用分布式控制架构,即整车控制器(vcu)、电机控制器(mcu)、电池管理系统(bms)、发动机管理系统(ems)等分别由独立的控制器实现。这种架构存在以下缺陷:
2、1)通信延迟:各控制器之间通过can总线通信,无法满足增程器快速启停和功率跟随的实时性要求;
3、2)成本高昂:多个独立控制器导致硬件重复(每个控制器均需独立的mcu、电源、通信接口),bom成本较高;
4、3)体积庞大:分布式架构占用整车布置空间,对于空间极为有限的摩托车平台尤为不利;
5、4)协调困难:vcu与ems、gcu之间的协调依赖can通信,在增程器启动、停机、故障响应等关键场景下存在响应滞后。
6、在摩托车领域,由于整车空间紧凑、成本敏感、振动环境恶劣,分布式架构的上述缺陷被进一步放大。现有技术中尚未出现将vcu、gcu、ems及增程系统管理功能集成于单一硬件平台的解决方案。
技术实现思路
1、为了解决现有技术中的技术问题和缺点,本发明创造提供一种增程式摩托车的四合一集成动力控制器及其控制方法,通过将四大功能域集成于单一硬件平台,配合多核任务分配与核间通信机制,解决现有技术中通信延迟高、成本高、体积大、协调困难的技术问题。
2、为实现上述目的及其他相关目的,本发明采用如下的技术方案:
3、一种增程式摩托车的四合一集成动力控制器,包括:
4、硬件平台,基于infineon aurix tc3系列多核微控制器,所述微控制器包含至少4个tricore内核;功能域集成模块,在所述单一硬件平台上集成以下四大功能域:
5、vcu功能域:负责整车状态管理、驱动扭矩仲裁、能量管理、故障诊断,通过控制牵引电机控制器间接控制牵引电机、高压继电器及仪表;
6、gcu功能域:负责isg电机转速控制、启动/发电模式切换、主动放电控制,并直接控制isg电机;
7、ems功能域:负责发动机扭矩控制、节气门/点火/喷油管理、启动/停机控制,直接控制发动机;
8、rcu功能域:协调isg电机与发动机之间的工作时序,并响应整车功率需求,对gcu和ems进行统一调度;
9、多核任务分配模块,将所述四大功能域的任务分配至所述微控制器的不同内核执行:
10、core0:执行整车状态机、驱动扭矩仲裁、高压上下电控制、增程器顶层状态机及故障分级响应,执行周期10ms,优先级最高;
11、core1:执行can通信栈、uds诊断服务、xcp标定及网络管理,执行周期50ms,优先级高;
12、core2:执行模拟采样、数字信号消抖、电子节气门/喷油/点火驱动及传感器供电管理,执行周期20ms,优先级中;
13、core3:执行isg电机foc电流环控制、转速pi环、转子位置计算及主动放电控制,由硬件定时器中断触发,优先级最高;core3后台执行发电功率协调、能量管理、续航估算及热管理,执行周期100ms,优先级低;
14、核间通信模块,采用位于指定ram区域的共享内存结构体进行核间数据交互,所述共享内存结构体通过自旋锁保护临界区,所述共享内存结构体包括:
15、core0至core1的can发送数据,包括扭矩指令、发电机状态及故障信息;
16、core1至core0的can接收数据,包括mcu实际扭矩、电机转速、电池soc、电池sop、温度及故障状态;
17、core2至core0的传感器数据;
18、core0至core3的增程器指令,包括目标转速、目标功率及功率点索引;
19、core3至core0的isg/发动机状态,包括实际转速、发动机温度、就绪标志及运行标志。
20、优选的,整车网络接口,包括:
21、动力can网络,波特率500kbps,连接节点包括集成控制器、牵引电机控制器、电池管理系统及仪表;
22、车身can网络,波特率250kbps,连接节点包括dcdc转换器、车载充电机及诊断接口;
23、优选的,所述共享内存结构体的基地址为0x90000000,通过volatile指针访问。
24、优选的,所述core3的isg电机foc电流环控制采用clarke变换、park变换、电流pi控制器及svpwm调制,转速环每1ms执行一次,电流环每100μs执行一次。
25、优选的,所述vcu功能域通过sender-receiver接口和mode switch接口与autosar运行时环境交互,应用层软件组件包括swc_vcuctrl、swc_gencoord、swc_gcuctrl、swc_emsctrl、swc_faultmgr、swc_statemachine及swc_energymgr。
26、另外,还提供一种增程式摩托车的四合一集成动力控制方法,包括以下步骤:
27、s1:系统上电后,各内核并行初始化,core0建立整车状态机,core3初始化isg电机pwm输出及位置传感器;
28、s2:core0根据钥匙信号、边撑状态、倾倒状态及故障等级,执行整车状态转换逻辑,所述整车状态包括:off(关闭)、standby(待机)、precharge(预充电)、ready(准备就绪)、operation(运行)、charge(充电)、emg_shutdown(紧急停机)及fault(故障);
29、s3:当整车状态进入ready或operation且电池soc低于90%时,core0通过共享内存向core3发送增程器启动请求,并设置目标状态为standby;
30、s4:core3接收启动请求后,执行增程器状态机,依次经过precharge(预充)、crank(反拖启动)、warmup(暖机)至generate(发电)状态;
31、s5:在generate状态下,core0后台任务计算总功率需求,选择最优功率点,通过共享内存将目标功率、目标转速下发至core3;core3的转速pi控制器跟踪目标转速,同时core2执行发动机节气门pid闭环、点火角查表及喷油脉宽计算;
32、s6:当电池soc高于90%或收到停机指令时,core0触发增程器停机流程,core3执行soft_stop(渐进停机)或fast_stop(快速断油停机),停机完成后执行主动放电。
33、与现有技术相比,本发明的有益效果如下:
34、1.消除通信延迟:vcu、gcu、ems、rcu四大功能域集成于单一芯片,核间通信通过共享内存实现,延迟降低;
35、2.降低成本:单一硬件平台替代4个独立控制器,bom成本降低;
36、3.减小体积:集成控制器体积较分布式方案减小,适配摩托车紧凑空间;
37、4.提升协调性:增程器启动、停机、功率切换等关键场景由单一控制器统一调度,响应时间缩短;
38、5.满足功能安全:采用iso 13849 plc安全等级设计,满足摩托车动力系统的安全要求。
39、本技术其他附加的优点和有益效果将在下面的描述中部分给出,部分将从下面的描述中变得明显,或通过本技术的实践了解到。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com