
一种沉淀池污泥自动排泥协同控制方法及系统与流程
本发明涉及沉淀池污泥排泥控制,特别是涉及一种沉淀池污泥自动排泥协同控制方法及系统。
背景技术:
1、沉淀池作为污水处理系统中固液分离的核心环节,其排泥控制效果直接影响出水水质稳定性与后续污泥处理单元的运行负荷。当前,污水处理厂的规模日益扩大,进水水质波动频繁,且排放标准日趋严格,对沉淀池排泥控制的精准性、适应性和智能化水平提出了更高要求。
2、现有沉淀池排泥控制方法主要包括:定时排泥法,依赖人工经验设定固定时间间隔或时长,无法响应进水负荷的动态变化,易导致排泥不足引发污泥上浮或排泥过度造成污泥流失;泥位反馈控制法,通过泥位计实时测量泥层高度进行控制,但该法属于事后调节,忽略了排泥动作对出水水质的滞后影响,排泥效果需经数十分钟甚至数小时后才在出水指标中显现,导致控制滞后、超调严重,长期运行易引发系统震荡。
技术实现思路
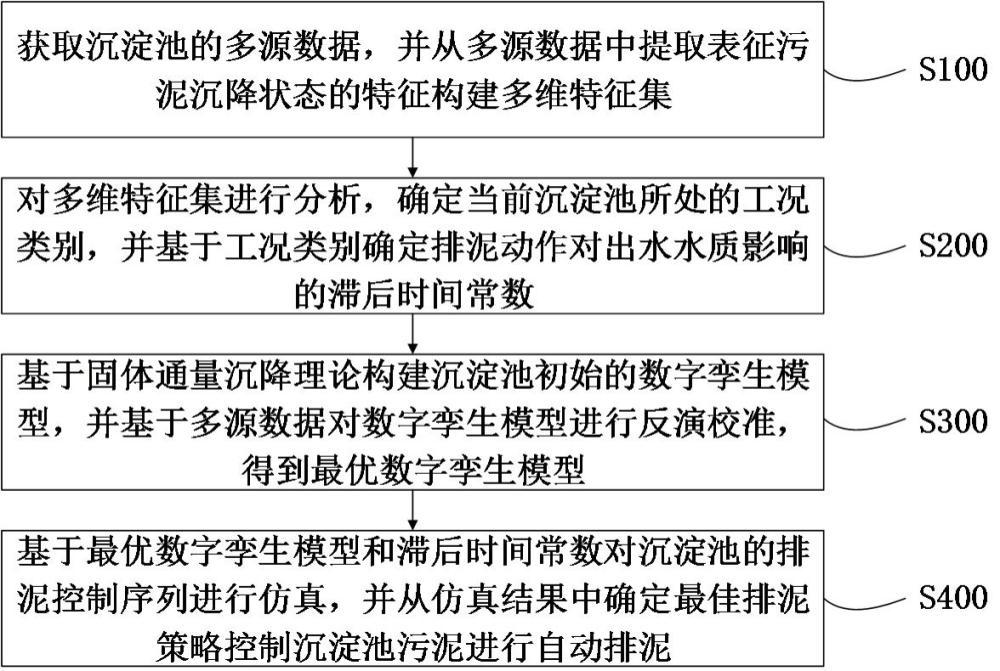
1、为了解决上述技术问题,本发明提供了一种沉淀池污泥自动排泥协同控制方法及系统,包括:
2、获取沉淀池的多源数据,并从多源数据中提取表征污泥沉降状态的特征构建多维特征集;
3、对多维特征集进行分析,确定当前沉淀池所处的工况类别,并基于工况类别确定排泥动作对出水水质影响的滞后时间常数;
4、基于固体通量沉降理论构建沉淀池初始的数字孪生模型,并基于多源数据对数字孪生模型进行反演校准,得到最优数字孪生模型;
5、基于最优数字孪生模型和滞后时间常数对沉淀池的排泥控制序列进行仿真,并从仿真结果中确定最佳排泥策略控制沉淀池污泥进行自动排泥。
6、进一步的,所述获取沉淀池的多源数据,并从多源数据中提取表征污泥沉降状态的特征构建多维特征集,包括:
7、获取沉淀池的多源数据,并从多源数据中提取表征污泥沉降状态的特征,表征污泥沉降状态的特征包括泥位变化速率特征、污泥浓度梯度熵值特征和固体通量负荷特征;
8、将泥位变化速率特征、污泥浓度梯度熵值特征和固体通量负荷特征进行归一化拼接,得到多维特征集。
9、进一步的,所述对多维特征集进行分析,确定当前沉淀池所处的工况类别,包括:
10、获取历史多源数据和历史多维特征集,并基于聚类算法对历史多源数据和历史多维特征集进行聚类训练,得到聚类模型;
11、将历史多源数据划分为高负荷沉降期、低负荷稳定期和污泥膨胀预警期三类工况簇,并记录各工况簇的质心坐标及簇半径阈值;
12、将多维特征集输入至聚类模型中,计算多维特征集与各工况簇质心之间的马氏距离,并将马氏距离小于对应簇的簇半径阈值的工况确定为当前沉淀池所处的工况类别。
13、进一步的,所述基于工况类别确定排泥动作对出水水质影响的滞后时间常数,包括:
14、确定与工况类别预匹配的时序分析窗口,并从多源数据中提取时序分析窗口内排泥阀开度时序序列和出水总磷/氨氮浓度时序序列;
15、对排泥阀开度时序序列和出水总磷/氨氮浓度时序序列进行平稳性检验,并对非平稳序列进行一阶差分处理,得到平稳后的排泥阀开度时序序列和出水总磷/氨氮浓度时序序列;
16、对平稳后的排泥阀开度时序序列和出水总磷/氨氮浓度时序序列进行格兰杰因果检验,并在预设的多个滞后阶数中选取使统计量最为显著的滞后阶数作为滞后时间常数。
17、进一步的,所述基于固体通量沉降理论构建沉淀池初始的数字孪生模型,并基于多源数据对数字孪生模型进行反演校准,得到最优数字孪生模型,包括:
18、基于固体通量沉降理论构建初始的数字孪生模型,数字孪生模型包括沉降速度参数和压缩系数参数,其中采用沉降速度方程描述污泥沉降速度与污泥浓度之间的关系;
19、确定沉降速度方程中的极限沉降速度和沉降受阻系数,并基于集合卡尔曼滤波算法对极限沉降速度、沉降受阻系数及污泥的压缩系数进行序贯数据同化;
20、确定同化过程中并行运行的多个参数扰动集合成员,并计算各参数扰动集合成员的预测值与实测值的均方根误差;
21、从多个均方根误差中选取均方根误差最小的参数扰动集合成员作为当前最优参数集,得到最优数字孪生模型。
22、进一步的,所述沉降速度方程为:
23、,
24、其中,为污泥沉降速度,为极限沉降速度,为沉降受阻系数,为污泥浓度,为自然对数函数。
25、进一步的,所述基于最优数字孪生模型和滞后时间常数对沉淀池的排泥控制序列进行仿真,包括:
26、确定预先设定的预设倍数,以当前时刻为起点,并以滞后时间常数的预设倍数长度为滚动时域窗口;
27、在滚动时域窗口内,以排泥泵的启停时序及排泥阀开度作为决策变量,生成排泥控制序列候选集,候选集至少包括连续高频排泥序列、间歇低频排泥序列及前密后疏渐变排泥序列;
28、将各候选排泥控制序列输入至最优数字孪生模型中进行前向仿真预测,得到各候选排泥控制序列下滚动时域末端的泥位高度和回流污泥浓度值。
29、进一步的,所述从仿真结果中确定最佳排泥策略控制沉淀池污泥进行自动排泥,包括:
30、确定预先设定的泥位安全上限和回流污泥浓度稳定区间,并剔除仿真结果中泥位超过泥位安全上限或回流污泥浓度值超出回流污泥浓度稳定区间的候选排泥控制序列;
31、针对仿真结果中剩余的候选排泥控制序列,选取使综合代价函数值最小的候选排泥控制序列;
32、将该候选排泥控制序列作为最佳排泥策略,并基于最佳排泥策略控制沉淀池污泥进行自动排泥。
33、进一步的,所述综合代价函数为:
34、,
35、其中,为综合代价值,α为第一预设权重系数,为泥位的仿真预测值,为泥位的目标设定值,为第二预设权重系数,为回流污泥浓度的仿真预测值,为回流污泥浓度的目标设定值,为第三预设权重系数,为排泥泵预估能耗值。
36、本发明还提供了一种沉淀池污泥自动排泥协同控制系统,包括:
37、获取模块,用于获取沉淀池的多源数据,并从多源数据中提取表征污泥沉降状态的特征构建多维特征集;
38、分析模块,用于对多维特征集进行分析,确定当前沉淀池所处的工况类别,并基于工况类别确定排泥动作对出水水质影响的滞后时间常数;
39、建模模块,用于基于固体通量沉降理论构建沉淀池初始的数字孪生模型,并基于多源数据对数字孪生模型进行反演校准,得到最优数字孪生模型;
40、控制模块,用于基于最优数字孪生模型和滞后时间常数对沉淀池的排泥控制序列进行仿真,并从仿真结果中确定最佳排泥策略控制沉淀池污泥进行自动排泥。
41、本发明实施例一种沉淀池污泥自动排泥协同控制方法及系统与现有技术相比,其有益效果在于:
42、本发明通过从多源数据中提取多维特征并聚类识别高负荷、膨胀预警等隐性工况,能够动态匹配差异化的滞后时间常数,有效解决了传统固定延时控制在水质突变时排泥滞后或超前的顽疾,显著提升了排泥动作与进水负荷变化的时间同步精度;
43、本发明通过将固体通量沉降机理与集合卡尔曼滤波数据同化相结合,对模型参数进行序贯反演校准,使模型不仅能准确复现当前运行状态,更能物理一致地预测未来泥位与回流浓度的演变趋势,克服了纯黑箱模型在极端工况下易失稳的缺陷;
44、本发明依托经过动态滞后补偿的精准预测模型,滚动时域仿真能够从多个候选控制序列中筛选出综合代价函数最小的最佳策略,从而在保障出水水质达标的前提下自动降低不必要的排泥能耗与设备磨损。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com