
超高海拔光伏施工模块化吊装定位方法与流程
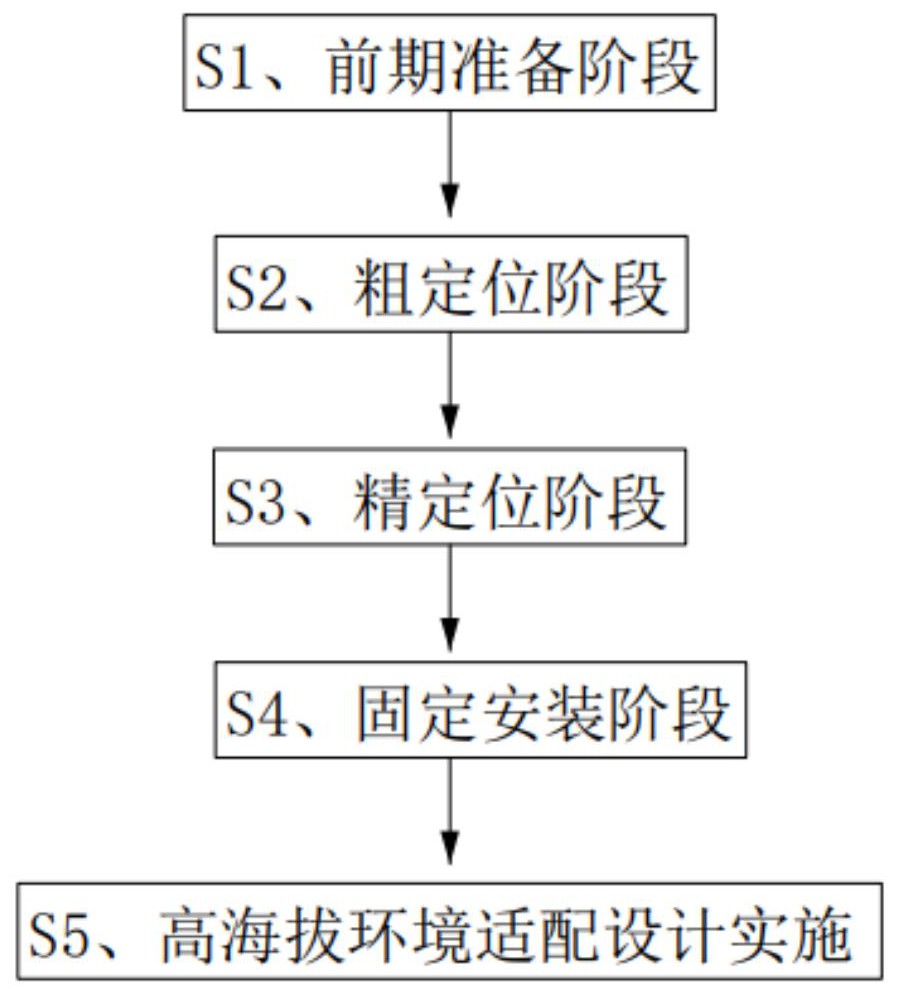
本发明涉及光伏施工方法领域,尤其涉及一种超高海拔光伏施工模块化吊装定位方法。
背景技术:
1、超高海拔光伏施工模块化吊装定位,是指在海拔4100米至4700米的高寒、缺氧、强风、复杂地形区域,将光伏支架以模块化预制形式,通过吊装设备吊运至设计安装点位,完成精准坐标定位、姿态水平调平、限位固定的一体化施工工艺,是超高海拔光伏电站支架安装的核心施工环节。
2、现有的超高海拔光伏吊装定位,是采用人工测量、常规吊装以及现场手动调整的传统模式,以全站仪、水准仪人工放线定位,吊车凭经验吊运模块,人工现场辅助纠偏、调平,仅搭配普通gps做辅助定位,无专用模块化承载平台与自动定位调平装置。这种吊装定位方式的定位精度严重不足,误差达20 mm至50mm,无法满足光伏支架±5mm安装精度要求,同时,也无法适配小于等于15°的复杂地形坡度,使得支腿无防滑锚固结构易滑动倾覆。在此基础上,支架水平度难以控制。同时,由于无集成化通信控制与自动调平功能,人工操作效率低、误差大,且定位、导向以及调平之间没有一体化解决方案,使得高海拔环境下施工安全与效率无法保障。
技术实现思路
1、本发明所要解决的技术问题是提供一种适用于超高海拔光伏吊装定位的超高海拔光伏施工模块化吊装定位方法。
2、本发明解决其技术问题所采用的技术方案是:超高海拔光伏施工模块化吊装定位方法,包括如下步骤:
3、s1.前期准备阶段:
4、基于bim模型提取光伏支架模块的x、y和z轴安装坐标,校验后生成定位任务清单;
5、布设北斗基准站建立毫米级控制网;
6、部署承载平台并调平至允许偏差范围;
7、启动定位系统并与北斗基准站建立稳定通信连接;
8、s2、粗定位阶段:
9、将光伏支架模块吊运至承载平台上方50-100cm处,通过北斗系统或者gnss双模定位系统实时采集位置坐标并计算与目标坐标的偏差,通过激光导向仪导向调整支架模块水平位置,将支架模块落位至粗定位区域;
10、s3、精定位阶段:
11、将支架模块嵌入机械导向槽,完成限位与初步固定;
12、通过倾角传感器监测水平度,自动校准支架模块姿态;
13、通过电动推杆与液压微调机构三轴精调,将支架模块定位偏差控制在±5mm内并锁定调整机构;
14、s4、固定安装阶段:
15、按预设力矩紧固光伏支架模块的基础锚固件,复核位置与水平度无误后解锁调整机构,撤离吊装设备并部署下一组吊装作业;
16、s5、高海拔环境适配实施:
17、针对低温、强风以及信号干扰执行适配保障,维持装置全流程稳定运行。
18、进一步的是,步骤s1中,光伏支架模块的x、y和z轴安装坐标校验完成后,按照光伏支架吊装施工顺序,将每一支架模块的安装坐标、安装序号、对应基础位置整理汇总,生成标准化的定位任务清单。
19、进一步的是,步骤s1中,布设北斗基准站建立毫米级控制网的步骤为:首先,根据施工现场地形地貌、光伏支架安装区域分布,选择视野开阔、无遮挡、地质条件稳定的区域作为北斗基准站布设点,确保基准站能够接收稳定的北斗卫星信号,且信号覆盖整个吊装作业区域;布设过程中,按照北斗基准站安装规范,固定基准站设备,调整天线高度与角度,确保设备安装牢固、信号接收稳定;基准站布设完成后,启动设备进行调试,完成卫星信号捕捉、数据校准,建立基准坐标系,将基准数据传输至定位系统,为后续支架模块定位提供精准的基准参考,确保控制网定位精度达到毫米级。
20、进一步的是,步骤s1中,部署承载平台并调平至允许偏差范围的步骤为:首先,根据吊装作业点的位置分布、地形条件,将承载平台运输至指定吊装作业点;运输到位后,按照操作规范展开承载平台的支腿,确保支腿支撑牢固,与地面接触紧密,无晃动、沉降;随后,启动承载平台的调平系统,通过水平传感器实时监测平台水平状态,调整支腿高度,使承载平台处于水平状态,水平偏差控制在允许范围内,为支架模块的精准定位提供稳定的支撑基础;调平完成后,对承载平台的机械结构、液压系统、电气系统进行检查,确保各部件运行正常,无故障隐患。
21、进一步的是,步骤s2中,当支架模块距离承载平台表面10-20cm时,暂停下放,再次通过定位系统复核支架模块的位置偏差,确认偏差仍在粗定位允许范围内;确认无误后,继续下放支架模块,直至支架模块接触承载平台表面,完成粗定位阶段的落位。
22、进一步的是,步骤s3中,支架模块初步固定后,启动姿态调整模块,姿态调整模块实时采集支架模块的水平度数据,水平度数据传送到定位系统终端后,定位系统终端分析当前支架模块的水平度偏差,生成姿态调整指令,随后控制姿态调整模块的运行;姿态调整模块根据指令,自动调整支架模块的倾斜角度,逐步校准支架的水平度,确保支架模块处于水平状态。
23、进一步的是,步骤s3中,锁定调整机构包括:将电动推杆、液压微调机构及姿态调整模块锁定。
24、进一步的是,步骤s5中,针对低温的保障适配包括:电子元件采用工业级宽温器件,工作温度范围覆盖-40℃至85℃;液压系统采用耐低温液压油;液压系统、电子控制模块、电池组上配置电加热模块,当环境温度低于零下30摄氏度时,电加热模块自动启动,对关键部件进行预热;电池组采用低温锂电池。
25、进一步的是,步骤s5中,针对强风环境的保障适配包括:吊装作业前,将防风拉索的一端连接至承载平台的锚固点,防风拉索的另一端与施工现场的地锚牢固连接,以增强承载平台的稳定性;在承载平台上安装风速传感器,实时监测现场风速,风速数据实时传输至定位系统终端,当风速达到20米每秒时,定位系统自动发出警报,同时暂停吊装作业,施工人员立即采取防护措施,将支架模块固定牢固;在支架模块上设置防风固定装置,在支架模块落位前,通过防风装置将支架模块固定,防止支架模块在吊运、调整过程中被风吹偏。
26、进一步的是,步骤s5中,针对高海拔信号的保障适配包括:自组网通信采用低频段通信;在施工现场合理布设信号中继设备。
27、本发明的有益效果是:
28、本超高海拔光伏施工模块化吊装定位方法,按照“前期铺垫、粗精结合、精准固定、环境适配”的核心逻辑,明确分为前期准备、粗定位、精定位和固定安装四个核心阶段。在此基础上,在实际施工时,电子元件以工业级宽温规格保障-40℃至85℃稳定运行,风速传感器实时监测现场风速,风速≥20m/s时自动警报并暂停作业。通过承载、定位、姿态、控制四大模块协同闭环运作,实现超高海拔环境下光伏支架模块化吊装的精准、高效、安全作业。
29、本发明适用于超高海拔光伏施工模块化吊装定位工艺之中。
1.超高海拔光伏施工模块化吊装定位方法,其特征在于,包括如下步骤:
2.如权利要求1所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
3.如权利要求2所述的超高海拔光伏施工模块化吊装定位方法,其特征在于,
4.如权利要求3所述的超高海拔光伏施工模块化吊装定位方法,其特征在于,
5.如权利要求1至3任意一项所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
6.如权利要求1至3任意一项所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
7.如权利要求6所述的超高海拔光伏施工模块化吊装定位方法,其特征在于,
8.如权利要求1至3任意一项所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
9.如权利要求8所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
10.如权利要求9所述的超高海拔光伏施工模块化吊装定位方法,其特征在于:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com