
一种无人机反制方法及系统与流程
本发明涉及无人机反制,特别涉及一种无人机反制方法及系统。
背景技术:
1、无人驾驶飞机(unmanned aerial vehicle, uav)凭借其灵活性与低成本,在航拍、物流、巡检等领域得到广泛应用。
2、目前,针对黑飞无人机的反制手段主要分为射频干扰阻断、导航诱骗和硬杀伤拦截等几类。其中,射频干扰和导航诱骗属于软杀伤手段,虽能迫使目标迫降或返航,但其作用距离有限,且在城市复杂电磁环境下易受干扰,实效性难以保证。而现有的硬杀伤方案,如使用捕网枪或大型拦截导弹,存在部署不灵活、成本高昂或附带损伤风险大的问题,难以应对“低、慢、小”类无人机目标的集群化、高速化突防趋势。
3、因此,亟需一种集远距离发现、精准识别与高效物理摧毁于一体的无人机反制系统,以提升对黑飞目标的拦截成功率和响应速度。
技术实现思路
1、本发明提供一种无人机反制方法及系统,可以有效的提高制导无人机的拦截概率。
2、根据本公开的一方面,一种无人机反制系统,所述系统包括:
3、多种制导无人机,用于对黑飞无人机进行拦截;
4、雷达,用于发现黑飞无人机目标;
5、中波红外摄像机,受控于雷达,用于采集黑飞无人机目标的图像,并进行图像识别;
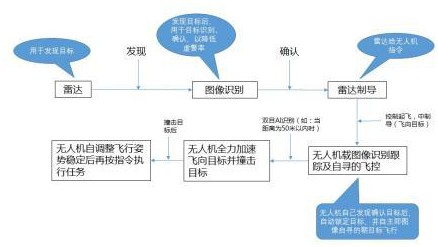
6、控制中心,用于对雷达接收的信号以及所述黑飞无人机目标的图像进行处理得到目标识别的结果,生成控制指令;其中,雷达将所述控制指令方式至制导无人机,控制制导无人机飞向黑飞无人机目标并撞击目标;
7、所述制导无人机还用于,通过机载图像识别跟踪系统自主发现黑飞无人机目标,追踪目标进行拦截打击;撞击目标后制导无人机的飞控组件自动控制无人机自主调整飞行姿态以避免失控掉落,稳定后根据指令执行任务;
8、手动遥控器及显示屏,用于控制所述制导无人机;
9、制导无人机上还安装有低成本相控阵雷达,用于近距离在附近空间搜索目标,搜索到目标后,再引导机载摄像机锁定目标,进行第二次撞击;
10、机载相控阵雷达性能指标包括:扫描方位角120度,扫描俯仰角90度,对于标准的无人机机型作用距离约100米。
11、在一种可能的实现方式中,反制无人机共有三种机型,包括:钛网碰撞无人机,吊爪空扫无人机和钛刀割撞无人机;每种机型的无人机螺旋桨采用涵道式保护外壳;三种机型在其姿态碰撞失稳甚至翻转后,都具有重新自动恢复稳定飞行状态的能力;
12、多个制导无人机采用三种独特设计的机型分布式地域部署,以方位角为90度区域为例来示意说明分布式部署方案如下:
13、以雷达为中心,在距离雷达1公里的地面圆弧上布置多组钛刀割撞无人机;以雷达为中心1公里以内是保护区域,防止黑飞无人机进入;
14、以雷达为中心,在距离雷达2公里的地面圆弧上布置多组吊爪空扫无人机;
15、以雷达为中心,在距离雷达3公里的地面圆弧上布置多组钛网碰撞无人机;
16、使用钛网碰撞无人机直接撞击低速黑飞无人机,以有效的破坏其螺旋桨桨叶,使其失控坠落;使用吊爪空扫无人机的钛网吊爪直接撞击黑飞无人机群,以有效的破坏其螺旋桨桨叶或者使其飞行姿态失稳翻转而坠落;使用钛刀无人机直接撞击中高速黑飞无人机,以有效的破坏其机身及动力部分,使其失控坠落。
17、在一种可能的实现方式中,雷达部署在中心区域,扫描搜索入侵黑飞无人机,雷达的同一地点部署一个中波红外摄像机,其指向受控于雷达;当雷达发现可疑目标时,即自动开启摄像功能,并用ai技术或人工来确定目标类型,根据所述目标类型判断是否启动反制无人机;
18、雷达跟踪状态时,可改变搜索扫描区域,雷达采用dbf相控阵电扫描方式;
19、当雷达在防御区域发现目标时,若目标飞行偏离防御角度,若目标仍在防御区域内,雷达自动调整防御角度,继续追踪目标。
20、在一种可能的实现方式中,确定目标类型,包括:根据摄像机获取的图像,采用ai图库比较分析的方法来确认目标类别;
21、对于标准的机型比较方便,可获取大量的资源数据进行喂养学习:对于独特的机型,分为固定翼、直升机、多悬翼三种类型进行分类学习识别,另外还可在指挥中心的人工现场干预确认目标类型。
22、在一种可能的实现方式中,通过机载图像识别跟踪系统自主发现黑飞无人机目标,包括:
23、加载在两轴云台上的摄像机获取目标图像,机载图像识别跟踪系统来识别目标并且跟踪目标,根据云台的方位角和高低角,控制无人机改变飞行姿态以降低这两个角度的值直至为0,此时无人机就是正向朝着目标飞行;
24、图像识别跟踪系统中包括ai识别跟踪模块;
25、指标是:摄像机25帧/秒,图像识别时间≤30毫秒。
26、在一种可能的实现方式中,所述系统依据要保护的目标区域地形地貌,采用防御无人机分布式部署的方案,当发现来袭黑飞无人机时,雷达指令控制部署来袭方向的制导无人机起飞并执行反制任务,快速实现对黑飞目标进行拦截。
27、在一种可能的实现方式中,所述系统采用雷达指令制导的方式,使制导无人机快速接近目标;
28、采用机载图像识别跟踪模式,使制导无人机自主追踪目标,实现自寻的飞行,并且具有极高的抗干扰能力。
29、一种无人机反制方法,所述方法应用于所述的无人机反制系统,所述方法包括:
30、中波红外摄像机采集黑飞无人机目标的图像,并进行图像识别;
31、控制中心对雷达接收的信号以及所述黑飞无人机目标的图像进行处理得到目标识别的结果,生成控制指令;其中,雷达将所述控制指令方式至制导无人机,控制制导无人机飞向黑飞无人机目标并撞击目标;
32、所述制导无人机还通过机载图像识别跟踪系统自主发现黑飞无人机目标,追踪目标进行拦截打击;撞击目标后制导无人机的飞控组件自动控制无人机自主调整飞行姿态以避免失控掉落,稳定后根据指令执行任务;
33、通过手动遥控器及显示屏控制所述制导无人机;
34、多种制导无人机包括:钛刀割撞无人机,吊爪空扫无人机,钛网碰撞无人机;
35、制导无人机上还安装有低成本相控阵雷达,用于近距离在附近空间搜索目标,搜索到目标后,再引导机载摄像机锁定目标,进行第二次撞击;
36、机载相控阵雷达性能指标包括:扫描方位角120度,扫描俯仰角90度,对于标准的无人机机型作用距离约100米。
37、在一种可能的实现方式中,所述方法还包括:
38、反制无人机共有三种机型,包括:钛网碰撞无人机,吊爪空扫无人机和钛刀割撞无人机;每种机型的无人机螺旋桨采用涵道式保护外壳;三种机型在其姿态碰撞失稳甚至翻转后,都具有重新自动恢复稳定飞行状态的能力;
39、多个制导无人机采用三种独特设计的机型分布式地域部署,以方位角为90度区域为例来示意说明分布式部署方案如下:
40、以雷达为中心,在距离雷达1公里的地面圆弧上布置多组钛刀割撞无人机;以雷达为中心1公里以内是保护区域,防止黑飞无人机进入;
41、以雷达为中心,在距离雷达2公里的地面圆弧上布置多组吊爪空扫无人机;
42、以雷达为中心,在距离雷达3公里的地面圆弧上布置多组钛网碰撞无人机;
43、使用钛网碰撞无人机直接撞击低速黑飞无人机,以有效的破坏其螺旋桨桨叶,使其失控坠落;使用吊爪空扫无人机的钛网吊爪直接撞击黑飞无人机群,以有效的破坏其螺旋桨桨叶或者使其飞行姿态失稳翻转而坠落;使用钛刀无人机直接撞击中高速黑飞无人机,以有效的破坏其机身及动力部分,使其失控坠落。
44、在一种可能的实现方式中,雷达部署在中心区域,扫描搜索入侵黑飞无人机,雷达的同一地点部署一个中波红外摄像机,其指向受控于雷达;当雷达发现可疑目标时,即自动开启摄像功能,并用ai技术或人工来确定目标类型,根据所述目标类型判断是否启动反制无人机;
45、雷达跟踪状态时,可改变搜索扫描区域,雷达采用dbf相控阵电扫描方式;
46、当雷达在防御区域发现目标时,若目标飞行偏离防御角度,若目标仍在防御区域内,雷达自动调整防御角度,继续追踪目标;
47、确定目标类型,包括:根据摄像机获取的图像,采用ai图库比较分析的方法来确认目标类别;
48、对于标准的机型比较方便,可获取大量的资源数据进行喂养学习:对于独特的机型,分为固定翼、直升机、多悬翼三种类型进行分类学习识别,另外还可在指挥中心的人工现场干预确认目标类型;
49、通过机载图像识别跟踪系统自主发现黑飞无人机目标,包括:
50、加载在两轴云台上的摄像机获取目标图像,机载图像识别跟踪系统来识别目标并且跟踪目标,根据云台的方位角和高低角,控制无人机改变飞行姿态以降低这两个角度的值直至为0,此时无人机就是正向朝着目标飞行;
51、图像识别跟踪系统中包括ai识别跟踪模块;
52、指标是:摄像机25帧/秒,图像识别时间≤30毫秒;
53、所述系统依据要保护的目标区域地形地貌,采用防御无人机分布式部署的方案,当发现来袭黑飞无人机时,雷达指令控制部署来袭方向的制导无人机起飞并执行反制任务,快速实现对黑飞目标进行拦截;
54、所述系统采用雷达指令制导的方式,使制导无人机快速接近目标;
55、采用机载图像识别跟踪模式,使制导无人机自主追踪目标,实现自寻的飞行,并且具有极高的抗干扰能力。
56、与现有技术相比,本发明的有益效果是:
57、本公开实施例的一种无人机反制系统,所述系统包括:多个制导无人机,用于对黑飞无人机进行拦截;雷达,用于发现黑飞无人机目标;红外摄像机,用于采集黑飞无人机目标的图像;控制中心,用于对雷达接收的信号以及所述飞无人机目标的图像进行处理得到目标识别的结果,生成控制指令;其中,雷达将所述控制指令方式至制导无人机,控制制导无人机飞向黑飞无人机飞向目标并撞击目标;所述制导无人机还用于,通过机载图像识别跟踪系统自主发现黑飞无人机目标,追踪目标进行拦截打击;撞击目标后制导无人机自主调整飞行姿态稳定后根据指令执行任务。
58、部署灵活,响应迅速:系统采用分布式部署方案,将多类型制导无人机前沿配置于阵地各处。依托雷达指令快速起降与中段制导,无人机能够对入侵目标实现即时响应,最大飞行速度可达35米/秒,确保在短时间内完成拦截窗口的抢占。
59、制导精准,抗干扰性强:系统采用“雷达指令中制导+图像自寻的末制导”的复合体制。中段依靠雷达提供目标指示,末段由机载图像识别跟踪系统自主锁定目标,实现了自主追踪与精准撞击,有效降低了对外部数据链的依赖,具备极高的抗干扰能力。
60、拦截高效,兼顾经济性:机体结构具备可重复使用能力,且单次起降过程中机载吊爪可承受至少10次高强度撞击,大幅降低了单次拦截成本。同时,吊爪作为易损件支持快速维修与更换,有效提升了系统的持续作战效能和后勤维护便利性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com