
基于无人机图像AI识别与火控联动的激光反无人机系统的制作方法
本发明涉及低空安防,尤其是基于无人机图像ai识别与火控联动的激光反无人机系统。
背景技术:
1、随着无人机技术的快速发展,消费级、工业级无人机的普及度大幅提升,同时“黑飞”无人机对重要基地、建筑、交通枢纽等重点区域的低空安防造成严重威胁,尤其是低-altitude、slow-speed、small-sized(lss)低小慢无人机,具有体积小、机动性强、探测难度大的特点,传统防空系统对其识别和反制效果不佳。
2、cn114353596b公开了一种反无人机多光谱探测跟踪装备,公开了一种反无人机多光谱探测跟踪装备,属于多光谱探测跟踪技术领域。包括:定位雷达以及依次设置在定位雷达上的粗跟踪闭环控制模块、精跟踪闭环控制模块、激光发射模块和发射望远镜;定位雷达定位目标后对目标进行粗跟踪闭环控制模块,实现对目标的实时稳定跟踪,在粗跟踪探测成像的基础上进一步通过精跟踪闭环控制模块,消除目标和发射望远镜之间因环境的影响存在的瞄准偏差,在稳定跟踪的基础上提高了成像光轴的稳定度及跟踪精度,实现了对目标的二次稳定高精度跟踪。同时,在粗跟踪过程中,通过短波、中波、近红外和可见光波段对目标探测识别,在精跟踪过程中,通过可见光和近红外波光进行更精准的视场调控,识别精度及跟踪精度.
3、cn114660588a公开了一种用于反无人机的分布式光电目标跟踪系统,包括:多目标跟踪雷达、数据处理服务器、光电跟踪观测设备、视频处理服务器、视频存储服务器、态势显示客户端以及视频跟踪客户端;实现对特定防护区域的空中无人机目标进行实时监测,形成覆盖特定防护区域的立体观测网,实现对空中无人机目标的实时图像监视和跟踪测量,为无人机打击提供更为精确的目标位置信息,满足从远距离到近距离目标实时跟踪,以及事后对全过程的分析复盘,实现对跟踪过程的全域态势显示,形成覆盖特定防护区域可灵活重构、立体的无人机目标观测网。
4、但上述现有技术仍存在明显缺陷:一是目标识别多依赖单一或少数特征,未融合形态、运动时序与频谱多维信息,难以精准区分无人机与飞鸟、小型航空器,误判漏判突出;二是探测跟踪与火控激光联动性差,缺乏毫秒级闭环协同与自适应功率调节;三是未按距离实现分级探测、干扰、软杀伤与硬杀伤的梯次防御,能源利用与防御效率偏低;四是复杂环境适应性与全时段工作能力不足,难以满足重点区域对低小慢无人机的高精度、全天候、自动化防控需求。
技术实现思路
1、针对上述现有技术存在的不足,提供了基于无人机图像ai识别与火控联动的激光反无人机系统,实现无人机的精准识别、稳定跟踪与火控-激光的毫秒级联动,解决传统反无人机系统识别精度低、联动响应慢、分级防御弱的问题,实现对低小慢无人机的全天气、高精度、自动化分级反制。
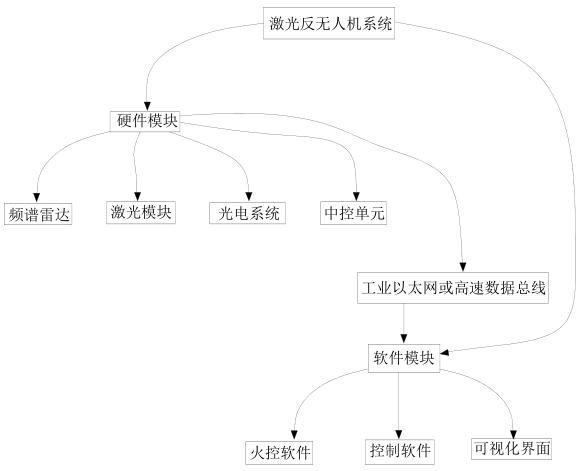
2、为解决上述技术问题,本发明所采取的技术方案是,基于无人机图像ai识别与火控联动的激光反无人机系统,包括硬件模块和软件模块,所述硬件模块与软件模块通信连接,软件模块通过融合多特征的无人机ai识别算法、lk金字塔光流运动估计算法和高速卡尔曼滤波跟踪算法实现目标精准识别与持续锁定,基于识别跟踪结果通过火控-激光自适应跟踪打击算法实现火控联动,同时通过分级防控指令调度算法对入侵无人机执行分级探测、干扰与打击;
3、所述硬件模块包括频谱雷达、激光模块、光电系统和中控单元,所述频谱雷达用于5-10km空域的广域遥感与目标初探,激光模块用于实现对无人机的软杀伤和硬杀伤打击,光电系统用于对目标的视觉观瞄与图像采集,中控单元为高性能计算机,作为系统控制终端并承载所有算法的运行与运算;
4、所述软件模块包括火控软件、控制软件和可视化界面,火控软件融合人工操作与ai算法,通过内置系列专用算法实现目标识别、跟踪与火控指令生成,控制软件通过多设备时钟与数据同步算法协调各硬件组件的工作与数据通讯,可视化界面用于实时显示目标探测、频谱分析及激光打击状态。
5、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,所述光电系统具备高倍光学变焦能力,集成可见光观瞄和红外热成像观瞄模块,实现昼夜不间断观瞄;光电系统采集的图像通过低延迟图像传输算法传输至中控单元,实现图像低延迟、低失真传输。
6、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,所述火控软件内置图像识别单元,图像识别单元通过时序动作规律建模构建飞行物动作规律库,结合目标检测与特征提取、多特征融合识别实现无人机精准判定,并通过光流运动估计与卡尔曼滤波组合实现对机动无人机的稳定跟踪。
7、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,所述激光模块为可调功率高能光纤激光器,通过火控-激光自适应跟踪打击算法实现坐标转换、误差校准、瞄准补偿、功率自适应调节、瞄准打击联动与毁伤效果自动评估。
8、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,系统按目标入侵距离实现分级防控:5-10km为探测监视,3-5km为频谱干扰,1.8-3km为激光软杀伤,1.8km以内为激光硬杀伤;并采用抢占式优先级调度,高优先级指令可中断低优先级指令执行。
9、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,所述中控单元集成地理信息系统与惯性测量单元,支持多路通信接口,并通过多设备时钟与数据同步算法实现全系统时钟校准与数据时间戳对齐。
10、上述的基于无人机图像ai识别与火控联动的激光反无人机系统,所述可视化界面实时显示目标轨迹、频谱特征、激光打击状态与毁伤评估结果,支持人工参数微调与打击干预,实现自动化与人工控制结合。
11、本发明基于无人机图像ai识别与火控联动的激光反无人机系统的有益效果是,通过形态特征、运动特征、频谱特征三者加权融合识别,并结合lstm时序动作规律库进行精准匹配,可有效区分无人机与飞鸟、固定翼、客机等目标,识别准确率≥95%,从根源解决传统系统误判、漏判问题。
12、采用lk金字塔光流算法和高速卡尔曼滤波组合跟踪,对速度≤30m/s的高机动无人机实现稳定跟踪,跟踪误差≤2像素,跟踪丢失率≤0.1%;目标短暂遮挡时可自动补全轨迹,连续3帧丢失可自动重关联恢复,彻底解决机动目标跟踪漂移、易丢失难题。
13、通过坐标精准转换、瞄准角实时补偿、陀螺稳定平台随动控制,实现火控解算与激光发射毫秒级联动,指令联动延迟≤5ms,从目标锁定到激光发射全程响应迅速,可有效拦截高速突防的低小慢无人机。
14、本发明按距离实现远距探测、中距干扰、近距软杀伤、贴身硬杀伤四级防御,逐级拦截、精准用能,避免全程高功率打击造成的能源浪费;同时设置抢占式优先级调度,高威胁目标优先处置,防御效率大幅提升。
15、光电系统集成可见光和中波红外双模成像,可在夜间、低照度、雾霾、阴雨环境下正常工作;系统具备imu漂移校准、气象功率补偿、材质识别失败自动降级等机制,在复杂环境下仍能稳定识别、精准打击。
16、单系统可同时处理≥6个目标,支持多目标威胁度排序和时间片轮转打击;多基站组网时可实现主从自动切换、故障无缝接管,无重复打击、无防御死角,适合大范围区域安防部署。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com