
呼吸机噪声自适应控制方法、装置、主控设备及呼吸机与流程
本发明涉及呼吸机,尤其是涉及一种呼吸机噪声自适应控制方法、装置、主控设备及呼吸机。
背景技术:
1、家用呼吸机通常采用bldc(brushless direct current motor,无刷直流电机)风机(即无刷直流风机)作为压力源,通过主控设备对风机进行pwm(pulse widthmodulation,脉冲宽度调制)驱动,以输出满足治疗要求的稳定气压。在呼吸机运行过程中,风机及其驱动电路产生的噪声是影响用户睡眠质量的主要因素之一。
2、现有技术中,无刷直流风机的pwm驱动通常采用固定载波频率。该固定载波频率及其各阶谐波会激励电机定子及壳体产生电磁噪声,该噪声的频率分布与载波频率直接相关。当载波频率或其谐波落入人耳敏感频段时,电磁噪声尤为显著。此外,在无刷直流风机的换相过程中,会产生换相冲击噪声,该噪声同样会贡献于整机电磁噪声水平。
3、针对上述问题,现有方案主要包括两类:一类是通过增加隔音材料或消声结构进行被动降噪,另一类是通过增加主动降噪模块(如麦克风反馈环路)进行主动降噪。然而,被动降噪方案会增加呼吸机的体积和重量;主动降噪方案则会增加硬件成本和系统复杂度。
技术实现思路
1、本发明的目的在于提供一种呼吸机噪声自适应控制方法、装置、主控设备及呼吸机,以在不增加额外隔音材料或主动降噪模块的前提下,有效抑制电磁噪声和换相冲击噪声。
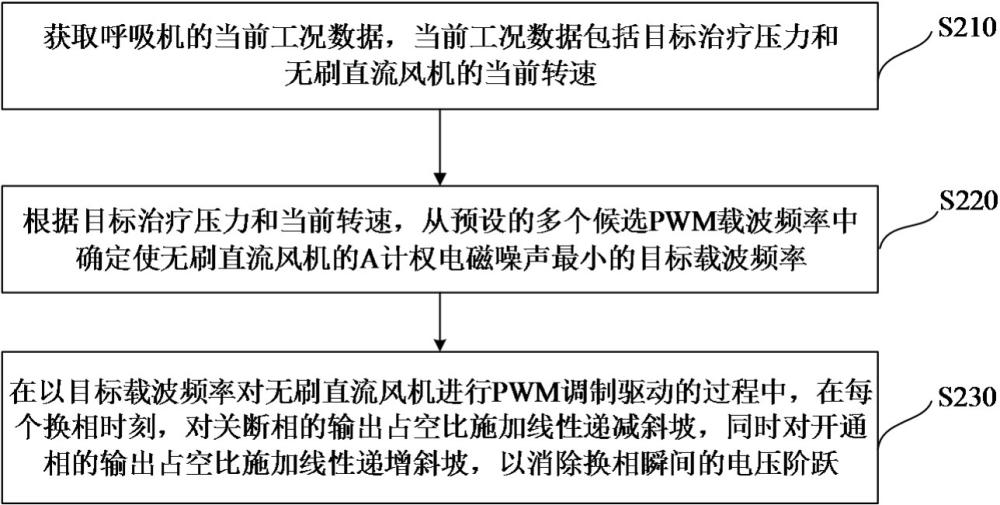
2、第一方面,本发明提供一种呼吸机噪声自适应控制方法,应用于呼吸机的主控设备,呼吸机还包括与主控设备连接的无刷直流风机;呼吸机噪声自适应控制方法包括:
3、获取呼吸机的当前工况数据,当前工况数据包括目标治疗压力和无刷直流风机的当前转速;
4、根据目标治疗压力和当前转速,从预设的多个候选pwm载波频率中确定使无刷直流风机的a计权电磁噪声最小的目标载波频率;
5、在以目标载波频率对无刷直流风机进行pwm调制驱动的过程中,在每个换相时刻,对关断相的输出占空比施加线性递减斜坡,同时对开通相的输出占空比施加线性递增斜坡,以消除换相瞬间的电压阶跃。
6、在可选的实施方式中,根据目标治疗压力和当前转速,从预设的多个候选pwm载波频率中确定使无刷直流风机的a计权电磁噪声最小的目标载波频率,包括:
7、根据目标治疗压力和当前转速,从预先标定的谐波幅值表中查找得到各候选pwm载波频率对应的各阶谐波的幅值;
8、根据每个候选pwm载波频率对应的各阶谐波的幅值和预设的a计权频率响应曲线,计算得到候选pwm载波频率的a计权电磁噪声总和;
9、将a计权电磁噪声总和最小的候选pwm载波频率,确定为目标载波频率。
10、在可选的实施方式中,预设的多个pwm载波频率包括16khz、20khz、24khz、28khz和32khz;线性递减斜坡和线性递增斜坡的持续时间均位于30μs至100μs之间。
11、在可选的实施方式中,当前工况数据还包括无刷直流风机的当前输出压力和当前流量;获取呼吸机的当前工况数据之后,呼吸机噪声自适应控制方法还包括:
12、根据当前转速、当前输出压力和当前流量,计算得到无刷直流风机的当前气动噪声声压级和当前效率;
13、根据当前气动噪声声压级、当前效率和预设的效率与噪声的权衡系数,计算得到噪声-效率联合指标;
14、以无刷直流风机的转速为调节变量,以噪声-效率联合指标最大化为控制目标,闭环搜索得到最优效率点转速;
15、将无刷直流风机的当前转速调整至最优效率点转速。
16、在可选的实施方式中,当前工况数据还包括无刷直流风机的当前输出压力;获取呼吸机的当前工况数据之后,呼吸机噪声自适应控制方法还包括:
17、当目标治疗压力发生变化时,通过压力变化时序优化策略调节无刷直流风机的输出压力,以消除压力调节过程中的瞬态噪声冲击;
18、其中,压力变化时序优化策略包括曲线压力过渡、呼吸相位同步和微步进拆分;曲线压力过渡指当前输出压力的改变是非线性的;呼吸相位同步指压力调节在呼气相执行;微步进拆分指将调节幅度大于预设压力阈值的大幅压力调节拆分为多个微步进执行。
19、在可选的实施方式中,呼吸机噪声自适应控制方法还包括:
20、在每个吸气相的开始时刻,向目标治疗压力叠加随时间衰减的压力前馈增量。
21、在可选的实施方式中,当前工况数据还包括无刷直流风机的当前输出压力和当前流量;呼吸机噪声自适应控制方法还包括:
22、构建包含噪声项、治疗质量项和能耗项的综合目标函数,并在确保治疗压力偏差不超过预设偏差阈值的约束条件下,实时调节目标载波频率和无刷直流风机的转速,使综合目标函数的值最小化;
23、记录每一预设时间周期内的噪声统计值,并与历史噪声统计值进行比较,当噪声统计值的恶化趋势超过预设门限时,进行维护提示。
24、第二方面,本发明提供一种呼吸机噪声自适应控制装置,应用于呼吸机的主控设备,呼吸机还包括与主控设备连接的无刷直流风机;呼吸机噪声自适应控制装置包括:
25、数据获取模块,用于获取呼吸机的当前工况数据,当前工况数据包括目标治疗压力和无刷直流风机的当前转速;
26、频率确定模块,用于根据目标治疗压力和当前转速,从预设的多个候选pwm载波频率中确定使无刷直流风机的a计权电磁噪声最小的目标载波频率;
27、频率调制模块,用于在以目标载波频率对无刷直流风机进行pwm调制驱动的过程中,在每个换相时刻,对关断相的输出占空比施加线性递减斜坡,同时对开通相的输出占空比施加线性递增斜坡,以消除换相瞬间的电压阶跃。
28、第三方面,本发明提供一种主控设备,包括存储器、处理器,存储器中存储有可在处理器上运行的计算机程序,处理器执行计算机程序时实现前述实施方式中任一项的呼吸机噪声自适应控制方法。
29、第四方面,本发明提供一种呼吸机,包括前述实施方式的主控设备。
30、本发明提供的呼吸机噪声自适应控制方法、装置、主控设备及呼吸机,能够获取呼吸机的当前工况数据,当前工况数据包括目标治疗压力和无刷直流风机的当前转速;根据目标治疗压力和当前转速,从预设的多个候选pwm载波频率中确定使无刷直流风机的a计权电磁噪声最小的目标载波频率;在以目标载波频率对无刷直流风机进行pwm调制驱动的过程中,在每个换相时刻,对关断相的输出占空比施加线性递减斜坡,同时对开通相的输出占空比施加线性递增斜坡,以消除换相瞬间的电压阶跃。这样通过根据当前目标治疗压力和风机转速从多个候选pwm载波频率中动态选择使a计权电磁噪声最小的目标载波频率,并在每个换相时刻对关断相和开通相的输出占空比施加线性斜坡过渡,使载波频率及其各阶谐波避开人耳敏感频段的同时,消除了换相电压阶跃引起的冲击噪声,在不增加隔音材料或主动降噪模块的前提下实现了对电磁噪声的有效抑制。
1.一种呼吸机噪声自适应控制方法,其特征在于,应用于呼吸机的主控设备,所述呼吸机还包括与所述主控设备连接的无刷直流风机;所述呼吸机噪声自适应控制方法包括:
2.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述根据所述目标治疗压力和所述当前转速,从预设的多个候选pwm载波频率中确定使所述无刷直流风机的a计权电磁噪声最小的目标载波频率,包括:
3.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述预设的多个pwm载波频率包括16khz、20khz、24khz、28khz和32khz;所述线性递减斜坡和所述线性递增斜坡的持续时间均位于30μs至100μs之间。
4.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述当前工况数据还包括所述无刷直流风机的当前输出压力和当前流量;所述获取所述呼吸机的当前工况数据之后,所述呼吸机噪声自适应控制方法还包括:
5.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述当前工况数据还包括所述无刷直流风机的当前输出压力;所述获取所述呼吸机的当前工况数据之后,所述呼吸机噪声自适应控制方法还包括:
6.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述呼吸机噪声自适应控制方法还包括:
7.根据权利要求1所述的呼吸机噪声自适应控制方法,其特征在于,所述当前工况数据还包括所述无刷直流风机的当前输出压力和当前流量;所述呼吸机噪声自适应控制方法还包括:
8.一种呼吸机噪声自适应控制装置,其特征在于,应用于呼吸机的主控设备,所述呼吸机还包括与所述主控设备连接的无刷直流风机;所述呼吸机噪声自适应控制装置包括:
9.一种主控设备,包括存储器、处理器,所述存储器中存储有可在所述处理器上运行的计算机程序,其特征在于,所述处理器执行所述计算机程序时实现权利要求1-7中任一项所述的呼吸机噪声自适应控制方法。
10.一种呼吸机,其特征在于,包括权利要求9所述的主控设备。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com