
一种逆变焊机PWM控制方法与流程
本发明属于焊接电源,特别涉及一种逆变焊机pwm控制方法。
背景技术:
1、目前,采用全桥拓扑的逆变焊机一般有4路pwm控制,控制四只开关管q0、q1、q2、q3构成两个桥臂(即桥臂a和桥臂b),其电路结构如图1所示。其中由q0和q1构成桥臂a即图1中示出的左半桥,由q2和q3构成桥臂b即图1中示出的右半桥。
2、桥臂a中q0为上管,连接三相整流桥的正极p+,q1为下管,连接三相整流桥的负极n-;桥臂b中q3为上管,连接三相整流桥的正极p+,q2为下管,连接三相整流桥的负极n-。逆变变压器和续流电容c接在(q0与q1之间)a点与(q3与q2之间)b点之间。
3、传统pwm控制多采用桥臂a和桥臂b脉宽同时可调的“对角管轮流导通”的方式,即在一个完整工作周期t分为四个阶段,采用脉宽同时可调的“对角管轮流导通”的控制方式。
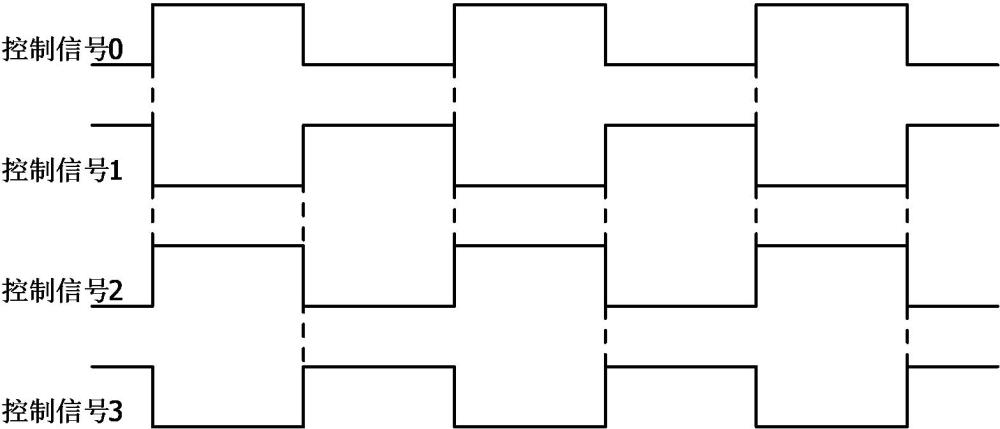
4、对于每个桥臂上的两个开关管,最大导通时间ton固定在半个周期即t/2(含死区时间),即单个开关管的最大占空比d_single为50%,其时序图如图2和图3所示。
5、使用传统pwm控制方式,当变压器磁芯体积减小,磁通使用率高,没有足够的磁通裕度,来承受剩磁能量或微小的直流分量(电路中任何不对称(如开关管导通时间微小差异、脉冲驱动不对称)都可能产生微小的直流分量)带来的磁通偏移时,会导致变压器偏磁。
6、另外,对于传统pwm控制方式而言,器件不对称带来的微小伏秒误差无法被隔直电容快速补偿,误差逐周期累积,出现磁通单向爬升、变压器偏磁饱和。同时,焊机频繁引弧、短路突加负载,pwm 瞬时跳变时,续流阶段被母线电压刚性钳位,续流时间被 pwm 锁定,只能发生在死区时间内,电容充放电时间窗口受限,微小差值不断堆叠出现偏磁。
7、本部分的陈述仅仅是提供了与本发明相关的背景技术信息,并不必然构成在先技术。
技术实现思路
1、本发明的目的在于提出一种逆变焊机pwm控制方法,该方法采用单侧桥臂脉宽可调、另一侧桥臂固定最大脉宽的新型pwm控制方式,有效避免了变压器偏磁现象。
2、本发明为了实现上述目的,采用如下技术方案:
3、一种逆变焊机pwm控制方法,采用单侧桥臂的两个开关管脉宽可调、另一侧桥臂的两个开关管采用固定最大脉宽的pwm控制方式,具体如下:
4、定义采用固定最大脉宽的一侧桥臂为a桥臂,另一侧桥臂定义为b桥臂;
5、设置a桥臂的q0和q1两个开关管均保持固定最大脉宽不变,该桥臂a上的各开关管导通时间固定在半个周期,即单个开关管的占空比为50%;
6、同时,设置b桥臂的q2和q3两个开关管脉宽可调,且b桥臂的各开关管在一个周期内的导通时间均小于a桥臂的各开关管在一个周期内的导通时间。
7、单个pwm控制周期t分为四个工作阶段,四个工作阶段作为整体出现。
8、开始输出时,a桥臂的q0和b桥臂的q2先导通,作为周期内首个有效驱动波形;停止输出时,a桥臂的q1和b桥臂的q3后关闭,作为周期末端最后一组关断波形。
9、单个pwm控制周期t内的四个工作阶段分别如下:
10、阶段一:a桥臂的q0和b桥臂的q2先导通,a桥臂的q1和b桥臂的q3关断;
11、阶段二:a桥臂的q0导通,b桥臂的q2关断,与此同时,a桥臂的q1和b桥臂的q3保持关断状态,进入第一个续流阶段,一直延续至q1和q3导通;
12、阶段三:a桥臂的q1和b桥臂的q3导通,a桥臂的q0和b桥臂的q2关断;
13、阶段四:a桥臂的q1导通,b桥臂的q3关断,与此同时,a桥臂的q0和b桥臂的q2保持关断状态,进入第二个续流阶段,至此完成一个完整周期。
14、此外,在上述逆变焊机pwm控制方法的基础上,本发明还提出了一种逆变焊机,其采用如上所述的逆变焊机pwm控制方法进行pwm控制。
15、本发明具有如下优点:
16、如上所述,本发明述及了一种逆变焊机pwm控制方法,该方法采用单侧桥臂脉宽可调、另一侧桥臂固定最大脉宽的新型pwm控制方式,此pwm控制方式只在导通时产生伏秒积,阶段一的正向伏秒积与阶段三的负向伏秒积在完整周期内全额抵消,从而消除偏磁。续流时钳位到0v,不放大不对称,使得续流电容有充足的续流时间和低阻抗通路补偿伏秒差,整周期内抵消导通时的全部伏秒不平衡,即便 pwm 动态变化占空比、负载跳变、器件不对称,伏秒平衡也能快速恢复,从而抑制偏磁。另外,续流时变压器原边近似短路,回路阻抗很低,变压器铁芯残留磁能向续流电容充电,新型pwm控制方式的电流变化更快,能更快速中和铁芯单向剩磁磁通,释放变压器剩磁,高效完成磁通复位,持续抑制偏磁累积,从而避免了变压器偏磁现象。本发明所提新型pwm控制方式,能够充分利用磁芯的磁通,利于减小变压器磁芯的体积,从而使焊机小型化、轻量化。此外通过减小磁芯体积,减小了原边和副边绕组的长度,降低铜损,焊机温升改善,同时整机电能转换效率提升,提升焊机能效等级。
1.一种逆变焊机pwm控制方法,其特征在于,采用单侧桥臂的两个开关管脉宽可调、另一侧桥臂的两个开关管采用固定最大脉宽的pwm控制方式,具体如下:
2.根据权利要求1所述的逆变焊机pwm控制方法,其特征在于,
3.根据权利要求1所述的逆变焊机pwm控制方法,其特征在于,
4.根据权利要求3所述的逆变焊机pwm控制方法,其特征在于,
5.根据权利要求4所述的逆变焊机pwm控制方法,其特征在于,
6.根据权利要求5所述的逆变焊机pwm控制方法,其特征在于,
7.根据权利要求4所述的逆变焊机pwm控制方法,其特征在于,
8.根据权利要求7所述的逆变焊机pwm控制方法,其特征在于,
9.根据权利要求3所述的逆变焊机pwm控制方法,其特征在于,
10.一种逆变焊机,其特征在于,采用如权利要求1至9任一项所述的逆变焊机pwm控制方法进行pwm控制。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com