
一种热轧板卷尾部鱼尾缺陷的协同控制方法与流程
本发明属于轧钢工序,尤其是涉及一种热轧板卷尾部鱼尾缺陷的协同控制方法。
背景技术:
1、热轧板卷在卷取过程中,尾部带钢由于张力突变、温度梯度不均及剪切力作用,极易产生鱼尾张开、上翘及喇叭口等质量缺陷。鱼尾张开导致带钢端面不齐,影响后续开卷及成材率;上翘使卷筒端面不齐,增加运输及存储风险;喇叭口则造成头端宽度异常膨胀,严重影响下游用户的冲压及焊接质量。
2、现有国内外技术中,尾部卷取张力控制多采用恒张力或两段式(恒定+线性缓降)张力模型,缺乏对尾部金属微观流动行为的主动干预手段。夹送辊控制多为单一椭圆度补偿或简单速差控制,未建立几何-速度-温度的多场耦合机制。飞剪控制则多关注剪切精度本身,对尾部断面形状的主动塑造缺乏系统性设计。上述单一手段的叠加无法从根本上同时解决三类尾部缺陷,且国内外尚未有将脉冲扰动张力、三维协同锁尾与三联剪切塑形进行系统集成的技术方案。
3、因此,亟需开发一种多技术协同、多物理量耦合的尾部质量缺陷综合控制方法,从剪切、卷取、锁尾三个环节系统性地消除鱼尾缺陷。
技术实现思路
1、针对以上的技术缺陷,本发明提供了一种热轧板卷尾部鱼尾缺陷的协同控制方法,通过飞剪预摆-延时-变速三联剪切与尾部形状主动塑造技术,阶梯-斜坡-脉冲三段式变张力梯度耦合卷取技术,夹送辊椭圆度-速差-冷却三维协同锁尾技术的系统集成,从根本上消除鱼尾缺陷。
2、为实现上述技术目的,本发明通过以下技术方案实现:
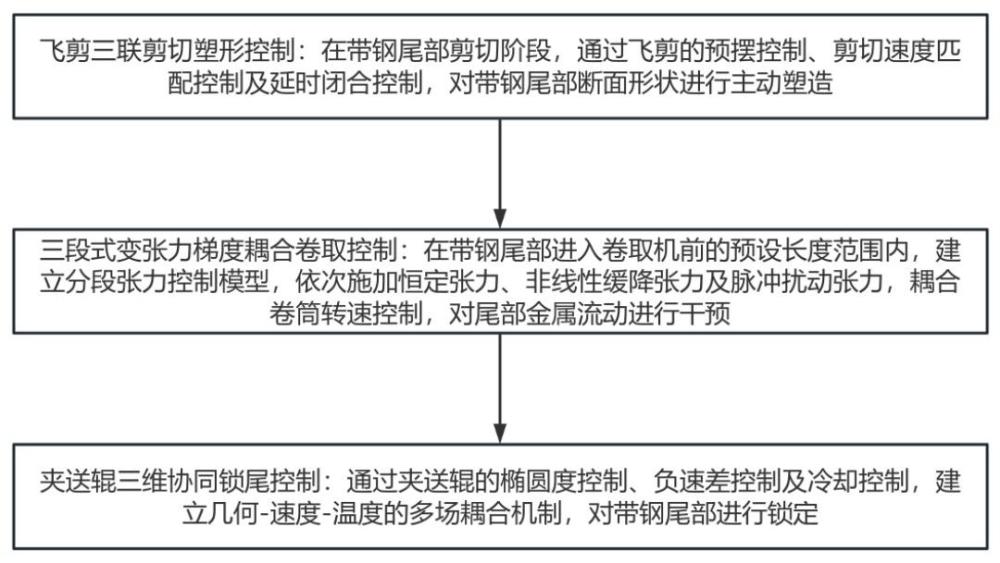
3、一种热轧板卷尾部鱼尾缺陷的协同控制方法,包括:
4、s1、飞剪三联剪切塑形控制:在带钢尾部剪切阶段,通过飞剪的预摆控制、剪切速度匹配控制及延时闭合控制,对带钢尾部断面形状进行主动塑造;
5、s2、三段式变张力梯度耦合卷取控制:在带钢尾部进入卷取机前的预设长度范围内,建立分段张力控制模型,依次施加恒定张力、非线性缓降张力及脉冲扰动张力,耦合卷筒转速控制,对尾部金属流动进行干预;
6、s3、夹送辊三维协同锁尾控制:通过夹送辊的椭圆度控制、负速差控制及冷却控制,建立几何-速度-温度的多场耦合机制,对带钢尾部进行锁定。
7、优选地,所述预摆控制具体为:飞剪预摆角度为10°~15°,预摆启动提前量为0.67s;
8、所述剪切速度匹配控制具体为:剪切瞬间,控制飞剪出口速度v出与带钢速度v带满足: v出- v带≤ 0.20m/s;
9、所述延时闭合控制具体为:剪切完成后,飞剪钳口保持0.2s的延迟闭合时间。
10、优选地,所述剪切速度匹配控制包括:控制过程中产生一个向下的剪切速度分量,使尾部断面形成自然下斜角α,α= arcsin((v出- v带) / v带)。
11、优选地,所述预设长度范围为带钢尾部最后8.7m。
12、优选地,三个控制段包括:
13、第一段为尾部8.7m~5.2m,采用恒定张力控制,张力系数k1=0.387;
14、第二段为尾部5.2m~2.1m,采用非线性缓降张力控制,张力系数以斜率0.043m/m从0.387线性缓降至0.215;
15、第三段为尾部2.1m~卷尾,施加正弦脉冲张力扰动,脉冲频率f=0.68hz,幅值δt=±3.2kn,同时控制夹送辊负荷系数k夹=0.73,并将卷筒转速从14.7rpm阶梯式降至11.3rpm。
16、优选地,所述张力系数k定义为:k = t / (σs× b × t),其中,t为卷取张力,σs为带钢屈服强度,b为带钢宽度,t为带钢厚度。
17、优选地,所述椭圆度控制具体为:控制夹送辊椭圆度≤23.6μm。
18、优选地,所述负速差控制具体为:建立夹送辊线速度v夹与卷筒表面线速度v卷之间的负速差控制窗口,δv = v夹- v卷= -0.17m/s ~ -0.09m/s。
19、优选地,所述冷却控制包括:控制夹送辊单次冷却时间为37.4s。
20、优选地,所述冷却控制包括:冷却水流量为18.7l/min。
21、本发明具有的优点和技术效果是:
22、本发明通过飞剪的预摆-延时-变速三联剪切与尾部形状主动塑造技术,利用剪切速度分量形成自然下斜角,并利用钳口延时挤压收缩尾部头端宽度,从几何上消除了上翘趋势和喇叭口效应。
23、本发明通过阶梯-斜坡-脉冲三段式变张力梯度耦合卷取技术,在尾部不同阶段施加特定的张力模型,特别是利用微观张力振荡揉平尾部金属流动死区中的残余应力集中,配合卷筒降速,从根本上消除了鱼尾张开角。
24、本发明通过夹送辊椭圆度-速差-冷却三维协同锁尾技术,利用高精度辊型补偿、负速差产生的预弯角反向力矩以及稳定的温度场控制,有效压制了鱼尾上翘和几何偏移。
25、本发明将剪切、卷取、锁尾三个环节进行系统集成,实现了多技术协同、多物理量耦合,从根本上同时解决了鱼尾张开、上翘及喇叭口三类缺陷,显著提升了热轧板卷的尾部质量。
1.一种热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,包括:
2.根据权利要求1所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述预摆控制具体为:飞剪预摆角度为10°~15°,预摆启动提前量为0.67s;
3.根据权利要求2所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述剪切速度匹配控制包括:控制过程中产生一个向下的剪切速度分量,使尾部断面形成自然下斜角α,α= arcsin((v出- v带) / v带)。
4.根据权利要求1所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述预设长度范围为带钢尾部最后8.7m。
5.根据权利要求4所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,三个控制段包括:
6.根据权利要求5所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述张力系数k定义为:k = t / (σs× b × t),其中,t为卷取张力,σs为带钢屈服强度,b为带钢宽度,t为带钢厚度。
7.根据权利要求1所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述椭圆度控制具体为:控制夹送辊椭圆度≤23.6μm。
8.根据权利要求7所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于:所述负速差控制具体为:建立夹送辊线速度v夹与卷筒表面线速度v卷之间的负速差控制窗口,δv =v夹- v卷= -0.17m/s ~ -0.09m/s。
9.根据权利要求8所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于,所述冷却控制包括:控制夹送辊单次冷却时间为37.4s。
10.根据权利要求9所述的热轧板卷尾部鱼尾缺陷的协同控制方法,其特征在于:所述冷却控制包括:冷却水流量为18.7l/min。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com