
一种基于多模态传感的宠物冲突损伤预判与病理溯源系统及方法与流程
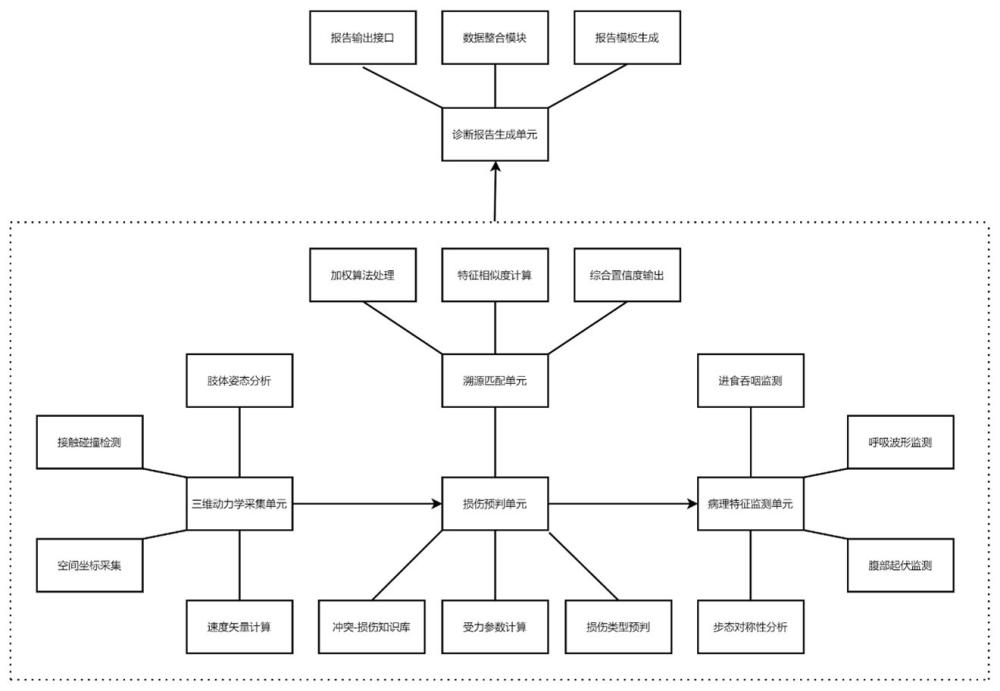
本发明涉及宠物智慧医疗,具体涉及一种基于多模态传感的宠物冲突损伤预判与病理溯源系统及方法。
背景技术:
1、多宠物家庭中,宠物冲突易引发骨折、内脏损伤、软组织撕裂等隐蔽性损伤,传统人工观察难以预判损伤类型、追溯病因,导致宠物内伤发现滞后、诊断难度大;现有宠物监测系统仅能实现冲突报警或基础行为监测,缺乏冲突动力学分析、损伤预判及病理特征匹配能力,无法为兽医提供精准的病因溯源与诊断依据,难以满足宠物医疗辅助需求。
技术实现思路
1、本发明的目的是针对现有技术中宠物监测系统难以实现冲突动力分析以及损伤预判问题,提供一种基于多模态传感的宠物冲突损伤预判与病理溯源系统及方法;从被动报警到主动预判的跨越,解决宠物内伤难发现、病因难确诊的行业痛点,适用于多宠物家庭、宠物机构及宠物医疗辅助场景。
2、为达到上述目的,本发明采用了下列技术方案:一种基于多模态传感的宠物冲突损伤预判与病理溯源系统,包括三维动力学采集单元、损伤预判单元、病理特征监测单元、溯源匹配单元以及诊断报告生成单元,损伤预判单元内置冲突-损伤关联知识库,溯源匹配单元分别与损伤预判单元、病理特征监测单元连接,诊断报告生成单元与溯源匹配单元连接。
3、根据上述系统提供一种基于多模态传感的宠物冲突损伤预判与病理溯源方法,包括以下步骤:
4、s1、动力学建模:通过三维动力学采集单元捕捉冲突瞬间的三维运动数据,计算冲击力、接触面积、跌落高度及受力角度;
5、s2、损伤预判:调用冲突-损伤关联知识库,匹配出高概率的损伤类型及严重程度清单;
6、s3、特征采集:对涉事宠物开启72小时重点监护模式,高频采集步态、呼吸、进食、腹部起伏及排泄数据;
7、s4、病理匹配:将实时病理特征与预判损伤的典型症状进行比对,计算特征匹配分数;
8、s5、置信度计算:采用加权算法,结合冲突激烈程度与特征匹配分数,输出综合置信度;
9、s6、报告输出:基于综合置信度生成溯源诊断报告,标注疑似病症、建议检查项目及治疗方向。
10、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,三维动力学采集单元集成三维加速度传感器、陀螺仪、压力传感阵列及高度传感器;步骤s1具体包括以下步骤:
11、s11、数据预处理:对传感器采集的原始三维运动数据进行去噪、滤波、时空对齐处理,去除异常干扰数据,保留有效冲突工况数据;
12、s12、瞬时冲击力计算:其计算公式为:
13、;
14、其中,为瞬时冲击力;
15、为宠物体重;
16、为冲突前后瞬时速度变化量;
17、为冲突作用持续时间;
18、s13、有效接触面积计算:通过压力传感阵列的有效受压点位数量计算接触面积,计算公式为:
19、;
20、其中,为冲突有效接触面积;
21、为压力传感阵列有效受压点位数量;
22、为单个传感点位的基准感应面积;
23、s14、跌落高度与受力角度求解:通过高度传感器时序数据计算跌落高度差值,结合三维陀螺仪姿态数据求解冲突受力倾角,完成三维动力学模型构建。
24、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,步骤 s2包括以下步骤:
25、s21、冲突工况分类:根据动力学建模得到的冲击力、跌落高度、受力角度参数,将冲突工况划分为高速侧向冲撞、高空跌落、颈部压制、持续撕咬四类标准工况;
26、s22、阈值匹配判定:调取冲突-损伤关联知识库的参数阈值,其中高速侧向冲撞判定阈值:冲击力≥80n、侧向受力角度≥30°;高空跌落判定阈值:跌落高度≥0.5m;颈部压制判定阈值:持续受压时长≥3s、纵向压力≥50n;持续撕咬判定阈值:接触时长≥5s、局部压力≥60n;
27、s23、损伤等级量化:将损伤严重程度划分为轻度、中度、重度三级,通过动力学参数超标倍数计算损伤等级系数,计算公式为:
28、;
29、其中,为损伤等级系数,
30、为实测动力学参数值,
31、为冲突-损伤关联知识库对应工况的基准阈值;
32、s24、生成预判清单:结合冲突工况、损伤类型、损伤等级,输出结构化损伤预判清单。
33、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,步骤 s3包括以下步骤:
34、s31、采样频率分级设置:常规监护采样频率为5次/小时,72小时重点监护模式下,前24小时高频采样频率为30次/小时,中间24小时采样频率为20次/小时,最后24小时采样频率为10次/小时,实现采样频率随监护时长梯度递减;
35、s32、多模态数据同步采集:同步采集宠物步态轨迹数据、呼吸频率、每分钟腹部起伏次数、单次进食量、日进食频次、排泄频次及排泄物状态多维度病理数据;
36、s33、数据时序标记存储:对每一组采集数据绑定时间戳、体征编号,建立72小时连续病理特征时序数据库,为后续病理匹配提供数据支撑。
37、在步骤s3中,72小时重点监护模式内置异常预警机制,具体包括:实时监测宠物呼吸频率、步态偏移度、进食排泄量的波动幅度,设定体征波动阈值;当实时体征数据较正常基准数据波动幅度超过25%时,自动触发异常预警,同步标记异常数据时段、异常体征类型,推送至溯源匹配单元进行二次匹配校验;其中,体征波动幅度计算公式为:
38、 ;
39、其中,为体征波动幅度,为实时采集体征数据,为宠物日常健康状态下的平均体征数据。
40、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,步骤 s4包括以下步骤:
41、s41、跛行特征参数提取:通过视觉步态采集设备提取宠物四肢着地时长、步幅、着地压力、肢体抬起高度参数;
42、s42、跛行类型量化判定:设定跛行判定标准,承重跛行:患侧肢体着地压力差值≥30%;免负体重跛行:患侧肢体着地时长占比<20%;踮脚跛行:肢体抬起高度差值≥40%、脚尖着地接触面积≥80%;
43、s43、损伤类型对应匹配:通过跛行类型关联损伤类型,踮脚跛行对应脚掌损伤、承重跛行对应软组织损伤、免负体重跛行对应骨折损伤;
44、s44、特征匹配分数计算:采用欧式距离算法计算实时病理特征与预判损伤标准特征的匹配度,计算公式为:
45、;
46、其中,为病理特征匹配分数,取值范围为[0,1];
47、为特征指标总数;
48、为第i项实时病理特征归一化数值;
49、为第i项预判损伤标准特征归一化数值。
50、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,步骤 s5中的置信度计算包含冲突激烈程度评分计算、综合置信度加权融合计算,具体包括:
51、s51、冲突激烈程度评分计算:基于损伤等级系数求解冲突评分,计算公式为:
52、;
53、其中,为冲突激烈程度评分,取值范围[0,1];
54、为损伤等级系数;
55、s52、综合置信度加权融合计算:结合预设权重比例,构建溯源因果置信度计算公式:
56、 ;
57、其中,为损伤溯源综合置信度,取值范围[0,1];0.4为冲突激烈程度固定权重,0.6为病理特征吻合度固定权重;
58、s53、综合置信度分级判定:设定溯源判定阈值,≥0.8为强因果相关,0.6≤<0.8为中度因果相关,0.4≤<0.6为弱因果相关,<0.4为无因果相关。
59、在上述的一种基于多模态传感的宠物冲突损伤预判与病理溯源方法中,在步骤s6中,生成溯源诊断报告前通过溯源匹配单元配置执行溯源校验,具体包括以下步骤:
60、s61、时序一致性校验:调取72小时时序病理数据,验证损伤体征是否与冲突后发病时序一致,排除非冲突导致的自发性损伤;
61、s62、多特征交叉校验:结合步态、呼吸、进食、腹部起伏多维度数据交叉验证,若单一特征匹配度高、多特征匹配度低于0.5,则对综合置信度进行修正,修正公式:;
62、s63、工况溯源复核:反向匹配冲突动力学参数与损伤类型的适配性,剔除参数与病症矛盾的无效溯源结果。
63、在步骤 s6中,报告输出具体包括以下步骤:
64、s64、病症标注:根据综合置信度分级结果,依次标注高度疑似病症、疑似病症、排除病症三类结果,同步标注对应置信度数值;
65、s65、检查项目匹配:基于预判损伤类型自动匹配对应宠物医学检查项目;
66、s66、治疗方向分级推荐:根据损伤轻度、中度、重度等级,分别对应保守静养护理、药物干预治疗、手术介入治疗三种治疗方向;
67、s67、报告封装输出:整合动力学参数、病理特征数据、匹配分数、置信度结果、疑似病症、检查及治疗建议,生成带唯一编码的标准化电子诊断溯源报告,支持数据溯源与存档。
68、与现有技术相比,本发明的优点在于:
69、1、主动预判隐蔽性损伤,实现宠物内伤早发现、早干预,降低治疗难度。
70、2、精准追溯冲突与损伤的因果关系,为兽医诊断提供数据支撑,辅助精准治疗。
71、3、分级预警机制减少无效报警,提升用户体验与系统实用性。
72、4、适用于多宠物家庭、宠物机构及医疗场景,通用性强、应用价值高。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com