
一种用于居家养老的动态可重构环境辅助机器人系统及控制方法与流程
本发明涉及智能机器人,尤其涉及一种用于居家养老的动态可重构环境辅助机器人系统及控制方法。
背景技术:
1、
2、
3、为解决居家养老的各类痛点问题,现有技术中逐步涌现出各类智能化居家养老监护方案及设备,相关公开的现有专利技术主要包括:申请号为cn202410882283.0的一种居家适宜的智能养老服务机器人系统,申请号为cn202510278338.1的一种多模态可移动健康辅助机械臂系统及其协同控制方法,申请号为cn202211329524.6的一种基于自主导航和危险动作识别的养老服务系统,以及申请号为cn201610244113.5的基于分级报警的多功能老年人监护方法及其监护系统。与此同时,市面上也普及了智能手环、独立式跌倒检测报警器、普通语音辅助设备等多款居家养老智能产品。
4、经研究分析可知,上述现有技术及相关智能化产品在实际应用中仍存在显著的技术缺陷,整体适用性与功能性较差。首先,现有设备及系统普遍存在功能碎片化的问题,各类监护、服务功能相互独立拆分,健康监测、跌倒检测、紧急呼叫、生活辅助等功能分别依托不同设备实现,老年人需要配备多款终端设备并掌握不同操作方式,操作门槛高、学习成本大,严重影响用户使用体验。其次,现有智能化设备的环境适配性较差,大多采用固定点位安装、固定模式运行的工作方式,无法根据老年人的实时活动轨迹、活动范围及动态化使用需求进行自适应调整,难以适配复杂多变的居家养老场景。再次,现有养老监护系统均为被动式监测架构,仅能够在老年人发生异常状况后触发被动报警响应,缺乏前置风险预判、主动安全防护及现场即时干预的技术能力,无法从源头规避养老安全风险。同时,现有技术的系统拓展性不足,大多采用封闭式集中式软硬件架构,硬件模块与控制软件深度耦合,功能固化严重,后续新增养老服务、监护功能时需要整体替换或改造系统,升级成本高、通用性差。最后,现有智能养老产品的人机交互设计未针对老年群体进行适配优化,交互界面繁琐、操作逻辑复杂,不符合老年人的认知能力与操作习惯,极易出现误操作、设备闲置等问题,无法真正落地适老化智能养老服务场景。
技术实现思路
1、本发明的目的在于克服现有技术中居家养老辅助系统功能单一、环境适应性差、缺乏主动干预能力、系统扩展性不足等缺陷,提供一种用于居家养老的动态可重构环境辅助机器人系统。
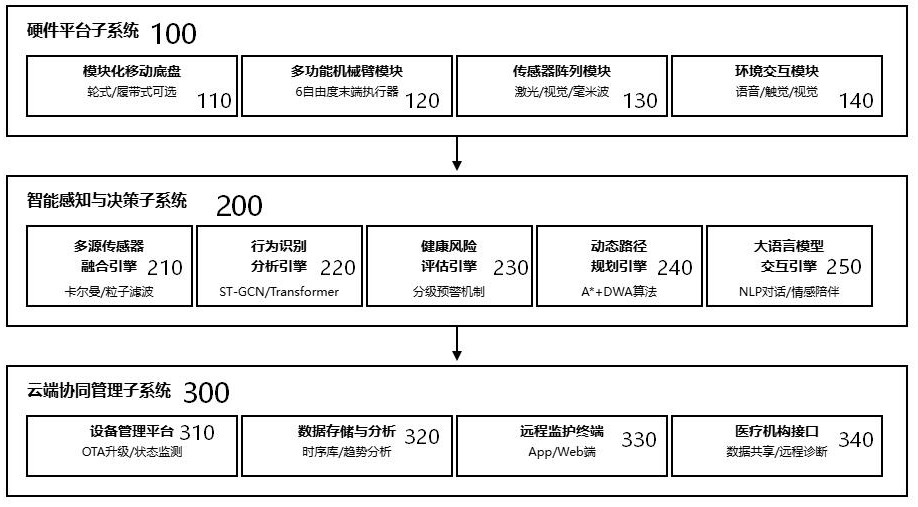
2、本发明提供了一种用于居家养老的动态可重构环境辅助机器人系统,包括:
3、可重构硬件平台子系统,其被配置为采集环境、人体体征原始传感数据并传输至智能感知与决策子系统,并执行智能感知与决策子系统下发的指令;
4、智能感知与决策子系统,其被配置为对可重构硬件平台子系统上传的数据进行融合、ai分析、风险分级与运动规划,向可重构硬件平台子系统下发控制指令实现本地实时处置,并将轻量化结构化事件与健康数据上传至云端协同管理子系统;以及
5、云端协同管理子系统,其被配置为存储并分析智能感知与决策子系统上传的数据,提供远程监护与医疗机构数据对接服务,并基于全量数据迭代优化ai模型、推送固件与配置更新包下发至智能感知与决策子系统完成系统迭代。
6、在本发明一实施例中,所述可重构硬件平台子系统包括:
7、模块化移动底盘,其被配置为进行轮式驱动模块、履带驱动模块和全向轮驱动模块的切换,各驱动模块均配备快速插拔式电连接器和机械锁止机构;
8、多功能机械臂模块,安装于移动底盘之上,采用6自由度串联关节结构,末端执行器为可更换的夹爪组件;
9、传感器阵列模块,包括环境感知传感器组和生命体征监测传感器组,用于用于采集环境、人体体征原始传感数据;
10、环境交互模块,包括语音交互单元、触觉交互单元和视觉交互单元,用于和用户进行交互;
11、通用扩展接口,其被配置为模块化移动底盘侧面的4个标准化扩展槽位。
12、在本发明一实施例中,所述模块化移动底盘包括驱动模块层,结构框架层,和功能模块安装层;
13、所述驱动模块层包括:
14、轮式驱动模块配置两个直径150mm的全向轮作为驱动轮,最大移动速度为1.5m/s,用于平整硬质地面;
15、所述履带驱动模块配置有橡胶履带,最大越障高度为30mm,最大爬坡角度为15度;
16、所述全向轮驱动模块配置三个120度分布的麦克纳姆轮,实现全向移动;
17、其中各模块通过标准化法兰接口与结构框架层连接,标准化法兰接口上配置4个m6螺纹孔用于机械固定,以及一组弹簧触点用于电气连接。
18、在本发明一实施例中,所述多功能机械臂模块被配置为6自由度串联关节结构,包括基座回转关节、肩关节、肘关节、腕部俯仰关节、腕部偏航关节和末端旋转关节;
19、其中各关节均配备谐波减速器和绝对值编码器,减速比为100:1,重复定位精度为±0.1mm;
20、每个关节配置有扭矩传感器,用于实时监测关节受力情况。
21、在本发明一实施例中,所述环境感知传感器组包括:
22、360度激光雷达,扫描范围为360度水平,测距精度为±20mm,刷新频率为10hz;
23、rgb-d深度相机,深度测量范围为0.3-8米;
24、毫米波雷达,工作频率为77ghz,配置4发4收天线阵列;
25、广角可见光摄像头,其被配置为200万像素,视场角130度。
26、在本发明一实施例中,所述生命体征监测传感器组包括:
27、非接触式红外体温传感器,测量精度为±0.3°c,测量距离为0-2米;
28、毫米波呼吸心跳传感器,工作频率为24ghz,呼吸频率测量范围为4-40次/分钟;
29、光学血氧传感器,其被配置为反射式ppg方案,血氧测量精度为±2%。
30、在本发明一实施例中,所述智能感知与决策子系统包括:
31、多源传感器融合引擎,通过卡尔曼滤波和粒子滤波相结合的融合算法,将可重构硬件平台子系统的数据进行时空对齐和特征级融合;
32、行为识别与分析引擎,基于transformer架构的深度时序模型,用于识别日常行为模式;
33、健康风险评估引擎,综合分析环境、人体体征原始传感数据,通过预设的健康评估模型计算健康风险指数;
34、动态路径规划引擎,基于改进的算法和动态窗口法,在环境发生变动时,完成路径重规划;
35、大语言模型交互引擎,集成预训练大语言模型,进行用户交互。
36、在本发明一实施例中,所述多源传感器融合引擎包括:
37、时空同步层,用于将所有传感器数据在时间戳层面进行对齐,以激光雷达扫描周期为基准时钟;
38、特征提取层,用于对各传感器独立提取特征信息,包括障碍物轮廓、人体骨架关键点、人体微动信号和人脸特征;
39、决策级融合层,通过d-s证据理论进行加权融合,融合权重根据各传感器在当前环境下的可信度动态调整。
40、在本发明一实施例中,所述云端协同管理子系统包括:
41、设备管理云平台,用于多台机器人设备的集中管理、固件远程升级、配置同步和状态监控;
42、数据存储与分析平台,用于采用时序数据库存储传感器采集的连续数据;
43、远程监护终端,用于为家属提供移动应用和web端监护界面;
44、医疗机构接口,用于提供标准化数据接口,将健康数据和异常事件推送至签约医疗机构。
45、本发明还提供了一种根据上述系统的控制方法,包括:
46、系统启动后,通过激光雷达和深度相机对居家环境进行全景扫描,利用slam算法构建二维栅格地图和三维点云地图;
47、录入用户的基本信息,系统根据用户画像自动推荐功能配置方案;
48、传感器阵列持续采集环境数据和用户生理数据;
49、行为识别引擎对实时采集的数据进行流式分析,每30秒输出一次行为识别结果和健康风险评估报告;
50、根据风险等级执行分级响应策略;
51、当处于夜间场景时,降低主动交互频率,采用毫米波雷达和红外传感器进行非侵入式监测。
52、本发明具有如下有益效果:
53、(1)高度可重构的硬件架构,通过模块化设计,用户可根据实际需求和预算灵活选择功能模块,标准化接口设计使系统具有良好的扩展性。
54、(2)多维度精准感知能力,融合多种传感器数据,克服单一传感器在复杂家庭环境中易受干扰、存在盲区的问题。
55、(3)智能化主动干预,集成移动底盘和多功能机械臂,使机器人具备主动干预能力,在检测到紧急情况时能自主导航至老人身边提供物理辅助。
56、(4)适老化的人机交互,设计充分考虑老年人的生理和心理特点,在交互设计方面做了大量优化。
57、(5)端云协同的高效架构,本地计算引擎负责实时性要求高的任务,云端平台负责数据存储、长期分析和模型更新。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com