
一种基于共焦-光谱干涉融合的微球内外轮廓同步测量方法与装置与流程
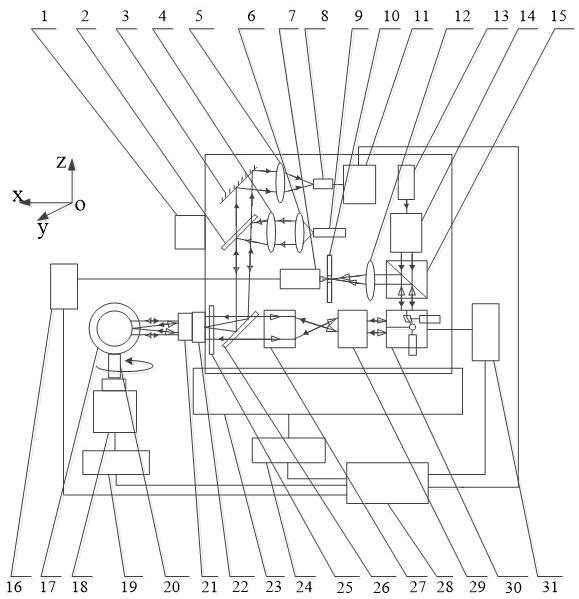
本发明属于微球轮廓测量,更具体地说,本发明涉及一种基于共焦-光谱干涉融合的微球内外轮廓同步测量方法与装置。
背景技术:
1、在聚变能利用、生物医药载体 、光学微透镜等研究领域中,微球作为一种功能性结构或容器在其特定场景下均有着广泛应用。在聚变能源利用方面,微球作为燃料容器,微球内轮廓决定燃料分布均匀性,外轮廓球度误差过大会导致辐照能量分布畸变,降低能量转化效率。在生物医药载体方面,细胞培养可降解微球是提供细胞生长的三维支架,内轮廓误差影响营养物质扩散速率和代谢废物排出延迟问题;在复合光学微透镜方面,如中空微柱透镜,内外轮廓误差影响成像品质导致成像畸变等问题。可见,微球内外轮廓测量表征在多个重要应用方面具有重要意义。
2、在微球内外轮廓分布测量方面,与本发明相关的现有技术如下:
3、2010年中国工程物理研究院激光聚变研究中心的赵学森等人在《强激光与离子束》期刊中,发表了论文“靶丸x射线数字图像的轮廓分析及功率谱评价”,采用高分辨x射线数字成像,结合亚像素靶丸边缘识别方法,实现靶丸内外轮廓的亚像素级(~0.1μm分辨)的获取,虽然受到像素噪声的影响,但仍可准确表征频域低阶模的内外轮廓。
4、2012年激光聚变研究中心赵学森等人在《原子能科学技术》期刊中发表了论文“立式靶丸afm表面轮廓仪系统精度测试”,公开了一种基于原子力显微镜(afm)的靶丸表面轮廓测量装置,该方法可达到约5nm的外轮廓测量重复性,具有极高的测量精度,该方法的原子显微镜测针与微球表面存在微接触,且只能测量靶丸外表面的轮廓。
5、2018年中国工程物理研究院激光聚变研究中心的马小军等人在gf报告中,发表了“基于白光共焦光谱的靶丸内表面轮廓测量技术研究”研究报告,采用白光共焦光谱测量方法,结合精密气浮回转轴系,实现靶丸内轮廓的精密测量,测量重复性小于50nm,但高分辨光谱共焦传感器难以集成同轴观测光路,使光谱聚焦光束难以对准和聚焦靶丸球冠表面中心,对测量带来较大难度。
6、2020年北京理工大学马仙仙等人在《optics express》期刊中,发表了论文“high-precision laser differential confocal measurement method formulti-geometricparameters of inner and outer spherical surfaces of laser fusion capsules”,采用差动共焦的方法,测量靶丸的内外表面轮廓,可达到外轮廓重复性10nm,内轮廓20nm的高重复性,但内外表面不能同时测量,存在因内外表面轮廓测量的时间差异及振动导致的内外轮廓空间位置相对变化。
7、2023年,中国工程物理研究院激光聚变研究中心的马小军等人在gf报告中,发表了“基于激光共焦的靶丸内表面轮廓测量技术”,与北京理工大学测量原理近似,结合高精度气浮主轴回转技术,使靶丸内轮廓测量不确定度优于70nm,但内外表面不能同时测量,存在因内外表面轮廓测量的时间差异及振动导致的内外轮廓空间位置相对变化。
8、可见,目前的方法对微球内外轮廓测量仍存在一定的问题,如内外轮廓不能同时测量,内轮廓测量精度有待提高等问题,目前微球内外轮廓仍不能完全达到应用需求,缺少一种微球内外轮廓高精度的同步测量装置及方法。
技术实现思路
1、本发明的一个目的是解决至少上述问题和/或缺陷,并提供至少后面将说明的优点。
2、本发明提供了一种基于共焦-光谱干涉融合的微球内外轮廓同步测量装置,包括:
3、共焦-光谱干涉单元,其包括激光共焦模块和反射光谱模块;
4、微球旋转模块,其上通过负压吸嘴吸附有待测微球,所述激光共焦模块和反射光谱模块的最终光路对准所述待测微球;
5、三维定位模块,所述共焦-光谱干涉单元设置在所述三维定位模块上;
6、计算机,其分别与所述共焦-光谱干涉单元、微球旋转模块、三维定位模块相接。
7、优选的是,其中,所述激光共焦模块包括:
8、准直激光光源,其出射光路上依次设置有扩束镜、偏振分束器、二维振镜;
9、所述二维振镜形成的光路上依次设置有扫描透镜、准直镜、二向色镜、1/4波片、物镜驱动器,所述物镜驱动器连接有显微物镜,所述显微物镜的出射光路对准所述待测微球;
10、聚光镜ⅳ,其设置在所述偏振分束器的反射光路上,所述聚光镜ⅳ形成的聚光光路上依次设置有针孔光阑、光电探测器,所述光电探测器连接有数据采集卡;
11、所述二维振镜连接有控制器ⅲ,所述物镜驱动器、控制器ⅲ和数据采集卡与所述计算机相接。
12、优选的是,其中,所述反射光谱模块包括:
13、光纤光源,其出射光路上依次设置有聚光镜ⅲ、聚光镜ⅰ、分束镜,所述分束镜的反光光路对准所述激光共焦模块的二向色镜;
14、所述分束镜的透射光路上设置有光阱;
15、所述分束镜的干涉光路上设置有反射镜,所述反射镜的反射光路上依次设置有聚光镜ⅱ、光纤接口,所述光纤接口连接有光谱仪,所述光谱仪与所述计算机相接。
16、优选的是,其中,所述待测微球旋转模块包括:
17、精密转台,所述负压吸嘴设置在所述精密转台上;
18、控制器ⅰ,其分别与所述精密转台和计算机相接。
19、优选的是,其中,所述三维定位模块包括:
20、三维位移台,所述共焦-光谱干涉单元设置在所述三维位移台上;
21、控制器ⅱ,其分别与所述三维位移台和计算机相接。
22、优选的是,其中,所述待测微球为薄壳层高分子聚合物聚苯乙烯微球。
23、优选的是,其中,所述二维振镜为两个检流计式振镜的组合或者由检流计式振镜与谐振镜组合而成的二维高速振镜;
24、所述光电探测器为硅光电探测器、硅电子倍增探测器或电子倍增管探测器的一种;
25、所述物镜驱动器为压电陶瓷类型或音圈电机类型中的一种.
26、优选的是,其中,所述光谱仪为包含400nm ~700nm波长范围的光栅式光谱仪或傅里叶变换型光谱仪的一种;
27、所述光纤光源为包含400nm ~700nm波长范围的卤素灯式光纤光源或超连续谱激光光纤输出光源的一种。
28、优选的是,其中,所述精密转台的类型为静压气浮型或机械轴承型的一种。
29、一种基于共焦-光谱干涉融合的微球内外轮廓同步测量方法,包括以下步骤:
30、a、启动负压吸嘴,将待测微球放置到负压吸嘴上,负压吸嘴通过负压吸附并固定待测微球;
31、b、计算机通过控制器ⅲ控制二维振镜的偏摆,利用数据采集卡同步采集光电探测器的输出电压信号,获得待测微球表面的实时二维共聚焦图像,并通过控制器ⅱ控制三维位移台的三个维度的位移,使显微物镜聚焦于微球表面,并实现显微物镜视场中心与待测微球球冠中心重合;
32、c、计算机通过控制器ⅲ控制二维振镜停止偏摆,并使振镜角度置零;
33、d、计算机通过控制器ⅰ控制精密转台带动负压吸嘴及待测微球等角度间隔(
θ1,
θ2,
θ3,…,
θ
n)转动,每转动一个角度位置,计算机控制采集共焦信号及光谱干涉信号;
34、d、当精密转台转角到
θ
i,计算机通过物镜驱动器控制显微物镜实现有限长度的x向步进,步进序号
j=1,2,…
n,每步进一步,计算机控制数据采集卡采集光电传感器采集的共焦信号,显微物镜光焦点x向位置(x1,x2,…xn)对应得到共焦信号(v1,v2,…vn),在峰值附近采用基于二次函数最小二乘拟合的寻峰算法,得到峰值处对应的x向位置,实现微球在该位置处的轮廓测量;
35、令
x
i′=
x
i-
x
mid,其中
x
mid为
x
i的中间值,计算最小二乘系数
a、
b、
c的公式如下:
36、
37、
38、
39、则峰值位置还原为,该位置即为微球在此处的外轮廓
h
i;
40、e、计算机控制光谱仪采集光谱干涉信号,与上一步骤同步并行实现;
41、f、采用离散傅里叶变换计算干涉光谱的相位差域:
42、
43、其中,
σ
i为波数,
δ为平移不变量;
44、平移不变量的具体形式如下:
45、
46、g、采用寻峰算法计算得到干涉光谱的相位差域
p(
z)最大值处的光程差
zi,
i表示被测点位的序号,计算待测微球所有被测点位的光程差平均值
z
a:
47、
48、
49、其中,
m是待测微球上的壁厚测量点位总数;函数argmax表示函数取最大值时的自变量取值;
50、h、采用高分辨x射线数字成像及边缘轮廓数字处理方法计算得到待测微球的平均厚度
t
a;利用x射线透射成像法,将待测微球的吸收图像成像在图像探测器上,通过数字化处理,得到待测微球的吸收图像;采用二阶导数寻边方法寻找各等分角度对应的微球径向方向内、外轮廓
nj、
wj,
j为圆周图像处理各等分角度对应的序号,序号总数为
k,平均厚度
t
a为:
51、
52、i、计算微球壳层的平均折射率
n=
z
a/(2
t
a);
53、j、将微球被测所有点位的光程差
z
i计算厚度,厚度
t
i=
z
i/(2
n);
54、k、计算机通过控制器ⅰ使微球旋转一周,通过采集共焦信号和光谱干涉信号,实现微球圆周外轮廓(
θ
i
,h
i)和圆周壁厚的测量(
θ
i,
t
i),
i=1,2,3,…,
n;
55、l、将对应位置处的外轮廓减去壁厚,得到微球内轮廓(
θ
i,
h
i-
t
i) ,
i=1,2,3,…,
n。
56、本发明至少包括以下有益效果:
57、1. 微球内外轮廓测量具有时间和空间同步性。可同时、同位置测量微球内、外轮廓,保证了内外轮廓数据在时间和空间的一致性;
58、2. 适合测量可见光不透明微球的内外轮廓。对于高密度碳类的微球,可见光几乎完全不透明,采用本方法可融合共焦-红外干涉光谱,通过红外反射干涉光谱测量微球的壁厚,进而计算微球内轮廓;
59、3. 测量前对准及聚焦可浅景深同轴观测。本方法融合了共焦实时图像扫描功能,可通过共焦二维扫描的实时图像,实现浅景深的目标观测,实现光学测量系统和微球被测对象之间的对准及聚焦,降低了微球微小尺寸的测量对准及聚焦调节难度;
60、4. 微球内轮廓测量精度高。该方法通过外轮廓及壁厚的同步测量,通过差分方法计算微球内轮廓,由于微球壳层的不透明性和散射特性,对光有一定衰减,不利于直接采用共焦信号直接测量内轮廓,本方法采用反射光谱的内外表面干涉方法测量壁厚,结合本方法的厚度计算,可有效抑制壳层光散射特性带来的内表面测量影响;
61、5. 测量效率高。测量过程易于实现全自动化,内外轮廓同步测量,微球单圈内外轮廓测量时间小于3分钟。
62、本发明的其他优点、目标和特征将部分通过下面的说明体现,部分还将通过对本发明的研究和实践而为本领域的技术人员所理解。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com