
一种非开挖地下施工对象的三维轨迹重构方法及系统与流程
本发明涉及地下工程施工,尤其是非开挖工程测量技术,具体是一种非开挖地下施工对象的三维轨迹重构方法及系统。
背景技术:
1、非开挖技术具有不破坏地面、施工效率高、对城市交通影响小等特点,已广泛用于地下管线铺设、修复和改造。施工过程中,施工对象(如钻具或管道施工前端)的三维轨迹测量精度直接影响施工纠偏、既有管线避让和竣工测绘质量。
2、现有轨迹测量方案通常包括单一微机械惯导方案、惯导与里程轮/地磁的固定权重融合方案,以及基于离散测点的离线轨迹拟合方案。单一惯导方案容易出现漂移累积;固定权重融合方案难以适应强电磁干扰、岩土变化和施工对象滑移;离线拟合方案则存在滞后和轨迹不连续的问题。
3、特别是在水平定向钻施工中,施工对象通常处于不可直接观测状态,地面接收信号会受到金属管线、电缆、车辆和地层含水率影响;里程轮或接触式测速部件在砂石层、泥浆润滑或转弯段可能发生滑移;地磁传感器在强电磁环境下会出现方向测量偏差。上述因素具有短时、局部和工况相关特征,难以通过一次性标定或固定权重参数完全消除。
4、因此,需要一种能够根据地下环境和施工对象运动状态动态调整传感器贡献,并在施工过程中连续输出三维轨迹的重构方法,同时通过残差检测、局部优化和基准点校正抑制长距离施工误差累积。
技术实现思路
1、本发明要解决的技术问题是提供一种非开挖地下施工对象的三维轨迹重构方法及系统,以实现地下连续施工过程中施工对象三维轨迹的连续重构,同时提高重构精度。
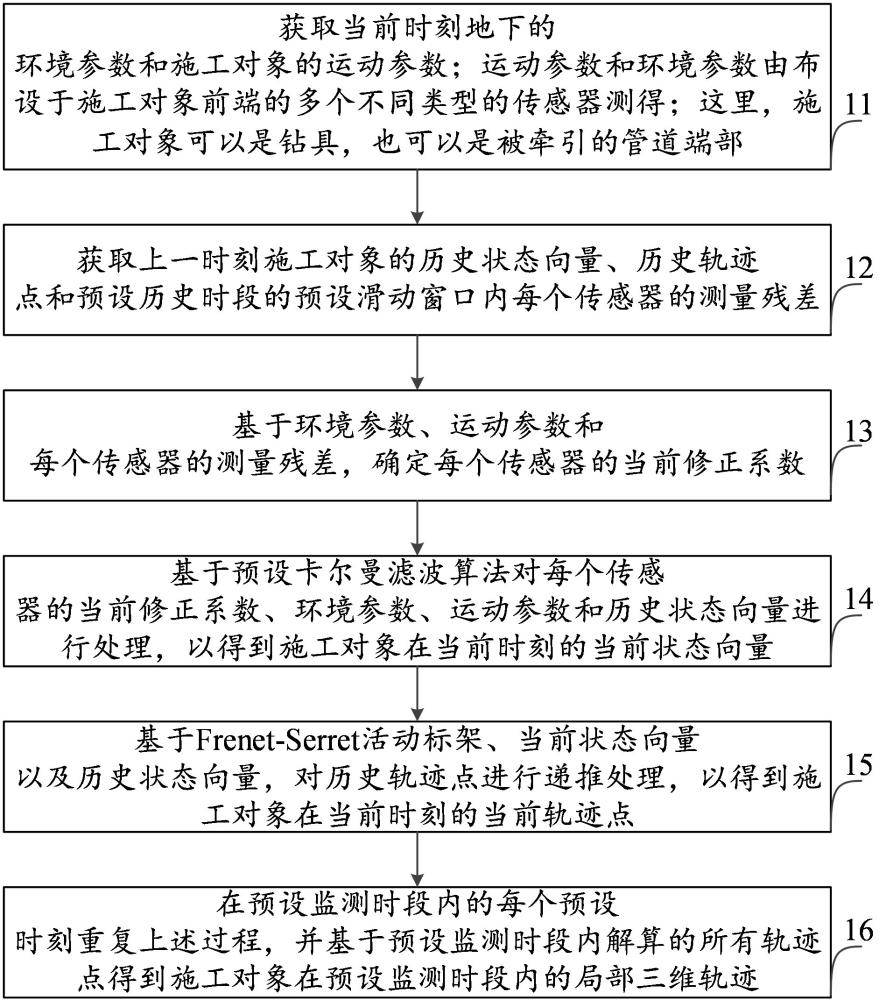
2、为解决上述技术问题,本发明的实施例提供一种非开挖地下施工对象的三维轨迹重构方法,包括:
3、获取当前时刻地下的环境参数和施工对象的运动参数;所述运动参数和所述环境参数由布设于所述施工对象前端的多个不同类型的传感器测得;
4、获取上一时刻施工对象的历史状态向量、历史轨迹点和预设历史时段的预设滑动窗口内每个传感器的测量残差;
5、基于所述环境参数、所述运动参数和每个传感器的测量残差,确定每个传感器的当前修正系数;
6、基于预设卡尔曼滤波算法对每个传感器的当前修正系数、所述环境参数、所述运动参数和所述历史状态向量进行处理,以得到所述施工对象在当前时刻的当前状态向量;
7、基于frenet-serret活动标架、所述当前状态向量以及所述历史状态向量,对所述历史轨迹点进行递推处理,以得到所述施工对象在当前时刻的当前轨迹点;
8、在预设监测时段内的每个预设时刻重复上述过程,并基于所述预设监测时段内解算的所有轨迹点得到所述施工对象在所述预设监测时段内的局部三维轨迹。
9、在一个实施例中,基于所述环境参数、所述运动参数和每个传感器的测量残差,确定每个传感器的当前修正系数,包括:
10、基于所述环境参数、所述运动参数以及每个传感器的测量残差,确定每个传感器的测量置信度;所述测量置信度表示传感器在地下环境中测量并读数的可靠程度;
11、基于每个传感器的测量置信度以及多个不同类型的传感器对应的测量置信度归一化处理的归一化结果,确定每个传感器的当前修正系数。
12、在一个实施例中,基于所述环境参数、所述运动参数以及每个传感器的测量残差,确定每个传感器的测量置信度,包括:
13、基于所述环境参数,确定每个传感器的环境可信度;
14、基于所述运动参数,确定每个传感器的运动可信度;
15、基于每个传感器的测量残差,确定每个传感器的残差可信度;
16、基于每个传感器的环境可信度、运动可信度以及残差可信度,确定每个传感器的测量置信度。
17、在一个实施例中,所述历史状态向量包括所述施工对象在上一时刻的历史姿态、历史速度、历史位置以及历史惯导零偏;
18、基于预设卡尔曼滤波算法对每个传感器的当前修正系数、所述环境参数、所述运动参数和所述历史状态向量进行处理,以得到所述施工对象在当前时刻的当前状态向量,包括:
19、基于所述历史姿态、所述历史速度、所述历史位置以及所述历史惯导零偏,对所述运动参数中的角速度和加速度进行预测处理,以得到所述施工对象在当前时刻的预测状态向量;
20、基于所述预设卡尔曼滤波算法、每个传感器的当前修正系数、所述环境参数以及所述运动参数中的行进里程和瞬时速度,对所述预测状态向量进行修正处理,以得到所述施工对象在当前时刻的当前状态向量。
21、在一个实施例中,基于所述历史姿态、所述历史速度、所述历史位置以及所述历史惯导零偏,对所述运动参数中的角速度和加速度进行预测处理,以得到所述施工对象在当前时刻的预测状态向量,包括:
22、基于所述历史惯导零偏,对所述运动参数中的角速度和加速度进行去零偏处理,以得到去零偏角速度和去零偏加速度;
23、基于所述去零偏角速度和所述去零偏加速度,对所述历史姿态、所述历史速度以及所述历史位置分别进行积分处理,以得到包含预测姿态、预测速度以及预测位置的预测状态向量。
24、在一个实施例中,基于所述预设卡尔曼滤波算法、每个传感器的当前修正系数、所述环境参数以及所述运动参数中的行进里程和瞬时速度,对所述预测状态向量进行修正处理,以得到所述施工对象在当前时刻的当前状态向量,包括:
25、基于所述预测状态向量、所述环境参数以及所述运动参数中的行进里程和瞬时速度,确定当前环境参数测量残差、当前行进里程测量残差以及当前瞬时速度测量残差;
26、基于每个传感器的当前修正系数、所述当前环境参数测量残差、所述当前行进里程测量残差以及所述当前瞬时速度测量残差,确定所述当前时刻的状态修正向量;
27、基于所述状态修正向量对所述预测状态向量进行修正处理,以得到所述施工对象在当前时刻的当前状态向量。
28、在一个实施例中,基于每个传感器的当前修正系数、所述当前环境参数测量残差、所述当前行进里程测量残差以及所述当前瞬时速度测量残差,确定所述当前时刻的状态修正向量,包括:
29、基于每个传感器的当前修正系数,对当前时刻所述预设卡尔曼滤波算法的当前观测噪声矩阵进行修正处理,以得到修正观测噪声矩阵;所述当前观测噪声矩阵由每个传感器的预设测量精度组成;
30、基于所述修正观测噪声矩阵以及测量残差矩阵,确定所述状态修正向量,所述测量残差矩阵由所述当前环境参数测量残差、所述当前行进里程测量残差以及所述当前瞬时速度测量残差组成。
31、在一个实施例中,基于frenet-serret活动标架、所述当前状态向量以及所述历史状态向量,对所述历史轨迹点进行递推处理,以得到所述施工对象在当前时刻的当前轨迹点,包括:
32、基于所述当前状态向量以及所述历史状态向量,确定所述施工对象行进时的当前曲率和当前挠率;所述当前曲率表示所述施工对象当前行进时行进方向的弯曲程度,所述当前挠率表示所述施工对象当前行进时脱离当前平面的扭曲程度;
33、基于所述frenet-serret活动标架、所述当前曲率以及所述当前挠率对所述历史轨迹点进行更新,以得到所述施工对象在当前时刻的当前轨迹点。
34、在一个实施例中,所述的非开挖地下施工对象的三维轨迹重构方法,还包括:
35、在所述预设监测时段内,基于预设目标优化函数和预设地面基准点,对所述施工对象在所述预设监测时段内的局部三维轨迹进行校正,以得到所述施工对象在所述预设监测时段内的目标局部三维轨迹。
36、本发明的实施例还提供一种非开挖地下施工对象的三维轨迹重构系统,包括:第一获取模块,用于获取当前时刻地下的环境参数和施工对象的运动参数;所述运动参数和所述环境参数由布设于所述施工对象前端的多个不同类型的传感器测得;
37、第二获取模块,用于获取上一时刻施工对象的历史状态向量、历史轨迹点和预设历史时段的预设滑动窗口内每个传感器的测量残差;
38、轨迹生成模块,用于基于所述环境参数、所述运动参数和每个传感器的测量残差,确定每个传感器的当前修正系数;基于预设卡尔曼滤波算法对每个传感器的当前修正系数、所述环境参数、所述运动参数和所述历史状态向量进行处理,以得到所述施工对象在当前时刻的当前状态向量;基于frenet-serret活动标架、所述当前状态向量以及所述历史状态向量,对所述历史轨迹点进行递推处理,以得到所述施工对象在当前时刻的当前轨迹点;在预设监测时段内的每个预设时刻重复上述过程,并基于所述预设监测时段内解算的所有轨迹点得到所述施工对象在所述预设监测时段内的局部三维轨迹。
39、本发明的上述方案至少包括以下有益效果:
40、1、本发明的上述方案能够根据地下电磁干扰、钻具滑移、转弯状态等影响因素动态调整不同类型传感器的量测贡献(也即是每个传感器的修正系数),并将该修正系数作用到预设卡尔曼滤波算法中的观测噪声、测量残差或更新增益,进而降低异常量测对后续预设卡尔曼滤波算法解算施工对象当前状态向量的影响,从而动态改变不同量测数据对轨迹更新结果的影响。
41、2、本发明的上述方案通过frenet-serret活动标架逐个监测时刻递推对应的轨迹点,与传统基于离散点插值平滑相比,约束了轨迹的曲率连续性和挠率连续性,避免了仅依赖离散坐标点插值造成的轨迹不连续问题,进而能够在施工过程中形成施工对象的完整、连续三维轨迹。
42、应当理解,本发明任一实施方式的实现并不意味要同时具备或达到上述有益效果的多个或全部。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com