
一种简化版CCTV装备的制作方法
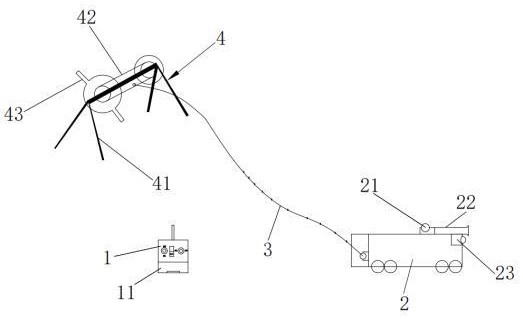
本发明涉及地下管线检测,尤其是涉及一种简化版cctv装备,尤其适用于小井口、大井室以及小口径管道的地下管线检测作业。
背景技术:
1、地下管线是城市基础设施的重要组成部分,包括排水管道、供水管道、燃气管道、通信管道等。随着城市化进程的不断加快,地下管线的规模日益庞大,管线老化、破损、堵塞等问题也日益突出。对地下管线进行定期检测,及时发现并处理管道缺陷,对于保障城市正常运行、防止环境污染和避免安全事故具有重要意义。
2、目前,地下管线检测主要采用以下几种技术手段:
3、管道cctv(closed circuit television,闭路电视)检测机器人:管道cctv检测机器人是当前地下管线检测领域最为先进和主流的检测设备之一。该系统通常由爬行器(机器人主体)、高清摄像单元、线缆盘和主控制器四部分组成。爬行器搭载高清摄像头,在操作人员的远程控制下进入管道内部行走,通过摄像头实时采集管道内部的影像信息,并将影像传输至主控制器进行显示和存储。检测人员可以根据影像资料对管道内部的缺陷进行判读和评估,为管道的养护、修复提供技术依据。
4、然而,现有的管道cctv检测机器人存在以下显著缺陷:第一,设备体积较大。现有cctv检测机器人的爬行器高度通常约为25cm,长度约为50cm。较大的体积使得现有cctv检测机器人无法进入直径60cm以下的窨井口进行作业。在许多老旧城区和农村地区,窨井口往往较为窄小,现有cctv检测机器人因体积限制无法通过井口进入管道,导致这些区域的管道检测无法开展。第二,适用管径范围有限。现有cctv检测机器人通常仅能检测管径在dn150(即150mm)以上的管道。对于管径低于30cm(即dn300以下)的管道,现有cctv检测机器人因体积过大而无法进入探测。然而,在实际工程中,大量存在管径小于30cm的支线管道和毛细管网,这些管道恰恰是检测的盲区。第三,设备造价昂贵。现有cctv检测机器人集成了高分辨率摄像单元、精密的爬行机构、复杂的控制系统等多种高端部件,制造成本居高不下。一套完整的cctv检测机器人系统通常需要数万元乃至数十万元。对于管道类经费有限的工程项目而言,高昂的设备采购成本使得cctv检测机器人难以大规模推广应用。第四,维护成本高。现有cctv检测机器人结构复杂,精密度高,在使用过程中容易出现故障,维修和保养需要专业技术人员,维护成本较高。
5、管道潜望镜(qv,quick view)检测设备:管道潜望镜检测是cctv检测的一种简化和快速应用形式。qv设备主要通过可伸缩的探杆搭载高清摄像头,从检查井口对管道内部进行窥探拍摄。
6、然而,qv检测设备存在以下局限:其一,探测深度有限。qv设备通过检查井口进行探测,一次性探测的距离有限,对于较长的管段难以实现全面检测。其二,无法精确定位缺陷距离。qv设备拍摄的影像无法精确定位管道缺陷的具体位置,缺陷距离的判定存在较大误差。因此,qv检测结果不能作为管道结构性评估的充分依据。其三,拍摄盲区较多。qv设备仅能从井口对管道进行窥探,管道内部的许多区域处于拍摄盲区,难以保证管段拍摄的完整性。其四,无法检测水面以下的情况。
7、l型探杆测量方法:l型探杆是一种传统的地下管线测量工具,主要由竖杆和设置在竖杆下端的横杆构成。检测人员手持竖杆将横杆由检查井口下降至待测管道所在高度,然后将横杆伸入待测管道中进行测量。
8、然而,l型探杆存在以下缺陷:其一,功能单一。l型探杆仅能测量管道的埋深和管径,无法探测管道内部的状况是否完好,无法发现管道内壁的裂缝、腐蚀、堵塞等缺陷。其二,测量精度受人为因素影响较大。l型探杆的测量准确性取决于检测人员的专业水平和操作经验,存在较大的不确定性。其三,在管道内存在污泥或污水的情况下,测量的准确度无法得到保证。其四,l型探杆重量较大,且需要盲探操作,容易出现遗漏。
9、现有cctv机器人绑定计米绳的缺陷定位方法:现有技术中还存在一种在cctv检测机器人后面绑定计米绳的缺陷定位方法。该方法的原理是通过机器人爬行距离结合机器人本身长度来计算缺陷位置。
10、然而,该方法存在以下显著缺陷:第一,无法获取方向信息。该方法仅能获知从检修井口开始的爬行距离,无法获取缺陷所在的具体方向,因此实际开挖寻找缺陷点时仍然存在较大误差。第二,存在计数误差。在每段管道检测前,为了准确获知机器人从检修井爬入的距离,必须对计米绳进行长度“清零”处理;爬行过程中如果绳子放得过快,也会导致长度计算错误。第三,计米绳与机器人之间存在相对滑动。由于计米绳绑定在机器人后端,机器人在行走过程中与计米绳之间可能存在相对滑动,导致计米绳的释放长度与实际行走距离不一致,进一步降低了定位精度。第四,计米绳本身不具备视觉可读的刻度标记。现有计米绳的计数依赖于计米器或编码器等电子装置,一旦电子装置故障或计数错误,整个定位功能即告失效,缺乏冗余的视觉读取手段。
11、现有管道缺陷识别依赖人工判读:现有技术中,无论是cctv检测机器人还是qv设备,采集到管道内部影像后,均需由检测人员通过肉眼观察影像来判读管道是否存在缺陷以及缺陷的类型和严重程度。
12、这种人工判读方式存在以下缺陷:其一,效率低下。人工判读管道影像需要检测人员逐帧观看视频,耗时较长,检测效率低。其二,主观性强。不同检测人员对同一缺陷的判读结果可能存在差异,判读一致性差。其三,容易遗漏。在长时间的检测过程中,检测人员容易因视觉疲劳而遗漏细微的管道缺陷。其四,难以量化。人工判读难以对缺陷的严重程度进行精确的量化评估。
13、综上所述,现有地下管线检测技术手段均存在不同程度的缺陷:现有cctv检测机器人体积大、造价高、无法进入小口径管道且缺陷识别依赖人工判读;qv设备探测深度有限、无法精确定位缺陷;l型探杆功能单一、无法探测管道内部状况;现有计米绳方案定位精度低、无方向信息、依赖电子装置。因此,亟需开发一种体积小巧、成本低廉、能够进入小井口和小口径管道进行探测、能够精确定位管道缺陷、并且能够自动识别管道缺陷的检测装备。
技术实现思路
1、针对现有技术存在的不足,本发明的目的是提供一种简化版cctv装备,旨在解决以下技术问题:第一,解决现有cctv检测机器人因体积过大而无法进入直径60cm以下窨井口以及管径低于30cm管道的问题,提供一种体积小巧、能够适应窄小窨井和小口径管道的检测装备。第二,解决现有cctv检测机器人造价昂贵、维护成本高的问题,提供一种成本低廉、可作为生产耗材使用的简化版检测装备。第三,解决qv设备无法精确定位管道缺陷距离的问题,提供一种能够通过刻度绳索精确定位缺陷位置的检测装备。第四,解决l型探杆无法探测管道内部状况是否完好的问题,提供一种能够实时采集管道内部影像信息的检测装备。第五,解决现有管道缺陷识别依赖人工判读所导致的效率低、主观性强、容易遗漏的问题,提供一种内置管道缺陷智能识别算法的检测装备,实现管道缺陷的自动识别、分类和定位。第六,解决现有计米绳定位方法精度低、无方向信息、存在计数误差以及依赖电子装置的缺陷,提供一种通过绳索表面连续刻度标记实现视觉可读、无需电子计数、定位精确的管道缺陷定位方案。
2、本发明的上述发明目的是通过以下技术方案得以实现的:
3、一种简化版cctv装备,包括遥控器以及与所述遥控器通信连接的遥控车,所述遥控车的一端连接有刻度绳索,所述刻度绳索的另一端连接有收卷机构;所述刻度绳索的表面沿其长度方向连续设置有刻度标记,所述刻度标记用于在所述遥控车于管道内部行走过程中通过读取所述刻度标记实时确定所述遥控车在管道内的行进距离;所述遥控车的高度为15cm、长度为18cm;所述收卷机构包括滚轮支撑架、滚轮以及摇杆,所述滚轮转动连接在所述滚轮支撑架上,所述刻度绳索远离所述遥控车的一端固定连接在所述滚轮上,所述摇杆固定在所述滚轮沿其长度方向的一端;所述遥控车上设有摄像装置和照明装置,所述摄像装置和所述照明装置分别与所述遥控器通信连接;
4、所述遥控器或所述遥控车上设置有图像处理模块,所述图像处理模块内置有管道缺陷智能识别算法,所述管道缺陷智能识别算法用于对所述摄像装置采集的管道内部影像进行实时分析,自动识别管道内部的缺陷类型和缺陷位置;
5、所述管道缺陷智能识别算法包括以下步骤:
6、步骤一、图像预处理:对所述摄像装置采集的原始管道影像进行灰度化处理、滤波去噪和对比度增强,得到预处理图像;
7、步骤二、特征提取:对所述预处理图像提取多尺度特征,所述多尺度特征包括局部二值模式纹理特征、方向梯度直方图形状特征和颜色特征;
8、步骤三、缺陷分类识别:将提取的多尺度特征输入预先训练好的分类器模型,所述分类器模型输出管道缺陷的类型识别结果,所述缺陷类型至少包括裂缝、腐蚀、堵塞、错位和渗漏;
9、步骤四、缺陷定位计算:结合所述刻度绳索上读取的行进距离和所述摄像装置的采集方位,计算缺陷在管道中的精确位置坐标。
10、在上述技术方案中,所述分类器模型为支持向量机模型、卷积神经网络模型或随机森林模型中的任意一种,所述分类器模型预先通过标注有缺陷类型的管道样本图像数据集训练获得。
11、在上述技术方案中,所述缺陷定位计算步骤中,所述精确位置坐标的计算公式为:
12、p = (d, θ, h);
13、其中,d为所述刻度绳索读取的行进距离,θ为所述摄像装置相对管道轴线的采集角度,h为所述摄像装置采集影像时在管道截面上的径向高度位置。
14、在上述技术方案中,所述步骤四之后还包括步骤五:缺陷等级评估,根据缺陷类型和缺陷在图像中的像素面积占比,按照预设的缺陷等级划分标准对缺陷的严重程度进行分级评估,所述缺陷等级至少包括轻微缺陷、中等缺陷和严重缺陷三个等级。
15、在上述技术方案中,所述步骤一中的滤波去噪采用中值滤波或高斯滤波,所述对比度增强采用直方图均衡化或自适应直方图均衡化。
16、在上述技术方案中,所述遥控车上还设有钩环、手电筒以及联网监控器,所述刻度绳索通过所述钩环与所述遥控车连接;所述遥控器上设有用于放置手机的凹槽;所述遥控器通过2.4ghz的信号与所述遥控车通信连接。
17、在上述技术方案中,所述遥控车包括车体、驱动轮组和转向轮组,所述驱动轮组和所述转向轮组分别设置在所述车体的底部,所述驱动轮组由驱动电机驱动,所述转向轮组由转向电机驱动,所述驱动电机和所述转向电机分别与所述遥控器通信连接;所述车体采用工程塑料或铝合金材料制成,所述驱动轮组和所述转向轮组的外表面设有防滑纹路。
18、在上述技术方案中,所述照明装置为高亮度led灯,所述照明装置的照明角度和亮度通过所述遥控器进行调节;所述摄像装置用于采集管道内部的影像信息并通过无线信号传输至所述遥控器。
19、在上述技术方案中,所述刻度绳索为柔性绳索,所述刻度标记为印制于绳索表面的刻度线、编织于绳索中的彩色标记线、或固定于绳索上的标记环中的任意一种。
20、在上述技术方案中,所述滚轮支撑架上设有绳索导向槽,所述刻度绳索穿过所述绳索导向槽后卷绕于所述滚轮上。
21、综上所述,与现有技术相比,本发明包括以下至少一种有益技术效果:
22、体积小巧,适应性强:本发明简化版cctv装备的遥控车高度仅为15cm,长度为18cm,整体体积远小于现有cctv检测机器人(高度约25cm,长度约50cm)。这一设计使得本发明的装备能够顺利进入直径60cm以下的窄小窨井口,并可在管径为18cm至30cm的小口径管道内自由行走探测,填补了现有cctv检测机器人无法进入小口径管道的技术空白。
23、成本低廉,可作为耗材使用:本发明简化版cctv装备结构简单,不包含昂贵的精密部件和复杂的控制系统,制造成本远低于现有cctv检测机器人。较低的成本使得本发明的装备可作为循环性生产耗材使用,即使在使用过程中发生损坏,也不会造成较大的经济损失,降低了工程项目的设备投入压力。
24、缺陷定位精确,冗余可靠:本发明通过设置在遥控车一端的刻度绳索,可在遥控车行进过程中实时记录行进距离。刻度绳索表面沿长度方向连续设置的刻度标记具有视觉可读性,检测人员可通过直接读取刻度值来确定缺陷位置,不依赖于任何电子计数装置,从根本上避免了现有计米绳方案中因绳子放得过快导致计数错误、计米器故障导致定位失效等问题。同时,刻度标记的视觉可读性为检测人员提供了冗余的定位手段:即使无线通信中断、摄像装置失灵,检测人员仍可通过读取刻度绳索上的标记获知遥控车的位置。
25、可实时监控管道内部状况:本发明遥控车上设有摄像装置和照明装置,可实时采集管道内部的影像信息并通过无线信号传输至遥控器,检测人员可在地面上直观地观察管道内部的状况是否完好,及时发现管道裂缝、腐蚀、堵塞等缺陷,克服了l型探杆无法探测管道内部状况的缺陷。
26、智能化缺陷识别,提高检测效率和准确性:本发明在遥控器或遥控车上设置有图像处理模块,内置管道缺陷智能识别算法。该算法能够对摄像装置采集的管道内部影像进行实时分析,自动识别管道内部的缺陷类型和缺陷位置,无需检测人员通过肉眼逐帧判读影像。与现有技术中依赖人工判读的方式相比,本发明的智能化缺陷识别具有以下优势:其一,检测效率高。算法可实时处理影像数据,自动输出缺陷识别结果,大幅提高了检测效率。其二,客观性强。算法基于预先训练的分类器模型进行缺陷识别,识别结果不受检测人员主观因素影响,具有良好的一致性和可重复性。其三,不易遗漏。算法可对每一帧影像进行全面分析,不存在因视觉疲劳而遗漏缺陷的问题。其四,可量化评估。算法可对缺陷的严重程度进行分级评估,为管道的养护、修复提供量化的技术依据。
27、缺陷定位与智能识别协同工作,实现精准检测:本发明的刻度绳索定位功能与智能识别算法协同工作:智能识别算法自动发现并识别管道缺陷,刻度绳索同步提供缺陷的精确位置信息。两者相互配合,实现了管道缺陷的“自动发现—自动识别—精确定位”一体化检测流程,大大降低了检测人员的工作强度,提高了检测作业的智能化水平。
28、操作简便,适用场景广泛:本发明通过遥控器无线控制遥控车在管道内行走,操作简单便捷。装备整体结构轻巧,便于携带和部署,适用于市政雨污水管网、窨井、检修井、农村地下管线等多种场景的检测作业。
29、符合国家政策导向:本发明简化版cctv装备造价及使用维护费用较低,有利于降低地下管线检测的成本,符合我国经济社会发展关于降低资源消耗、提高资源利用效率的重点任务要求。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com