
一种逍遥椅的制作方法
背景技术:
1、摇椅,这一源自远古先祖以弧形树杆扎结成摇荡架,用于摇荡取乐的古老玩具,穿越数千年时光,早已发展得千姿百态,其身影遍及世界每个角落,其独特的摇荡动态一直承载着世人对于放松休闲、舒适优雅,乃至逍遥自在的精神向往。然而,在其漫长的发展演变中,始终难以跳出那道根本性的技术屏障—— “能摇荡,却无法自由持续地自摇荡”。
2、这一缺憾,不仅让使用极其不便,也极大地障碍了摇椅对人类极其友好的健康休闲养生性能的发挥, 以至于千百年来,摇椅一直属于上层社会的庭院宠物,因其不能自摇荡的缺憾,洽有保姆佣人替代摇荡,主人就能享受到摇椅带来的“逍遥自在深度睡眠”的有益体验,他们才把摇椅昵称为“逍遥椅”“神仙椅”“安乐椅”。正是这一上层群体的认知与传承,才让这一独具摇荡特色的古老物种延续了下来。而对于普罗大众,摇椅因不能自摇,其体验甚至不如普通座椅。这种尴尬,不仅是某个圈层的遗憾,更是全社会的缺憾。
3、进入自动化时代后,全球业界曾试图破解这一难题,最后虽然没挖掘出更好的办法,却收获了一批“轨道式”“弹簧式”“基座式”电动摇椅,而这些“基座式电动摇椅”恰恰是创新者在无法攻克圆弧脚摇椅自动化的情况下,不得不绕开“圆弧摇脚”,另辟蹊径的创新成果。但这些创新产品,虽然实现了“自摇动”,但它们的摇荡却是建立在固定基座之上,且是以“固定频率”“固定幅度”做机械运动,可惜,这种机械摇荡运动,只有“摇”的动作,却没有了摇椅的自由摇荡灵魂,显然,这种机械式的往复摇荡是不符合摇椅“自然自由、逍遥自在”的天性的,其养生美学体验很难得到世人认可。
4、而“圆弧脚摇椅”可以说是暗合自然规律的。因为圆弧摇脚摇椅的摇荡规律中蕴含着一种“线状焦点,面状轨迹”的特殊规律,正是这种独特的规律,才赋予了摇椅“自然自由逍遥自在舒适优雅”的卓越摇荡性能,也正因为这种桀骜不驯的自由摇荡特性,才使业界无数能工巧匠前赴后继半个多世纪难以驾驭它,以致摇椅的“自动化”也因此而被迫绕道而行,导致该领域长期处于技术空白。
5、本发明,通过深入解析摇椅的奇特运动规律,遵循摇椅摇动的第一性原理,自主研发出一种“谐波摇荡技术”,从根本上顺应了“圆弧摇脚”的自由摇荡天性,解决了摇椅数千年来无法“自摇荡”的世界难题,终结了摇椅数千年依赖手摇的历史,将古人梦寐以求的科幻好物“逍遥椅”从一种文化意境变为一品现实科技产品,并在此巅峰上再建一架用于工作学习的桌台,使逍遥椅更上一层楼,成为一品兼具躺、坐、靠、卧、休闲、放松、保健、康护、养生、工作、学习多姿多能逍遥椅,被誉为逍遥宝座。
6、本发明之前,此领域为空白。
技术实现思路
1、本发明的目的在于,彻底攻克摇椅数千年至今“不能自摇荡”的技术障碍,让其对世人休闲健康养生极其有益的自然性能充分释放出来,进而将其打造成一件多姿多能逍遥躺坐用具,为世人休闲、放松、保健、康护、养生、工作、学习提供一种可以自由躺、坐、靠、卧,并可自由调整全身各个关节舒适度、且可以消除人们长时间坐卧休闲工作中,极易产生腰酸背痛、脖颈僵硬、关节不适、肢体疲乏、腿脚淤胀、血液不畅、视觉易老乃至焦虑失眠等一系列生理心理不良危害,贴心呵护身体健康的逍遥舒适久坐不累的逍遥宝座。
2、为实现上述目的,本发明提供了以下技术方案:
3、技术方案:
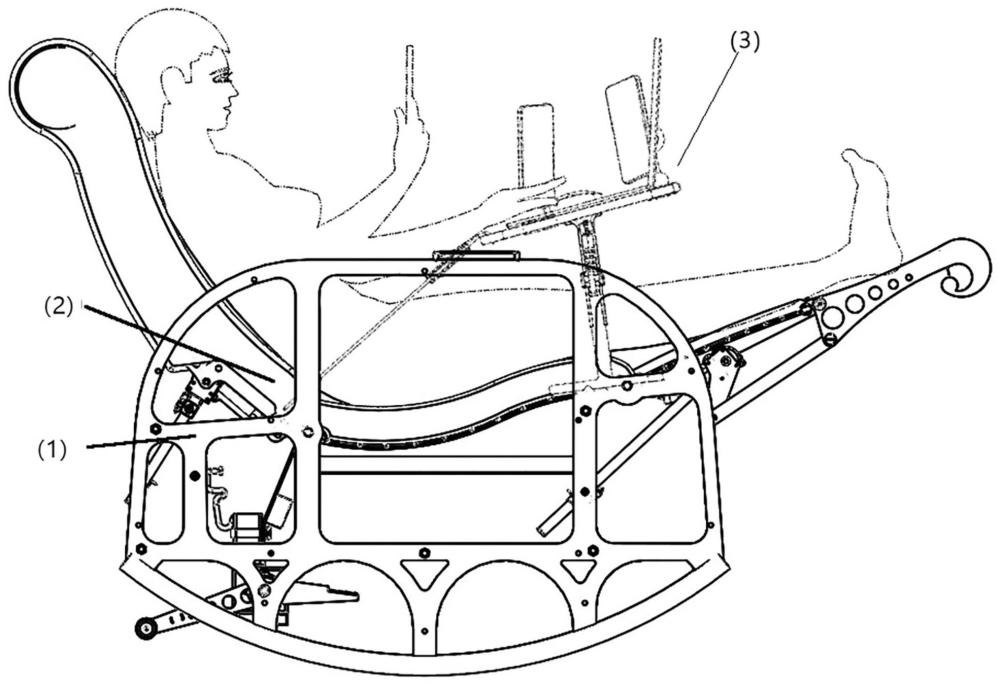
4、为克服现有的两种摇椅存在的“圆弧摇脚摇椅不能持续自摇荡”和“固定基座摇椅非自由摇荡”的缺陷,本发明提供了一种逍遥椅,包括:摇荡架(1)和躺座舱(2);所述躺座舱(2)设置于摇荡架(1)的上部。
5、摇荡架(1)包括骨架(11)、圆弧摇脚(12)及驱动器(13);
6、骨架(11)为刚性板材缕空结构,其上部署有若干结构孔,用于结构内外周边部件,并固结有多个结构件(14);其下部边缘固结有与地面滚动抵接的圆弧摇脚(12),用于支撑摇荡;骨架(11)为左右对称结构,其间采用支撑杆(15)将两侧骨架固定为一体;摇荡架(1)的底部与地面之间设置有驱动器(13)用于在必要时,驱动摇荡体摇荡。
7、躺座舱(2)包括靠背机构(21)、座板(22)及腿脚托举机构(23);
8、靠背机构(21)包括靠背体(211)、靠背支架(212)及靠背升降器(t213);靠背机构(21)通过靠背支架(212)可转动地设置于摇荡架(1)的结构件(14)上;并通过靠背升降器(t213)的活连销钉(t16)支撑于摇荡架(1)上的对应孔;
9、座板(22)设置于摇荡架(1)的中部,通过预设的扣接缺口,扣接于结构件(14)上;座板(22)被设置为后端低于前端的结构;座板(22)的后端通过结构件(14)与靠背机构(21)铰链连接;前端通过结构件(14)与腿脚托举机构(23)铰链连接;
10、腿脚托举机构(23)设置于摇荡架(1)前端的结构件(14)上,与摇荡架(1)可旋转伸举连接,并通过腿脚升降器(t2331)的活连销钉(t16)支撑于摇荡架(1)上的对应孔上;
11、摇荡驱动器(13)为间接间歇式谐波技术摇荡驱动器,包括:间接动力补偿执行器(131)和谐波技术电控系统(132);间接动力补偿执行器(131)与所述谐波技术电控系统(132)电连接,用于控制所述间接动力补偿执行器(131)向摇荡架(1)间歇性输出间接补偿动力,以辅助摇荡体自由持续摇荡。
12、间接间歇式动力补偿执行器(131) 包括壳体(1311)及动力输出传动组件(1313);壳体(1311)也包括驱动电机(1312)壳体;壳体(1311)与摇荡架(1)固定连接,但动力输出传动组件(1313)却与摇荡架(1)为间接传动连接。
13、谐波技术电控系统(132)包括:控制中心模块(1321)、姿态传感装置(1322)、人机交互组件(1323);
14、姿态传感装置(1322)与控制中心模块(1321)信号连接,用于实时监测摇荡架(1)的摇荡运动状态,并向所述控制中心模块(1321)发送包含起驱时刻点(to1)的相位信号;人机交互组件(1323)与控制中心模块(1321)信号连接,用于设定摇荡模式。
15、传动组件(1313)包括蜗轮蜗杆机构(13131)、蜗轮轴(13132)、离合器(13133)、驱动臂(13134)及着地滚轮(13135);所述蜗轮蜗杆机构(13131)设置于驱动电机(1312)的下端,并与驱动电机(1312)的动力输出端传动连接;蜗轮轴(13132)与蜗轮蜗杆机构(13131)的涡轮同轴连接,并贯通摇荡架(1)上的对应轴孔,在其轴孔与轴之间装有轴承,与摇荡架(1)轴承活连;轴承内外端都设有卡环锁止,以防轴向窜动;而离合器(13133)的主动转子套设于蜗轮轴(13132)上,与蜗轮轴(13132)销键固定连接,一起转动;离合器(13133)的被动转子与驱动臂(13134)轴孔对应固定连接,并与离合器的主动转子为可离合连接;离合器(13133)的主动转子受谐波技术电控系统控制,间歇驱动驱动臂(13134),驱动臂(13134)的着地端设置有着地滚轮(13135),与地面滚动接触,构成间接间歇性传动结构。
16、所述腿脚托举机构(23)包括搁腿板(231)、搁脚板(232)及伸举机构(233);伸举机构(233)包括:升降器(t2331)及几何体结构可变三角形(2332)、不等边四边形(2333) ;所述搁腿板(231)、搁脚板(232)设置于伸举机构的上部,并受升降器(t2331)的升降驱动而伸展和收拢。
17、腿脚升降器(t2331)与靠背升降器(t213)通用,包括:升降电机(t11)、六角传动轴(t12)、升降螺杆换向头(t13)、升降螺杆(t14)、方支撑管(t15)、升降螺杆螺母座(t16)、活连销钉(t17);
18、升降电机(t11)由电机支架固定在搁腿板(231)的下面;另一端为动力输出端传动连接于六角传动轴(t12)的中段;
19、六角传动轴(t12)是升降器(t2331)与被升降部件的连接枢轴,左右对称串连着升降螺杆换向头(t13)及被升降部件(腿部为搁腿板(231),背部为靠背支架(212));
20、升降螺杆(t13)的上端转动连接有升降螺杆换向头(t14),该换向头的内部结构有两对锥形齿轮呈90°啮合,可将旋转动力换向90°传递给另一传动部件;
21、升降螺杆(t13)的下端套合有升降螺杆螺母座(t17),螺母座(t17)又固定在方支撑管(t15)上,而方支撑管(t15)的两端又由活连销钉(t16)与摇荡架(1)定位活连,所以,螺母座(t17)的位置属于可微转动且相对固定的,这样,升降螺杆(t13)只能以螺母座(t17)为基点上升或下降,并通过升降螺杆换向头(t14),带动套接在六角传动轴(t12)两端的被升降部件上升或下降;被升降部件通过微型轴承套接于六角传动轴(t12)两端,其轴承外有锁环锁定限位;
22、限位开关(t18)为双向对应两极的两个触点相对固设于升降螺杆螺母座(t16)旁侧;限位挡圈(t19)固设于升降螺杆(t13)的首尾两端,随升降螺杆(t13)一体运动,用于触动限位开关,使控制系统获取升降预设极限位置信号。
23、所述技术方案还包括工作学习桌台(3),所述工作学习桌台(3)设置于所述躺座舱(2)的前上方,并与所述摇荡架(1)可拆卸连接,且被配置为相对位置可调,与摇荡架(1)同步摇荡。
24、作为技术要点:所述摇荡架(1)上的结构孔的部署独具深意,系统重心go是聚势能、动能、惯性力、驱动力等多种能量的耦合点,才使本逍遥椅独具0阻尼自摇荡性能,且能向乘坐者反馈精神与物理正能量的久坐不累的宝贵性能。
25、作为技术要点:所述圆弧摇脚(12)有预设的曲率半径,其曲率半径r被限定在710-1010mm,弦长l被限定在800-1280mm间,其圆弧可以是单圆心弧或多个圆心弧线相切耦合而成。
26、作为技术要点:所述摇荡驱动器(13)是本发明的核心驱动总成,与人椅势能谐波自摇荡机制相匹配,构成人机融合、刚柔相济的完美摇荡体系。
27、作为技术要点:所述靠背机构(21)被配置为自垂直向后俯仰升降0-<90°无级调节;用于调节人体上身姿态及重心g1与系统重心go的相对位置,以实时调节摇荡性能。
28、作为技术要点:所述座板(22)为适应摇荡工作特性,被配置为前高后低形态,其落差在50mm-115mm间,以贴合人体臀部曲线,避免臀部在摇荡中产生前后位移磨损。
29、作为技术要点:所述腿脚托举机构(23)是为腿部的特殊活动姿态而设置的一个双级复合联动结构,它可以将腿脚初始用于搁置足部的铰链折角状态,通过伸举机构一个大俯仰角的伸举,使其在空间重组成一字型向前方上扬的姿态,最终把腿脚托举至预设的足掌心略高于心脏水平空间高度位置。该设置兼具对摇椅的深度养生效果的调节,足部处于此空间高度,不仅可以跟上身形成112±5°左右的最佳舒适依靠姿态,更可增进腿脚与脏腑的血液循环,达到快速缓解腿脚疲乏之目的。
30、作为技术要点:所述躺座舱(2)被配置为多环节联动调节机构。即可调节上身的靠姿依靠角度,又可调节腿足部的抬升角度,在调节全身舒适角度的同时,也兼顾调整了摇荡体的摇荡性能,这是一个自主调节的自适应舒适系统,响应于摇荡性能的收展调节动作,既可独立执行腿部和上体的支撑角度高度及长度,又可一键联动调节全身姿态。
31、作为技术要点:本坐具还被配置为人椅势能谐波自摇荡机制,是依据摇荡运动是一种“摇荡波”,其波具有正反双向“起势、发势、收势、蓄势”四相循环激荡做功行程、且在摇荡中存在人与座椅的摇荡“势能相位差”和“速度相位差”等一些列科学理论,将人体这个自然能动能量体作为一种影响摇荡的动态因素融入整个运动体系,并与整体结构参数精密耦合而成的0阻尼系数系统,最终构建成人椅势能谐波自摇荡机制。
32、本发明的核心技术是:谐波摇荡技术的成功开发和运用,“没有谐波技术,就没有摇椅的自由持续摇荡”,它使圆弧摇脚摇椅的摇荡方式发生了根本改变,从根本上解决了圆弧摇脚摇椅不能持续自摇荡的世界性难题。谐波摇荡技术具体运用于本发明的“间接间歇式谐波技术驱动器(13)”和“人椅势能谐波自摇荡机制”;间接间歇式谐波技术摇荡驱动器(13)通过谐波技术电控系统(132)控制间接动能补偿执行器(131)在每个摇荡循环,顺随摇荡波的波形(叫谐波)给摇荡体一个间接影响性推力,其工作法则是:在适当的时机、适当的位置、给摇荡体施加一个适当的力,(推一把就放开)任摇椅继续自由摇荡,所以本逍遥椅就能实现持续自由摇荡;间接谐波技术驱动器具有妈妈摇荡婴儿的类似功效,快速催眠助眠、辅助深度睡眠、快速补充能量的特性;而人椅势能谐波自摇荡机制,是利用人这个自然能量体,在坐入摇荡体摇荡时,(谐波)顺随摇荡波摇荡,只要不故意反势能而动,人体作为柔性体,在与摇荡体这个刚性体的每个摇荡行程里,都存在“相位滞后”,称“势能相位差”和“速度相位差”,这种势能相位差和速度相位差会使摇荡体与人体这个自然能量体产生相互激励的效应,这种效应会直接引发摇荡座体持续自摇荡(具体实施方式详述);而人椅势能谐波自摇荡机制具有活跃大脑思维、舒畅体能细胞,助涨愉快情绪,在人与摇椅谐波共摇的过程中,摇荡运动具有向人体反馈精神愉快与物理补能的特性,所以会使乘坐者在摇荡中久坐不累。而上述两种摇荡机制的特性自然契合,犹如一个家庭的夫妻成双,一种生物的雌雄同体,一种事物珠联璧合,一种工况的相互协同,共同加持,才使本逍遥椅独更智慧更完善更多的优点。
33、本发明的有益效果:
34、攻克了摇椅千百年来一直不能自由持续摇荡技术障碍,让圆弧摇脚摇动用具的技术性能直接从手摇时代跨越到逍遥时代;
35、开辟了广阔的应用场景:由于摇椅技术障碍的扫除,进而使摇椅蕴藏的对人类极其有益的休闲健康养生性能被充分释放出来,从而给世人深度开发利用圆弧摇脚的摇荡性能,开辟了广阔的应用场景;
36、创造了普惠福利:由于扫清了圆弧摇脚的技术障碍,使摇椅这个千百年属于豪门贵族之家享用、而普罗大众只能“闻其香观其颜而难享其福”的天工造物从此走人寻常百姓家;
37、圆了世人的逍遥梦:古人将逍遥美名赋予给摇椅,但这一科幻好物却如同一个萦绕千年的逍遥梦,无法成真。而本发明终将这一愿望得以实现
38、提升摇荡用具整个品类的品质和颜值:由于扫清了圆弧摇脚的技术障碍,再有现代科技制造技术的全新加持,该躺坐用具会一改此前颓废的状态,成为一品具有现代高科技颜值人见人爱的现代生活用具。
39、更好的身体支撑体验:独特的摇荡运动美学设计的架构,能够精准承托不同使用需求下的身体曲线,使身体获得完美的支撑体验
40、极佳的舒适体验:躺、坐、靠、卧等多种姿态的自由切换与舒适性微调,可以避免因长时间维持单一姿势而陷入疲劳困境,让每一种姿态每一时刻都舒适无忧。
41、别致的逍遥体验:躺坐于本摇荡用具上,就会悠然生出一种美妙的逍遥心情,幻想太空,思考人生,惬意当下、畅想未来……
42、系列优异功能:聚休闲、养生、保健、康复、工作、学习多维功能及躺、坐、靠、卧多维姿态于一体的生活用具:实现了对人体日常生活全时空场景覆盖及功能融合,打破了生活工作与休闲康养的物理界限;
43、多方面显著有益效果:摇荡,本就是一件老幼喜闻乐见惬意愉悦的活动,这是公知常识,日常的各种普通摇荡活动(比如荡秋千)都有数不尽说不完的好处:比如有助于身体血液循环、增加身体多巴胺喜悦因子、令思维专注清晰畅达等等,当它由一种特别美学,构建成一套完整的能量补充体时,其摇荡美感充分展现出来,对人体会呈现出更加显著的激发情绪增进活力的效果:激励人体与自然和谐融洽机能:能刺激人的多巴胺等快乐激素的分泌,增加大脑供氧量,能激活内耳的前庭系统,改善睡眠质量,增强血液循环,能降低心率和血压,能缓解焦虑和不安,有助于身体和情绪调理,持久处于摇荡运动中,身体的各项机能会越来越顺畅,逐渐形成一种有益身体健康延年益寿的持续正能量状态。
44、颐养身心:本发明通过持续、自然且适宜人体生理节律的舒畅摇荡,提供了一种独特的动态承载美感。无论是在工作学习还是休闲放松场景下,该装置均能通过其特有的摇荡运动反馈显著有效舒缓身心压力,带来愉悦的情绪价值。
45、健康呵护:舒适的躺坐姿态+复合人体节律的摇荡运动,能有效地改善人体在长时间躺坐状态下的受力分布与血液循环,从机能上避免人们在长时间的坐卧休闲工作中,极易产生腰酸背痛、脖颈僵硬、关节不适、肢体疲乏、腿脚淤胀、血液不畅、视觉疲劳、视能危害、乃至焦虑失眠等一系列生理心理不良危害;贴心呵护全身健康环节;其逍遥舒适久坐不累的特性对于籍此长久工作学习赋闲养生者尤其是一种莫大的福祉。
46、疲劳补能:当人体能量衰减后(如外出归来,在家久劳发困)呈现疲劳累乏状态时,极需睡眠一觉补充体能,即可直接坐入摇椅,直接语音或触摸启动谐波驱动摇荡机制,座椅会如同妈妈摇荡婴儿一般,会很快帮助人体进入睡眠状态,且能进入深度睡眠状态,根据自然法则,人体在深度睡眠状态时,会饱和吸收大自然能量,使人体的能量得到快速补充,一觉醒来疲劳消除,精神焕发;
47、清洁环保健康微能耗:逍遥椅独具的人椅势能谐波自摇荡机制,是一种无能耗机制,而这种摇荡模式可以满足大多数人的大多数日常使用场景和时间,使这件使用率极高的家庭用具几乎没有负能量的消耗。
48、久坐不累:当人体需要工作学习或是正常逍遥养生休闲度日时,坐进本逍遥椅,本逍遥椅便会自摇荡,而这种自摇荡,宝座会显著地反馈给人体精神情绪和物理细胞正能量滋养,使乘坐者在摇荡中精神状态越摇越精神饱满、思绪越摇越开阔、身体越摇越轻松,心情越摇越愉快,想停都不愿停下来,以致于久坐不累。(健康人士可连坐5小时以上无累感),这种特性为工作者、学习者、休闲者提供了极其舒适逍遥的微太极养生载体。
49、本发明的技术贡献:
50、揭示了摇椅运动的核心规律,此前鲜为人知,也无文献记载;
51、揭示了摇椅难以被自动化的根本技术障碍:自由摇荡天性+线状焦点0q-0-0h;
52、揭示了摇荡运动的能量源于摇荡体的独特结构而自具的势能,其势能所以能来回摇荡,因其具有来回激荡的机制,而非外部能源,因此说,它是一种清洁健康的无负能耗的能量体;
53、揭示了摇荡运动所以具有逍遥养生、助眠健身的功能,其本质是摇荡对思维具有不断刷新荡涤的影响,对身体细胞的不断激荡使其活跃的物理激发性能,所以,它具有清新思绪,让人专注,调整情绪,安抚心理,舒筋活血,强身健体的功能,让人带着喜悦的平静,暂时忘却此时此刻的负能量心情;
54、揭示了人椅在摇荡中存在“势能相位差”和“速度相位差”的物理现象,从而精准地创造出“摇椅完全可以与被摇荡主体建立相互激励而达成一种自摇动机制;
55、首次定义了摇荡运动的现象是一种“摇荡波”的概念;
56、研发出专门针对圆弧摇荡体持续自摇荡的间接间歇式谐波摇荡技术及驱动器;
57、系统性地建立了摇荡运动的运动理论、控制方法、实施实例,并打造了机能完善的逍遥产品。
58、本发明体已进入实用阶段
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com