
一种腿脚托举机构的制作方法
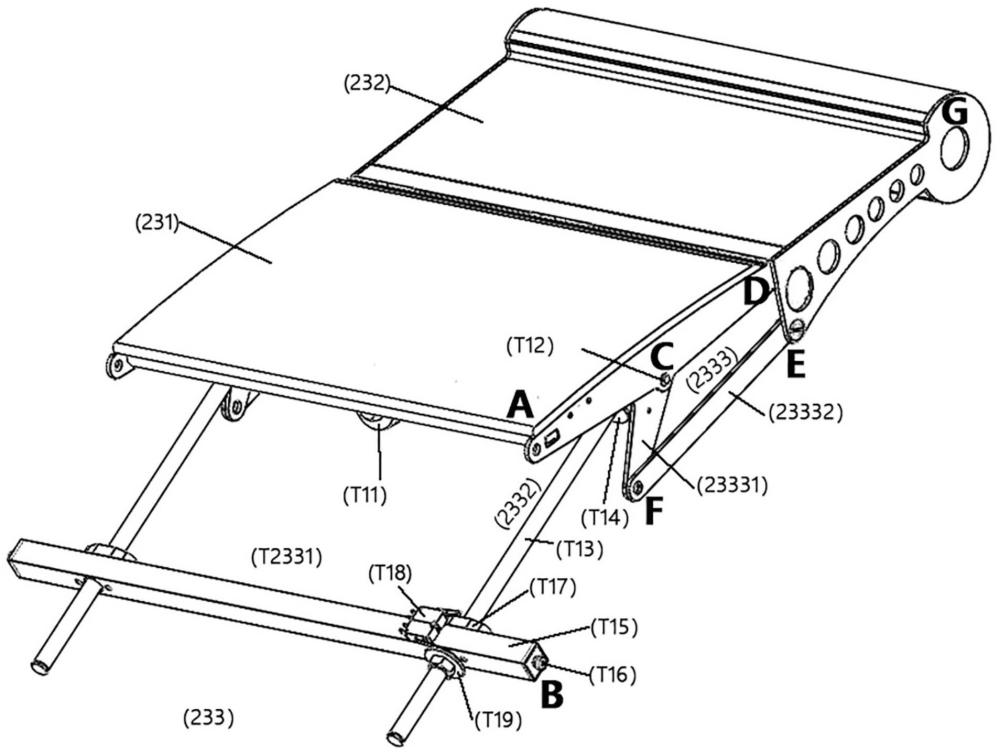
本发明涉及家具机械传动,特别针对一种腿脚托举机构。
背景技术:
1、随着人们生活水平的提高,具备舒适体验的躺坐用具(例如功能沙发、零重力躺椅等)已逐渐普及。然而,此类躺坐用具普遍存在一个共性短板——腿脚抬升结构都只能勉强支起一个不到水平的角度,而长度连小腿和足部都托举不了,小腿和足部只能搭落在托板之外,基本起不到舒困解乏的作用,既不雅观也不舒适。
2、为什么所有兼顾躺与坐的用具都困在这种状态难以改进呢?原因是,兼顾躺与坐的用具,都涉及到身体姿态的变化:上身可简单由坐姿变为躺姿,但下肢的腿托结构,由垂腿变为翘脚时便难以兼顾。目前,现有技术的腿托结构都是以坐具的前挡板兼做腿托板,但因为躺姿需要翘腿伸展,而坐姿需要垂腿收拢,二者对托板长度的变化相差较大,很难兼顾,如果满足了翘腿的托举,垂腿收拢入坐就成问题,所以,只能优先照顾坐姿时的托板收拢,这样,用户在躺姿时,足部只能搭落在托板之外。而这种状态,还会进一步导致更深的问题:由于这种躺坐两用椅为了兼顾翘腿和收腿,都会将前挡板尽可能做长,这样,座椅的骨架高度就会被提高,而这样以提高,其高度往往超过人的小腿的长度,用户坐入时,腿脚就会被悬空,只能无着落地向下搭落着,这种悬空搭落的状态,不仅会大幅度增加腿脚的不舒适度,更因为这种显著的不舒适,直接迫使使用者立刻将座姿换为躺姿,使坐姿功能形同虚设;而进入躺姿后,又因为托举结构短于下肢,且支撑不力,只能搭落在托板之外,这就使得躺姿也缺乏良好的体验。既然躺坐都不舒适,这种号称多功能的设备,实则因腿脚抬举功能不健全而陷入不伦不类。
3、腿脚托举机构,是伴随座椅的舒适性进化而为腿脚别设置的一个专职结构,它关系的是一个躺坐用具的深度舒适养生性能,而决非简单地“搁搁脚”。人们自古至今,无论是忙碌工作或是赋闲在家,腿脚因为承载整个体重,往往是最先疲劳的一对部件,只要有机会坐下休息,首先想到的就是缓解腿脚的疲劳,所以,那些久坐桌前的办公者一有空,就会把腿脚高翘至桌面,而在家赋闲者,只要情况允许,就会不自觉把腿脚高翘到沙发的扶手上或是更高的位置,目的就是舒展肌肉,缓解疲乏、促进血液循环。可见,座椅进化成躺坐两用不是单纯的结构变化,而是时代下的人们追求更加舒适解乏的深层养生需求驱动的结果。但这个尤为需要且很重要的结构,至今缺乏一个较好的解决方案,这不仅是业界的短板,也是用户的痛点。
4、本发明独创一种利用可变三角形叠加不等边四边形非规则变形变角特性,结构出一种兼顾用户坐姿搁脚与靠姿翘腿两大必须功能和姿态的设置,既可让用户在躺姿时腿脚高翘,用以舒困解乏,促进血液循环,又可让用户在坐姿时,收拢托板,用于踏脚,从根本上解决了这一技术难题。
技术实现思路
1、本发明旨在解决现有腿脚托举结构在坐姿时腿脚悬空无着落、躺姿时托板短秃不能有效托举腿脚的技术两难困局,并显著提升该结构舒困解乏促进下肢血液循环的深层养生功效,为此,本发明采用了以下技术方案:
2、为实现上述目的,本发明提供一种基于可变三角形叠加不等边四边形,构成双级复合联动的腿脚托举机构。该机构包括:腿脚托板及升降机构;
3、所述腿脚托板分为搁腿板(231)及搁脚板(232),所述搁腿板(231)的前端与所述搁脚板(232)的后端铰链连接,并设置于所述升降机构的上部;
4、所述升降机构包括:升降器(t2331)、可变三角形连杆机构(2332)与不等边四边形(2333)连杆机构;所述可变三角形连杆机构(2332)与不等边四边形连杆机构(2333)通过六角传动轴(t12)连接于升降器(t2331)的升降螺杆换向头(t14)上。
5、所述升降器(t2331)为一总成,包括升降电机(t11)、六角传动轴(t12)、升降螺杆(t13)、升降螺杆换向头(t14)、方支撑管(t15)、活连销钉(t16)升降螺杆螺母座(t17)及限位开关(t18)限位挡圈(t19);
6、其中升降电机(t11)通过支架固定于搁腿板(231)的背部,其输出端与六角传动轴(t12)传动连接;
7、升降螺杆(t13)的上端配置有可转动的升降螺杆换向头(t14),该换向头(t14)内置有两对成90°对接的锥形齿轮,可将旋转动力换向90°后传动给六角传动轴(t12);
8、升降螺杆(t13)的下端通过固定于方支撑管(t15)上的升降螺杆螺母座(t17)可旋动地支撑于方支撑管(t15)上;方支撑管(t15)的两端通过活连销钉(t16)与外部承载主体上的第二铰接点可转动连接;
9、所述六角传动轴(t12)的两端设有卡环槽,用于设置卡环,防止其轴向窜动;
10、可变三角形连杆机构(2332)与不等边四边形(2333)的连杆机构的各几何顶点由以下实体结构的铰链轴心定义:
11、可变三角形(2332)的a点为所述搁腿板(231)用于连接相应的外部承载主体的第一铰接点,b点为升降器(t2331)用于连接相应的外部承载主体的第二铰接点;c点为六角传动轴(t12)的轴心点;
12、不等边四边形连杆机构(2333)的c点与可变三角形(2332)的c点重合,d点为搁腿板(231)与搁脚板(232)的铰链轴点,e点为搁脚板(232)与联动杆的铰链轴点,f点为联动臂与联动杆的铰链轴点;
13、其中,所述可变三角形(2332)的b、c点的距离,由所述升降螺杆(t13)的可伸缩长度构成,通过所述升降螺杆(t13)的伸缩,改变b、c两点间的距离,进而改变其余各铰链轴点的不同位移量和角度的变量。
14、所述腿脚托举机构通过可变三角形(2332)的a点和b点设置于相应的外部承载主体上。
15、另外,构成不等边四边形连杆机构(2333)还包括:联动臂(23331)与联动杆(23332);联动臂(23331)与搁腿板(231)可转动连接;搁腿板(231)与搁脚板(232)铰接连接;搁脚板(232)与联动杆(23332)铰接连接;联动杆(23332)与联动臂(23331)铰链连接;
16、联动臂(23331)与所述升降螺杆(t13)以c点为顶点,形成固定夹角绑定,并可让不等边四边形(2333)绕c点做角度变化的联动。
17、所述升降器(t2331)还包括升降限位开关(t18)以及升降限位圈(t19)构成的限位装置;
18、升降限位开关(t18)设置于所述方支撑管(t15)上;升降限位圈(t19)设于升降螺杆(t13)上,用于在升降螺杆(t13)伸缩至极限位置时触碰所述升降限位开关(t18),以发送极限位置信号。
19、作为技术要点:不等边四边形(2333)是腿脚托举机构的核心机构,它的四条不同长度的边各自关联不同功能的结构,在做升举运动时,实现不同的角度变化。
20、作为技术要点:联动杆(23332)是决定搁腿板(231)与搁脚板(232)的初始姿态与终点姿态的关键构件,需结合升举角度合高度进行双向协调长度,也可做成两段叠接调节形式,以协调搁腿板(231)与搁脚板(232)的初始姿态与终点姿态的谐同数值;在本实施例,预置腿脚托举角度为108°-118°联动杆(23332)的协调值为256±1mm。
21、作为技术要点:升降电机(t11)通过固定支架固定于所述搁腿板(231)的背部,其输出端与升降器六角传动轴(t12)传动连接;
22、作为技术要点:升降螺杆换向头(t14)内置有两对成90°对接的锥形齿轮,可将旋转动力换向90°后传动输出给另一旋动部件;
23、作为技术要点:升降限位装置还可通过升降电机(t11)的内置霍尔,以数字化控制升降行程;
24、作为技术要点:腿脚托举机构通过可变三角形(2332)的a、b两轴点用于连接外部承载主体的第一铰接点与第二铰接点;
25、本发明的核心技术:针对现有腿脚托举结构,无法兼顾坐姿和躺姿两种姿态,而导致在躺姿时,腿脚托举结构难以托举腿脚的问题,本发明将升降对象(搁腿板,搁脚板)设计为可折角形状的两段铰链结构,然后在升降路径中加入不等边四边形结构,由于不等边四边形具有可以在升降过程中产生可预设的角变和形变,便可以直接设定升降对象(搁腿板,搁脚板)的起始状态及托举后希望达到的最终状态,这样就可以通过升降螺杆驱动可变三角形的一条边,带动不等边四边形做连伸带举双级复合运动,从而将升降对象搁腿板、搁脚板从落地时的折角状态,经过大仰角伸举后,使其在空间重构成一字形斜直向前方上扬的预置状态及空间高度,如图3;同时还兼顾了躺姿能甚至腿脚高翘坐姿有搁脚托板支撑两相兼顾,如图4。
26、有益效果:
27、与现有技术相比,本发明具备以下显著的有益效果:
28、交好地解决了现有的躺坐用具的腿脚托举结构无法兼顾坐姿与躺姿下肢姿态的两难技术困境;
29、创新地构建了躺姿时,“足部高举,休闲养生”机制;
30、结构奇巧简单,安装方便,支撑稳定,收展自如,成本更低,还易与其他类型的躺坐设备相结合。应用场景得到更大范围的拓展。
31、说明书附图:
32、图1 是本发明摘要附图;
33、图2 是本发明腿脚托举机构侧视结构图;
34、图3 是本发明腿脚托举机构处于地面搁脚姿态侧视图;
35、图4 是本发明腿脚托举机构托举至最高位置侧视图;
36、图5 是本发明腿脚托举机构伸举原理解析图;
37、图6 是本发明腿脚托举机构升降器。
38、腿脚托举机构零部件名称:
39、23 腿脚托举机构
40、231 搁腿板
41、232 搁脚板
42、233 升举机构
43、2332 可变三角形(其三个角点为abc)
44、2333 不等边四边形(其四个角点为cdef)
45、23331 联动臂
46、23332 联动杆
47、t2331 升降器
48、tii 升降电机
49、t12 升降器六角传动轴
50、t13 升降螺杆
51、t14 升降螺杆换向头
52、t15 方支撑管
53、t16 活连销钉
54、t17 升降螺杆螺母座
55、t18 升降螺杆限位开关
56、t19 升降螺杆限位圈
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com