
一种可快速入水的网箱清洁机器人的制作方法
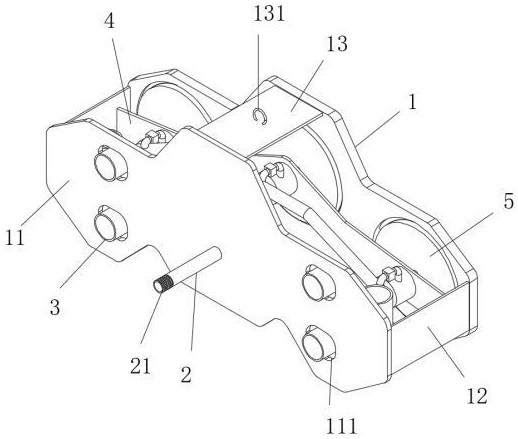
本发明涉及网箱清洁,尤其涉及一种可快速入水的网箱清洁机器人。
背景技术:
1、海水养殖网箱长期浸泡水下,网衣极易附着藤壶、海藻、贝类等污损生物,堵塞网孔降低水体交换效率,引发养殖水体缺氧、鱼虾病害频发。
2、公告号为cn110340062a公开了空化射流水下网衣清洗机器人,包括底盘、行走机构、控制器、视频监控探头、螺旋桨推进器和旋转清洗头,底盘用于安装行走机构、控制器、视频监控探头、螺旋桨推进器和旋转清洗头,行走机构用于带动机器人在挂网上移动,动力传动装置用于给行走机构提供动力,视频监控探头用于收集机器人周围的图像信息,螺旋桨推进器用于推动机器人附着在挂网上,旋转清洗头用于产生含空化气泡的高压水,行走机构安装在底盘上,螺旋桨推进器安装在底盘的侧边,旋转清洗头安装在底盘的下方。
3、公告号为cn216636798u公开一种水下网衣网箱清洗机器人,包括固定架、浮力调整器和控制箱,所述固定架的内侧安装有控制箱,所述固定架的顶部均匀安装有浮力调整器。本实用新型通过设置有磁吸装置,将空化射流清洗盘放置在网衣的内侧,然后将外部支架放置在网衣的外侧,使外部支架两侧的第一磁条移至空化射流清洗盘两侧的第二磁条位置处,在第一磁条和第二磁条的吸附作用下,使空化射流清洗盘和磁吸装置在工作期间紧贴在网衣的两侧。
4、但是上述方案依然存在诸多短板:入水部署繁琐,无法快速整体下放至网箱内部;姿态调节仅依靠单一推进器,水流扰动下难以稳定保持清洗盘与网衣垂直贴合;清洗盘多为固定喷淋结构,清洗覆盖面窄,藤壶等硬质附着物清除效果差;清洗水路与旋转驱动相互独立,需额外电机驱动清洗盘,整机结构臃肿、能耗高。
技术实现思路
1、本发明的目的是为了解决现有清洁机器人姿态调节仅依靠单一推进器,水流扰动下难以稳定保持清洗盘与网衣垂直贴合;清洗盘多为固定喷淋结构,清洗覆盖面窄,藤壶等硬质附着物清除效果差;清洗水路与旋转驱动相互独立,需额外电机驱动清洗盘,整机结构臃肿、能耗高的缺点,而提出的一种可快速入水的网箱清洁机器人。采用吊装一体式框架实现整机快速入水,依托六组水浆协同闭环调控姿态,使清洗盘垂直贴合网衣;利用高压水流分流同步喷淋、水力驱动清洗盘自转,省去独立旋转电机;搭配可旋转水下可视化监测与分区控水结构,兼顾快速布放、稳定姿态、大范围旋转清洗与远程可视监控,高效清除网衣硬质附着物。
2、为了实现上述目的,本发明采用了如下技术方案:
3、一种可快速入水的网箱清洁机器人,包括前板架,所述前板架的正面均匀开设有三个旋转孔,三个所述旋转孔内部均转动装配有高压清洁盘;所述前板架的后侧固定安装有两个侧面连接板,两个所述侧面连接板的顶端共同固定安装有后板架,所述后板架的后侧开设有四个椭圆孔,四个所述椭圆孔内部均装配有水平水浆驱动机构;所述后板架内侧对称设置有两个竖直水浆驱动机构;设备还设置有高压液体管与水流动力外壳模块;所述高压液体管的外端设置有螺纹接头,高压液体管连通有转换盒,所述转换盒连通有竖直管,所述竖直管连通有横向管,所述横向管连通有三组水流动力外壳模块,三组水流动力外壳模块与三个高压清洁盘一一对应配合连接。
4、优选的,所述前板架与后板架之间固定安装有底部连接板,所述底部连接板顶部装配有控制模块,底部连接板底部固定安装有舵机,所述舵机底端装配有摄像头,所述摄像头前端设置有照明灯,所述摄像头、照明灯均与控制模块电性连接。
5、优选的,所述水平水浆驱动机构包括水平浆管与安装板,所述安装板固定安装在后板架内侧,安装板顶部固定装配有第一伺服电机,所述第一伺服电机的输出轴与水平浆管固定连接,所述水平浆管内部装配有第一电动水轮,水平浆管适配安装在椭圆孔内部。
6、优选的,所述高压清洁盘包括中空圆盘,所述中空圆盘转动安装在旋转孔内部,中空圆盘前端均匀连通有多个高压喷头,中空圆盘后侧固定连通有旋转管;所述中空圆盘外侧固定安装有限位环,所述旋转孔内壁开设有限位槽,所述限位环与限位槽内壁滑动限位配合,保证清洁盘稳定旋转。
7、优选的,两个所述侧面连接板之间固定安装有支撑骨架,所述支撑骨架上开设有三个轴承孔,所述旋转管与对应轴承孔转动连接,实现旋转管稳定转动支撑。
8、优选的,所述水流动力外壳模块包括密封筒,所述密封筒固定安装在支撑骨架外侧,所述旋转管外侧固定安装有多个扇叶,多个扇叶均位于密封筒内部;所述旋转管上开设有通水开口,所述通水开口位于密封筒内部腔体中。
9、优选的,所述密封筒外侧连通有进水管,所述进水管上装配有电磁阀,进水管端部与横向管对应连通,实现高压水精准导入。
10、优选的,所述竖直水浆驱动机构包括第二伺服电机,所述第二伺服电机固定安装在后板架内侧,第二伺服电机的输出轴装配有竖直浆管,所述竖直浆管内部装配有第二电动水轮。
11、优选的,所述前板架与后板架之间还固定安装有顶部连接板,所述顶部连接板顶部固定装配有吊耳,用于设备整体吊装入水与回收。
12、优选的,所述控制模块包括防水外壳,防水壳内部集成安装有电源、控制器与角度传感器,实现设备供电、信号控制与姿态检测功能。
13、本发明中,所述一种可快速入水的网箱清洁机器人的有益效果:
14、1、水力一体化自驱旋转清洗架构;采用高压水路分流式双路做功结构,利用同一组高压水源同时实现高压喷淋清洗与扇叶旋转驱动,无需独立旋转电机及传动结构,结构集成度高、故障率低、能耗更低,解决传统清洗盘外置驱动臃肿复杂的问题。
15、2、六水浆多维度协同姿态调节结构;采用四组水平水浆配合两组竖直水浆对称布局,形成三维立体推力调控体系,可实时修正机身偏转、倾斜、位移,有效抵消水下水流扰动,始终保证清洁盘垂直贴合网衣,清洗作用力稳定均匀。
16、3、整体式镂空框架快速入水结构;采用前后板架合围一体式镂空承载框架,所有功能部件内嵌集成,整机一体化成型,可直接整体吊装下放,无需水下装配,入水阻力小、沉降快,实现快速布放、快速回收。
17、4、同轴嵌套式密封防水传动结构;将旋转管、通水开口、扇叶、密封筒、轴承支撑采用同轴嵌套布置,集输水、驱动、支撑、密封于一体,大幅精简机身结构,避免水下漏水、进沙卡滞,提升水下作业稳定性。
18、5、独立电磁阀分区控水清洗结构;三组清洗水路独立配置电磁阀,可单独启停单组高压水路,能够针对网箱局部重污损区域定点强化清洗,避免全域喷水浪费水资源,清洗针对性强、效率高、节能性好。
19、6、多角度可视补光监控结构;底部设置舵机可调式摄像头搭配前置照明灯,可多角度转动拍摄,适配浑浊弱光水下环境,实时回传清洁画面,实现远程可视化作业、可监控、可溯源。
20、本发明采用吊装一体式框架实现整机快速入水,依托六组水浆协同闭环调控姿态,使清洗盘垂直贴合网衣;利用高压水流分流同步喷淋、水力驱动清洗盘自转,省去独立旋转电机;搭配可旋转水下可视化监测与分区控水结构,兼顾快速布放、稳定姿态、大范围旋转清洗与远程可视监控,高效清除网衣硬质附着物。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com