
一种装卸臂关节旋转角度自适应控制方法及系统与流程
本发明涉及伺服运动控制。更具体地,本发明涉及一种装卸臂关节旋转角度自适应控制方法及系统。
背景技术:
1、装卸臂属于由多个旋转关节协同驱动的重载运动设备,关节内部普遍采用伺服电机配合减速机的驱动架构,在长期承受悬臂末端交变载荷的工况下,减速机齿轮啮合面不可避免地产生磨损,形成静态机械回程间隙。
2、针对该间隙,现有控制系统多采用固定的角度补偿策略,即在监测到电机换向时直接附加恒定角度实现跨越,然而,实际运行中重型悬臂的大幅伸缩会引发负载扭矩剧烈波动,使减速机内部产生弹性扭转变形,现有方法无视了受力状态改变引发的动态弹性变量,导致设备满载换向时补偿角度严重不足。
3、同时,在跨越间隙的阶段,现有策略通常追求以最大加速度在最短时间内完成补偿,但在装卸臂这种细长悬臂梁结构中,急促的加减速动作会在极短时间内将激振能量耦合至机械本体,极易激发臂体的一阶低频机械谐振,导致装卸臂臂架末端产生大幅度甩动与震颤,严重干扰运动精度并对结构造成疲劳损伤。
技术实现思路
1、为解决上述现有固定角度补偿策略无视动态弹性变形导致补偿不足,且急促补偿易激发机械谐振,严重影响运动精度的技术问题,本发明在如下的多个方面中提供方案。
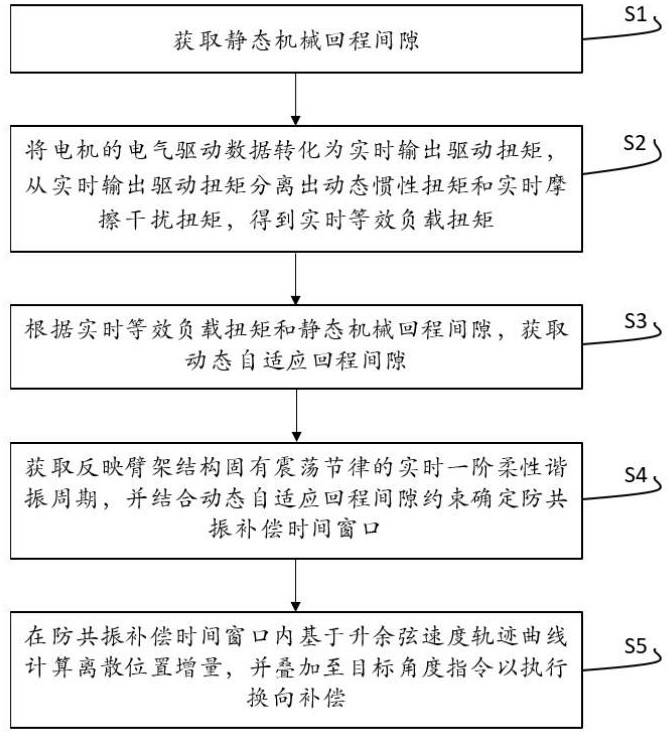
2、在第一方面中,本发明提供了一种装卸臂关节旋转角度自适应控制方法,包括:
3、在非业务作业阶段,通过底层运动控制器控制伺服电机单向运行压实传动链齿隙,并结合伺服电机反向运行跨越间隙过程中的负载侧编码器位置和电机侧编码器位置,获取静态机械回程间隙;
4、在装卸臂旋转关节带载运行过程中,实时采集伺服电机的电气驱动数据并转化为实时输出驱动扭矩,从中分离出动态惯性扭矩和实时摩擦干扰扭矩,得到消除瞬态力矩干扰后的实时等效负载扭矩;
5、根据实时等效负载扭矩和静态机械回程间隙,结合减速机的等效扭转刚度,获取包含纯机械磨损间隙与重载弹性扭转间隙的动态自适应回程间隙;
6、基于装卸臂当前姿态下的等效总质量与等效悬臂长度,获取反映臂架结构固有震荡节律的实时一阶柔性谐振周期,并结合动态自适应回程间隙约束计算出防共振补偿时间窗口;
7、在防共振补偿时间窗口内,根据升余弦速度轨迹曲线计算各时钟周期的离散位置增量,并将离散位置增量逐时钟周期叠加至目标角度指令中以生成总位置控制指令,通过总位置控制指令驱动所述伺服电机执行换向补偿。
8、优选地,所述获取静态机械回程间隙,包括:
9、控制伺服电机以基准平稳角速度正向匀速运行,当伺服电机实际角速度偏差进入速度环稳态误差带时,锁存负载侧编码器反馈的负载侧基准绝对位置;向伺服电机下发反向速度指令,在伺服电机减速穿越零速点的瞬间锁存电机侧零速起始位置;在伺服电机反向运行期间,监测负载侧编码器反馈的实时位置,当其与负载侧基准绝对位置的差值绝对值超过位置波动阈值时,锁存电机侧终点绝对位置;
10、根据电机侧零速起始位置与电机侧终点绝对位置,计算静态机械回程间隙:,式中,表示静态机械回程间隙;表示减速机的固有减速比。
11、优选地,所述实时采集伺服电机的电气驱动数据并转化为实时输出驱动扭矩,从中分离出动态惯性扭矩和实时摩擦干扰扭矩,得到消除瞬态力矩干扰后的实时等效负载扭矩,包括:
12、读取伺服电机当前的实时交轴电流,根据实时交轴电流、电机的固有转矩常数、减速机的固有减速比以及机械传动效率确定实时输出驱动扭矩;
13、根据装卸臂空间三维动力学模型获取折算到输出端的等效转动惯量,并将等效转动惯量与输出端关节角加速度相乘,得到动态惯性扭矩;
14、根据负载侧实时角速度计算实时摩擦干扰扭矩;将动态惯性扭矩与实时摩擦干扰扭矩从实时输出驱动扭矩中剔除,得到实时等效负载扭矩。
15、优选地,所述实时输出驱动扭矩满足表达式:;
16、式中,表示实时输出驱动扭矩;表示实时交轴电流;表示电机出厂铭牌标定的固有转矩常数;表示减速机的固有减速比;表示机械传动效率。
17、优选地,所述实时摩擦干扰扭矩满足表达式:
18、;
19、式中,表示实时摩擦干扰扭矩;表示库仑摩擦扭矩常数;表示双曲正切函数;表示速度缩放系数;表示负载侧实时角速度;表示粘性阻尼扭矩系数。
20、优选地,所述动态自适应回程间隙满足表达式:
21、;
22、式中,表示动态自适应回程间隙;表示静态机械回程间隙;表示实时等效负载扭矩;表示等效扭转刚度常数。
23、优选地,所述实时一阶柔性谐振周期满足表达式:
24、;
25、式中,表示实时一阶柔性谐振周期;表示等效总质量;表示等效悬臂长度;表示等效抗弯刚度。
26、优选地,所述结合动态自适应回程间隙约束计算出防共振补偿时间窗口,包括:
27、根据动态自适应回程间隙与防止机械结构损坏的最大安全角加速度,获取最短平滑时间窗口:,式中,表示最短平滑时间窗口;表示基于升余弦速度轨迹加速度峰值的轨迹形状系数;表示动态自适应回程间隙;表示防止机械结构损坏的最大安全角加速度;
28、根据实时一阶柔性谐振周期以及最短平滑时间窗口,确定防共振补偿时间窗口:,式中,表示防共振补偿时间窗口;表示向上取整函数;表示实时一阶柔性谐振周期。
29、优选地,所述离散位置增量满足表达式:
30、;
31、式中,表示当前时钟周期内需要叠加的微小位置补偿增量;表示动态自适应回程间隙;表示防共振补偿时间窗口;表示当前补偿动作已历经的累计时间;表示底层控制时钟周期。
32、第二方面,本发明提供一种装卸臂关节旋转角度自适应控制系统,包括处理器和存储器,所述存储器存储有计算机程序指令,当所述计算机程序指令被所述处理器执行时实现上述一种装卸臂关节旋转角度自适应控制方法。
33、通过采用上述技术方案,将上述的一种装卸臂关节旋转角度自适应控制方法生成计算机程序,并存储于存储器中,以被处理器加载并执行,从而根据存储器及处理器制作终端设备,方便使用。
34、本发明的有益效果在于:本发明通过剥离惯性力与摩擦力获取实时等效负载扭矩,并将其转化为弹性变形角度与静态机械回程间隙累加得到动态自适应回程间隙,从而真实反映重载工况下的总物理死区,解决了满载换向时补偿角度严重不足的问题;本发明通过计算当前姿态下的实时一阶柔性谐振周期,并将满足硬件限制的最短平滑时间窗口强制锁定为该谐振周期的整数倍以得到防共振补偿时间窗口,利用机械波的时域干涉效应使加速与减速阶段的扰动相互抵消,有效抑制了长悬臂结构的低频颤振;本发明在防共振补偿时间窗口内采用升余弦速度轨迹曲线计算离散位置增量并叠加至目标角度指令,消除了加减速过程中的加速度跳变,平抑了残余高频振动,保障了装卸臂旋转关节输出端的高精密平顺运动。
1.一种装卸臂关节旋转角度自适应控制方法,其特征在于,包括:
2.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述获取静态机械回程间隙,包括:
3.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述实时采集伺服电机的电气驱动数据并转化为实时输出驱动扭矩,从中分离出动态惯性扭矩和实时摩擦干扰扭矩,得到消除瞬态力矩干扰后的实时等效负载扭矩,包括:
4.根据权利要求1或3所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述实时输出驱动扭矩满足表达式:
5.根据权利要求1或3所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述实时摩擦干扰扭矩满足表达式:
6.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述动态自适应回程间隙满足表达式:
7.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述实时一阶柔性谐振周期满足表达式:
8.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述结合动态自适应回程间隙约束计算出防共振补偿时间窗口,包括:
9.根据权利要求1所述的一种装卸臂关节旋转角度自适应控制方法,其特征在于,所述离散位置增量满足表达式:
10.一种装卸臂关节旋转角度自适应控制系统,其特征在于,包括:处理器和存储器,所述存储器存储有计算机程序指令,当所述计算机程序指令被所述处理器执行时实现根据权利要求1-9任一项所述的一种装卸臂关节旋转角度自适应控制方法。