
一种智能精准喷药除草机器人及其控制方法
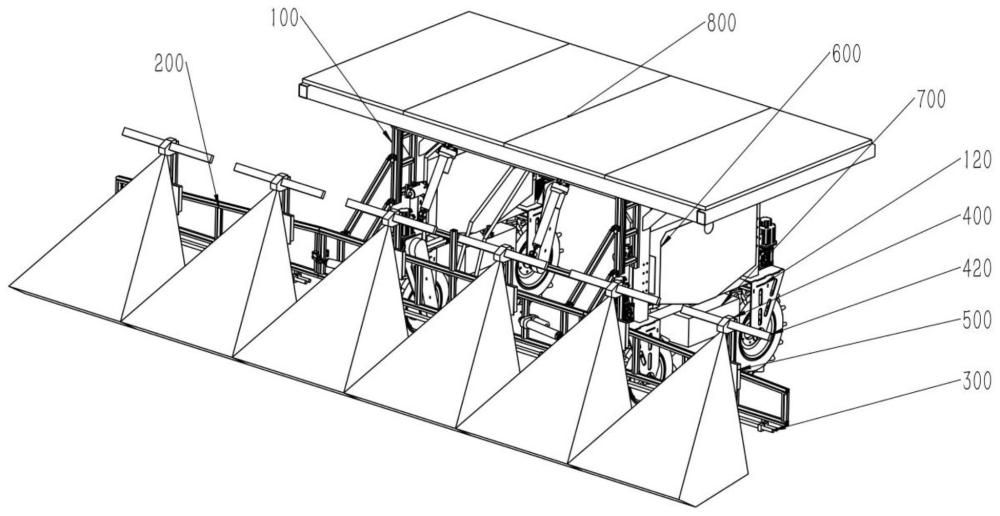
本发明涉及农业机器人,具体涉及一种智能精准喷药除草机器人及其控制方法。
背景技术:
1、杂草是农业生产的主要危害之一,平均每年由于杂草带来的粮食损失高达7.5%-25%。目前,农业生产中广泛采用的喷药方式主要包括人工背负式喷药、牵引式喷药机和无人机植保。
2、人工背负式喷药劳动强度大、效率低下,且操作人员长期接触农药,健康风险高;牵引式喷药机由拖拉机牵引大型喷药设备,体积庞大、转弯半径大,难以适应小地块、设施农业和复杂地形,且依赖拖拉机动力,灵活性差,无法自主作业;无人机植保载药量有限,续航时间短,且受风场影响大,喷雾漂移严重,难以实现精准对靶。
3、随着精准农业技术的发展,机器视觉和深度学习技术的发展为实时杂草识别和精准喷药提供了新途径。但现有视觉引导喷药设备多采用“相机前置、喷头后置”的布置方式,相机与喷头之间存在较大距离,导致地形起伏或车辆颠簸时相机视野与喷头喷射区域的对应关系发生偏移,高速作业时杂草从被识别到被喷药的时间窗口短、控制延迟导致喷药位置偏差,且相机与喷头分别安装、结构松散、集成度低。
4、针对上述问题,公开号为cn118872652a、公开日为2024年11月01日的中国发明专利公开了一种农业机器人区域对靶施药方法。其采用“单个相机前置、多个喷头后置”的布置方式,通过图像处理识别杂草位置并控制对应喷头开启。然而,该方案采用集中式图像处理架构,单相机覆盖宽度大导致识别精度受限,且未考虑系统延迟对喷药精度的影响,高速作业时喷药位置偏差较大。
5、因此,现有喷药技术存在农药利用率低、自主作业能力不足、地形适应性差、能源供应受限、全天候作业能力弱的问题,亟待解决。
技术实现思路
1、本发明的目的是为了解决现有喷药技术存在农药利用率低、自主作业能力不足、地形适应性差、能源供应受限、全天候作业能力弱的问题,进而提供一种智能精准喷药除草机器人及其控制方法,实现杂草的实时高精度识别与精准对靶喷药,提高农药利用率,降低系统延迟对喷药精度的影响,增强自主作业能力和地形适应性。
2、本发明的技术方案是:
3、本发明提供了一种智能精准喷药除草机器人,包括:
4、机架100;
5、轮腿行走机构120,安装于所述机架100底部,用于驱动所述机器人行进;
6、喷杆臂200,安装于所述机架100上;
7、喷杆300,水平安装于所述喷杆臂200下方,所述喷杆300上等间距布置有多个喷头310,每个所述喷头310上设有独立的电磁阀;
8、视觉识别系统400,安装于所述喷杆臂200上方,且沿机器人前进方向位于所述喷杆300的前方;所述视觉识别系统400包括沿所述喷杆臂200长度方向布置的多个相机410,其中,沿所述机器人前进方向,每个所述相机410的视野区域与对应的所述喷头310的喷药区域前后错位布置,且所述视野区域整体位于所述喷药区域的前方;
9、控制系统500,包括多个独立的控制模块510,每个所述控制模块510与至少一个所述相机410及至少一个所述喷头310的电磁阀连接;
10、水箱600,安装于所述机架100上,与所述喷杆300连通;
11、每个所述控制模块510用于接收对应相机410采集的图像,识别杂草位置,根据杂草相对于机器人的纵向距离、机器人实时行进速度及系统总延迟计算喷头开启的提前量,并根据所述提前量控制对应的电磁阀开启,使对应的喷头310在所述机器人到达所述杂草的正上方时进行喷药。
12、进一步地,所述轮腿行走机构120为四轮独立驱动差速转向的轮腿式结构;
13、所述轮腿行走机构120包括两两相对布置在所述机架100左右两侧的四个轮腿,每个轮腿包括轮体110、轮腿支架121和驱动电机111;所述轮体110安装于所述轮腿支架121上并可转动,所述驱动电机111与所述轮体110传动连接,通过控制左右两侧轮体110的转速,实现转向及原地旋转。
14、进一步地,所述喷杆臂200通过升降调节机构与所述机架100连接,所述升降调节机构用于调节所述喷杆300的离地高度。
15、进一步地,所述升降调节机构包括:
16、平行四连杆机构,连接于所述喷杆臂200与所述机架100之间,用于使所述喷杆臂200在升降过程中保持预设姿态;所述平行四连杆机构包括两对平行布置的连接梁,每对连接梁的两端分别与所述喷杆臂200和所述机架100铰接;
17、以及至少一个升降电动推杆230,所述升降电动推杆230的一端与所述机架100铰接,另一端与所述喷杆臂200铰接,用于驱动所述喷杆臂200升降。
18、进一步地,所述喷杆臂200为分体式结构,包括中部喷杆臂以及对称布置在所述中部喷杆臂左右两侧的两个侧部喷杆臂,每个所述侧部喷杆臂与所述中部喷杆臂之间铰接连接;所述喷杆臂200还具有折叠机构220,所述折叠机构220用于驱动所述侧部喷杆臂相对于所述中部喷杆臂折叠。
19、进一步地,所述折叠机构220包括左右同轴布置的两个折叠电动推杆210,所述折叠电动推杆210的一端与所述中部喷杆臂连接,另一端与所述侧部喷杆臂连接,用于驱动所述侧部喷杆臂相对于所述中部喷杆臂绕竖直轴向后折叠,折叠后所述喷杆臂200收纳于所述机架100两侧。
20、进一步地,所述视觉识别系统400还包括多个补光灯420,每个相机410的两侧均布置有补光灯420,所述补光灯420采用常亮工作模式。
21、进一步地,还包括电池组700,所述电池组700和所述水箱600的数量均为两个,两个所述水箱600对称布置于所述机架100两侧,两个所述电池组700分别布置于两侧的所述水箱600下方,与所述水箱600形成上下布置的模块化结构。
22、进一步地,还包括太阳能供电系统800,所述太阳能供电系统800包括太阳能板,所述太阳能板固定安装于所述机架100顶部,且与所述机架100的顶板之间形成通风间隙;所述太阳能板通过太阳能控制器与所述电池组700连接。
23、本发明还提供一种基于所述智能精准喷药除草机器人的控制方法,包括以下步骤:
24、步骤一、图像采集:
25、多个控制模块510分别控制对应相机410采集各自对应作业区域的机器人前方地面图像;所述相机410以不低于25fps的帧率同步采集,采用短曝光模式;
26、步骤二、图像预处理:
27、各控制模块510对采集的图像进行预处理,所述预处理包括镜头畸变校正、透视变换将梯形视野转换为俯视正投影以及自适应直方图均衡化增强;
28、步骤三、杂草识别:
29、各控制模块510分别采用轻量级深度学习目标检测模型对预处理后的图像进行杂草识别,模型输入尺寸与相机分辨率相适配,输出杂草的类别置信度及边界框像素坐标;所述目标检测模型为经过量化压缩的轻量级神经网络模型,部署于各控制模块510的嵌入式计算单元,单帧图像推理时间小于系统总延迟的50%;
30、步骤四、坐标转换:
31、各控制模块510根据对应相机410的内参矩阵、安装高度及倾斜角度,将杂草在图像中的像素坐标转换为相对于机器人的地面实际坐标,所述地面实际坐标包括纵向距离和横向偏移;
32、步骤五、喷药时机计算:
33、各控制模块510根据杂草的纵向距离、机器人实时行进速度及系统总延迟,计算喷头开启的提前时刻;所述系统总延迟包括图像采集延迟、模型推理延迟、通信延迟及电磁阀响应延迟;所述喷头开启的提前时刻根据以下公式计算:
34、
35、其中,为杂草相对于机器人的纵向距离,为机器人实时行进速度,为系统总延迟;
36、步骤六:喷头映射:
37、各控制模块510根据杂草的横向偏移及喷头间距,确定对应的喷头310编号;多个相机410对应的多个控制模块510将总喷幅划分为多个独立的作业区域,每个作业区域包含多个喷头310;
38、步骤七:喷药执行:
39、在确定的开启时机,控制模块510向对应喷头310发送开启指令,控制喷头310对杂草进行喷药;喷药的喷雾压力和持续时间根据杂草类别、杂草大小和机器人行进速度中的至少一个自适应调整;
40、步骤八:数据记录:
41、喷药完成后控制模块510关闭喷头310,记录喷药位置坐标和喷药量,用于生成作业报告和处方图。
42、本发明与现有技术相比具有以下效果:
43、1.本发明具有较高的喷药精准度。采用n个相机410分别对应n垄作物的分布式识别方案,每个相机410仅需覆盖一垄地的宽度,杂草识别精度显著提升。相机410与喷头310的竖直共轴布置,使杂草识别位置在几何上严格对应,不受地形起伏影响。结合短曝光成像和延迟补偿控制,喷药位置偏差可控。
44、2.本发明具有较高的农药利用率。基于实时视觉识别的精准对靶喷药,只对杂草所在位置喷药,避免对土壤和作物的无效喷洒。田间实验表明,相比于大面积连续喷洒,农药用量减少60%-80%,降低生产成本和环境污染。多个控制模块510独立工作,可以根据各垄杂草分布差异进行变量喷施。
45、3.本发明具有较强的自主作业能力。四轮差速转向底盘配合gnss-rtk定位和视觉导航,实现自主路径规划。无需人工驾驶,一人可监管多台设备作业。多个控制模块510采用分布式架构,单个模块故障不影响其他模块工作,系统可靠性高。
46、4.本发明具有较强的续航能力。太阳能板在晴天条件下可以补充60%-80%的电能消耗,配合大药箱,满足大规模农田作业要求。实测数据显示,配备太阳能供电系统800后,机器人连续作业时间可达6-8小时,较无太阳能补充状态延长约40%。
47、5.本发明具有全天候作业能力。常亮补光系统使机器人可在清晨、傍晚及阴天等弱光条件下正常工作,延长每日有效作业时间。补光灯色温5000-6500k,显色指数ra≥80,在相机视野区域内的照度均匀度不低于0.7。
48、6.本发明具有较好的地形适应性。轮腿式底盘和原地转向能力,使机器人可适应小地块、设施农业和丘陵地形,折叠后长度仅两米,可通过狭窄道路,丰富了大型牵引式设备和小型手持式设备之间的市场空白。
49、7.本发明采用模块化设计便于维护。多个独立的控制模块510,每个模块包含完整的图像采集、处理和执行单元,故障定位迅速,维修更换方便。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com