
一种太阳翼电池板在轨手动约束及释放维修工具的制作方法
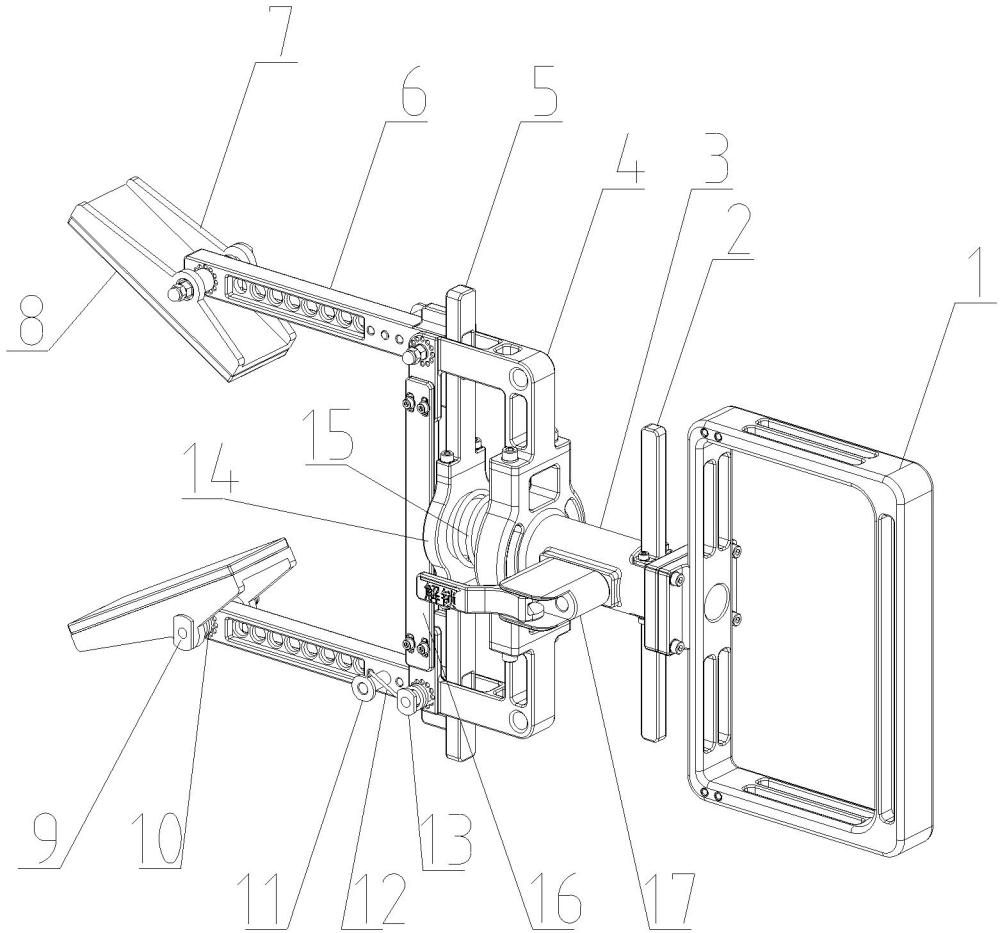
本发明涉及在轨手动维修工具,特别涉及一种太阳翼电池板在轨手动约束及释放维修工具。
背景技术:
1、太阳翼作为航天器能源系统的核心组件,其能否可靠展开直接关系任务成败。对于在轨分步展开的太阳翼来说约束点火工品能否成功引爆直接决定了其能否完全展开。一旦在轨发生故障将直接导致任务失败,造成极其严重后果。随着航天器研制成本越来越高,航天器在轨是否可维修显得非常重要,我国天宫空间站自建立以来已实现多次航天员在机械臂辅助下完成的舱外维修任务,借助我国空间站长期有人驻留的优势,当航天器太阳翼分步展开失败后与空间站快速对接,由航天员出舱使用维修工具实现对约束点的应急解锁,而维修的关键在于能够实现电池板的手动约束与释放,否则约束点解锁后电池板立即展开严重威胁航天员的生命安全。需要在解锁前安装约束及释放维修工具,防止维修期间太阳翼电池板意外展开,在约束点解锁结束后拆卸约束及释放维修工具释放太阳翼电池板展开。
2、目前国内外均没有相关专利,针对上述问题,本发明提出一种太阳翼电池板在轨手动约束及释放维修工具。
3、面对航天器日益增长的在轨维修需求,本发明提出一种太阳翼电池板在轨手动约束及释放维修工具,能够实现航天器太阳翼分步展开失败后约束点应急解锁期间对电池板的约束和释放功能,协助航天器完成太阳翼约束点应急维修,挽回整器因太阳翼未展开造成的严重损失,本发明提出的一种太阳翼电池板在轨手动约束及释放维修工具具有体积小、结构巧妙、操作简单、可重复使用的特点。
技术实现思路
1、本发明的目的在于提供一种太阳翼电池板在轨手动约束及释放维修工具,以解决航天器太阳翼分步展开失败后约束点应急维修的问题。
2、为了解决上述技术问题,本发明的技术方案是:提供一种太阳翼电池板在轨手动约束及释放维修工具用于辅助航天员在轨对电池板进行手动约束和释放,初始状态下夹板与抱爪呈喇叭口便于使工具安装至电池板上,当工具卡入电池板后在扭簧作用下夹板安装面始终与电池板表面接触,由于上下两个夹板转平之后的间距小于电池板厚度,使得夹板进入电池板后推动抱爪绕轴向外张开旋转一定角度,抱爪根部l型结构与限位挡板接触,推动限位挡板向后运动一定距离,限位挡板在压缩弹簧的作用下对抱爪的转动施加反作用力,在反作用力的作用下抱爪对夹板持续施加夹紧电池板的力,实现其约束功能,锁紧销穿过芯轴和壳体上的销孔限制芯轴的移动,销孔为长形孔,其在芯轴解锁移动方向留有一定的余量允许抱爪转动时推动限位挡板带动芯轴向后移动一定距离,限制了抱爪的大幅度转动,并且能够防止抱爪的意外解锁。旋转解锁手柄后锁紧销解除芯轴与壳体之间的约束,航天员握紧拨杆带动芯轴向后运动,限位挡向后移动的同时在扭簧的作用下抱爪向外张开旋转,抱爪根部l型结构进入限位挡板的槽内,抱爪彻底解除约束后在扭簧作用下完成张开动作,实现释放功能。
3、本发明提供的一种太阳翼电池板在轨手动约束及释放维修工具,包括操作把手、拨杆、壳体、芯轴、支架、限位挡板、抱爪、夹板、连接板、锁紧销、解锁手柄、压缩弹簧、小弹簧、扭簧、轴。
4、本发明的目的是这样实现的:
5、操作把手用于航天员抓握、转移和安装拆卸使用,操作把手与壳体通过螺钉相连,芯轴嵌套在壳体的内孔中,芯轴一端安装了两个拨杆,另一端安装了两个限位挡板,在芯轴和壳体之间安装了压缩弹簧,当握紧拨杆时芯轴向后运动并是弹簧压缩,松开拨杆压缩弹簧推动芯轴回到初始位置。
6、两个夹板通过轴分别安装在上下两个抱爪上,扭簧嵌套在轴上,扭簧的一端短引脚插在抱爪的孔中,另一端长引脚卡在夹板上。在扭簧的作用下夹板有绕轴向外张开旋转的趋势,但由于抱爪顶端与夹板的接触限制了夹板的旋转,使夹板与抱爪呈现30度展开角度;
7、上下两个支架通过螺钉分别安装在壳体上,抱爪通过轴与支架连接,扭簧嵌套在轴上,扭簧的一端短引脚插在支架上的孔中,另一端长引脚卡在轴上,轴安装在抱爪上。在扭簧的作用下抱爪有绕轴向外张开旋转的趋势,但由于抱爪根部l型结构与限位挡板接触,抱爪的运动趋势被限位挡板限制住无法转动;
8、锁紧销组件通过螺钉安装在壳体上,锁紧销安装在锁紧销壳体内,锁紧销壳体通过螺钉安装在壳体上,解锁手柄通过旋转轴与锁紧销相连,锁紧销与锁紧销壳体之间安装有小弹簧,初始状态下解锁手柄处于水平状态,此时锁紧销插入芯轴与壳体中的销孔中,由于销孔尺寸稍大于锁紧销,使得芯轴在锁紧销锁紧的状态下仍然能够运动一定距离。能够实现工具安装至电池板时夹板和抱爪转动小幅度,并且限制抱爪意外碰撞后产生的大幅度转动。解锁手柄利用凸轮结构由水平旋转至垂直状态后使锁紧销从芯轴和壳体中的销孔中拔出,解除对芯轴的运动限制。
9、初始状态下夹板与抱爪呈喇叭口便于使工具安装至电池板上,当工具卡入电池板后在扭簧作用下夹板安装面始终与电池板表面接触,由于上下两个夹板转平之后的间距小于电池板厚度,使得夹板进入电池板后推动抱爪绕轴向外张开旋转一定角度,抱爪根部l型结构与限位挡板接触,推动限位挡板向后运动一定距离,限位挡板在压缩弹簧的作用下对抱爪的转动施加反作用力,在反作用力的作用下抱爪对夹板持续施加夹紧电池板的力,实现其约束功能。
10、当将锁紧组件的解锁手柄由水平拨动至垂直状态时,锁紧销从芯轴和壳体中的销孔中拔出,解除对芯轴的运动限制。接着单手握紧拨杆,带动芯轴和限位挡板向操作把手方向运动,没有限位挡板的约束后抱爪在扭簧的作用下向外张开旋转,抱爪根部l型结构沿限位挡板表面逐渐滑进限位挡板上的槽内,抱爪随即展开至90度,带动夹板从电池板表面分离,完成释放功能。
11、本发明提出的一种太阳翼电池板在轨手动约束及释放维修工具,安装时夹紧力小能够避免夹紧力过大损坏电池板表面玻璃盖片和电池片,安装后利用机械结构实现机械限位,允许电池板小幅震荡但由于机械限位的存在电池板无法完全展开,能够防止电池板突然完全展开撞击航天员,并且夹板和抱爪的结构使得工具安装到位后无法直接抽出。拆卸工具时电池板的分步展开约束点压紧机构已被解锁,此时电池板具有自动展开的趋势,利用拨杆带动限位挡板释放抱爪和夹板,可以避免直接抽出时夹板损伤电池板表面元器件。
1.一种太阳翼电池板在轨手动约束及释放维修工具,其特征在于,包括操作把手(1)、拨杆(2)、壳体(3)、芯轴(14)、支架(4)、限位挡板(5)、抱爪(6)、夹板(7)、连接板、锁紧销(19)、解锁手柄(20)、压缩弹簧(15)、小弹簧(18)、扭簧(10)、轴(9);
2.如权利要求1所述的太阳翼电池板在轨手动约束及释放维修工具,其特征在于,所述夹板(7)通过轴(9)安装在抱爪(6)上,所述扭簧(10)嵌套在轴(9)上,扭簧(10)的一端短引脚插在抱爪(6)的孔中,另一端长引脚卡在夹板(7)上;在扭簧(10)的作用下夹板(7)有绕轴(9)向外张开旋转的趋势,由于抱爪(6)顶端与夹板(7)的接触限制了夹板(7)的旋转,使夹板(7)与抱爪(6)呈现30度展开角度;同时在夹板表面安装了聚氨酯泡沫板8,最大限度减小工具安装过程中对电池板正面元器件的损伤。
3.如权利要求1所述的太阳翼电池板在轨手动约束及释放维修工具,其特征在于,所述支架(4)通过螺钉分别安装在壳体(3)上,所述抱爪(6)通过轴13与支架(4)连接,扭簧12嵌套在轴13上,扭簧12的一端短引脚插在支架(4)上的孔中,另一端长引脚卡在轴11上,轴11安装在抱爪(6)上;在扭簧12的作用下抱爪(6)有绕轴13向外张开旋转的趋势,由于抱爪(6)根部l型结构与限位挡板(5)接触,抱爪(6)的运动趋势被限位挡板(5)限制住无法转动。
4.如权利要求1所述的太阳翼电池板在轨手动约束及释放维修工具,其特征在于,初始状态下夹板(7)与抱爪(6)呈喇叭口便于使工具安装至电池板上,当工具卡入电池板后在扭簧(10)的作用下夹板(7)安装面始终与电池板表面接触,由于上下两个夹板(7)转平之后的间距小于电池板厚度,使得夹板(7)进入电池板后推动抱爪(6)绕轴13向外张开旋转一定角度,抱爪(6)根部l型结构与限位挡板(5)接触,推动限位挡板(5)向后运动一定距离,限位挡板(5)在压缩弹簧(15)的作用下对抱爪(6)的转动施加反作用力,在反作用力的作用下抱爪(6)对夹板(7)持续施加夹紧电池板的力,实现其约束功能,限位板16实现工具到位后的机械限位。
5.如权利要求2所述的太阳翼电池板在轨手动约束及释放维修工具,其特征在于,当将锁紧组件的解锁手柄(20)由水平拨动至垂直状态时,锁紧销(19)从芯轴(14)和壳体(3)中的销孔中拔出,解除对芯轴(14)的运动限制;接着单手握紧拨杆(2),带动芯轴(14)和限位挡板(5)向操作把手(1)方向运动,没有限位挡板(5)的约束后抱爪(6)在扭簧12的作用下向外张开旋转,抱爪(6)根部l型结构沿限位挡板(5)表面逐渐滑进限位挡板(5)上的槽内,抱爪(6)随即展开至90度,带动夹板(7)从电池板表面分离,完成释放功能。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com