
纳米砂磨机研磨产物粒径的在线实时检测控制系统的制作方法
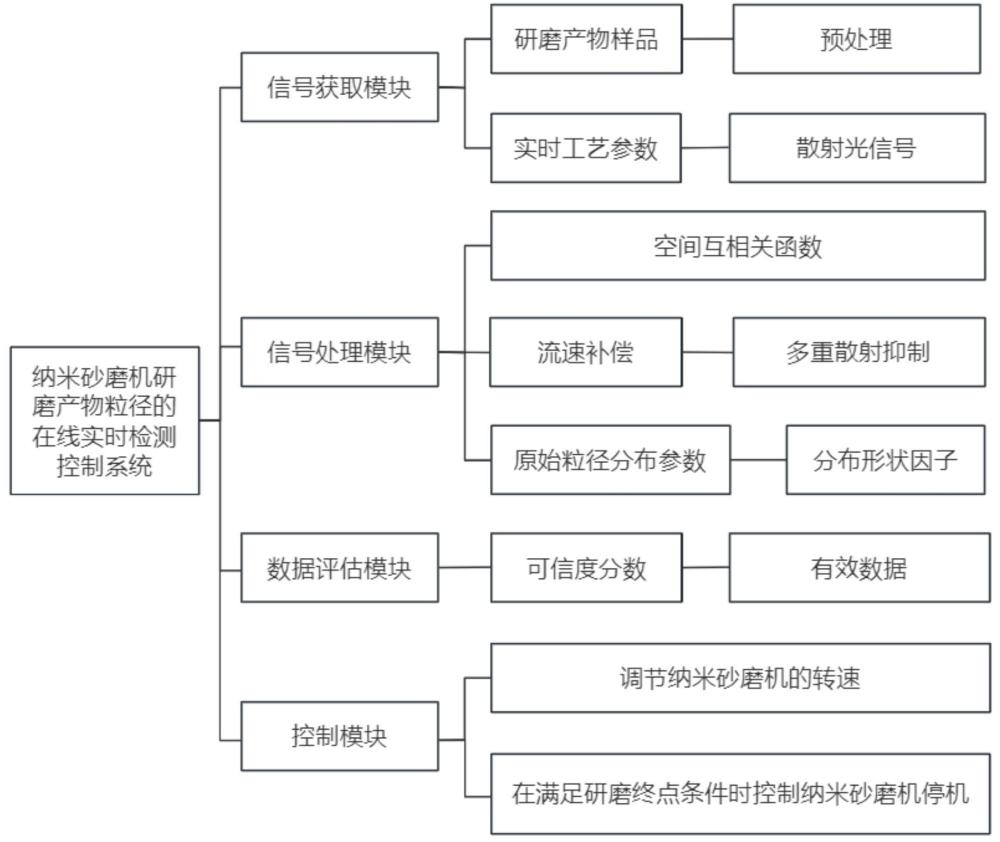
本发明涉及纳米研磨工艺检测与自动控制,具体涉及纳米砂磨机研磨产物粒径的在线实时检测控制系统。
背景技术:
1、纳米砂磨机作为纳米材料制备领域的核心关键设备,已广泛渗透到电子浆料、锂电池材料、生物医药、涂料油墨等多个战略新兴及传统优势行业,其研磨性能直接关联纳米材料的制备效率与品质。在纳米材料制备过程中,研磨产物的粒径大小及粒径分布是核心关键指标,直接决定了最终产品的使用性能、储存稳定性及市场附加值,对高端纳米材料而言,该指标的精准控制更是实现产品差异化竞争的核心前提。
2、目前,传统纳米砂磨机在实际应用中普遍采用离线取样检测的方式对研磨产物粒径进行监测,该方式不仅操作流程繁琐、耗费人力成本,更存在检测滞后性强、人工操作误差大等突出问题,导致研磨过程无法实现实时反馈与闭环控制,难以保障研磨产物粒径的一致性,制约了纳米材料产品质量的提升。
3、近年来,随着检测技术的发展,基于动态光散射(dls)技术的在线粒径检测系统逐步应用于纳米砂磨机中,在一定程度上缓解了离线检测的滞后问题,但现有在线检测系统仍存在明显缺陷:数据检测可靠性不足、研磨过程控制时滞严重、研磨终点判定方式单一、面对异常工况时响应盲目,这些问题共同导致其难以满足高端纳米材料对研磨精度、粒径一致性的严苛要求,成为制约高端纳米材料规模化、高品质制备的关键瓶颈。
4、公开于该背景技术部分的信息仅仅旨在增加对本技术的总体背景的理解,而不应当被视为承认或以任何形式暗示该信息构成已为本领域普通技术人员所公知的现有技术。
技术实现思路
1、针对现有技术存在的不足,本发明的目的在于提供纳米砂磨机研磨产物粒径的在线实时检测控制系统,一定程度上解决背景技术提出的问题,实现高固含纳米浆料的无稀释在线实时检测,提升研磨效率、产品批间一致性和系统运行鲁棒性,从而降低生产能耗与人工维护成本。
2、为实现上述目的,本发明采用如下技术方案:
3、本发明提供纳米砂磨机研磨产物粒径的在线实时检测控制系统,包括依次电连接的信号获取模块、信号处理模块、数据评估模块,以及与所述信号处理模块双向电连接的控制模块;
4、信号获取模块用于连续抽取研磨产物样品,并对所述研磨产物样品进行预处理;采集预处理后的研磨产物样品的实时工艺参数,并采用空间解析动态光散射采集研磨产物样品的散射光信号;
5、信号处理模块基于散射光信号计算散射光强的空间互相关函数,执行流速补偿、多重散射抑制,并结合实时监测的样品温度、粘度参数,反演原始粒径分布参数及分布形状因子;
6、数据评估模块用于计算原始粒径分布参数的可信度分数,并基于所述可信度分数筛选有效数据;
7、控制模块基于有效数据中的原始粒径分布参数与分布形状因子,动态调节纳米砂磨机的转速,并在满足预设的研磨终点条件时控制所述纳米砂磨机停机。
8、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述信号获取模块包括光学检测单元,配置有散射光信号采集策略;所述光学检测单元包括低相干宽带光源、蓝宝石光学流通池与面阵探测器;所述散射光信号采集策略包括:
9、经预处理后的研磨产物样品连续流经所述蓝宝石光学流通池时,所述低相干宽带光源发出检测光束,经准直与聚焦后,以预设的入射角度照射至所述蓝宝石光学流通池内的研磨产物样品上;
10、研磨产物样品中的纳米颗粒在布朗运动作用下,对入射的检测光束产生动态散射,散射光在预设的散射角范围内形成随时间和空间涨落的散射光强分布;
11、所述面阵探测器在所述蓝宝石光学流通池的侧面对所述散射光进行接收,以预设的积分时间进行单帧曝光,并以预设的采集频率连续输出散射光强空间分布矩阵,作为散射光信号。
12、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述信号处理模块配置有空间互相关函数计算策略,具体包括:
13、设置空间间距参数δr的取值序列,对于任一δr,筛选空间间距为δr的第一像素对,并基于所述第一像素对在相同时刻下的散射光强,计算在空间间距参数δr下空间互相关函数的零延迟值;
14、对于任一δr,筛选延迟时间为τ,且空间间距为δr的像素对作为第二像素对,并基于所述第二像素对对应的散射光强,计算在空间间距参数δr下空间互相关函数在延迟时间τ下的值;
15、遍历预设的延迟时间序列,计算在空间间距参数δr下、不同延迟时间τ对应的空间互相关函数,形成空间互相关函数曲线;遍历δr的取值序列,计算所有δr下的空间互相关函数曲线,得到空间互相关函数曲线簇。
16、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:计算在空间间距参数δr下空间互相关函数的零延迟值的方式如下:
17、筛选空间间距为δr的任意一对像素,作为第一像素对,并计算第一像素对在相同时刻下的散射光强的乘积的算术平均值,得到在空间间距参数δr下、零延迟的散射光强的空间互相关值;
18、所述第一像素对中第一像素的坐标为(x,y),第二像素的坐标为(x+δx,y+δy),且δx2+δy2=δr2;x为行坐标,y为列坐标,δx为第一像素与第二像素的行坐标之差,δy为第一像素与第二像素的列坐标之差;
19、计算所有满足空间间距等于δr的第一像素对中,第一像素的散射光强的算术平均值与第二像素的散射光强的算术平均值的乘积,得到第一乘积;
20、计算在空间间距参数δr下、零延迟的散射光强的空间互相关值与所述第一乘积的比值,得到空间互相关函数的零延迟值。
21、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:在空间间距参数δr下空间互相关函数在延迟时间τ下的值的计算方式为:
22、对于任一δr,计算采集时刻t的第一像素的散射光强与采集时刻t+τ的第二像素的散射光强的乘积,作为第二乘积;
23、将延迟时间为τ,且空间间距为δr的像素对作为第二像素对,并计算所有第二像素对的所述第二乘积的算术平均值,得到在空间间距参数δr下、延迟时间为τ的散射光强的空间互相关值;
24、分别计算所有第二像素对中,第一像素的散射光强的算术平均值与第二像素的散射光强的算术平均值的乘积,得到第三乘积,并计算在空间间距参数δr下、延迟时间为τ的散射光强的空间互相关值与所述第三乘积的比值,得到空间互相关函数在延迟时间τ下的值。
25、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述信号处理模块还配置有流速补偿策略,具体包括:
26、对于空间互相关函数曲线簇中的每一条空间互相关函数曲线,建立包含布朗运动贡献项与流体流动贡献项的空间互相关函数理论模型;
27、将任一条空间互相关函数曲线与对应的空间互相关函数理论模型进行非线性最小二乘拟合,并从拟合结果中提取流体流动贡献项的特征衰减时间;
28、基于流体流动贡献项的特征衰减时间,从所述空间互相关函数曲线中剥离流体流动贡献项,得到流速补偿后的空间互相关函数曲线;
29、获取空间互相关函数曲线簇中各空间互相关函数曲线对应的流速补偿后的空间互相关函数曲线,得到流速补偿后的空间互相关函数曲线簇。
30、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述信号处理模块还配置有多重散射抑制策略,具体包括:
31、对所述流速补偿后的空间互相关函数曲线簇中的各条空间互相关函数曲线,分别提取对应的特征衰减时间;
32、选取δr最小的空间互相关函数曲线,作为参考曲线,并将参考曲线的特征衰减时间作为参考衰减时间;基于所述参考衰减时间计算各空间互相关函数曲线在理论上的特征衰减时间,作为对应的特征衰减时间预测值;
33、计算同一δr对应的特征衰减时间与所述特征衰减时间预测值之间差值的绝对值,并计算所述绝对值与对应的特征衰减时间预测值的比值,得到偏离程度;
34、若所述偏离程度超过预设的偏离程度阈值,则对对应的空间互相关函数曲线进行校正,得到多重散射抑制后的空间互相关函数曲线。
35、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述信号处理模块还配置有粒径分布参数反演策略,具体包括:
36、所述多重散射抑制后的空间互相关函数曲线随延迟时间的增加而呈现指数衰减规律,且指数衰减的速率由衰减线宽表示;
37、所述衰减线宽与颗粒的平移扩散系数及散射矢量之间存在定量关系,即衰减线宽等于平移扩散系数与散射矢量平方的乘积;
38、基于所述多重散射抑制后的空间互相关函数曲线,并结合所述定量关系反演研磨产物样品的颗粒粒径连续分布曲线;
39、对所述颗粒粒径连续分布曲线进行累积积分,得到累积分布曲线;在所述累积分布曲线上,分别获取累积分布达到百分之十、百分之五十与百分之九十时对应的粒径值,作为原始粒径分布参数,记为d10、d50和d90。
40、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述数据评估模块配置有效数据筛选策略,具体包括:
41、在计算所述空间互相关函数时,分别计算归一化散射光强有效度与相邻帧相关性,并基于实时获取的取样管路流量计算流场稳定度;
42、若归一化散射光强有效度低于预设的光强有效度下限阈值,或所述相邻帧相关性低于预设的相关性下限阈值,则直接判定对应帧数据的可信度分数为零;
43、否则,将所述归一化散射光强有效度、所述相邻帧相关性与所述流场稳定度相乘,得到对应帧数据的可信度分数;
44、若所述可信度分数大于或等于预设的可信度阈值,则将对应帧数据标记为有效数据;否则,标记为无效数据。
45、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述控制模块配置有转速调节策略,具体包括:
46、对有效数据中的原始粒径分布参数进行时滞补偿,得到当前时刻的粒径状态估计值,并基于时滞补偿后的粒径状态估计值,计算粒径演化趋势向量;
47、根据所述粒径状态估计值与所述粒径演化趋势向量,动态确定转速调节方向和调节幅度;
48、所述转速调节方向和调节幅度的确定方式为:计算当前时刻的d50状态估计值与当前阶段目标粒径的差值,得到粒径偏差;基于所述粒径偏差与粒径演化趋势向量,并结合预设的调节规则确定转速调节方向和调节幅度。
49、作为本技术所述纳米砂磨机研磨产物粒径的在线实时检测控制系统的一种优选方案,其中:所述调节规则具体包括:
50、计算d50状态估计值的一阶变化率的绝对值相对于研磨初始阶段的衰减幅度;当粒径偏差大于第一偏差阈值,衰减幅度小于衰减阈值时,控制纳米砂磨机以第一调节幅度升速;
51、当粒径偏差大于第二偏差阈值,且小于或等于第一偏差阈值时,控制纳米砂磨机以第二调节幅度升速,所述第二调节幅度小于第一调节幅度;
52、当粒径偏差小于或等于第二偏差阈值,且大于零,且d50状态估计值的二阶变化率为正值时,控制纳米砂磨机维持当前转速或以第三调节幅度升速;
53、当粒径偏差小于或等于第三偏差阈值,且d50状态估计值的二阶变化率为正值、且短时窗稳定性指标小于稳定性阈值时,控制纳米砂磨机降速至预设的终点确认转速,并发出终点确认流程启动信号。
54、与现有技术相比,本发明所达到的有益效果:
55、通过旁路分支取样方式连续抽取微量样品,对主研磨回路的流体流量及系统压力不产生可检测的干扰,保证了研磨工艺的连续性和稳定性;采用空间解析动态光散射技术获取散射光信号,避免了稀释操作引入的颗粒团聚或分散状态改变,保证了检测结果的真实性和代表性;通过计算空间互相关函数替代传统动态光散射中的时间自相关函数,从物理原理上对多重散射进行了第一层抑制,使得高浓度样品在无需稀释的条件下也能获得准确的粒径反演结果;通过执行流速补偿与多重散射抑制,为粒径反演提供了仅反映颗粒布朗运动贡献的纯净信号,提高了粒径分布反演的一致性和准确性;通过筛选有效数据,避免了因个别异常数据导致的趋势误判和调速误动作;基于有效数据动态调节纳米砂磨机的转速,在研磨前期快速消除粒径偏差以提高效率,在研磨后期放缓调速幅度以避免过磨,兼顾了研磨效率与控制精度;在满足预设的研磨终点条件时控制纳米砂磨机停机,有效避免了单一d50达标即停机可能导致的假达标误判,显著提升了产品批间一致性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com