
一种基于高压固态软起动柜的语音控制方法及系统与流程
本发明属于电力设备智能控制,具体涉及一种基于高压固态软起动柜的语音控制方法及系统。
背景技术:
1、高压固态软起动柜是高压电动机起动与运行控制的核心设备,广泛应用于电力、冶金、化工等领域。随着智能电网和工业物联网的发展,语音控制作为一种非接触式、便捷的操作方式,逐渐被引入高压开关柜的控制系统中。
2、现有高压开关柜语音控制系统的基本执行过程为:接收到语音指令后,系统直接执行指令内容,然后播报执行完毕。例如,已有技术公开了一种高压开关柜五防闭锁语音逻辑控制系统,操作人员发出语音命令即可开启五防闭锁。
3、然而,现有语音控制系统在执行逻辑上存在以下缺陷:
4、系统在接收到语音指令后,未对当前设备状态进行分析,也未对指令执行后的系统状态进行预演推演,直接执行操作,无法在执行前发现潜在的安全风险。例如,当系统处于不允许操作的状态时,语音指令仍被执行,可能导致误操作。
5、系统执行操作后未对执行结果进行确认,当设备发生“拒动”(即指令已发出但设备未响应)时,系统仍播报“指令已执行完毕”,造成操作人员对设备状态的误判。在高压设备操作中,这种“未动作”而播报“已动作”的情况存在严重的安全隐患。
6、当操作失败或执行结果异常时,现有系统仅播报错误信息,无法自动将系统恢复至安全状态,需人工介入排查和处理,响应时间长、风险高。
7、针对上述问题,已有研究提出了基于五防规则的安全校验方法以及基于状态监测的操作确认方法,但这些方法各自独立,尚未形成从“执行前预演校验”到“执行中互斥保护”再到“执行后确认与自动补偿”的完整闭环控制体系。
技术实现思路
1、为解决现有技术中存在的上述问题,本发明提供了一种基于高压固态软起动柜的语音控制方法,
2、本发明的目的可以通过以下技术方案实现:
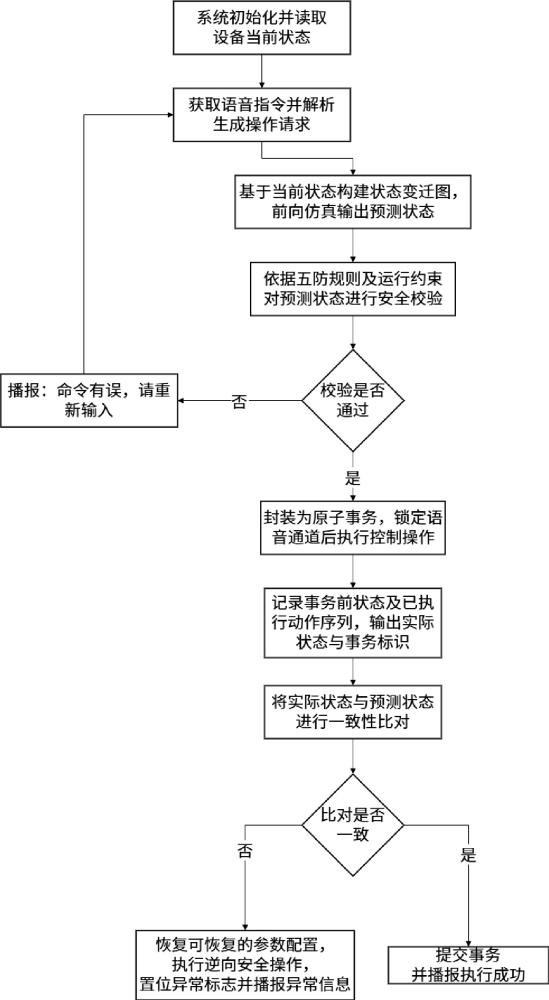
3、一种基于高压固态软起动柜的语音控制方法,包括以下步骤:
4、获取语音指令信号,生成操作请求;
5、基于软起动柜内设备当前状态构建状态变迁图,以所述操作请求为输入进行前向仿真,输出预测状态,依据预设五防规则及软起动柜运行约束对预测状态进行安全校验,输出校验结果;
6、校验结果通过后,将所述操作请求封装为原子事务,锁定语音输入通道后执行控制操作,获取原子事务前状态及已执行动作序列,输出执行后的实际状态与事务标识;
7、将实际状态与预测状态进行一致性比对,输出比对结果,比对结果一致则提交原子事务并播报执行成功;否则,依据所述事务标识触发补偿操作,恢复所述原子事务前状态中可恢复的参数配置,对已执行的不可逆设备动作执行逆向安全操作并置位操作异常标志,播报异常信息。
8、具体地,所述操作请求的具体生成过程包括:
9、对所述语音指令信号进行语音增强和端点检测,提取语音特征序列,将语音特征序列进行解码,输出对应的文本指令;
10、对文本指令进行依存句法分析,提取目标设备名称和动作动词,将目标设备名称与预设设备名称库进行匹配,将动作动词与预设操作类型库进行匹配,生成包含设备标识和操作码的操作请求。
11、具体地,所述状态变迁图的构建过程具体包括:
12、获取软起动柜内各设备的当前运行状态,设备包括晶闸管、断路器、接触器和参数寄存器;以各设备的当前状态作为状态节点,依据设备间的电气连接关系和逻辑控制依赖关系建立状态节点之间的有向变迁边,各状态节点的状态值集合构成节点的状态空间,以状态节点、有向变迁边和状态空间构建所述状态变迁图。
13、具体地,所述预测状态的输出过程具体包括:
14、将所述操作请求中的目标操作映射为状态变迁图中的一条变迁路径,以当前状态节点为起点,沿所述变迁路径逐跳推进,每推进至一个状态节点时,读取状态节点的状态空间中的目标状态值并写入预测状态序列;
15、持续推进直至达到所述操作请求对应的最终目标节点,以最终目标节点的状态值作为所述预测状态输出。
16、具体地,所述对预测状态进行安全校验的具体过程包括:
17、获取预测状态中的五防逻辑项,包括防止带负荷拉合刀闸、防止误分合断路器、防止带电挂接地线、防止带地线合闸及防止误入带电间隔;
18、逐项检查五防逻辑项对应的设备状态组合是否满足安全条件,同时检查预测状态中晶闸管触发角、起动电流值和软停时间是否落入各自的允许运行区间,当五防逻辑项全部满足且运行约束全部落入允许区间时,输出校验通过结果。
19、具体地,所述将所述操作请求封装为原子事务的具体过程包括:
20、为所述操作请求分配的事务标识符,以所述原子事务前状态作为事务起始快照,将所述操作请求中包含的控制指令序列封装为事务操作单元;
21、事务操作单元在执行时遵循原子性约束,原子性约束为事务操作单元中的控制指令序列全部执行成功或全部不执行。
22、具体地,所述原子事务前状态及已执行动作序列的获取过程具体包括:
23、在执行控制操作之前,遍历软起动柜内所有受控设备的状态寄存器,读取各状态寄存器的当前值并序列化为状态快照,将状态快照作为所述原子事务前状态存储于事务日志中;
24、在执行控制操作过程中,每完成一个设备动作,将设备动作的动作类型、目标设备和执行时间戳依次写入事务日志中的已执行动作序列。
25、具体地,所述一致性比对的具体过程包括:
26、将实际状态中的各设备状态值与所述预测状态中对应设备的状态值逐一进行比较,状态值包括晶闸管导通角、断路器分合位置、接触器吸合状态和参数寄存器数值;
27、对于断路器分合位置、接触器吸合状态及整数型参数寄存器数值,数值相同则一致;对于晶闸管导通角及浮点型参数寄存器数值,采用容差比较方式,当实际值与预测值的偏差在预设容差范围内时判定一致;全部状态项均一致则判定一致性比对通过;当任一设备状态值与对应的预测状态值不一致时,记录不一致的设备标识及差异类型,判定一致性比对不通过。
28、具体地,所述逆向安全操作并置位操作异常标志的具体过程包括:
29、从事务日志中读取已执行动作序列,按执行顺序的逆序遍历所述已执行动作序列,逐项查询动作-逆向操作映射表,获取各动作对应的逆向安全操作;
30、若动作为晶闸管触发指令发出但晶闸管尚未导通,则逆向安全操作为撤销触发脉冲指令;若动作为晶闸管触发且晶闸管已导通,则逆向安全操作为执行软停车程序--按照预设的软停时间规律逐步减小晶闸管触发角,使输出电压平滑降低至零后自然关断;依次执行所述逆向安全操作,完成逆向操作后置位操作异常标志,所述操作异常标志包含事务标识符、不一致的设备信息和时间戳。
31、本发明的有益效果为:
32、本发明通过构建状态变迁图并进行前向仿真,在真正执行操作之前预演操作后的系统状态,并依据五防规则和软起动柜运行约束对预测状态进行双重安全校验,从源头上避免了误操作的发生,克服了现有技术“收到指令即执行”的盲目性问题。
33、本发明将执行后的实际状态与执行前预测的状态进行逐项比对,只有当实际状态与预测状态一致时才判定操作成功,有效解决了现有技术中设备“拒动”而系统仍播报“已动作”的问题,杜绝了操作人员对设备状态的误判。
34、本发明在一致性比对不通过时,自动触发补偿操作--对可恢复的参数配置进行恢复,对不可逆的设备动作执行逆向安全操作并置位异常标志,实现了从“被动告警”到“主动恢复”的跨越,缩短了异常响应时间,降低了人工介入的安全风险。
35、本发明将状态预演与安全校验(事前)、语音通道锁定与原子事务(事中)、一致性比对与补偿操作(事后)有机结合,构成了一套完整的语音控制安全体系,提升了高压固态软起动柜语音操作的安全性、可靠性和智能化水平,为高压设备语音控制技术的工程化应用提供了可靠的技术支撑。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com