
一种轴用精准控制夹具及其加工控制方法与流程
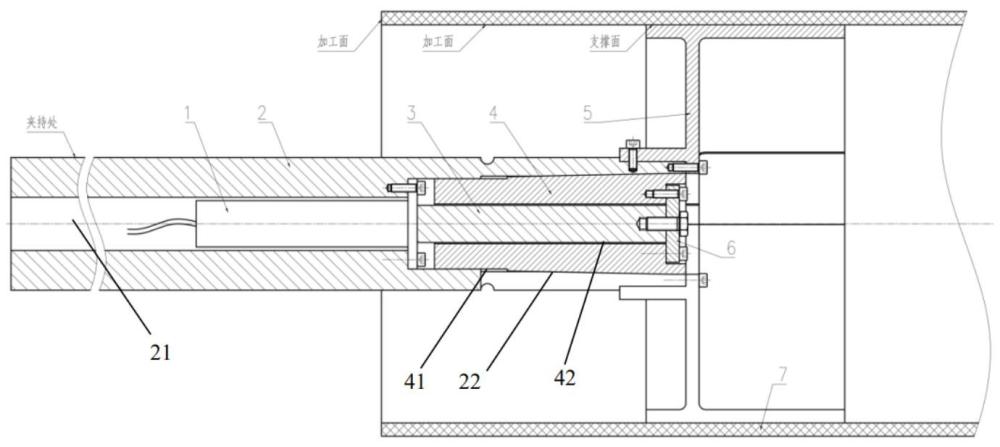
:本发明涉及轴加工夹具结构设计,尤其是指一种轴用精准控制夹具及其加工控制方法。
背景技术
0、 背景技术:
1、目前,在复合材料轴类零件加工领域,胀紧夹具作为以内径为基准实现精准装夹的核心工装,其技术发展始终围绕“力控精度、尺寸适配、材料兼容性”三大核心诉求展开。目前,现有技术方案主要借鉴金属轴类胀紧经验,并结合复合材料特性进行局部改良,但尚未形成系统性解决方案。
2、从管材或轴类胀紧技术基础看,主流方案包括液压驱动、弹性变形及自适应定位三类。例如,液压内胀紧夹头通过液压油驱动柔性内腔体膨胀夹持型材,避免硬摩擦损伤表面,适用于金属轴精密加工,然而复合材料导热性差,胀紧过程易引发局部温升,导致热应力损伤层间结合强度;弹性套胀紧夹具采用锥面膨胀原理,通过调节压块位置控制胀紧力,适用于薄壁件,却因膨胀套为固定尺寸无法满足复合材料加工中频繁换型需求;轴向姿态自适应阵列复材管夹紧装置通过可伸缩卡爪和关节轴承实现角度自适应,解决了复材管轴线浮动问题,但未涉及尺寸快速换型功能,换型效率低下,且无法用于机床加工。
3、复合材料轴的加工装夹对胀紧夹具提出了更高要求,其特殊性体现在三方面:
4、一是内部支撑定位的刚性需求。复合材料轴(如碳纤维/环氧树脂轴)通常通过芯模缠绕或铺放成型,其内表面尺寸精度可达微米级且表面光滑,加工时必须以内表面为基准实现定位。传统胀紧夹具(如金属轴用的外圆卡爪或液压胀套)因无法适配内表面基准,需依赖外部支撑结构。此外,复合材料轴内表面为唯一加工基准,要求胀紧夹具必须通过内撑式结构直接贴合内表面,避免外力干扰基准面精度。然而,现有内胀式夹具多针对金属轴管件设计,未考虑复合材料内表面易划伤的特性,支撑力分布不均易导致局部压溃。
5、二是表面保护与力控精度的严苛要求。复合材料轴表面(尤其是碳纤维铺层)抗压强度低且各向异性显著,传统胀紧技术(如弹性套锥面膨胀或液压油缸恒压驱动)因力分布不可控易引发层间剥离或表面压痕。因此,需引入闭环力控系统(如霍尔传感器实时监测位移)和自适应压力补偿算法(如基于遗传算法的压紧力优化),实现胀紧力动态调节,同时有效提高重复定位精度。
6、三是高频次尺寸适配的快速响应需求。复合材料轴常需多规格混线生产,传统胀紧夹具需手动调整分瓣间距或整体更换分瓣胀套,单次换型耗时较长,严重制约产能。部分涨紧套通过连杆机构支持可变直径,但其零件多且连接部位依赖螺栓或圆柱销紧固,定位误差无法满足复合材料轴加工精度要求。本专利需解决多尺寸兼容与高精度定位的矛盾,例如采用磁吸式快换胀爪,实现多种规格轴径快速换型。
7、急需一种轴用精准控制夹具及其加工控制方法,有助于解决现有技术中在不同尺寸兼容下的条件下加工精度控制力度不足的技术问题。
技术实现思路
0、 技术实现要素:
1、在一实施例中,本发明提供了一种轴用精准控制夹具,通过锥面不断调整加工精度,再通过电动推杆调节力度,有助于解决现有技术中在不同尺寸兼容下的条件下加工精度控制力度不足的技术问题。
2、所述轴用精准控制夹具包括:
3、一支撑模块,其为筒状结构;
4、一分瓣轴,其一端同轴固定在所述支撑模块的一端,所述分瓣轴具有沿轴向贯穿的第一通孔,所述第一通孔一端具有锥面孔,所述分瓣轴沿轴向分割为多瓣;
5、一胀紧锥轴,其外表面为锥面,且所述锥面与所述锥面孔配合安装,所述胀紧锥轴具有沿轴向贯穿的第二通孔;
6、一拉杆,其设置在所述第二通孔中,所述拉杆一端固定在所述胀紧锥轴的一端,所述拉杆伸出所述胀紧锥轴的另一端,并与电动推杆连接,以使所述电动推杆轴向运动时展开或收缩多瓣的所述分瓣轴,以使所述电动推杆轴向运动时展开或收缩多瓣的所述分瓣轴。
7、在一实施例中,所述胀紧锥轴的一端通过压板与所述拉杆一端固定。
8、在一实施例中,所述电动推杆通过伺服电机驱动,内置高精度光栅尺,位移精度0.001mm,位移控制误差≤0.01mm。
9、在一实施例中,所述分瓣轴的锥面孔为1:50圆锥面,外壁为与待加工产品内孔适配的圆柱面,直径公差h6,表面粗糙度ra0.8。
10、在一实施例中,所述胀紧锥轴的所述锥面外壁为1:50圆锥面,42crmo淬火,锥面经磨削加工,表面粗糙度ra0.4,外圆镀硬铬,层厚0.02mm。
11、在一实施例中,所述压板内侧贴3mm厚聚氨酯缓冲垫,邵氏硬度90ha,所述压板具有防滑纹。
12、在一实施例中,所述分瓣轴为7075 - t6铝合金抗拉强度570mpa,密度2.8g/cm³,锥孔内壁经氮化处理层深0.1mm,表面硬度hv900,外圆柱面经精车+研磨,圆柱度≤0.005mm。
13、在一实施例中,所述压电式力传感器的量程为0 - 2000n,精度±1n。
14、在一实施例中,所述伺服电机额定推力1500 - 3000n,轴向行程5 - 10mm。
15、在一实施例中,本发明还提供了一种轴用精准控制夹具的加工控制方法,所述轴用精准控制夹具的精度控制方法包括:
16、所述支撑模块的外缘与筒状的待加工产品内缘同轴设置并实现对中;
17、数控系统发送指令,所述电动推杆推动所述拉杆,以使所述胀紧锥轴轴向移动后,所述分瓣轴径向胀紧,最后数控中心执行铣削/磨削。
1.一种轴用精准控制夹具,其特征在于,所述轴用精准控制夹具包括:
2.根据权利要求1所述的轴用精准控制夹具,其特征在于,所述胀紧锥轴(4)的一端通过压板(6)与所述拉杆(3)一端固定。
3.根据权利要求2所述的轴用精准控制夹具,其特征在于,所述电动推杆(1)通过伺服电机驱动,内置高精度光栅尺,位移精度0.001mm,位移控制误差≤0.01mm。
4.根据权利要求3所述的轴用精准控制夹具,其特征在于,所述分瓣轴(2)的锥面孔(22)为1:50圆锥面,外壁为与待加工产品内孔适配的圆柱面,直径公差h6,表面粗糙度ra0.8。
5.根据权利要求4所述的轴用精准控制夹具,其特征在于,所述胀紧锥轴(4)的所述锥面外壁为1:50圆锥面,42crmo淬火,锥面经磨削加工,表面粗糙度ra0.4,外圆镀硬铬,层厚0.02mm。
6.根据权利要求5所述的轴用精准控制夹具,其特征在于,所述压板(6)内侧贴3mm厚聚氨酯缓冲垫,邵氏硬度90ha,所述压板具有防滑纹。
7.根据权利要求6所述的轴用精准控制夹具,其特征在于,所述分瓣轴(2)为7075 - t6铝合金抗拉强度570mpa,密度2.8g/cm³,锥孔内壁经氮化处理层深0.1mm,表面硬度hv900,外圆柱面经精车+研磨,圆柱度≤0.005mm。
8.根据权利要求7所述的轴用精准控制夹具,其特征在于,所述压电式力传感器的量程为0 - 2000n,精度±1n。
9.根据权利要求8所述的轴用精准控制夹具,其特征在于,所述伺服电机额定推力1500- 3000n,轴向行程5 - 10mm。
10.一种轴用精准控制夹具的加工控制方法,其特征在于,所述轴用精准控制夹具的精度控制方法包括:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com