
一种基于机器智能的角钢构件制孔方法及系统与流程
本技术涉及机器智能,具体涉及一种基于机器智能的角钢构件制孔方法及系统。
背景技术:
1、随着钢结构构件加工设备向自动化和机器智能方向发展,制孔设备已经能够利用传感器获取工件位置、轮廓和姿态信息,并根据采集结果自动完成工件定位、夹持、支撑以及钻孔、冲孔等加工操作。机器智能角钢制孔设备能够减少人工找正和重复测量过程,并根据工件实际状态对加工过程进行自动判断,因此,如何利用机器感知数据提高制孔位置确定和加工决策的准确性,已经成为角钢构件智能加工中的重要技术需求。
2、角钢构件具有相交的两个肢面,制孔位置通常同时受到长度方向位置、肢宽方向位置以及两个肢面空间姿态的影响。在铁塔、输电钢结构及装配式钢结构制造过程中,角钢构件完成制孔后通常需要与连接板通过多个孔位进行装配。制孔设备加工时,角钢构件处于夹持机构和支撑机构限定的制孔状态;实际装配时,角钢构件则按照连接板贴合面重新形成装配状态,两个状态下同一孔位对应的空间位置可能存在差异。
3、例如,一根角钢构件在机器智能制孔设备中完成定位后,设备按照设计孔中心位置加工多个连接孔,在当前制孔坐标系中检测得到的孔距和边距均处于允许范围;当角钢构件进入后续装配工序并使一个肢面与连接板贴合时,受实际夹角、局部翘曲或者沿长度方向姿态变化影响,部分孔中心在装配状态下可能相对于连接板设计孔位发生偏移。此时,仅依据制孔状态下的孔中心位置进行加工判断,不能完整反映孔位在实际装配状态下的有效位置。
4、现有机器智能制孔设备通常能够根据轮廓测量结果执行夹持位置调整、支撑位置调整或者制孔坐标补偿,但加工判断仍主要围绕当前机床坐标系中的工件位置和设计孔位进行。面对角钢双肢姿态变化时,机器智能系统需要同时处理工件实际姿态、装配贴合状态、孔位偏差、孔距约束、边距约束以及制孔机构可移动范围等信息。当不同偏差分别适合通过工件姿态调整或者制孔位置调整处理时,单独依据某一测量值进行动作控制,难以保证调整后的孔位仍满足后续装配要求。
5、因此,在机器智能角钢构件加工场景中,仍需要解决如何使制孔设备基于机器感知得到的角钢实际肢面状态,对制孔位置在预定装配状态下的有效位置进行判断,并依据判断结果自主选择与当前偏差相适应的制孔处理方式,从而使机器智能加工决策同时兼顾角钢实际姿态、装配孔位要求和机床执行范围的问题。
技术实现思路
1、本技术所要解决的技术问题是:现有机器智能角钢制孔机床在自动定位和制孔决策时,通常仍以制孔状态下的理论孔位为主要判断依据,难以反映角钢实际肢面姿态变化时孔中心在装配贴合状态下的实际位置变化,导致机器智能加工决策、姿态调整和孔位补偿缺少与实际装配状态相对应的判断依据,容易出现加工检测合格但装配时孔位错配的问题。
2、为实现上述目的,本技术采用如下技术方案:
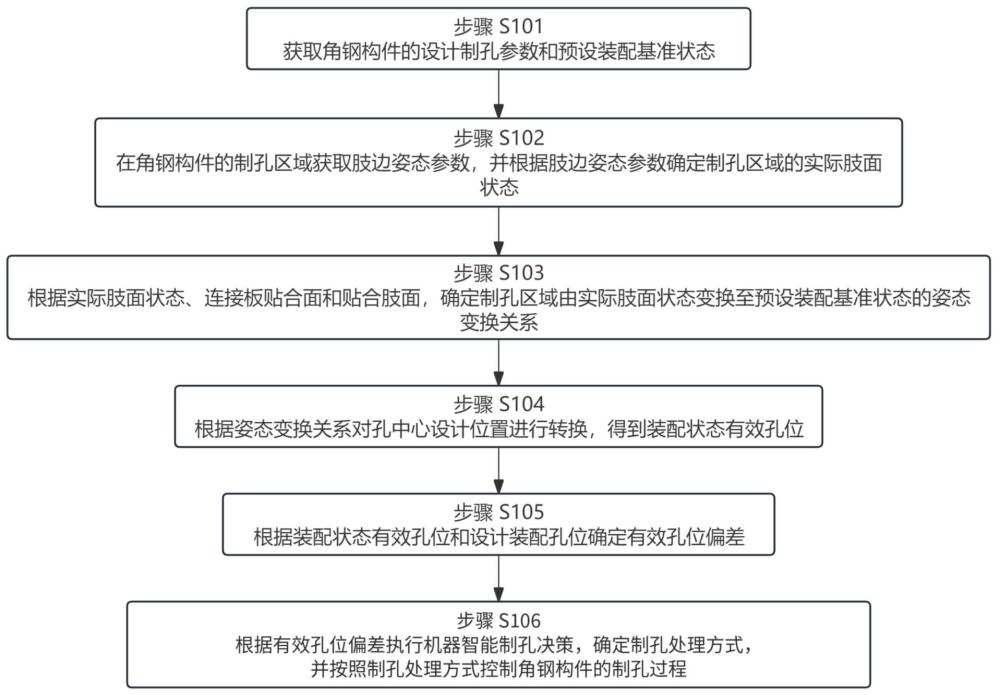
3、第一方面,本技术提供一种基于机器智能的角钢构件制孔方法,包括:
4、获取角钢构件的设计制孔参数和预设装配基准状态,设计制孔参数包括制孔状态下的孔中心设计位置,预设装配基准状态包括装配状态下的设计装配孔位、连接板贴合面以及角钢构件中与连接板贴合面对应的贴合肢面;
5、在角钢构件的制孔区域获取肢边姿态参数,并根据肢边姿态参数确定制孔区域的实际肢面状态;
6、根据实际肢面状态、连接板贴合面和贴合肢面,确定制孔区域由实际肢面状态变换至预设装配基准状态的姿态变换关系;
7、根据姿态变换关系对孔中心设计位置进行转换,得到装配状态有效孔位;
8、根据装配状态有效孔位和设计装配孔位确定有效孔位偏差;
9、根据有效孔位偏差执行机器智能制孔决策,确定制孔处理方式,并按照制孔处理方式控制角钢构件的制孔过程。
10、优选地,肢边姿态参数包括角钢构件两个肢面的轮廓点;
11、确定实际肢面状态,包括:
12、分别对两个肢面的轮廓点进行平面拟合,得到第一实际肢面和第二实际肢面;
13、根据第一实际肢面和第二实际肢面的法向量确定实际夹角,并将第一实际肢面、第二实际肢面和实际夹角确定为实际肢面状态。
14、优选地,确定姿态变换关系,包括:
15、将第一实际肢面和第二实际肢面中与贴合肢面对应的实际肢面确定为实际贴合肢面;
16、根据实际贴合肢面的法向量和连接板贴合面的法向量,确定使两个法向量方向一致且转动角度最小的转动量;
17、根据按照转动量进行转动后的实际贴合肢面与连接板贴合面之间的位置差确定平移量;
18、根据转动量和平移量形成姿态变换关系。
19、优选地,得到装配状态有效孔位,包括:
20、根据转动量对孔中心设计位置进行转动变换,得到转动后孔中心位置;
21、根据平移量对转动后孔中心位置进行平移变换,得到装配状态有效孔位。
22、优选地,设计制孔参数还包括边距,预设装配基准状态还包括设计装配孔位所在肢面的肢边设计位置;
23、将角钢构件从一端延伸至另一端的方向确定为长度方向,将预设装配基准状态下设计装配孔位所在肢面内垂直于长度方向的方向确定为肢宽方向;
24、确定装配状态有效孔位与设计装配孔位之间的长度方向坐标差和肢宽方向坐标差;
25、确定装配状态有效孔位与肢边设计位置之间的距离,并根据距离与边距之间的差值确定有效边距偏差;
26、有效孔位偏差包括长度方向坐标差、肢宽方向坐标差和有效边距偏差。
27、优选地,有效孔位偏差包括至少一个偏差值,机器智能制孔决策对应的制孔处理方式包括按照孔中心设计位置制孔、姿态调整、制孔位置补偿或者停止制孔。
28、优选地,获取与各偏差值分别对应的第一偏差阈值;
29、当各偏差值的绝对值均不大于对应的第一偏差阈值时,将制孔处理方式确定为按照孔中心设计位置制孔;
30、当至少一个偏差值的绝对值大于对应的第一偏差阈值时,获取用于夹持角钢构件的夹持机构的夹持位置可调范围和用于支撑角钢构件的支撑机构的支撑位置可调范围;
31、当夹持位置可调范围或支撑位置可调范围内存在使各偏差值的绝对值均不大于对应的第一偏差阈值的调整位置时,将制孔处理方式确定为姿态调整,并控制夹持机构或支撑机构移动至调整位置;
32、当不存在调整位置时,根据有效孔位偏差确定制孔位置补偿或停止制孔。
33、优选地,孔中心设计位置包括多个孔中心设计位置,设计制孔参数还包括孔距允许范围和边距允许范围;
34、姿态调整后,重新获取肢边姿态参数并重新确定有效孔位偏差,不存在调整位置时采用当前有效孔位偏差;
35、当至少一个偏差值仍大于对应第一偏差阈值时,根据有效孔位偏差生成候选制孔位置补偿量并修正孔中心设计位置;
36、候选制孔位置对应的有效孔位偏差中的各偏差值的绝对值均不大于对应第一偏差阈值、孔距和边距分别处于孔距允许范围和边距允许范围且候选制孔位置补偿量未超出制孔机构可补偿移动范围时,确定制孔位置补偿量,否则停止制孔。
37、第二方面,本技术提供一种基于机器智能的角钢构件制孔系统,包括:
38、参数获取模块,用于获取角钢构件的设计制孔参数和预设装配基准状态,设计制孔参数包括制孔状态下的孔中心设计位置,预设装配基准状态包括装配状态下的设计装配孔位、连接板贴合面以及角钢构件中与连接板贴合面对应的贴合肢面;
39、机器感知肢面状态确定模块,用于在角钢构件的制孔区域获取肢边姿态参数,并根据肢边姿态参数确定制孔区域的实际肢面状态;
40、姿态变换确定模块,用于根据实际肢面状态、连接板贴合面和贴合肢面,确定制孔区域由实际肢面状态变换至预设装配基准状态的姿态变换关系;
41、有效孔位确定模块,用于根据姿态变换关系对孔中心设计位置进行转换,得到装配状态有效孔位;
42、偏差确定模块,用于根据装配状态有效孔位和设计装配孔位确定有效孔位偏差;
43、机器智能制孔控制模块,用于根据有效孔位偏差执行机器智能制孔决策,确定制孔处理方式,并按照制孔处理方式控制角钢构件的制孔过程。
44、优选地,机器智能制孔控制模块分别与用于夹持角钢构件的夹持机构、用于支撑角钢构件的支撑机构以及用于对角钢构件进行制孔的制孔机构连接;
45、机器智能制孔控制模块包括:
46、直接制孔单元,用于根据制孔处理方式按照孔中心设计位置控制制孔机构;
47、姿态调整单元,用于根据有效孔位偏差控制夹持机构或支撑机构;
48、位置补偿单元,用于根据有效孔位偏差生成制孔位置补偿量,并根据制孔位置补偿量控制制孔机构;
49、停止控制单元,用于根据有效孔位偏差控制制孔机构停止制孔。
50、与现有技术相比,本技术所达到的有益效果:
51、本技术通过获取角钢制孔区域的实际肢面状态,并建立实际肢面状态与预设装配基准状态之间的姿态变换关系,使制孔状态下的孔中心设计位置能够转换为装配贴合状态下的有效孔位,再依据有效孔位与设计装配孔位之间的偏差自动确定制孔处理方式,使机器智能角钢制孔机床能够基于角钢实际双肢姿态和装配状态协调工件定位、夹持、支撑、制孔加工与孔位补偿控制,减少仅按理论坐标制孔造成的装配孔位错配,提高机器智能制孔定位判断的准确性以及机床制孔过程的可靠性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com