
一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人
本发明涉及水下机器人,特别是涉及一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人。
背景技术:
1、随着海洋牧场养殖规模的不断扩大,深远海网箱养殖逐渐成为现代海洋渔业的重要发展方向。网箱长期浸泡于海水环境中,其表面极易附着藻类、藤壶、贝类等海洋附着生物,不仅降低网衣透水性能,影响网箱内外水体交换,还容易造成局部缺氧、水体污染及鱼类生长环境恶化。因此,需要定期对网箱进行巡检和清洗,以保证养殖环境的稳定性。
2、与此同时,在海洋牧场日常养殖过程中,还需要持续开展鱼群巡检、精准投喂等维护作业。现阶段,上述作业通常依赖人工驾驶船只配合潜水员,或分别采用巡检机器人、清洗设备及固定式自动投喂设备独立完成。由于各类设备功能单一、协同性不足,不仅增加了设备投入成本,而且需要多次重复作业,导致养殖效率较低,智能化程度不足。
3、近年来,水下机器人逐渐应用于海洋牧场巡检与维护领域。然而,现有水下机器人多数采用传统流线型结构,其作业平台空间有限,难以同时集成巡检、网箱清洁及精准投喂等多种功能;此外,大多数机器人仅具备单一作业能力,缺乏根据巡检结果自主切换作业任务的能力,无法满足现代海洋牧场智能化、综合化维护的实际需求。
4、为此,提出一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人。
技术实现思路
1、本发明的目的是提供一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,旨在解决或改善上述技术问题中的至少之一。
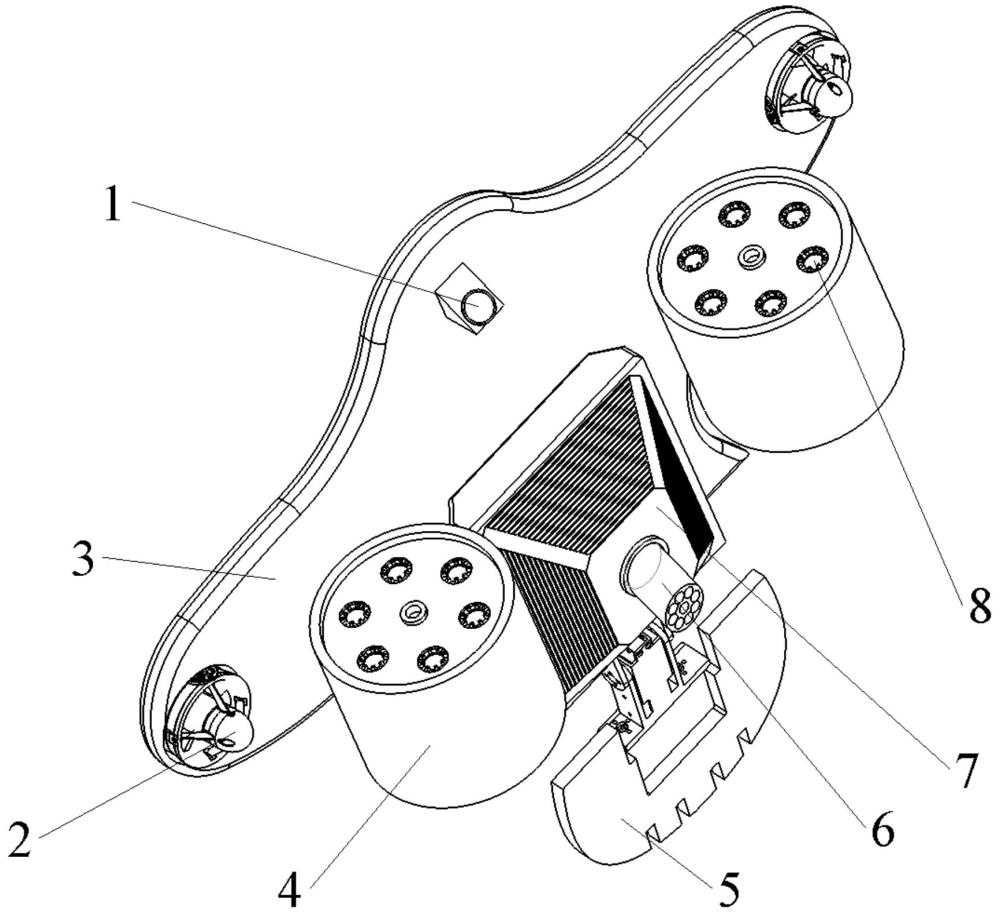
2、为实现上述目的,本发明提供了如下方案:本发明提供一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,包括仿生蝠鲼机体,所述仿生蝠鲼机体的胸鳍部安装有动力系统和网箱清洁系统,所述仿生蝠鲼机体的腹部安装有储料投喂机构和电控系统;
3、所述仿生蝠鲼机体的头部安装有视觉巡检系统,所述仿生蝠鲼机体的尾部安装有尾鳍转向机构,所述尾鳍转向机构上安装有姿态调节装置,所述姿态调节装置用于调节所述尾鳍转向机构的作业姿态;
4、其中,所述动力系统、所述网箱清洁系统、所述储料投喂机构、所述视觉巡检系统和所述姿态调节装置均与所述电控系统电性连接。
5、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述动力系统包括至少两个推进器,两所述推进器分别安装在所述仿生蝠鲼机体的两侧胸鳍部,并且所述推进器与所述电控系统电性连接。
6、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述储料投喂机构包括投料仓和螺旋送料组件,所述螺旋送料组件与所述电控系统电性连接;
7、所述投料仓通过所述电控系统安装在所述仿生蝠鲼机体的腹部,所述螺旋送料组件与所述投料仓固接且连通,用于定量输送所述投料仓内的饲料。
8、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述网箱清洁系统包括至少两个供水组件,所述供水组件的一端安装有若干喷嘴,所述喷嘴通过输水管路与所述供水组件连通;
9、两所述供水组件分别安装在所述仿生蝠鲼机体的两侧胸鳍部,并且所述供水组件与所述电控系统电性连接。
10、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述尾鳍转向机构包括尾鳍和连接组件,所述尾鳍通过所述连接组件安装在所述仿生蝠鲼机体的尾部,所述姿态调节装置安装在所述连接组件上。
11、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述视觉巡检系统包括摄像组件和安装支架,所述安装支架固定安装在所述仿生蝠鲼机体的头部,所述摄像组件安装在所述安装支架上,所述摄像组件与所述电控系统电性连接。
12、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述电控系统包括安装在所述仿生蝠鲼机体腹部的电控仓,所述电控仓内安装有控制模块和电源模块,所述投料仓安装在所述电控仓底部;
13、所述推进器、所述供水组件、所述螺旋送料组件、所述摄像组件、所述姿态调节装置和所述电源模块均与所述控制模块电性连接。
14、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,所述摄像组件采用摄像头。
15、根据本发明提供的一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,若干所述喷嘴均朝向所述仿生蝠鲼机体的外侧。
16、本发明公开了以下技术效果:
17、本发明通过在仿生蝠鲼机体的头部安装视觉巡检系统,实现采集网箱及鱼群图像信息,通过安装在仿生蝠鲼机体胸鳍部的动力系统、安装在尾部的尾鳍转向机构,实现机器人自主巡航及航向调整;通过网箱清洁系统对网箱表面附着生物进行清洗,通过储料投喂机构实现颗粒饲料的定量输送,通过姿态调节装置调节机器人作业姿态,将网箱清洁系统、储料投喂机构、视觉巡检系统集成于同一仿生平台,一次下水即可实现海洋牧场网箱巡检、网箱清洁及精准投喂等功能的一体化作业,避免传统海洋牧场分别采用不同设备重复作业的问题,提高了整体维护效率,降低了设备使用成本。
18、本发明采用基于视觉巡检结果的智能维护模式,机器人在自主巡航过程中,通过前置的视觉巡检系统实时获取网箱及鱼群图像信息,并且通过视觉模块获取机器人前方环境信息,为机器人巡检作业提供数据支持,并通过电控系统调节网箱清洁系统、储料投喂机构的启闭和输出功率,实现按需作业,避免了传统设备持续清洗或固定投喂造成的能源浪费及饲料浪费。
19、本发明采用仿生蝠鲼机体为主体结构,仿生蝠鲼宽大的胸鳍为动力系统和网箱清洁系统提供了安装平台,腹部形成较大的内部安装空间,可集中布置储料投喂机构和电控系统,使整机重心更加集中,提高机器人在网箱附近低速巡航及悬停时的稳定性。
1.一种用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:包括仿生蝠鲼机体(3),所述仿生蝠鲼机体(3)的胸鳍部安装有动力系统和网箱清洁系统(4),所述仿生蝠鲼机体(3)的腹部安装有储料投喂机构和电控系统(10);
2.根据权利要求1所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述动力系统包括至少两个推进器(2),两所述推进器(2)分别安装在所述仿生蝠鲼机体(3)的两侧胸鳍部,并且所述推进器(2)与所述电控系统(10)电性连接。
3.根据权利要求2所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述储料投喂机构包括投料仓(7)和螺旋送料组件(6),所述螺旋送料组件(6)与所述电控系统(10)电性连接;
4.根据权利要求3所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述网箱清洁系统(4)包括至少两个供水组件(9),所述供水组件(9)的一端安装有若干喷嘴(8),所述喷嘴(8)通过输水管路与所述供水组件(9)连通;
5.根据权利要求1所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述尾鳍转向机构(5)包括尾鳍和连接组件,所述尾鳍通过所述连接组件安装在所述仿生蝠鲼机体(3)的尾部,所述姿态调节装置(11)安装在所述连接组件上。
6.根据权利要求4所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述视觉巡检系统(1)包括摄像组件和安装支架,所述安装支架固定安装在所述仿生蝠鲼机体(3)的头部,所述摄像组件安装在所述安装支架上,所述摄像组件与所述电控系统(10)电性连接。
7.根据权利要求6所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述电控系统(10)包括安装在所述仿生蝠鲼机体(3)腹部的电控仓,所述电控仓内安装有控制模块和电源模块,所述投料仓(7)安装在所述电控仓底部;
8.根据权利要求6所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:所述摄像组件采用摄像头。
9.根据权利要求4所述的用于海洋牧场网箱智能维护的仿生蝠鲼水下机器人,其特征在于:若干所述喷嘴(8)均朝向所述仿生蝠鲼机体(3)的外侧。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com