
一种位姿映射方法、装置、电子设备及存储介质与流程
本技术涉及机器人,特别是涉及一种位姿映射方法、装置、电子设备及存储介质。
背景技术:
1、灵巧手遥操技术是机器人人机交互领域的研究热点,在精密零部件装配、高危无人作业场景具备重要工程价值。遥操过程中,需将外骨骼手套佩戴者的手部位姿映射为灵巧手位姿,进而实现灵巧手的动作复刻。
2、可见,上述位姿映射的准确度与灵巧手操控的精准度息息相关。
3、鉴于此,本技术实施例提供了一种位姿映射方案,以提高灵巧手操控的精准度。
技术实现思路
1、本技术实施例的目的在于提供一种位姿映射方法、装置、电子设备及存储介质,以提高灵巧手操控的精准度。具体技术方案如下:
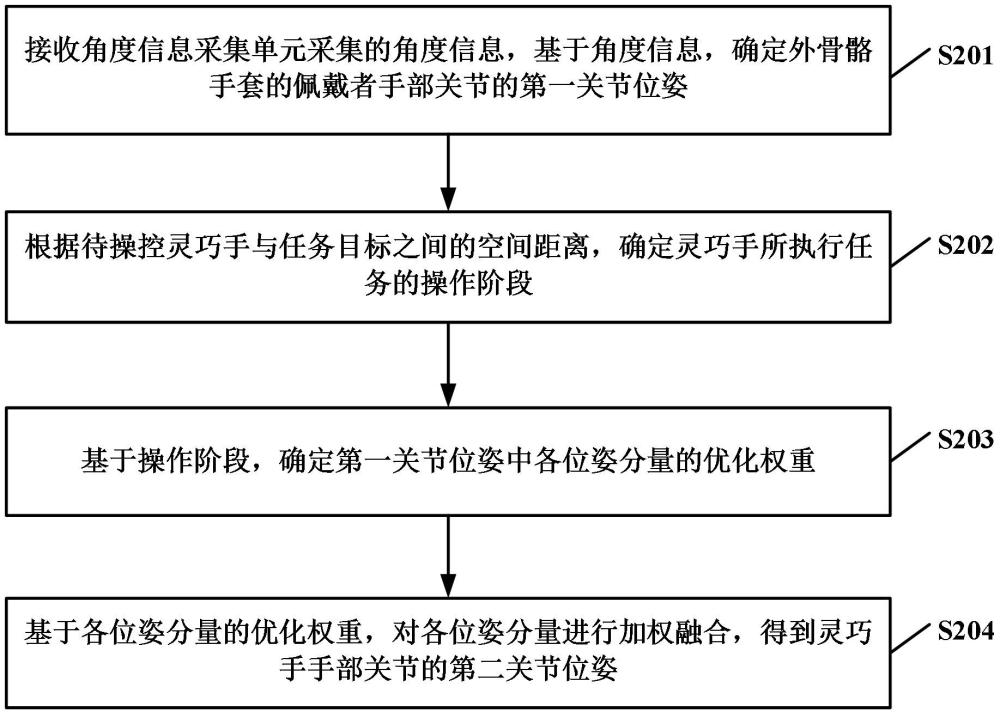
2、第一方面,本技术实施例提供了一种位姿映射方法,应用于外骨骼手套,所述外骨骼手套的手部关节配置有角度信息采集单元,所述方法包括:
3、接收所述角度信息采集单元采集的角度信息,基于所述角度信息,确定所述外骨骼手套的佩戴者手部关节的第一关节位姿;
4、根据待操控灵巧手与任务目标之间的空间距离,确定所述灵巧手所执行任务的操作阶段;
5、基于所述操作阶段,确定所述第一关节位姿中各位姿分量的优化权重;
6、基于所述各位姿分量的优化权重,对所述各位姿分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿。
7、在一种可能的实现方式中,所述操作阶段包括远离阶段、靠近阶段和接触阶段中的至少一项,所述基于所述操作阶段,确定所述第一关节位姿中各位姿分量的优化权重,包括如下至少一项:
8、若所述操作阶段包括远离阶段,增大所述第一关节位姿中手型分量的默认权重,得到所述手型分量的优化权重;
9、若所述操作阶段包括靠近阶段,分别增大所述第一关节位姿中指尖相对位置分量和拇指法向量分量的默认权重,得到所述指尖相对位置分量和所述拇指法向量分量的优化权重;
10、若所述操作阶段包括接触阶段,增大所述第一关节位姿中多关节角度分量的默认权重,得到所述多关节角度分量的优化权重。
11、在一种可能的实现方式中,在所述操作阶段包括所述接触阶段的情况下,所述基于所述各位姿分量的优化权重,对所述各位姿分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿,包括:
12、接收灵巧手发送的触觉信息,将所述触觉信息映射至位姿空间,得到位姿修正分量,并确定所述位姿修正分量的优化权重;
13、基于各位姿分量的优化权重以及所述位姿修正分量的优化权重,对所述各位姿分量和所述位姿修正分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿。
14、在一种可能的实现方式中,所述手型分量基于所述佩戴者手腕至各指尖的空间向量构建;和/或,所述指尖相对位置分量基于所述佩戴者拇指至其余指尖的相对空间向量构建;和/或,所述多关节角度分量包括所述佩戴者各指节的关节角度。
15、在一种可能的实现方式中,所述方法还包括:
16、确定所述任务目标的旋转轴与中心位置;将所述第二关节位姿包括的第一指尖位置投影至以所述中心位置为中心的旋转圆弧上,得到第二指尖位置,所述旋转轴垂直于所述旋转圆弧所在平面;从所述第二指尖位置中提取沿所述旋转轴的轴向分量和绕所述旋转轴的弧向分量;基于所述轴向分量和所述弧向分量,矫正所述第二关节位姿,得到所述灵巧手手部关节的第三关节位姿。
17、在一种可能的实现方式中,所述方法还包括:
18、从所述第二指尖位置中提取偏移所述旋转轴的径向漂移分量;基于所述径向漂移分量,更新所述任务目标的旋转轴与中心位置。
19、在一种可能的实现方式中,所述方法还包括:
20、向所述灵巧手发送所述第二关节位姿,以操控所述灵巧手达到所述第二关节位姿;接收所述灵巧手反馈的接触感知信息,其中,所述接触感知信息包括:触觉信息和/或力觉信息;基于所述接触感知信息,驱动所述外骨骼手套对应指节上设置的触觉反馈单元产生凸起形变,和/或,驱动所述外骨骼手套对应关节的弹性驱动单元运动。
21、第二方面,本技术实施例提供了一种位姿映射装置,应用于外骨骼手套,所述外骨骼手套的手部关节配置有角度信息采集单元,所述装置包括:
22、第一位姿确定模块,接收所述角度信息采集单元采集的角度信息,基于所述角度信息,确定所述外骨骼手套的佩戴者手部关节的第一关节位姿;
23、操作阶段确定模块,用于根据待操控灵巧手与任务目标之间的空间距离,确定所述灵巧手所执行任务的操作阶段;
24、优化权重确定模块,用于基于所述操作阶段,确定所述第一关节位姿中各位姿分量的优化权重;
25、第二位姿确定模块,用于基于所述各位姿分量的优化权重,对所述各位姿分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿。
26、在一种可能的实现方式中,所述操作阶段包括远离阶段、靠近阶段和接触阶段,所述基于所述操作阶段中的至少一项,确定所述第一关节位姿中各位姿分量的优化权重,包括如下至少一项:
27、若所述操作阶段包括远离阶段,增大所述第一关节位姿中手型分量的默认权重,得到所述手型分量的优化权重;
28、若所述操作阶段包括靠近阶段,分别增大所述第一关节位姿中指尖相对位置分量和拇指法向量分量的默认权重,得到所述指尖相对位置分量和所述拇指法向量分量的优化权重;
29、若所述操作阶段包括接触阶段,增大所述第一关节位姿中多关节角度分量的默认权重,得到所述多关节角度分量的优化权重。
30、在一种可能的实现方式中,在所述操作阶段包括所述接触阶段的情况下,所述基于所述各位姿分量的优化权重,对所述各位姿分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿,包括:
31、接收灵巧手发送的触觉信息,将所述触觉信息映射至位姿空间,得到位姿修正分量,并确定所述位姿修正分量的优化权重;
32、基于各位姿分量的优化权重以及所述位姿修正分量的优化权重,对所述各位姿分量和所述位姿修正分量进行加权融合,得到所述灵巧手手部关节的第二关节位姿。
33、在一种可能的实现方式中,所述手型分量基于所述佩戴者手腕至各指尖的空间向量构建;和/或,所述指尖相对位置分量基于所述佩戴者拇指至其余指尖的相对空间向量构建;和/或,所述多关节角度分量包括所述佩戴者各指节的关节角度。
34、在一种可能的实现方式中,所述装置还包括:
35、位姿矫正模块,用于确定所述任务目标的旋转轴与中心位置;将所述第二关节位姿包括的第一指尖位置投影至以所述中心位置为中心的旋转圆弧上,得到第二指尖位置,所述旋转轴垂直于所述旋转圆弧所在平面;从所述第二指尖位置中提取沿所述旋转轴的轴向分量和绕所述旋转轴的弧向分量;基于所述轴向分量和所述弧向分量,矫正所述第二关节位姿,得到所述灵巧手手部关节的第三关节位姿。
36、在一种可能的实现方式中,所述装置还包括:
37、信息更新模块,用于从所述第二指尖位置中提取偏移所述旋转轴的径向漂移分量;基于所述径向漂移分量,更新所述任务目标的旋转轴与中心位置。
38、在一种可能的实现方式中,所述装置还包括:
39、位姿发送模块,用于向所述灵巧手发送所述第二关节位姿,以操控所述灵巧手达到所述第二关节位姿;信息接收模块,用于接收所述灵巧手反馈的接触感知信息,其中,所述接触感知信息包括:触觉信息和/或力觉信息;感知反馈模块,用于基于所述接触感知信息,驱动所述外骨骼手套对应指节上设置的触觉反馈单元产生凸起形变,和/或,驱动所述外骨骼手套对应关节的弹性驱动单元运动。
40、第三方面,本发明实施例提供了一种电子设备,包括处理器、通信接口、存储器和通信总线,其中,处理器,通信接口,存储器通过通信总线完成相互间的通信;
41、存储器,用于存放计算机程序;
42、处理器,用于执行存储器上所存放的程序时,实现第一方面所述的方法步骤。
43、第四方面,本发明实施例提供了一种计算机可读存储介质,所述计算机可读存储介质内存储有计算机程序,所述计算机程序被处理器执行时实现第一方面所述的方法步骤。
44、第五方面,本发明实施例提供了一种包含指令的计算机程序产品,当其在计算机上运行时,使得计算机执行第一方面所述的方法步骤。
45、由以上可见,应用本技术实施例提供的位姿映射方法,确定外骨骼手套佩戴者的手部位姿后,基于待操控的灵巧手与任务目标之间的距离,确定了灵巧手所执行任务的操作阶段,根据操作阶段动态配置手部位姿中各类位姿分量的优化权重,并按照优化权重融合各位姿分量,得到灵巧手的手部位姿。这样,通过操作阶段的划分,实现了不同操作场景下的手部动作自适应重定向,可同时兼顾大范围手型运动的还原度与精细化对指、接触操作的贴合度,提升位姿映射方案的场景适配性与整体精度,从而提高了灵巧手操控的精准度。
46、当然,实施本技术的任一产品或方法并不一定需要同时达到以上所述的所有优点。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com