
一种基于集群式磁性微型机器人的污垢清洁方法及系统
本申请涉及清洁技术及微型机器人,尤其涉及一种基于集群式磁性微型机器人的污垢清洁方法及系统。
背景技术:
1、在精密仪器制造、生物医疗(如内窥镜)、微电子及化工等领域,对狭窄管道、微流道、不规则内腔等受限空间进行彻底清洁是一项关键挑战;传统方法(如刷洗、高压水射流或化学浸泡)存在清洁盲区,且易损伤脆弱表面。磁驱动软体机器人因其微型化、运动灵活及非接触控制优势,被视为潜在的解决方案,例如现有专利(cn202110783930.9)已实现通过磁场驱动单体机器人在管道内蠕动刮擦。
2、然而,此类现有技术普遍局限于单体作业模式,导致三大固有缺陷:一是作业覆盖面积小、清洁效率低,且单体一旦在狭窄空间内故障卡滞,会中断任务甚至成为堵塞物,系统鲁棒性差;二是其运动高度依赖预设的固定形变模式(如伸缩、弯曲),使得清洁动作单一(主要是刮擦),难以针对松散颗粒、粘性生物膜等不同污垢自适应切换清洁策略;三是缺乏高频震动、翻滚搅动等更为精细、高效的多元清洁模态,从而在应对复杂污垢附着状态时效果有限。因此,当前技术仍缺少一种能兼顾高效覆盖、高可靠性与多模态智能清洁的集群化解决方案。
技术实现思路
1、本申请实施例通过提供一种基于集群式磁性微型机器人的污垢清洁方法及系统,解决了背景技术中提出的问题。
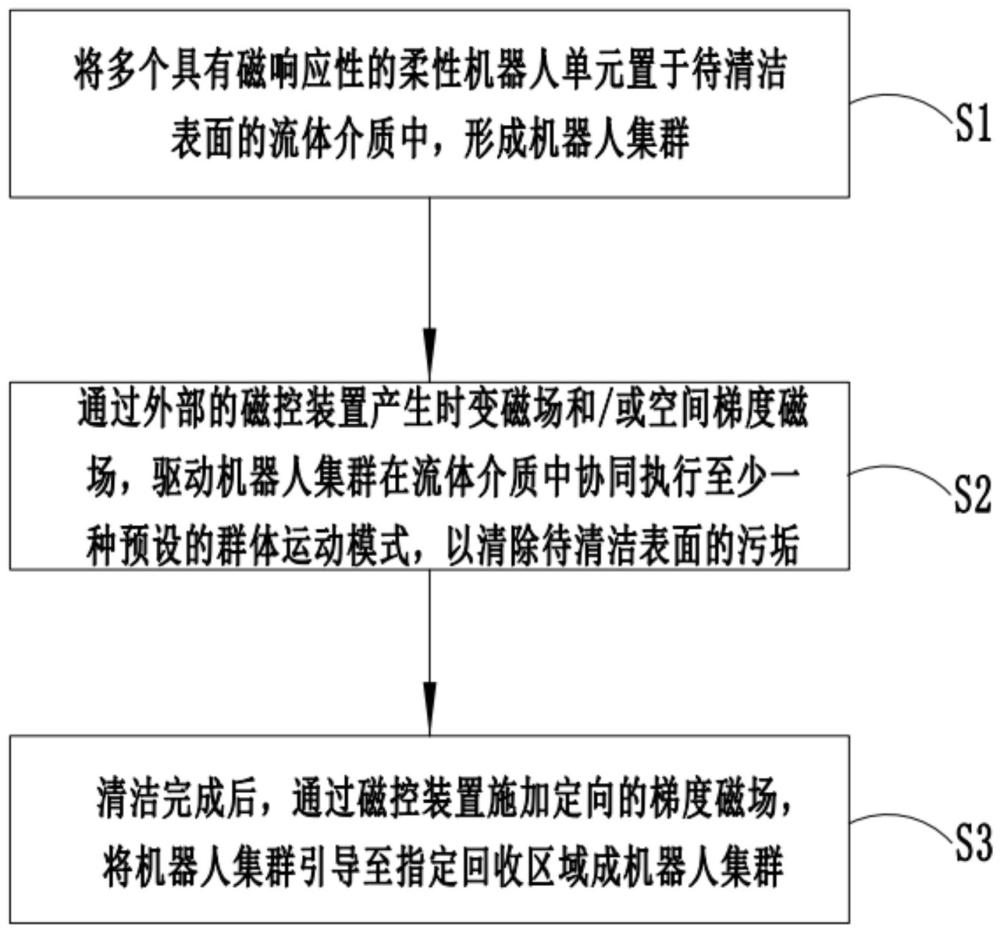
2、第一方面,本申请实施例提供了一种基于集群式磁性微型机器人的污垢清洁方法,包括:
3、s1:将多个具有磁响应性的柔性机器人单元置于待清洁表面的流体介质中,形成机器人集群;
4、s2:通过外部的磁控装置产生时变磁场和/或空间梯度磁场,驱动所述机器人集群在所述流体介质中协同执行至少一种预设的群体运动模式,以清除所述待清洁表面的污垢;
5、s3:清洁完成后,通过所述磁控装置施加定向的梯度磁场,将所述机器人集群引导至指定回收区域。
6、结合第一方面,在一种可能的实现方式中,所述群体运动模式为以下模式之一或其任意组合:
7、s21:刮扫模式,使所述机器人集群整体或部分沿所述待清洁表面进行定向移动;
8、s22:旋转研磨模式,使所述机器人集群中的具有磁响应性的柔性机器人单元进行自转和/或公转;
9、s23:翻转搅动模式,使所述机器人集群中的具有磁响应性的柔性机器人单元发生周期性翻滚;
10、s24:高频震动模式,使所述机器人集群在垂直于所述待清洁表面的方向上发生往复运动;
11、其中,所述任意组合为所述刮扫模式、所述旋转研磨模式、所述翻转搅动模式和所述高频震动模式中至少两种的同步或顺序组合。
12、结合第一方面,在一种可能的实现方式中,所述刮扫模式通过控制所述磁控装置使驱动磁场源进行直线或曲线往复运动实现;
13、所述旋转研磨模式通过控制所述磁控装置使驱动磁场源绕其轴线旋转实现,旋转频率介于10hz至500hz之间;
14、所述翻转搅动模式通过控制所述磁控装置周期性切换磁场方向实现,切换频率介于1hz至50hz之间;
15、所述高频震动模式通过控制所述磁控装置产生交变磁场实现,交变频率介于50hz至1000hz之间。
16、结合第一方面,在一种可能的实现方式中,所述具有磁响应性的柔性机器人单元采用磁性复合材料,所述磁性复合材料包括分散于弹性聚合物基体中的磁性颗粒;
17、所述磁性颗粒包括铁氧体、稀土永磁材料中的至少一种;
18、所述弹性聚合物基体包括硅橡胶、聚二甲基硅氧烷、热塑性弹性体中的至少一种;
19、所述具有磁响应性的柔性机器人单元的形状为胶囊形、球形、棒状或仿生形状。
20、结合第一方面,在一种可能的实现方式中,所述磁控装置为末端固接有永磁体的多自由度机械臂,和/或为能够在工作空间内合成所需磁场矢量与梯度的电磁线圈阵列系统。
21、第二方面,本申请实施例提供了一种集群式磁性微型机器人清洁系统,用于实施如第一方面或者第一方面任一种可能的实现方式中所述的基于集群式磁性微型机器人的污垢清洁方法,包括:
22、机器人集群,包括多个独立且具有磁响应性的柔性机器人单元;
23、磁驱动模块,用于产生驱动所述机器人集群运动的时变磁场和/或空间梯度磁场;
24、控制模块,与所述磁驱动模块通信连接,用于向所述磁驱动模块发送控制指令,以编程方式设定并切换所述机器人集群的群体运动模式。
25、结合第二方面,在一种可能的实现方式中,所述磁驱动模块包括多自由度机械臂和固定于其末端的永磁体;
26、所述控制模块通过控制所述多自由度机械臂末端的空间位姿与运动轨迹来改变永磁体产生的磁场分布。
27、结合第二方面,在一种可能的实现方式中,所述磁驱动模块为三维电磁线圈阵列;
28、所述控制模块通过独立调节各三维电磁线圈的电流大小和方向,在工作区域合成具有所需强度和方向的三维时变磁场与空间梯度磁场。
29、结合第二方面,在一种可能的实现方式中,所述具有磁响应性的柔性机器人单元为整体由磁性复合材料构成的软体结构,其外形呈两端为半球形的胶囊状。
30、结合第二方面,在一种可能的实现方式中,所述控制模块中预存有多种对应于不同污垢类型或清洁场景的群体运动模式控制程序,并能根据输入指令或传感器反馈自动调用或组合所述控制程序。
31、本申请实施例中提供的一个或多个技术方案,至少具有如下技术效果:
32、本申请实施例提供了一种基于集群式磁性微型机器人的污垢清洁方法。首先,通过部署由多个具有磁响应性的柔性机器人单元构成的机器人集群,并利用磁控装置产生的时变磁场和/或空间梯度磁场进行协同驱动,显著提升了清洁作业的覆盖面积与整体效率,且系统具备强鲁棒性;其次,通过编程控制使集群执行多种预设的群体运动模式,实现了对污垢的多样化精细清除,适应性强;最后,整个方法基于磁场非接触驱动,并以施加定向的梯度磁场完成机器人的可靠回收,全程无需刚性接触,避免了清洁表面损伤,同时实现了机器人的循环利用。
1.一种基于集群式磁性微型机器人的污垢清洁方法,其特征在于,包括:
2.根据权利要求1所述的基于集群式磁性微型机器人的污垢清洁方法,其特征在于,所述群体运动模式为以下模式之一或其任意组合:
3.根据权利要求2所述的基于集群式磁性微型机器人的污垢清洁方法,其特征在于,所述刮扫模式通过控制所述磁控装置使驱动磁场源进行直线或曲线往复运动实现;
4.根据权利要求1所述的基于集群式磁性微型机器人的污垢清洁方法,其特征在于,所述具有磁响应性的柔性机器人单元采用磁性复合材料,所述磁性复合材料包括分散于弹性聚合物基体中的磁性颗粒;
5.根据权利要求1所述的基于集群式磁性微型机器人的污垢清洁方法,其特征在于,所述磁控装置为末端固接有永磁体的多自由度机械臂,和/或为能够在工作空间内合成所需磁场矢量与梯度的电磁线圈阵列系统。
6.一种集群式磁性微型机器人清洁系统,用于实施如权利要求1至5中任一项所述的基于集群式磁性微型机器人的污垢清洁方法,其特征在于,包括:
7.根据权利要求6所述的集群式磁性微型机器人清洁系统,其特征在于,所述磁驱动模块包括多自由度机械臂和固定于其末端的永磁体;
8.根据权利要求6所述的集群式磁性微型机器人清洁系统,其特征在于,所述磁驱动模块为三维电磁线圈阵列;
9.根据权利要求6所述的集群式磁性微型机器人清洁系统,其特征在于,所述具有磁响应性的柔性机器人单元为整体由磁性复合材料构成的软体结构,其外形呈两端为半球形的胶囊状。
10.根据权利要求6所述的集群式磁性微型机器人清洁系统,其特征在于,所述控制模块中预存有多种对应于不同污垢类型或清洁场景的群体运动模式控制程序,并能根据输入指令或传感器反馈自动调用或组合所述控制程序。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com