
电子机械制动系统(EMB)传动机构的差动式行星滚柱丝杠的制作方法
本发明涉及汽车领域,特别是涉及一种电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠。
背景技术:
1、目前线控制动系统是未来制动产品的趋势,按工作原理分为emb(electromechanical brake, 电子机械制动)和ehb(electronically hydraulic brake,电子液压制动)两种。其中ehb保留了传统的液压工作模式,按是否与abs/esp集成而分为one-box和two-box方案。ehb的制动踏板不再与制动轮缸直接相连,而是采用的是电子刹车踏板,即刹车踏板与制动系统并无刚性连接,也无液压连接如果有也只是作为备用系统,而是仅仅连接着一个制动踏板传感器,用于给ecu输入一个踏板位置信号。emb与ehb不同,它不是在传统液压制动系统上发展而来,而是与传统的制动系统有着极大的差别,完全抛弃了液压装置使用电子机械系统替代,其能量源只需要电能,因此传动和控制机构需要完全的重新设计。也就是说,emb取消了使用一百多年的刹车液压管路,采用电机驱动传动机构直接给刹车盘施加制动力。这个原理有点像电子手刹,但是与电子手刹最大的不同是它需要在极短的时间内能够产生足够大的制动力并且制动线性要高度可调,响应要非常迅速,emb系统的ecu通过制动踏板传感器信号以及车速等车辆状态信号,驱动和控制传动机构来产生所需的制动力。随着汽车行业向电动化、智能化、互联化、个性化的快速发展,l3及以上智能驾驶电动汽车对整车制动系统提出了更高的技术要求。更快的响应速度、更短的制动距离、独立的四轮控制、多场景的力矩矢量控制、软硬完全解耦、全时电驱、敏捷迭代、精准控制、系统安全冗余等都是目前传统液压系统所不能满足的。同时可以减轻车辆的整体重量,实现轻量化设计,从而降低能源消耗与排放,更符合“新五化”条件下汽车的发展需求,引领未来汽车制动行业的发展。emb技术凭借其快速响应、高精度控制、轻量化及智能化潜力,正在推动汽车制动系统向全面电动化、线控化转型。随着技术成熟和成本下降,emb有望成为下一代智能汽车的核心技术之一。
2、目前市面上emb多以预研开发为主,emb系统执行器的传动机构大多采用滚珠丝杠、二级齿轮与行星齿轮的组合来配合电机输出对应的制动力,此种机构的结构复杂且体积大、输出制动力不足、传动效率一般,耐疲劳与冲击能力不足,对电机输出扭矩要求高、成本高等,不利于整车轮边布局以及实际恶劣工况的需求。
技术实现思路
1、在 技术实现要素: 部分中引入了一系列简化形式的概念,该简化形式的概念均为本领域现有技术简化,这将在具体实施方式部分中进一步详细说明。本发明的发明内容部分并不意味着要试图限定出所要求保护的技术方案的关键特征和必要技术特征,更不意味着试图确定所要求保护的技术方案的保护范围。
2、本发明要解决的技术问题是提供一种结构相对简单且体积小、输出制动力大、传动效率高,耐疲劳与冲击能力强,对电机输出扭矩要求较小、成本低,改善对汽车轮边结构布局及应对恶劣工况的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠。
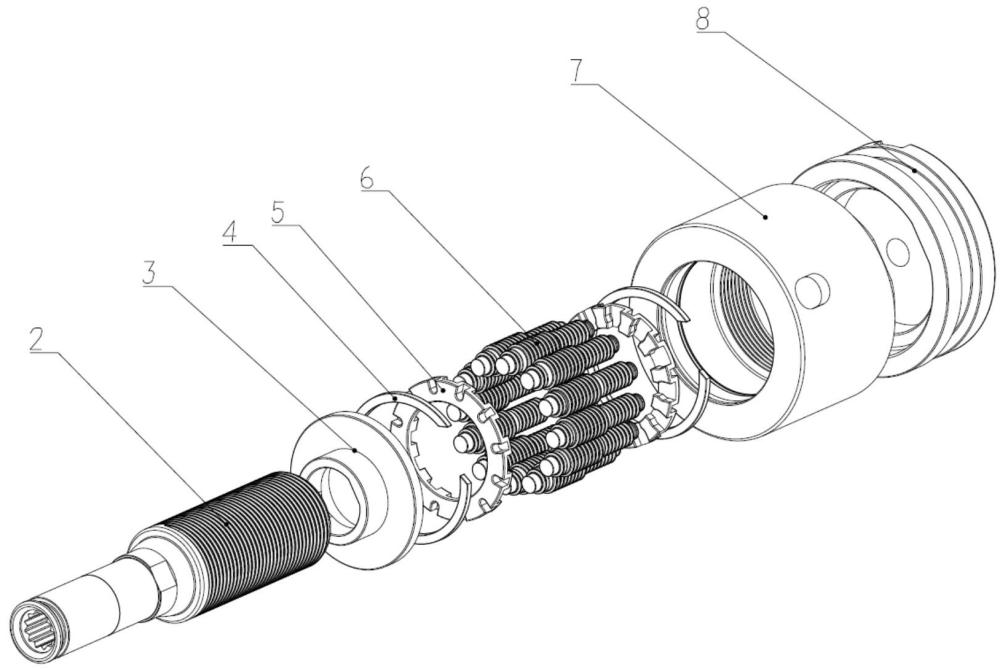
3、为解决上述技术问题,本发明提供的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠,包括:丝杠轴2,其上的三角牙型螺纹与滚柱6大中径段的半圆形牙型螺纹相啮合;
4、丝杠轴法兰(3),其内部球面部分装配于丝杠轴2上与丝杠轴2对应的球面部配合,用于传递施加到丝杠轴上的制动力给推力轴承;
5、挡圈(4),轴向限位丝杠螺母7内部装配于保持架5上的各个滚柱5,保证啮合正常运转;
6、保持架(5),设置在各个滚柱6两端均匀分布滚柱之间的空间;
7、滚柱(6),其径向排列在丝杠轴2周围并由丝杠螺母7封闭,大中径段、小中径段的半圆形牙型螺纹分别与丝杠轴2、丝杠螺母7的三角牙型螺纹充分啮合完成运转的传化并最终提供制动力;
8、丝杠螺母7,其上的三角牙型螺纹与滚柱6小中径段的半圆形牙型螺纹相啮合,用于实现丝杠总成运转转化后的平动,通过安装在一端的活塞8推摩擦片进行顺畅制动;
9、活塞8,轴向压装于丝杠螺母7的一端形成一体,用于传递丝杠螺母7的轴向载荷给摩擦片形成制动力。
10、优选的,进一步改进所述的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠,还包括:各个滚柱6两端均匀间隙装配在保持架5对应的孔中,并用挡圈4轴向限位于丝杠螺母7内部。
11、优选的,进一步改进所述的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠,还包括:所述丝杠轴2的2头右旋三角牙型螺纹与滚柱6大中径段的单头无旋向半圆形牙型螺纹相啮合,同时滚柱6小中径段的单头无旋向半圆形牙型螺纹与丝杠螺母7的单头无旋向三角牙型螺纹相啮合。
12、优选的,进一步改进所述的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠,还包括:所述活塞8中心设计球面作为丝杠螺母7回位时与丝杠轴2碰撞接触来定位制动循环的初始位置,同时作为电机的找零位置用于标定。
13、优选的,进一步改进所述的电子机械制动系统(emb)传动机构的差动式行星滚柱丝杠,还包括:所述差动式行星滚柱丝杠(1)涂抹润滑脂装配于emb卡钳本体中。
14、本发明的工作原理如下:
15、车辆行车制动时,踏板位移传感器以及轮速传感器将信号传给ecu,ecu控制电机通过二级齿轮减速机构进行减速增扭驱动差动式行星滚柱丝杠(1)的丝杠轴2,丝杠轴2的2头右旋三角牙型螺纹与滚柱6大中径段的单头无旋向半圆形牙型螺纹相啮合、同时滚柱6小中径段的单头无旋向半圆形牙型螺纹与丝杠螺母7的单头无旋向三角牙型螺纹相啮合,实现小规格导程,将旋转运动转化为平动推动丝杠螺母7(与制动活塞一体)提供足够的制动力。滚柱6两端装配有保持架5,并通过挡圈4轴向限位于在螺母内部进行啮合运转,滚柱6在运行过程中无需反向。制动活塞8中心设计球面作为丝杠螺母7回位时与丝杠轴2碰撞接触来定位制动循环的初始位置、同时也可以作为电机的找零位置用于标定。由于差动式行星滚柱丝杠(1)相对于常用的滚珠丝杠具有差动运动能力、超小导程、定位精度高、良好的运行效率、超高的额定动载荷与额定静载荷、耐冲击与振动等特点,不需要太大扭矩的电机与高的齿轮减速比就能输出大的轴向力,满足emb大的制动力需求。
16、本发明的上述结构及工作原理至少能实现以下技术效果;
17、1、采用差动式行星滚柱丝杠与二级齿轮组合作为传动机构,基于差动式行星滚柱丝杠相对于滚珠丝杠具有差动运动能力、超小导程、定位精度高、良好的运行效率、超高的额定动载荷与额定静载荷、耐冲击与振动、结构紧凑等特点,结构以及成本相比滚珠丝杠与二级齿轮+行星齿轮组合有明显优势,且性能依然满足设计需求;
18、2、丝杠轴采用2头v形三角牙型螺纹,螺母均采用单头v形三角牙型螺纹,为滚柱提供螺旋滚道,滚柱采用单头半圆形牙型螺纹,滚柱径向排列在丝杠轴周围并由丝杠螺母封闭,滚柱在旋转过程中通常围绕丝杠轴旋转(类似于行星齿轮到太阳齿轮),转动丝杠轴移动丝杠螺母,丝杠螺母推动活塞提供制动力。所有滚柱同时参与啮合实现充分的线、面接触,接触点更多,所以与滚珠丝杠相比,在相同丝杠直径下承载能力提高6倍、相同负载下比滚珠丝杠节省1/3空间、寿命提高14倍、工作环境温度范围提高2倍,提升了刚度和抗冲击能力;
19、3、滚柱两头装配有保持架,相对于螺母没有轴向运动,能够提供更高旋转速度和加速度,转速可达16000r/min,直线速度2m/s,加速度3g,滚珠丝杠很难达到上述指标,可瞬间输出强大的制动力;
20、3、滚柱两头装配由保持架,相对于螺母没有轴向运动,能够提供更高旋转速度和加速度,转速可达16000r/min,直线速度2m/s,加速度3g,滚珠丝杠很难达到上述指标,可瞬间输出强大的制动力;
21、4、丝杠轴设置为2头右旋齿形螺纹,丝杠螺母设置为单头无旋向齿形螺纹,滚柱设置为单头无旋向球面螺纹,滚柱与螺母均为环槽结构,且滚柱的环槽分为多段,其中小中径段与丝杠螺母啮合、大中径段与丝杠轴啮合。差动式行星滚柱丝杠的导程按照螺纹旋向关系与丝杠轴螺纹中径、丝杠轴导程、滚柱与丝杠螺母啮合的螺纹中径、滚柱与丝杠轴啮合的螺纹中径成函数关系,导程可以小于2mm,而且导程可以设计为整数或小数,相对于滚珠丝杠的标准化导程设计更加灵活,灵活匹配减速齿轮的减速比与实现电机小扭矩化、结构紧凑;
22、5、各个滚柱两端设置有保持架,并通过挡圈轴向限位于在螺母内部进行啮合运转,不需要滚动件循环装置,滚柱在运行过程中无需反向,相对于滚珠丝杠在制动过程中产生的振动噪声较小,拆卸及维护方便,拆卸时可不拆下滚柱,直接将丝杠螺母带滚柱一体式旋出;
23、6、在与丝杠螺母一体化的制动活塞中心设计球面作为丝杠螺母回位时与丝杠轴碰撞接触来定位制动循环的初始位置、同时也可以作为电机的找零位置用于标定。
24、本发明是emb系统行车制动传动机构的一种新型丝杠机构,该差动式行星滚柱丝杠结构紧凑、可实现电机小型化与精简的齿轮减速机构、独特的螺纹啮合与配合方式、性价比高、工艺简洁、模块化满足不同车型的适配。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com