
一种基于多源时序特征的原子钟故障诊断方法及系统与流程
本发明涉及原子钟故障诊断。更具体地,涉及一种基于多源时序特征的原子钟故障诊断方法及系统。
背景技术:
1、目前,原子钟作为时频系统的核心设备,其运行状态直接影响导航、通信、计量等关键系统的稳定性。传统的原子钟故障诊断方法主要依赖人工经验与阈值判断,存在响应慢、误报率高、无法识别早期异常等问题。随着机器学习技术的发展,基于数据驱动的智能诊断方法逐渐成为研究热点,但现有方法在特征提取、早期异常识别和无监督适应性方面仍存在不足。
2、近年来,部分研究尝试将机器学习算法应用于原子钟故障诊断。例如,有研究采用dbscan聚类算法对氢原子钟的历史运行数据进行分析,通过降维处理提取关键特征,并结合人工神经网络构建诊断模型,实现了较高的分类准确率。然而,这些方法在特征提取的维度、早期异常信号的识别能力以及模型的实时性方面仍有待提升。此外,无监督学习方法虽然能够自动发现数据中的异常模式,但在聚类结构稀疏的情况下,难以直接输出可解释的故障簇,限制了其在实际工程中的应用。
技术实现思路
1、本发明的目的在于提供一种基于多源时序特征的原子钟故障诊断方法及系统,以解决现有技术存在的问题中的至少一个。
2、为达到上述目的,本发明采用下述技术方案:
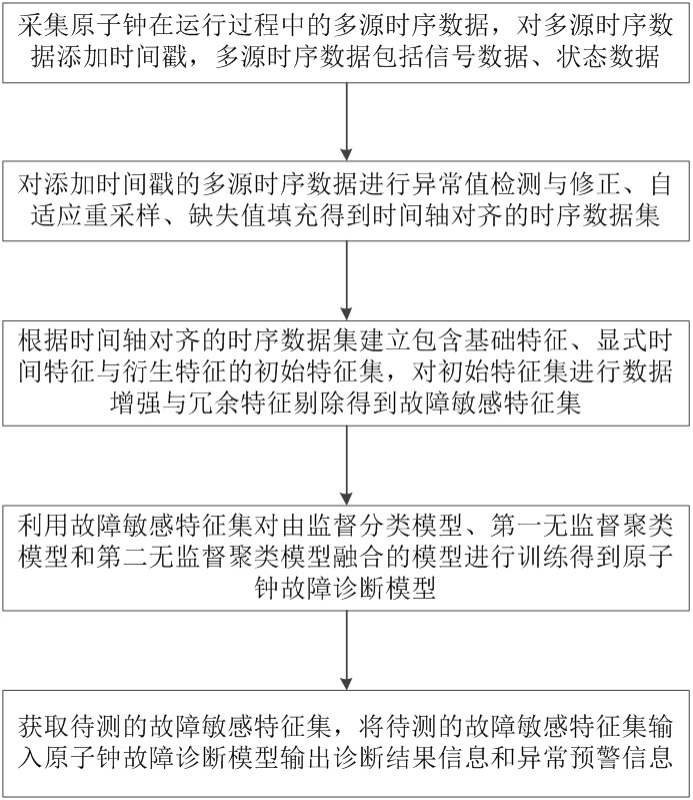
3、本发明第一方面提供了一种基于多源时序特征的原子钟故障诊断方法,该方法包括:
4、采集原子钟在运行过程中的多源时序数据,对多源时序数据添加时间戳,多源时序数据包括信号数据、状态数据;
5、对添加时间戳的多源时序数据进行异常值检测与修正、自适应重采样、缺失值填充得到时间轴对齐的时序数据集;
6、根据时间轴对齐的时序数据集建立包含基础特征、显式时间特征与衍生特征的初始特征集,对初始特征集进行数据增强与冗余特征剔除得到故障敏感特征集;
7、利用故障敏感特征集对由监督分类模型、第一无监督聚类模型和第二无监督聚类模型融合的模型进行训练得到原子钟故障诊断模型;
8、获取待测的故障敏感特征集,将待测的故障敏感特征集输入原子钟故障诊断模型输出诊断结果信息和异常预警信息。
9、可选地,所述信号数据包括钟差数据、频差数据、频漂数据、相位数据;
10、所述状态数据包括真空系统类状态数据、射频与锁相系统类状态数据、供电系统类状态数据、腔体多点温度状态数据、控制板卡状态数据。
11、可选地,所述对添加时间戳的多源时序数据进行异常值检测与修正、自适应重采样、缺失值填充得到时间轴对齐的时序数据集包括:
12、以第一预设时长的滑动窗口计算多源时序数据中每一维度时序数据的均值与标准差;
13、计算第一预设时长的滑动窗口内各采样数据的标准化得分,判断标准化得分的绝对值是否大于预设值,若大于预设值,则判定对应的采样数据为异常值,统计异常值的数量;
14、采用异常值相邻的正常值对异常值进行修正后,重新计算第一预设时长的滑动窗口内的均值与标准差,根据均值与标准差进行异常值检测,统计修正后的异常值的数量;
15、判断修正前的异常值的数量和修正后的异常值的数量之间的差值占第一预设时长的滑动窗口内采样数据的数量的比例是否小于第一预设值,若小于预设值,则停止异常值检测与修正,得到异常值检测与修正后的多源时序数据;
16、若大于等于第一预设值,则继续进行异常值检测与修正,直至上一轮修正的异常值的数量和本轮修正的异常值的数量之间的差值占第一预设时长的滑动窗口内采样数据的数量的比例小于第一预设值,得到异常值检测与修正后的多源时序数据。
17、可选地,所述对添加时间戳的多源时序数据进行异常值检测与修正、自适应重采样、缺失值填充得到时间轴对齐的时序数据集包括:
18、对异常值检测与修正后的多源时序数据对应的时间戳序列做差分运算得到平均采样间隔;
19、根据平均采样间隔的长度选择对应的重采样频率;
20、以时间戳序列为索引,根据重采样频率对异常值检测与修正后的多源时序数据对应的时间轴划分为等长的时间桶,时间桶的长度与重采样频率对应;
21、判断时间桶内是否存在采样数据,若存在,则计算时间桶内的所有采样数据的算术平均值作为以时间桶的起始时刻为时间点的输出值,若不存在,则标记为缺失值;
22、利用线性差值算法和向前填充算法对缺失值进行填充得到时间轴对齐的时序数据集。
23、可选地,所述根据时间轴对齐的时序数据集建立包含基础特征、显式时间特征与衍生特征的初始特征集包括:
24、保留时间轴对齐的时序数据集中的信号数据和状态数据得到基础特征;
25、从时间戳中提取年、月、日、小时、星期、季度及当年第几天的周期性分量,采用正弦编码和余弦编码将各周期性分量映射至连续圆周空间得到显式时间特征。
26、可选地,所述根据时间轴对齐的时序数据集建立包含基础特征、显式时间特征与衍生特征的初始特征集包括:
27、对每一维度的基础特征选取多个滞后步长,根据多个滞后步长提取对应时刻的参数数值作为滞后特征;
28、对每一维维度的基础特征计算相邻两个时刻的参数数值之间的差值作为一阶差分特征;
29、对每一维度的基础特征计算第二预设时长的滑动窗口内的均值、标准差、偏度、峰度与极差得到滑动统计特征;
30、对每一维维度的基础特征以第三预设时长的滑动窗口内的参数数值训练时间序列预测模型,利用时间序列预测模型对当前时刻的参数值进行趋势预测,计算实际值与预测值的残差得到滑动窗口预测残差特征。
31、可选地,所述对初始特征集进行数据增强与冗余特征剔除得到故障敏感特征集包括:
32、以第四预设时长的滑动窗口和第五预设时长的步长在初始特征集上截取子样本;
33、对每个子样本注入高斯噪声,对故障子样本进行过采样,使正常子样本与故障子样本的数量比例等于第二预设值;
34、利用相关系数法计算两个特征之间的相关系数,剔除相关系数大于第三预设值的冗余特征得到故障敏感特征集。
35、可选地,所述利用故障敏感特征集对由监督分类模型、第一无监督聚类模型和第二无监督聚类模型融合的模型进行训练得到原子钟故障诊断模型包括:
36、将故障敏感特征集输入至xgboost模型中输出正常类别和正常类别置信度,以及故障类别和故障类别置信度;
37、判断正常类别置信度是否大于第四预设值,若正常类别置信度大于等于第四预设值,则输出正常状态结果;
38、判断故障类别置信度是否大于第四预设值,若故障类别置信度大于等于第四预设值,则输出故障诊断结果,发出报警信号;
39、若正常类别置信度小于第四预设值或故障类别置信度小于第四预设值,则利用无监督聚类模型进行交叉验证。
40、可选地,所述若正常类别置信度小于第四预设值或故障类别置信度小于第四预设值,则利用无监督聚类模型进行交叉验证包括:
41、计算样本至正常簇的聚类中心的欧氏距离和样本至异常簇的聚类中心的欧氏距离,计算样本的轮廓系数,将样本归入欧氏距离更小的簇;
42、若样本归入异常簇且轮廓系数大于等于第五预设值,则k-means模型判定为异常诊断结果;
43、若样本归入正常簇或轮廓系数小于第五预设值,则k-means模型判定为正常诊断结果;
44、若样本被判定为噪声点且样本前后连续多个采样点均被判定为噪声点,则dbscan模型判定为异常诊断结果;
45、若样本被判定为核心点或边界点,或仅样本为噪声点,则dbscan模型判定为正常诊断结果;
46、若k-means模型和dbscan模型均判定为异常诊断结果,则输出异常预警信息;
47、若k-means模型或dbscan模型判定为正常诊断结果,则输出正常状态结果。
48、本发明第二方面提供了一种基于多源时序特征的原子钟故障诊断系统,该系统包括:
49、数据采集模块,用于采集原子钟在运行过程中的多源时序数据,对多源时序数据添加时间戳,多源时序数据包括信号数据、状态数据;
50、数据预处理模块,用于对添加时间戳的多源时序数据进行异常值检测与修正、自适应重采样、缺失值填充得到时间轴对齐的时序数据集;
51、数据处理模块,根据时间轴对齐的时序数据集建立包含基础特征、显式时间特征与衍生特征的初始特征集,对初始特征集进行数据增强与冗余特征剔除得到故障敏感特征集;
52、故障诊断模型构建模块,用于利用故障敏感特征集对由监督分类模型、第一无监督聚类模型和第二无监督聚类模型融合的模型进行训练得到原子钟故障诊断模型;
53、故障诊断模块,用于获取待测的故障敏感特征集,将待测的故障敏感特征集输入原子钟故障诊断模型输出诊断结果信息和异常预警信息。
54、本发明的有益效果如下:
55、本发明所述技术方案,提供一种高精度、低误报、可扩展的原子钟故障诊断方法,能够自动提取多源时序数据中的故障敏感特征,利用滑动窗口预测残差增强早期异常识别能力,并构建高鲁棒性的监督学习模型,实现原子钟故障的零漏警运行;解决了现有原子钟故障诊断技术存在的早期异常识别能力不足、特征提取维度有限、模型泛化性能差等问题;有效提升了原子钟故障诊断的准确性、鲁棒性与早期预警能力,适用于守时系统、导航卫星及计量基础设施中的原子钟智能运维。