
一种改进的Kalman滤波综合原子时方法与装置与流程
本发明属于无线通信领域,具体是一种改进的kalman滤波综合原子时方法与装置。
背景技术:
1、参与国际时间尺度计算的守时实验室需定期向国际权度局(bipm)上报其守时钟组相对于参考主钟的原始钟差数据。bipm基于各实验室上报的钟差数据,采用algos算法进行加权平均生成自由原子时(eal)。随后,eal通过与多台时间基准进行驾驭得到国际原子时(tai),最终对tai实施闰秒补偿即获得协调世界时(utc)。守时实验室上报的原始钟差数据作为构建eal的基础,其稳定性和可靠性至关重要。实验室内部通常基于可靠的守时钟组钟差数据,通过加权计算生成综合原子时,并将该综合原子时与参考时间基准进行驾驭,从而获得稳定且准确的时间尺度。原始钟差数据即通过该本地时间尺度与钟组内各原子钟作差得到。目前,主要的综合原子时生成算法包括algos算法、at1算法和kalman算法等。其中,algos算法依赖前一个月的数据预测权重和钟差速率,存在滞后性且数据处理周期较长。相比之下,kalman滤波算法基于当前周期的钟差数据预测下一周期数据,具有显著的实时性优势,可以提高系统的鲁棒性。kalman滤波综合原子时算法不同algos算法与at1算法基于钟组钟差历史数据的进行钟组权值的更新计算,而是通过对钟差预测值的更新调整实现时间尺度的生成,其抑制了由于权重变化可能导致的时差与频差跳变问题。kalman滤波算法有一定的局限性,由于对综合原子时生成系统的不完全可观,即对观测噪声r和系统噪声q的估计的不准确,会导致kalman滤波综合原子时在长周期生成上出现发散问题。为了解决该问题,本文提出一种使用sage-husa与变分贝叶斯滤波进行观测噪声r和系统噪声q有效估计的kalman滤波综合原子时生成算法,可提高综合原子时稳定性。
技术实现思路
1、本发明的目的在于使用基于sage-husa滤波与变分贝叶斯滤波的卡尔曼滤波算法进行综合原子时生成,改善传统kalman滤波综合原子时算法由于对观测噪声r和系统噪声q的估计不准确而出现发散问题,提高综合原子时的长期稳定性与综合原子时生成系统的鲁棒性。
2、本文对kalman算法中的系统噪声矩阵,观测噪声利用sage husa滤波与变分贝叶斯滤波分别进行有效估计,该方法可提升kalman滤波器对钟组内各原子钟与综合原子时的时差与频差的估计效果,最终生成稳定的综合原子时,具体原理如下。
3、首先基于原子钟组历史钟差数据得到固定的初始权重。
4、初始权重的更新是基于原子钟过去一段时间内的的读数计算其阿伦方差,根据阿伦方差的大小求取权值。n台原子钟组的初始权值公式如下。
5、 (1)
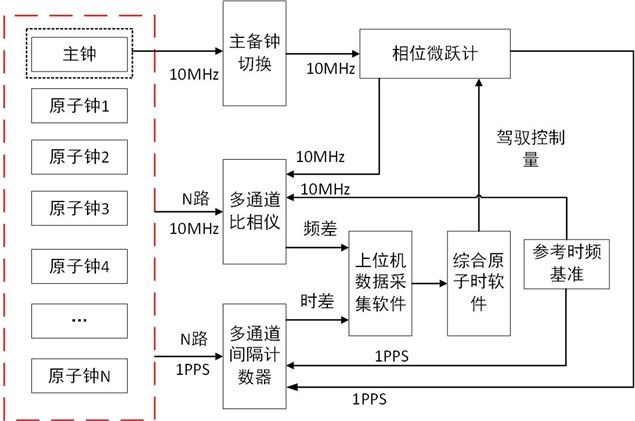
6、我们对n台原子钟的钟组获得n-1组主钟与原子钟的钟差,并使用n-1个相互独立的kalman滤波器对这n-1个钟差进行估计,得到时差估计值,频差估计值,过程如下。
7、第一步状态向量预测, 、表示第测量周期,状态向量预测值与计算估计值,状态转移方程为,
8、 (2)
9、 (3)
10、第二步协方差矩阵预测,其中,为测量周期的预测误差协方差;为测量周期的误差协方差;为测量周期的系统噪声驱动矩阵;为测量周期的过程噪声协方差矩阵。
11、 (4)
12、第三步预测观测噪声矩阵参数相关参数 计算,其中变化系数, 且, 为单位矩阵,为观测噪声计算的自由度参数。
13、 (5)
14、第四步观测量更新, 所示为第测量周期原子钟差测量预测值,为第测量周期状态向量交叉协方差矩阵, 为测量矩阵。
15、 (6)
16、第五步观测噪声参数的初始化计算。其中,为k测量周期第二观测噪声矩阵参数的估计值;为k测量周期第一观测噪声矩阵参数的估计值。
17、 (7)
18、第六步进行多次循环迭代计算,上标表示第次。其中为原子钟差测量预测值,为原子钟差实际测量值,为原子钟差预测值与实际测量值误差,表示更新的kalman增益,为观测噪声,为观测噪声计算的自由度参数,为观测误差协方差矩阵, 为第测量周期状态向量交叉协方差矩阵,为测量矩阵, 为测量周期的系统噪声驱动矩阵。系统噪声相关系数,变量b的取值区间为,为以上步骤可以有效地估计和校正观测噪声和系统噪声,最后得到状态向量估计值和协方差矩阵估计值。
19、 (8)
20、 (9)
21、 (10)
22、 (11)
23、通过上述方法,我们设计n-1组kalman滤波器,有效估计每个kalman滤波器的观测噪声和系统噪声的量值,并得到n-1组状态向量的估计值,根据状态向量估计值,我们得到除了主钟之外的原子钟的时差估计值与频差估计值,对每一组估计值进行以下公式计算得到重构的钟差序列。表示测量周期。
24、 (12)
25、最终综合原子时ta计算如下,其中下述公式等号右边第一个可以是主钟之外的任意第
i台原子钟的钟差估计值。 表示主钟的权值,表示除了主钟以外的第台原子钟的权值,该值在初始化时已经计算得到。
26、ta= (13)
27、本发明的有益效果如下:
28、本发明公开了一种改进的kalman滤波综合原子时方法,该方法结合变分贝叶斯卡尔曼算法与sage-husa算法具有对kalman滤波器的观测噪声r和系统噪声q进行有效估计的优点,设计改进kalman滤波算法,在一定程度上改善kalman滤波器在长周期综合原子时估计生成过程中的发散问题,提高kalman滤波器的钟差估计性能,应用该改进的kalman滤波器进行综合原子时算法生成,可进一步提高综合原子时的稳定度,提升综合原子生成系统鲁棒性。本发明为守时钟组的综合原子时生成提供有效的算法优化思路。
1.一种改进的kalman滤波综合原子时方法,其特征在于,所述方法用于设置有多个原子钟的综合原子时生成系统,所述方法包括:
2.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述读取每个原子钟的历史钟差数据,基于阿伦方差确定每台原子钟的初始权重,包括:
3.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述将历史钟差数据作为kalman滤波的观测值,确定kalman滤波的状态向量估计值、协方差矩阵、观测噪声的相关参数,,包括:
4.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述将历史钟差数据作为kalman滤波的观测值,确定kalman滤波的状态向量估计值、协方差矩阵、观测噪声的相关参数,,包括:
5.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述将历史钟差数据作为kalman滤波的观测值,确定kalman滤波的状态向量估计值、协方差矩阵、观测噪声的相关参数,,包括:
6.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述确定观测量更新,包括:
7.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述完成观测量的更新、观测噪声的相关参数初始化;包括:
8.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述基于更新后的观测量和初始化后的观测噪声进行多次循环迭代,对测量噪声向量和系统噪声向量进行校正,得到校正测量噪声向量和校正系统噪声向量,包括:
9.如权利要求1所述的一种改进的kalman滤波综合原子时方法,其特征在于,所述基于每个原子钟对应的重构的钟差序列和每台原子钟的初始权重确定最终综合原子时,包括:
10.一种改进的kalman滤波综合原子时系统,其特征在于,所述系统包括:主原子钟、多个备原子钟、主备钟切换模块、多通道比相仪、多通道间隔计数器、相位微跃记、上位机数据采集软件、综合原子时软件、参考时频基准;