
电镐车在建筑物装修中斜坡道施工的应用方法与流程
本发明涉及建筑装修施工设备领域,特别涉及一种集成电源与控制系统的电镐车及其在建筑物装修中斜坡道施工的应用和操作方法。
背景技术:
1、在建筑装修工程中,斜坡道是常见的建筑结构,如地下车库的入口坡道、商场连接不同楼层的缓坡通道等。这些斜坡道表面通常铺设有地砖、大理石或喷涂有氧化地坪。在建筑改造、维修或翻新过程中,经常需要对这些斜坡道表面材料进行拆除或破碎处理,而电镐车作为一种专用的建筑施工设备,是完成此类作业的主要工具。
2、传统的电镐车主要由安装车架、电镐装置和操控把手组成。操作工人通过握持操控把手来控制电镐车的移动和作业方向,电镐装置负责执行实际的铲砖破碎工作。然而,传统电镐车在斜坡道作业中面临两个主要的技术难题:
3、首先,由于重力作用,电镐车在斜坡上有明显的下滑趋势。这种下滑趋势迫使操作工人需要持续用力拉住或抵住电镐车,以防止设备沿斜坡滑落。尤其在坡度较大的斜坡上,操作工人必须同时抵抗电镐工作时产生的振动和下滑力,这大大增加了操作难度和体力消耗。长时间作业导致工人快速疲劳,不仅降低工作效率,还可能引发安全事故。目前市场上存在一些带有简单制动装置的电镐车,但这些装置往往只能在平地或极小坡度的环境中有效工作,无法解决中等及以上坡度斜坡的下滑问题。
4、其次,传统电镐车依赖外接电源线缆供电,这种供电方式存在明显缺陷。电源线限制了作业范围,难以覆盖大面积斜坡;同时,电源线在斜坡上容易绊倒操作人员,存在严重安全隐患;此外,在一些没有便捷电源接口的区域,还需要额外布置临时电源线路,增加了施工准备时间和成本。虽然市场上出现了一些电池供电的小型电镐,但电池容量有限,无法满足大型电镐车的持续工作需求,且缺乏针对斜坡作业的专业设计和智能控制功能。
5、此外,传统电镐车在进给控制方面也存在不足。工人需要手动调整进给深度和进给速度,无法实现精确控制,容易造成铲砖过深或不均匀等质量问题。特别是在高精度要求的装修工程中,这种手动控制方式难以满足施工标准。
6、综上所述,现有技术的电镐车在斜坡道施工中面临稳定性差、供电受限、控制精度低等多重技术问题,需一种集成电源与智能控制系统,且具备斜坡自稳定功能的新型电镐车,以提高斜坡道施工的安全性、舒适性和效率。
技术实现思路
1、本发明针对上述问题,提供一种集成电源与控制系统的电镐车,通过创新的斜坡停驻装置实现在斜坡上的稳定停驻和精确进给,配备智能控制系统和无线电源,解决了传统电镐车在斜坡作业中易下滑和电源线缆限制的问题,提高施工效率和安全性。
2、本发明的发明目的之一是通过以下技术方案实现:一种集成电源与控制系统的电镐车,包括:
3、安装车架,其设有两个行走轮;
4、电镐装置,安装于所述安装车架上;
5、操控把手,其一端与所述安装车架连接;
6、斜坡停驻装置,设置于所述操控把手与所述安装车架之间;以及
7、集成电源控制单元,与所述斜坡停驻装置相连,用于为所述电镐装置提供电源和控制;
8、其特征在于,所述斜坡停驻装置包括可回卷牵引组件、弹性支脚组件和弹性推压组件,其中:
9、所述可回卷牵引组件包括牵引带、滚动回位轴以及卷簧,所述牵引带一端用于固定于斜坡道地面,另一端与所述滚动回位轴连接,所述卷簧设置为对所述滚动回位轴提供回卷力;
10、所述弹性支脚组件包括弹动板、复位弹簧以及支撑脚,所述弹动板通过铰接轴与所述集成电源控制单元活动连接,所述弹动板开设有穿设通孔,以使所述牵引带穿过所述穿设通孔;
11、所述弹性推压组件与所述操控把手相连,用于通过所述操控把手的下压动作控制所述可回卷牵引组件和所述弹性支脚组件的工作状态。
12、有益效果:解决了传统电镐车在斜坡上易下滑且需外接电源线的问题,实现斜坡上自主停驻和无线作业,提高了操作舒适度、安全性和工作效率。
13、作为优选,所述弹性推压组件包括套接架与连接架,所述套接架与所述连接架通过内置的伸缩弹簧形成弹性套合连接结构,所述套接架一端与所述操控把手相连,所述连接架下端设有推杆,所述推杆用于与所述牵引带和所述弹动板形成可接触的连接。有益效果:通过弹性套合连接结构,实现了下压力的有效传递,使操控把手的下压动作能够精确控制可回卷牵引组件和弹性支脚组件,增强了操作的精准性和舒适性。
14、作为优选,所述弹动板下部设有稳定限位结构,所述稳定限位结构包括对称设于所述弹动板的齿状限位件、对称设于所述滚动回位轴的限位齿圈,当所述弹动板被下压后,所述齿状限位件与所述限位齿圈啮合,限制所述滚动回位轴的转动。有益效果:通过稳定限位结构的啮合机制,实现了滚动回位轴的锁定,防止牵引带松弛回缩,确保了电镐车在斜坡上的稳定性。
15、作为优选,所述齿状限位件设计为两个分体结构通过铰接结构连接,使得所述齿状限位件在与所述限位齿圈啮合时,所述弹动板仍能继续下行一小段距离,使所述支撑脚能够与斜坡道地面形成更加充分、稳固的接触。有益效果:通过分体铰接结构,使齿状限位件在与限位齿圈啮合后,弹动板仍能继续下行,实现了"锁定滚动回位轴"与"弹动板继续下压"两功能的分离,提高了斜坡面接触的稳定性。
16、作为优选,所述安装车架包括车底架与连接支架,所述车底架在其后端设置有滚动车轮,所述连接支架包括弧形支架与安装支撑杆,所述弧形支架下端与所述车底架后端连接,所述安装支撑杆一端与所述弧形支架中部连接,另一端与所述车底架前端连接,所述电镐装置安装于所述安装支撑杆并朝向所述安装车架的前端;所述集成电源控制单元后侧设有稳定车轮,所述车底架与所述集成电源控制单元通过减震拉簧实现弹性连接,所述减震拉簧被保护于遮挡壳体内。有益效果:详细描述了安装车架的结构和稳定系统,通过合理的结构设计和减震系统,提高了电镐车的整体稳定性和操作舒适度。
17、作为优选,所述集成电源控制单元包括高容量锂电池组、电池管理系统和智能控制芯片,所述锂电池组为所述电镐装置提供电源,所述智能控制芯片根据作业需求,提供标准模式、高效模式和精细模式三种工作模式,通过自适应功率调节技术,根据施工表面硬度自动调整所述电镐装置的功率输出。有益效果:通过高容量锂电池和智能控制系统,实现了无线供电和智能工作模式调节,解决了外接电源的困扰,并根据作业需求优化电镐功率输出,提高了工作效率和电池使用寿命。
18、作为优选,所述集成电源控制单元还包括斜坡角度传感器、张力传感器、位移传感器、压力传感器和应变传感器,所述斜坡角度传感器用于检测斜坡角度,所述张力传感器用于监测所述牵引带的张力状态,所述位移传感器用于检测所述弹性推压组件的伸缩状态,所述压力传感器集成于所述支撑脚,用于检测地面接触状态,所述应变传感器集成于所述齿状限位件,用于监测啮合力度和磨损状态。有益效果:通过多种传感器的协同工作,实现了对斜坡角度、牵引带张力、进给深度等参数的实时监测,为智能控制系统提供数据支持,增强了设备的适应性和安全性。
19、本发明的另一发明目的是通过以下技术方案实现:一种如前所述的电镐车在建筑物装修中斜坡道施工的应用方法,包括以下步骤:
20、准备阶段:检查集成电源控制单元的电量显示,确保电池电量充足;操作工人通过操控面板开启系统电源,选择适合当前作业环境的工作模式;将牵引带自由端的金属眼扣通过地钉或其他固定装置牢固固定于斜坡道上某一列地砖的终点位置;随后将电镐车推动至铲砖的起始位置;
21、停驻状态实现:操作工人下压操控把手,弹性推压组件下压弹动板,支撑脚抵触斜坡面,齿状限位件与限位齿圈啮合锁定,电镐车形成稳定三点支撑;
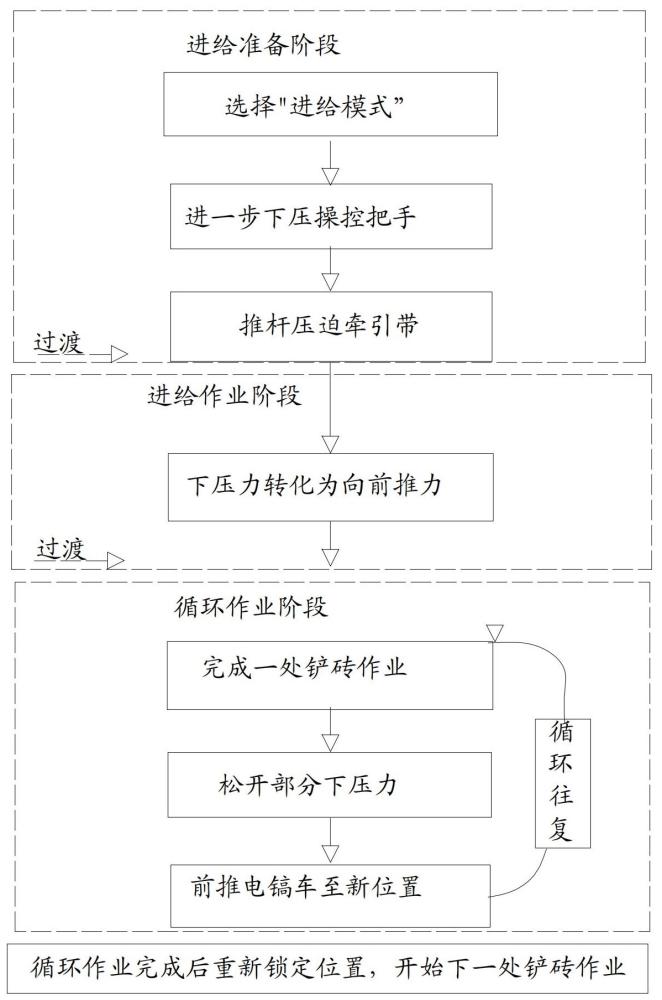
22、可控进给实现:操作工人选择"进给模式",进一步下压操控把手,推杆压迫牵引带,下压力转化为向前推力,电镐车沿斜坡向上移动一小段距离;
23、循环作业:操作工人完成一处铲砖作业后,松开部分下压力,前推电镐车至新位置,重新锁定位置,开始下一处作业,循环往复。
24、有益效果:提供了电镐车在斜坡施工中的完整应用方法,通过准备、停驻、进给、循环作业等步骤,实现了安全、高效的斜坡作业流程。
25、作为优选,所述方法还包括以下步骤:
26、在停驻状态实现后,电子辅助的把手锁定机构被激活,通过操控面板上的"锁定"按钮或语音指令将操控把手临时固定在下压位置,使操作工人无需持续施力保持下压状态;
27、进给过程中,集成电源控制单元根据检测到的施工表面硬度自动调整电镐装置的冲击力度:当检测到较硬表面时,自动切换至高效模式提高冲击力;当检测到较软或脆弱表面时,自动切换至精细模式降低冲击力,防止过度破坏;
28、在连续作业时,系统根据设定的作业时间和操作工人的操作频率,在适当时机提醒操作工人休息,同时自动记录作业数据,包括累计工作时间、电量消耗率和预计可完成工作量,并在操控面板上实时显示;
29、当牵引带张力过大时,集成电源控制单元会通过声光报警提示操作工人调整作业姿势或重新固定牵引带,确保设备在斜坡上的作业安全性和稳定性。
30、有益效果:通过电子辅助把手锁定、自动调整冲击力度、智能休息提醒和张力监测等功能,进一步提高了操作舒适度和安全性,减轻了操作工人的劳动强度,延长了持续工作能力。
31、本发明的另一发明目的是通过以下技术方案实现:一种如前所述的集成电源与控制系统的电镐车在斜坡上的操作方法,包括以下步骤:
32、在坡度不超过15°的斜坡上作业时,操作工人保持身体略微前倾,双手握持操控把手,利用上半身重量自然下压操控把手,同时保持双脚稳定站立于斜坡上;
33、在坡度介于15°-25°的较陡斜坡上作业时,操作工人采取更加前倾的站姿,一只脚前踏,另一只脚后蹬,形成三角形支撑结构,并将身体约60%的重量前移通过操控把手传递至装置;
34、在进给过程中,操作工人先微抬操控把手解除支撑脚的地面接触,随后利用腰部力量向前推动同时适度下压操控把手,将体重下压力通过杠杆原理转化为前进推力。
35、有益效果:针对不同坡度提供了最佳操作姿势指导,通过合理利用体重和杠杆原理,减轻了手臂肌肉负担,降低了疲劳度,提高了持续工作能力。
36、作为优选,所述方法还包括:
37、在不同坡度环境下的自适应调整过程:集成电源控制单元通过内置的陀螺仪实时监测斜坡角度变化,并根据角度数据自动调整各工作参数,包括:
38、当斜坡角度小于10°时,卷簧提供的回卷力自动调整为最小值,电镐装置工作于标准模式,控制系统优先考虑电池续航时间;
39、当斜坡角度在10°至20°之间时,卷簧提供的回卷力自动增加至中等水平,电镐装置切换至平衡模式,兼顾功率输出与能源消耗;
40、当斜坡角度大于20°时,卷簧提供的回卷力自动增至最大值,电镐装置切换至高效模式,同时电磁锁定系统增强锁定力度,防止设备在陡坡上意外滑动;
41、在作业过程中,根据张力传感器检测到的牵引带张力状态和位移传感器检测到的进给深度,操控面板上显示最佳体重分配建议和站姿调整方向,通过声光指示引导操作工人保持最佳工作姿势,并在检测到不当操作姿势时发出预警提示;
42、系统具有自学习功能,能够记录并分析特定操作工人的操作习惯和效率数据,在连续使用过程中逐步优化控制参数,形成个性化的工作模式配置,使设备更加适应操作工人的使用习惯。有益效果:通过自适应调整系统、人机交互指导和自学习功能,实现了电镐车对不同坡度和操作习惯的智能适应,大大提高了设备的易用性和作业效率。
43、综上,本发明与现有技术相比具有如下优点:
44、本发明通过创新的斜坡停驻装置和集成电源控制系统实现了多重有益效果:显著提高了斜坡作业安全性,使电镐车能在斜坡上自主稳定停驻且取消了易绊倒人的外接电源线;大幅改善了操作舒适度,利用体重与杠杆原理减轻手臂负担,配合电子辅助锁定机构降低操作疲劳;明显提升了工作效率,通过可控进给系统实现精确定位和无忧连续作业;增强了设备适应性,借助多种传感器和三种工作模式适应不同坡度和施工条件;提高了能源利用效率,高容量锂电池支持长时间工作并通过智能电源管理延长使用时间;简化了维护管理,实时显示设备状态并自动提醒维护需求。整体而言,本发明通过机械结构与电子控制的创新整合,全面解决了传统电镐车在斜坡作业中的主要痛点,实现了更安全、更舒适、更高效的斜坡铲砖作业体验。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com