
一种基于罗非鱼生态学特性的智能化捞苗系统及其捞苗方法
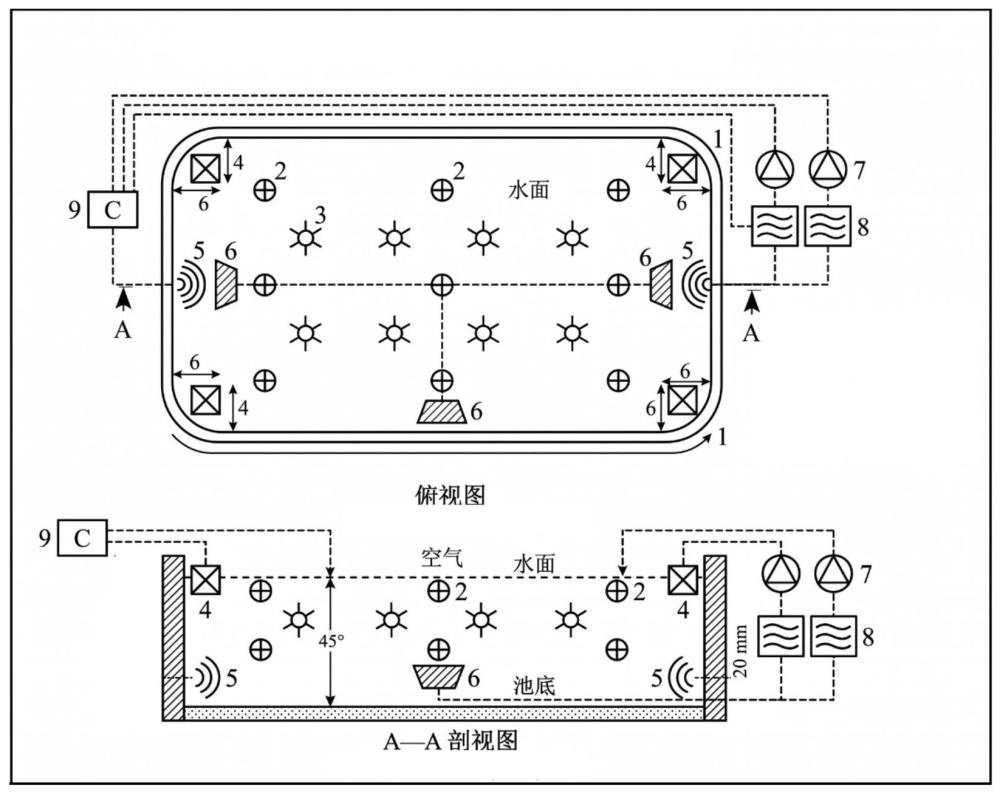
本发明涉及水产养殖,具体为一种基于罗非鱼生态学特性的智能化捞苗系统及其捞苗方法。
背景技术:
1、尼罗罗非鱼是我国最重要的淡水养殖鱼类之一。在罗非鱼苗种培育过程中,亲本在土池中配组产卵后,受精卵在雌鱼口腔中孵化约一周左右,初孵仔鱼能够平游并独立生活时,养殖者需通过拉网方式从土池中捕捞鱼苗,这一操作在行业内称为“捞苗”。目前,我国罗非鱼苗种场普遍采用传统人工拉网捞苗方式,存在以下显著缺陷:
2、(一)效率低下,捕捞不彻底。传统捞苗方式以人工拉网为主,一般情况下每天仅能捞苗1次,无法将土池内的鱼苗全部捞出。残留在土池中的鱼苗会捕食后续新孵化的仔鱼,形成严重的同类相残现象,直接影响鱼苗产量。
3、(二)亲鱼受损严重,影响后续繁殖。拉网捞苗过程中,亲鱼与鱼苗同时被捕捞上网,导致亲鱼体表受伤、应激反应强烈,严重影响亲鱼的后续产卵性能和繁殖效率。
4、(三)鱼苗损耗大、易受伤。人工拉网的机械性操作使鱼苗在网中相互挤压、摩擦,造成鱼苗体表黏液脱落、鳞片损伤,甚至死亡,降低了苗种的质量和成活率。
5、(四)劳动强度大,人力成本高。捞苗操作需多人配合拉网,耗时费力,且需在清晨或傍晚等特定时段进行,增加了养殖场的人力成本负担。
6、(五)缺乏基于鱼类生态学行为规律的科学设计。现有捞苗方法多为经验性操作,未充分利用罗非鱼的趋光性、摄食趋性、群体游动习性等生态学行为规律进行科学化、精准化设计。
7、经检索,现有与罗非鱼苗种捕捞相关的专利存在以下局限性:cn202020407065.9(一种可筛选的鱼苗捕获箱)采用静态捕获箱,需人工放置和取出,未实现自动化连续捕捞;cn201610656691.x(罗非鱼稚鱼收集装置及收集方法)为被动式收集,依赖于鱼苗的主动游入,收集效率受鱼苗活跃度影响较大;cn201220466934.0(红罗非鱼幼苗的诱捕装置)采用双层漏斗网结合诱捕射灯,但未结合饵料诱捕形成双重诱集机制,也未涉及ai视觉识别和自动化控制。上述现有专利均未实现基于鱼苗密度实时监测的智能化、精准化捞苗。
技术实现思路
1、针对现有罗非鱼捞苗技术存在的效率低、亲鱼受损、鱼苗损耗大、劳动强度高等问题,本发明提供一种基于罗非鱼生态学行为规律的智能化捞苗系统及其捞苗方法,旨在实现高效、低损伤、连续化的土池捞苗作业。
2、一种基于罗非鱼生态学特性的智能化捞苗系统,包括:
3、鱼苗密度监测与空间定位子系统,其包括布设在土池中的多组水下图像采集单元,各组所述图像采集单元采集对应网格区域的鱼苗图像并经图像处理模块执行目标检测与多目标跟踪处理以识别并计数鱼苗个体,根据各网格区域的计数结果生成反映土池鱼苗密度分布的密度网格地图,所述鱼苗密度监测与空间定位子系统通过数据信号线与中央智能控制子系统连接并将所述密度网格地图传输至所述中央智能控制子系统;
4、多模态诱集子系统,其包括光诱模块、饵料诱集模块和声波诱导模块,分别用于向水体中发射诱导光信号、投放诱集饵料和发射低频脉冲声波信号,所述多模态诱集子系统通过控制信号线与所述中央智能控制子系统连接并接收启停控制信号;
5、自适应柔性捕捞子系统,其包括变径网口和负压抽吸模块,所述变径网口设有调节网口面积及网目尺寸的口径调节机构,所述负压抽吸模块设有调节抽吸流速的流量调控机构,所述自适应柔性捕捞子系统通过控制信号线与所述中央智能控制子系统连接并接收参数调节信号,所述自适应柔性捕捞子系统的出鱼口通过输送管路与鱼苗无损输送与暂存子系统的缓冲暂存箱的进鱼口连接;
6、鱼苗无损输送与暂存子系统,其包括输送管路和缓冲暂存箱,所述输送管路连接所述负压抽吸模块的出鱼口与缓冲暂存箱的进鱼口,所述缓冲暂存箱内设有分级筛网;
7、以及中央智能控制子系统,其与各子系统信号连接且内置有数据处理终端,所述数据处理终端接收密度网格地图并预存有第一密度阈值、第二密度阈值和诱集时长;当任一网格密度值超过第一密度阈值时启动多模态诱集子系统进行诱集作业,诱集达到诱集时长后启动自适应柔性捕捞子系统进行负压抽吸取苗作业,抽吸过程中根据实时密度反馈调节抽吸流速,当网格密度值降至第二密度阈值以下时停止抽吸取苗作业。
8、作为本发明的一种优选方案,所述图像采集单元为ai视觉相机组,沿土池长轴方向按每5米间距布置一组,每组包含两个摄像头分别监测表层水层和底层水层,ai视觉相机组包括图像传感器模块和补光模块,补光模块包含波长460nm蓝光和520nm绿光双色可调光源。
9、作为本发明的一种优选方案,所述图像处理模块执行目标检测所采用的模型为yolov8模型,所述yolov8模型引入p2小目标检测层以增强小目标检测能力,在检测头前添加gam注意力机制以提高检测精度,目标识别损失函数为inner-siou损失函数以加快模型收敛速度。所述图像处理模块执行多目标跟踪所采用的算法为deepsort多目标跟踪算法,可解决鱼苗遮挡、快速移动时的身份保持问题,系统通过多摄像头数据融合生成土池鱼苗密度网格地图。
10、作为本发明的一种优选方案,所述光诱模块为led光诱灯组,包含三种波长光源:波长为460-475nm的蓝光光源,峰值470nm,选择依据为罗非鱼在蓝光下的趋光率显著高于红光、黄光和绿光;波长为365-400nm的近紫外光源,峰值385nm,利用罗非鱼对近紫外光的趋集反应;以及色温5000k的白光光源,适应不同水质透明度条件下的诱集需求。水面照度控制在500-1500lx范围内。
11、声波诱导模块为水下扬声器,利用罗非鱼对低频声波的敏感性,在捕捞点下方设置水下扬声器,发射频率30-100赫兹、强度120-140分贝且占空比为1:3的间歇式低频脉冲声波,诱导鱼苗向捕捞点聚集。
12、作为本发明的一种优选方案,所述饵料诱集模块为水下气动式投饵机,其装填的诱集饵料按重量份数计包含以下组分:鱼粉30-40份、虾粉12-18份、发酵豆粕12-18份、高筋粉8-12份、精炼鱼油6-10份、啤酒酵母粉4-6份、螺旋藻粉2-4份、复合诱食剂1-3份、维生素c磷酸酯0.3-0.8份、海藻酸钠1-2份、虾青素0.3-0.8份;所述诱集饵料的粒径为50-500微米。
13、作为本发明的一种优选方案,所述负压抽吸模块采用潜水式轴流泵或真空式吸鱼泵;所述流量调控机构为变频器,所述变频器的频率调节范围为20-50赫兹,所述抽吸流速为0.3-0.5米/秒。
14、作为本发明的一种优选方案,所述鱼苗无损输送与暂存子系统包括连接负压抽吸模块与缓冲暂存箱的输送管路,所述缓冲暂存箱内设有分级筛网。
15、作为本发明的一种优选方案,所述数据处理终端为边缘计算终端,每5分钟接收一次所述密度网格地图的更新数据。所述第一密度阈值为50尾/立方米,所述第二密度阈值为10尾/立方米,所述诱集时长为3-5分钟。所述中央智能控制子系统还设有物联网通信模块,通过lora或4g通信将捞苗数据上传至养殖场中央管理平台。
16、本发明还提供一种基于罗非鱼生态学特性的捞苗方法,用于上述捞苗系统,包括以下步骤:
17、通过布设在土池中的多组水下图像采集单元采集各网格区域的鱼苗图像,执行目标检测与多目标跟踪处理以识别并计数鱼苗个体,根据计数结果生成反映土池鱼苗密度分布的密度网格地图;
18、以第一密度阈值为标准识别所述密度网格图中密度值超过所述第一密度阈值的网格作为鱼苗聚集热点区域;
19、针对所述热点区域,同时启动光诱模块发射诱导光信号、启动饵料诱集模块投放诱集饵料以及启动声波诱导模块发射低频脉冲声波,将周边鱼苗诱集至目标捕捞点;
20、诱集达到预设时长后启动变径网口调节网口面积并启动负压抽吸取苗作业,抽吸过程中根据所述热点区域的实时密度值动态调节抽吸流速;
21、当所述热点区域的实时密度值降至第二密度阈值以下时停止抽吸取苗作业;
22、将捕捞的鱼苗经输送管路送至缓冲暂存箱分级暂存。
23、作为本发明的一种优选方案,所述饵料诱集模块采用水下气动式投饵机,在热点区域自动投放诱集饵料,投饵量按所述热点区域的实时密度值计算,投饵率为0.5-2克/万尾·次;所述诱集饵料的粒径为50-500微米。
24、作为本发明的一种优选方案,所述缓冲暂存箱内的水温维持与土池水温一致,溶解氧浓度维持在6mg/l以上,暂存鱼苗每4小时转移一次。
25、由于采用上述技术方案,本发明具有以下有益效果:
26、1.捞苗效率显著提升:通过ai视觉实时监测、多模态诱集与自动捕捞的闭环控制,可实现每天多次捞苗,日捞苗次数可达6-8次/天,单次捞苗耗时10-15分钟,鱼苗捕捞率从传统方法的不足50%提升至90%以上,鱼苗产量预计可提高50%-80%。
27、2.亲鱼损伤几乎为零:捞苗过程仅针对特定密度网格进行精准抽吸,不涉及全池拉网,亲鱼全程不受干扰,有效保障了亲鱼的后续产卵性能和繁殖效率。
28、3.鱼苗损耗率大幅降低:采用柔性网衣配合精准流速控制的负压抽吸,避免了传统拉网中鱼苗相互挤压、摩擦造成的损伤,鱼苗体表损伤率从传统拉网的15%-20%降至2%以下。
29、4.劳动强度显著降低:捞苗过程实现全自动化,1名操作人员可同时管理3-5个土池,每池仅需1人×1小时/天,人力成本降低70%以上。
30、5.智能化程度高,适应性强:系统可根据不同鱼苗规格、不同土池条件自动调整工作参数,具有广泛的适用性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com