
一种应用于无人飞行器的远程应急通讯模块装置的制作方法
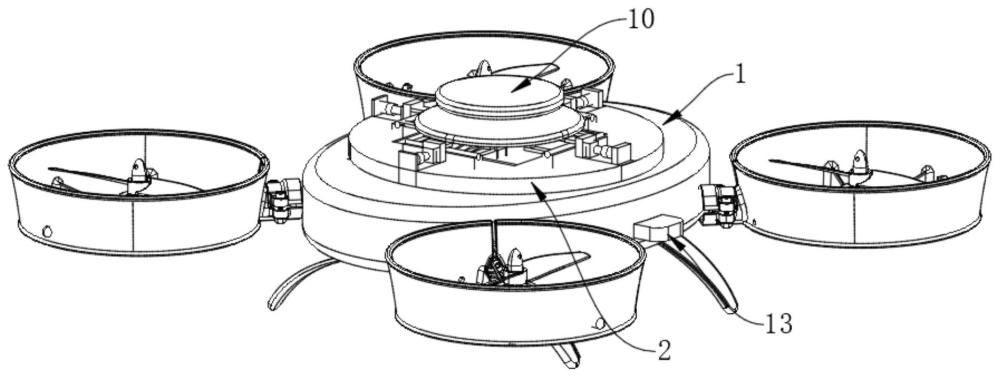
本技术涉及应急通讯,尤其涉及一种应用于无人飞行器的远程应急通讯模块装置。
背景技术:
1、目前,无人飞行器在应急救援、远程巡检等领域应用广泛,但通讯稳定性仍是制约其发挥作用的关键因素。在复杂环境如山区、灾区等场景下,传统无人飞行器的通讯模块因信号遮挡、衰减等问题,难以保障与地面控制中心的可靠连接。
2、此外,现有通讯模块的信号端通常固定设置,无法根据信号源方向进行灵活调整,导致信号传输效率低下,严重影响任务执行效果,难以满足应急场景下快速修复与功能切换的需求,为此提出一种应用于无人飞行器的远程应急通讯模块装置来解决上述问题。
技术实现思路
1、为了弥补以上不足,本实用新型提供了一种应用于无人飞行器的远程应急通讯模块装置,旨在改善现有技术中飞行器应急情况下通讯信号差的问题。
2、为了实现上述目的,本实用新型采用了如下技术方案:
3、一种应用于无人飞行器的远程应急通讯模块装置,包括无人机,所述无人机的内部滑动连接有通讯端块,所述通讯端块的外部固定连接有多个气缸,多个所述气缸的驱动端固定连接有,所述通讯端块的外部转动连接有多向轴一,所述多向轴一的外部转动连接有转动杆,所述转动杆的外部固定连接有所述转动杆的外部转动连接有多个转动板,多个所述转动板的一端均转动连接有同一个多向轴二,所述多向轴二的外部固定连接有通讯信号端,所述通讯端块的外部滑动连接有便于维修更换的更换组件;
4、作为上述技术方案的进一步描述:
5、所述更换组件包括有固定端,所述固定端的外部滑动连接于所述通讯端块的外部,所述通讯端块的内部开设有多个卡槽,所述固定端的内部滑动连接有多个按压块,所述按压块的一端固定连接有卡块,多个所述按压块的一端固定连接有同一个伸缩柱,所述伸缩柱的外部套设有弹簧;
6、作为上述技术方案的进一步描述:
7、所述电机驱动连接端的所述多向轴一进行转动,进而控制与所述多向轴一外部连接的所述转动杆进行转动,从而控制多个所述转动板受其影响至所述多向轴二,带动所述通讯信号端进行转动;
8、作为上述技术方案的进一步描述:
9、当需要控制所述通讯信号端的转动方向时,启动所需转动方向侧的所述气缸,推动所述对相近侧的所述固定端进行卡动,限制其转动方向;
10、作为上述技术方案的进一步描述:
11、控制所述通讯信号端的转动方向,便于在应急情况下,增强信号;
12、作为上述技术方案的进一步描述:
13、所述通讯端块滑入所述固定端内部,便于更换不同需求的所述通讯端块与所述通讯信号端,同时便于维修;
14、作为上述技术方案的进一步描述:
15、按压多个所述按压块对同一个所述伸缩柱与所述弹簧进行挤压,从而便于所述通讯端块滑入所述固定端内部,快速安装;
16、作为上述技术方案的进一步描述:
17、释放对所述按压块的按压,进而所述伸缩柱与所述弹簧释放弹力推动所述按压块带动所述卡块对所述通讯端块内部开设的所述卡槽卡合,达到快速安装固定。
18、本实用新型具有如下有益效果:
19、1、本实用新型中,装置通过电机驱动多向轴一转动,经转动杆、转动板联动多向轴二,实现通讯信号端多角度调节。启动对应气缸限制转动方向,可精准指向信号源,增强应急信号,保障复杂环境通讯可靠。
20、2、本实用新型中,更换组件安装时,按压按压块使伸缩柱和弹簧收缩,卡块随之收起,待通讯端块入位后释放,弹性复位推动卡块与卡槽卡合,实现快速拆装。
1.一种应用于无人飞行器的远程应急通讯模块装置,包括无人机(1),其特征在于:所述无人机(1)的内部滑动连接有通讯端块(2),所述通讯端块(2)的外部固定连接有多个气缸(3),多个所述气缸(3)的驱动端固定连接有卡齿(4),所述通讯端块(2)的外部转动连接有多向轴一(5),所述多向轴一(5)的外部转动连接有转动杆(6),所述转动杆(6)的外部固定连接有电机(7),所述转动杆(6)的外部转动连接有多个转动板(8),多个所述转动板(8)的一端均转动连接有同一个多向轴二(9),所述多向轴二(9)的外部固定连接有通讯信号端(10),所述通讯端块(2)的外部滑动连接有便于维修更换的更换组件。
2.根据权利要求1所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:所述更换组件包括有固定端(11),所述固定端(11)的外部滑动连接于所述通讯端块(2)的外部,所述通讯端块(2)的内部开设有多个卡槽(12),所述固定端(11)的内部滑动连接有多个按压块(13),所述按压块(13)的一端固定连接有卡块(14),多个所述按压块(13)的一端固定连接有同一个伸缩柱(15),所述伸缩柱(15)的外部套设有弹簧(16)。
3.根据权利要求1所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:所述电机(7)驱动连接端的所述多向轴一(5)进行转动,进而控制与所述多向轴一(5)外部连接的所述转动杆(6)进行转动,从而控制多个所述转动板(8)受其影响至所述多向轴二(9),带动所述通讯信号端(10)进行转动。
4.根据权利要求2所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:当需要控制所述通讯信号端(10)的转动方向时,启动所需转动方向侧的所述气缸(3),推动所述卡齿(4)对相近侧的所述固定端(11)进行卡动,限制其转动方向。
5.根据权利要求1所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:控制所述通讯信号端(10)的转动方向,便于在应急情况下,增强信号。
6.根据权利要求2所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:所述通讯端块(2)滑入所述固定端(11)内部,便于更换不同需求的所述通讯端块(2)与所述通讯信号端(10),同时便于维修。
7.根据权利要求2所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:按压多个所述按压块(13)对同一个所述伸缩柱(15)与所述弹簧(16)进行挤压,从而便于所述通讯端块(2)滑入所述固定端(11)内部,快速安装。
8.根据权利要求2所述的一种应用于无人飞行器的远程应急通讯模块装置,其特征在于:释放对所述按压块(13)的按压,进而所述伸缩柱(15)与所述弹簧(16)释放弹力推动所述按压块(13)带动所述卡块(14)对所述通讯端块(2)内部开设的所述卡槽(12)卡合,达到快速安装固定。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com