
无人机充电安全预警方法、装置及设备与流程
本发明涉及无人机充电,尤其涉及一种无人机充电安全预警方法、装置及设备。
背景技术:
1、随着无人机技术在电力巡检、边防安防、地理测绘、应急救援等领域的规模化应用,无人机的续航能力成为制约其作业半径与自动化水平的核心瓶颈。无线感应充电技术凭借其非接触、自动化、环境适应性强的优势,成为无人机自动补能的主流方案。但无线充电站多部署在户外无人值守场景,充电过程中的线圈错位、金属异物侵入、电池热失控、网络恶意攻击等风险,极易引发设备烧毁、爆炸等安全事故。
2、相关技术中,无人机无线充电时的安全监测方案多依赖低频宏观电学量与温度传感器采样,仅能捕捉已发生的严重故障,无法提前识别线圈轻微错位、极小异物侵入、内部短路前兆等异常的瞬态微观电磁特征;同时,温度传感器存在严重的热惯性滞后,预警时机严重延后,且户外恶劣环境下传感器易发生老化漂移、断线、短路故障,导致系统误报或漏报。
技术实现思路
1、本发明实施例提供了一种无人机充电安全预警方法、装置及设备,以及时、准确地监测无人机无线充电时的异常并进行预警,保证充电安全。
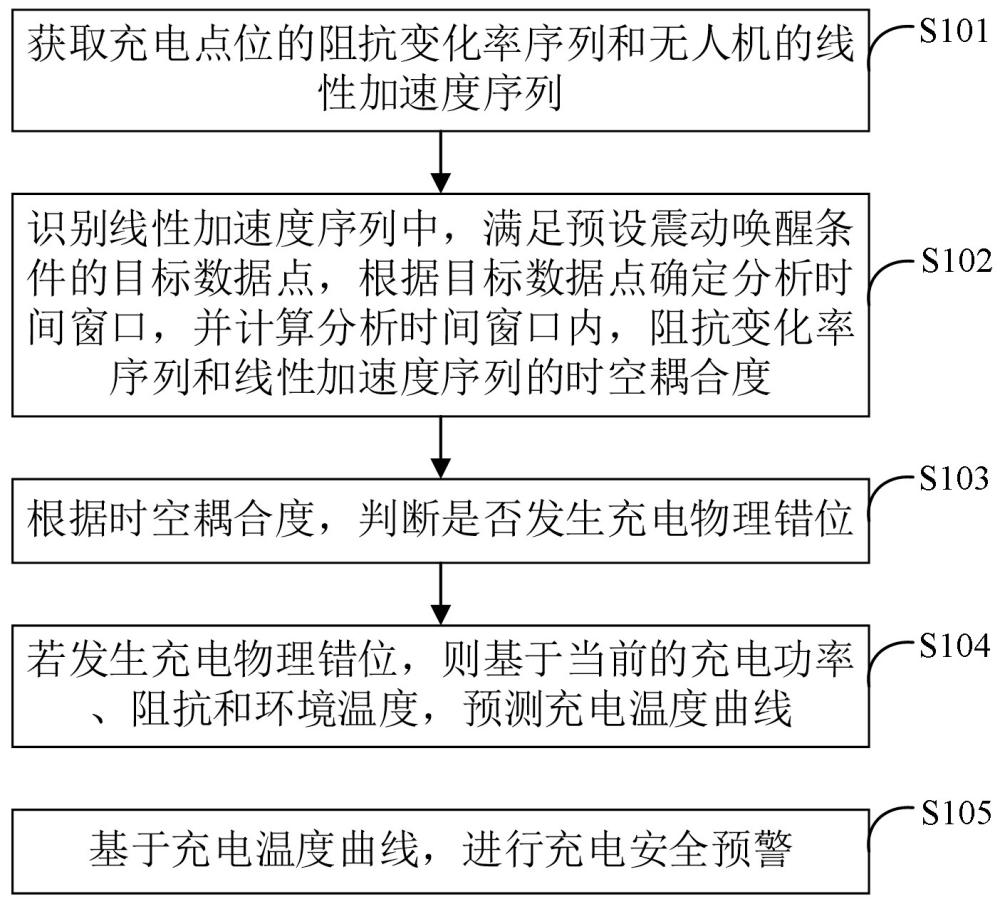
2、第一方面,本发明实施例提供了一种无人机充电安全预警方法,包括:
3、获取充电点位的阻抗变化率序列和无人机的线性加速度序列;其中,充电点位与无人机建立无线感应充电连接;
4、识别线性加速度序列中,满足预设震动唤醒条件的目标数据点,根据目标数据点确定分析时间窗口,并计算分析时间窗口内,阻抗变化率序列和线性加速度序列的时空耦合度;
5、根据时空耦合度,判断是否发生充电物理错位;
6、若发生充电物理错位,则基于当前的充电功率、阻抗和环境温度,预测充电温度曲线;
7、基于充电温度曲线,进行充电安全预警。
8、在一种可能的实现方式中,识别线性加速度序列中,满足预设震动唤醒条件的目标数据点,根据目标数据点确定分析时间窗口,并计算分析时间窗口内,阻抗变化率序列和线性加速度序列的时空耦合度,包括:
9、若线性加速度序列中,连续预设数量个数据点均大于预设的震动唤醒阈值,则将预设数量个数据点中的首个数据点,确定为满足预设震动唤醒条件的目标数据点;
10、根据目标数据点的前后预设时间,确定分析时间窗口;
11、通过动态时间规整算法,计算分析时间窗口内,阻抗变化率序列和线性加速度序列的时空耦合度。
12、在一种可能的实现方式中,根据时空耦合度,判断是否发生充电物理错位,包括:若时空耦合度大于预设的时空耦合度阈值,则确定发生充电物理错位。
13、在一种可能的实现方式中,基于当前的充电功率、阻抗和实测环境温度,预测充电温度曲线,包括:
14、计算阻抗与基准阻抗的绝对差值,基于绝对差值和充电功率,查找预设的三维映射表,得到物理错位距离;
15、将物理错位距离、充电功率和实测环境温度,输入预先训练的温度预测模型中,得到温度预测模型输出的充电温度曲线。
16、在一种可能的实现方式中,在基于当前的充电功率、阻抗和实测环境温度,预测充电温度曲线之前,还包括:
17、基于预先构建的充电过程热力学集总参数模型,通过扩展卡尔曼滤波算法实时推演得到虚拟环境温度;
18、计算实测环境温度与虚拟温度的残差,并根据残差,通过累积和控制图算法得到累积偏差;
19、当累积偏差大于预设的置信度崩溃阈值时,确定温度传感器故障,并将实测环境温度替换为虚拟环境温度。
20、在一种可能的实现方式中,在累积偏差大于预设的置信度崩溃阈值时,还包括:
21、基于累积偏差与置信度崩溃阈值的差值,确定限制功率;其中,限制功率与差值呈负相关,且小于额定功率;
22、将充电点位输出的充电功率,调整为限制功率。
23、在一种可能的实现方式中,该方法还包括:
24、在充电点位与无人机充电建立无线感应充电连接时,向充电点位的发射线圈注入预设微功率探测脉冲,并获取发射线圈的瞬态阻抗衰减振荡曲线,作为无人机对应的物理不可克隆指纹;
25、根据无人机的mac地址,获取预设特征库中储存的无人机的参考物理不可克隆指纹;
26、计算物理不可克隆指纹与参考物理不可克隆指纹的相似度,若相似度低于预设的相似度阈值,则确定遭受恶意功率注入攻击,并禁止充电点位输出充电功率,以及进行恶意攻击预警。
27、在一种可能的实现方式中,基于充电温度曲线,进行充电安全预警,包括:
28、若根据充电温度曲线,判断存在热失控风险,则在进行充电安全预警后,还执行边缘数据抢救策略;
29、其中,边缘数据抢救策略包括:
30、对操作系统内核进行非屏蔽中断,强制挂起非核心线程,以将计算资源独占分配给数据抢救线程;
31、通过数据抢救线程,对高频瞬态电学特征进行无损压缩,生成死亡宣告数据包;
32、通过带内逃生机制,将死亡宣告数据包进行频移键控调制并叠加在残余交流载波上,传输至无人机的防火防爆固态存储器中。
33、第二方面,本发明实施例提供了一种无人机充电安全预警装置,包括:
34、获取模块,用于获取充电点位的阻抗变化率序列和无人机的线性加速度序列;其中,充电点位与无人机建立无线感应充电连接;
35、计算模块,用于识别线性加速度序列中,满足预设震动唤醒条件的目标数据点,根据目标数据点确定分析时间窗口,并计算分析时间窗口内,阻抗变化率序列和线性加速度序列的时空耦合度;
36、判断模块,用于根据时空耦合度,判断是否发生充电物理错位;
37、预测模块,用于若发生充电物理错位,则基于当前的充电功率、阻抗和环境温度,预测充电温度曲线;
38、预警模块,用于基于充电温度曲线,进行充电安全预警。
39、第三方面,本发明实施例提供了一种电子设备,包括存储器和处理器,存储器存储有计算机程序,处理器执行该计算机程序时实现如上第一方面或第一方面的任一种可能的实现方式中的方法。
40、本发明实施例与现有技术相比存在的有益效果是:
41、本发明实施例通过同步采集充电点位阻抗变化率序列与无人机线性加速度序列,依托震动唤醒条件识别震动,通过计算相应分析时间窗口内两组序列的时空耦合度判定充电线圈物理错位,可在传统温度传感器出现温升、热惯性显现前,提前识别微小错位故障;进一步,结合充电功率、阻抗、环境温度多维度参数预测温度变化曲线并安全预警,实现故障提前预判与处置。本实施例大幅提升了故障识别的及时性与可靠性,有效防范线圈错位引发的过热、设备损坏等安全事故,保障无人机无线感应充电过程稳定、安全运行。
1.一种无人机充电安全预警方法,其特征在于,包括:
2.根据权利要求1所述的无人机充电安全预警方法,其特征在于,所述识别所述线性加速度序列中,满足预设震动唤醒条件的目标数据点,根据所述目标数据点确定分析时间窗口,并计算所述分析时间窗口内,阻抗变化率序列和线性加速度序列的时空耦合度,包括:
3.根据权利要求1所述的无人机充电安全预警方法,其特征在于,所述根据所述时空耦合度,判断是否发生充电物理错位,包括:若所述时空耦合度大于预设的时空耦合度阈值,则确定发生充电物理错位。
4.根据权利要求1所述的无人机充电安全预警方法,其特征在于,所述基于当前的充电功率、阻抗和实测环境温度,预测充电温度曲线,包括:
5.根据权利要求1至4任一项所述的无人机充电安全预警方法,其特征在于,在所述基于当前的充电功率、阻抗和实测环境温度,预测充电温度曲线之前,还包括:
6.根据权利要求5所述的无人机充电安全预警方法,其特征在于,在所述累积偏差大于预设的置信度崩溃阈值时,还包括:
7.根据权利要求1至4任一项所述的无人机充电安全预警方法,其特征在于,还包括:
8.根据权利要求1至4任一项所述的无人机充电安全预警方法,其特征在于,所述基于所述充电温度曲线,进行充电安全预警,包括:
9.一种无人机充电安全预警装置,其特征在于,包括:
10.一种电子设备,其特征在于,包括存储器和处理器,所述存储器存储有计算机程序,所述处理器执行所述计算机程序时实现如权利要求1至8中任一项所述的方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com