
一种3D智能摊铺设备及其施工工艺的制作方法
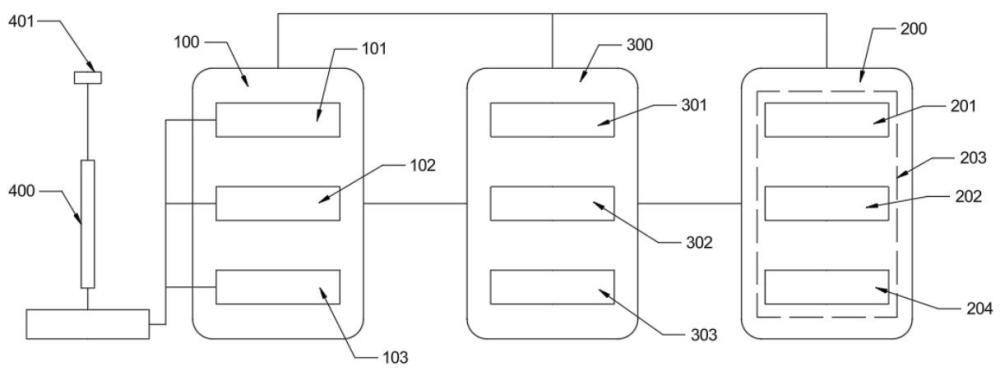
本发明涉及摊铺设备领域,尤其涉及一种3d智能摊铺设备及其施工工艺。
背景技术:
1、传统的摊铺施工主要依赖于人工打桩、挂设钢丝绳作为高程基准的作业模式,在挂线法施工中,钢丝绳的张紧度、桩位的稳定性受环境影响大,且测量与放样过程高度依赖人工经验,标高与横坡的控制精度难以达到毫米级要求。虽然现有技术引入了部分3d智能摊铺设备,试图通过gnss或全站仪取代钢丝绳,但由于摊铺机在作业过程中存在剧烈的高频振动,安装在摊铺机上的定位棱镜往往会随桅杆产生微小晃动,导致定位数据不够准确,进而引发熨平板调节的误差抖动;其次,现有的3d摊铺工艺多采用单站控制模式,一旦全站仪受到施工现场车辆遮挡、基准站位受震动产生微移,或者传感器信号发生跳变,系统往往无法在第一时间识别异常,导致大面积的摊铺厚度超差,造成昂贵的原材料浪费或繁琐的返工。
2、因此,如何解决机械振动干扰、提升系统冗余监测能力、实现松铺参数的动态修正以及保障复杂工况下的连续作业,已成为当前智慧摊铺技术领域亟待解决的技术问题。
技术实现思路
1、本发明的目的在于提供一种3d智能摊铺设备及其施工工艺以解决上述问题,具体技术方案如下:
2、一种3d智能摊铺设备,包括:
3、定位测量模块:用于获取实时三维坐标,包括全站仪、gnss接收机、以及安装在摊铺机上的360°棱镜;
4、传感器与执行模块:用于感知并调节施工姿态,包括安装于熨平板上的双轴坡度传感器、横坡传感器,以及液压控制器;
5、控制计算模块:用于处理定位数据并分发液压指令,内置有基于数字化模型的闭环控制系统;
6、高位桅杆组件:垂直安装于摊铺机大臂上,其顶端固定有所述360°棱镜,且在棱镜安装位集成有倾角传感器。
7、作为上述技术方案的改进之一,所述控制计算模块具备几何偏差补偿逻辑,能够实时获取倾角传感器的偏转角度,并根据桅杆高度计算并修正360°棱镜因桅杆晃动产生的高程及平面位移偏差。
8、作为上述技术方案的改进之一,所述定位测量模块支持多站协同模式,允许两台及以上全站仪同时锁定同一360°棱镜,并将多路坐标数据反馈至控制计算模块进行冗余校验。
9、作为上述技术方案的改进之一,所述控制计算模块还集成有故障自诊断单元,用于实时监测传感器的数据流完整性,当任一传感器信号中断或跳变异常时,系统自动切换至基于历史轨迹推算的应急安全模式。
10、一种施工工艺,应用上述的3d智能摊铺设备,包括以下步骤:
11、s1.下承层数据挖掘与建模:利用测量设备采集下承层三维数据生成数字化地面模型dtm,并将实测dtm与设计参数比对,生成具有厚度预补偿功能的3d控制基准模型;
12、s2.桅杆动态几何补偿:摊铺过程中,控制系统实时监测倾角传感器的数值;当摊铺机振捣或行驶引起桅杆偏离重力线时,系统根据倾斜角实时修正棱镜的空间坐标,以获取熨平板真实的基准高程;
13、s3.双站冗余实时监测:采用两台全站仪同时追踪锁定360°棱镜,控制系统实时比对两台仪器反馈的坐标差值;当差值超过设定的精度阈值时,系统自动触发施工预警并锁定液压控制器姿态;
14、s4.基于实测反馈的参数修正:将步骤s1采集的实测下承层数据与摊铺机实时记录的熨平板高程轨迹进行空间叠加,动态计算当前的实时松铺厚度,并根据偏差趋势自动微调后续路段的松铺系数补偿值;
15、s5.连续换站与平滑切换:采用备用全站仪接力模式,在通视极限处利用数据链路实现定位基准从当前站到目标站的无缝平滑切换,保持液压系统调节指令的连续性。
16、作为上述技术方案的改进之一,在步骤s2中,所述倾角传感器的补偿计算频率与全站仪的采样频率保持一致,以消除机械高频振动对标高控制产生的干扰。
17、作为上述技术方案的改进之一,在步骤s3中,所述精度阈值预设为±3mm;该步骤通过两台硬件设备的冗余覆盖,实现对设站稳定性及信号遮挡风险的实时主动诊断。
18、作为上述技术方案的改进之一,在步骤s5中,针对双机联铺工况,多台摊铺机通过车载电台建立数据共享链路,系统根据领先机位的实测松铺数据自动修正后续机位的建模基准,以确保接缝处的平整度一致性。
19、作为上述技术方案的改进之一,该工艺还包括施工数据实时存证步骤,将定位坐标、液压指令及姿态反馈数据实时上传至云端管控平台,生成可追溯的数字化施工档案。
20、本发明的有益效果:本发明在360°棱镜安装位同轴集成高精度倾角传感器,并在控制计算模块中内置几何偏差补偿逻辑。系统实时获取偏转角度,结合桅杆标定高度同步计算高程与平面位移修正量,使补偿频率与全站仪采样频率严格对齐。该设计将机械高频振动从定位信号中物理解耦,消除相位延迟与控制阶跃,使高程控制精度由传统±8mm稳定提升至±3mm以内,解决棱镜晃动引发熨平板调节抖动的技术瓶颈。
21、突破现有单站控制模式在基站遮挡、震动微移或信号跳变时缺乏异常识别能力的缺陷,本发明支持双站及以上全站仪同步追踪同一棱镜,通过实时比对多路坐标差值并设定±3mm精度阈值,实现对设站稳定性与通视风险的主动诊断。当差值连续超限时,系统毫秒级触发声光预警、锁定液压控制器姿态,并无缝切换至基于历史轨迹推算的应急安全模式。该冗余架构实现异常识别到姿态保护到平滑降级的全链路容错,有效避免单点故障引发的大面积摊铺超差。
22、本发明的附加方面和优点将在下面的描述中部分给出,部分将从下面的描述中变得明显,或通过本发明的实践了解到,当然,实施本申请的任一产品或方法并不一定需要同时达到以上所述的所有优点。
1.一种3d智能摊铺设备,其特征在于,包括:
2.根据权利要求1所述的一种3d智能摊铺设备,其特征在于:所述控制计算模块具备几何偏差补偿逻辑,能够实时获取倾角传感器的偏转角度,并根据桅杆高度计算并修正360°棱镜因桅杆晃动产生的高程及平面位移偏差。
3.根据权利要求1所述的一种3d智能摊铺设备,其特征在于:所述定位测量模块支持多站协同模式,允许两台及以上全站仪同时锁定同一360°棱镜,并将多路坐标数据反馈至控制计算模块进行冗余校验。
4.根据权利要求1所述的一种3d智能摊铺设备,其特征在于:所述控制计算模块还集成有故障自诊断单元,用于实时监测传感器的数据流完整性,当任一传感器信号中断或跳变异常时,系统自动切换至基于历史轨迹推算的应急安全模式。
5.一种施工工艺,应用于如权利要求1至4任一项所述的3d智能摊铺设备,其特征在于,包括以下步骤:
6.根据权利要求5所述的一种施工工艺,其特征在于:在步骤s2中,所述倾角传感器的补偿计算频率与全站仪的采样频率保持一致,以消除机械高频振动对标高控制产生的干扰。
7.根据权利要求5所述的一种施工工艺,其特征在于:在步骤s3中,所述精度阈值预设为±3mm;该步骤通过两台硬件设备的冗余覆盖,实现对设站稳定性及信号遮挡风险的实时主动诊断。
8.根据权利要求5所述的一种施工工艺,其特征在于:在步骤s5中,针对双机联铺工况,多台摊铺机通过车载电台建立数据共享链路,系统根据领先机位的实测松铺数据自动修正后续机位的建模基准,以确保接缝处的平整度一致性。
9.根据权利要求5所述的一种施工工艺,其特征在于:该工艺还包括施工数据实时存证步骤,将定位坐标、液压指令及姿态反馈数据实时上传至云端管控平台,生成可追溯的数字化施工档案。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com