
一种相空间欧氏距离驱动的VSG双阈值故障穿越控制方法
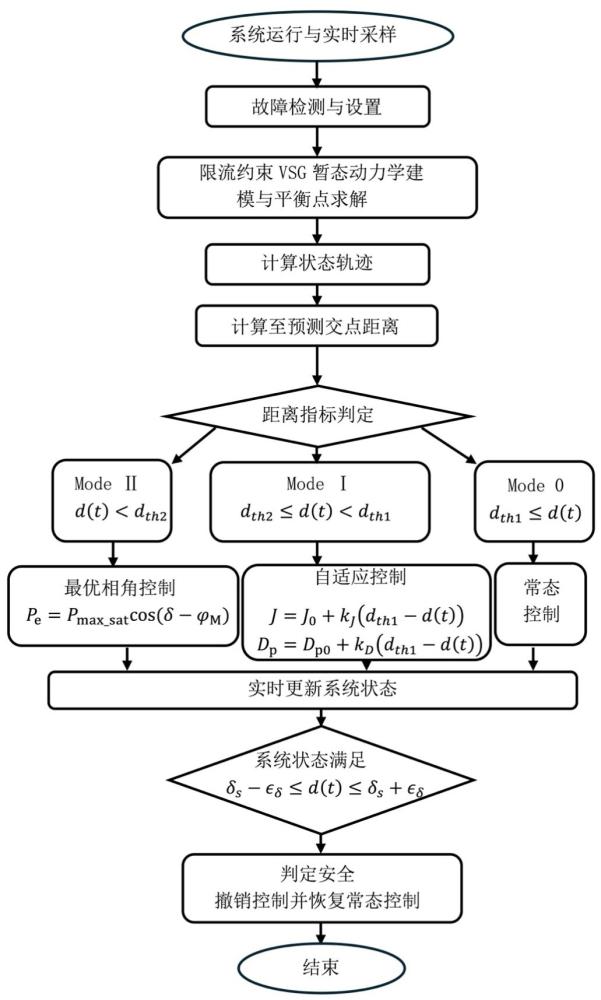
本发明涉及一种相空间欧氏距离驱动的vsg双阈值故障穿越控制方法,可广泛应用于风电、光伏、储能等构网型新能源并网系统的大扰动故障稳定控制,属于新能源电力电子变流器暂态稳定控制技术。
背景技术:
1、近年风电、光伏新能源并网渗透率持续提升。传统跟网型逆变器无物理惯量与阻尼,电网抗扰动能力大幅下降。虚拟同步发电机(vsg)通过模拟同步机转子运动方程,赋予变流器主动调频调压能力,是新型电力系统核心构网装备。但电网发生深度三相短路故障时,vsg极易发生暂态功角失稳,成为规模化应用核心瓶颈。现有技术分为稳定分析方法、故障穿越控制策略两类,均存在显著缺陷:
2、现有暂态稳定分析手段通常包括:
3、等面积定则:仅适用于简单单机模型,无法适配vsg多环耦合、参数时变非线性系统,分析精度低;
4、lyapunov能量函数法:高阶电力电子系统难以构造严格全局能量函数,稳定域边界估计过于保守,无法支撑实时在线控制;
5、传统相平面分析:仅能离线固定工况仿真,无法动态追踪故障演化轨迹,无统一、可实时计算的失稳量化指标;
6、流形理论现有研究:仅离线定性绘制稳定边界,缺少解析求解方案,无法在线捕捉故障临界越界点,理论无法落地闭环控制。
7、同时,现有vsg故障穿越控制通常包括:
8、单一惯量阻尼自适应控制:仅调节参数、无法重构系统稳定流形边界,面对深度电压跌落故障稳定效果微弱;
9、固定阈值限流控制:饱和电流相角固定,阈值不可随故障深度自适应调整,轻故障过度阻尼损耗功率,极限故障稳定裕度不足;
10、无分级协同架构:单一控制逻辑无法覆盖全故障工况,模式硬切换易产生功角、功率二次振荡冲击;
11、控制逻辑无稳定边界量化输入,仅依靠电压幅值判断故障,无法预判失稳风险,属于被动滞后控制。
12、由此可见,当前vsg控制缺少全局稳定边界在线解析建模、实时失稳量化指标、分级自适应协同控制三位一体完整方案,无法同步实现逆变器硬件过流安全保护、故障暂态稳定域拓宽、故障后快速同步恢复,工程应用受限。因此,亟需提供一套基于相空间欧氏距离驱动的双阈值分层故障穿越控制方法。
技术实现思路
1、本发明旨在通过hessian二次逼近解析稳定流形,轨迹弧长拓扑算法求解失稳临界交点,以相空间欧氏距离作为统一驱动指标,搭建一级惯量阻尼自适应、二级饱和相角限流两级协同控制架构,配套平滑退出迟滞逻辑,实现从轻扰动到极限深度短路全工况自适应故障穿越,提升新能源并网系统暂态稳定性。
2、为了达到上述目的,本发明的技术方案是公开了一种相空间欧氏距离驱动的vsg双阈值故障穿越控制方法,包括以下步骤:
3、步骤1、实时采集电网与变流器的运行状态,经解算获得当前时刻虚拟同步发电机的实时虚拟功角、实时虚拟角速度以及实时输出电磁功率;
4、步骤2、实时监测电网电压跌落状态,若跌落幅度超过设定阈值,判定电网发生短路故障,进入下一步;
5、步骤3、基于有功频率二阶转子运动方程求解获得稳定平衡点sep以及不稳定鞍点uep,并根据无功-电压调压方程计算获得虚拟内电势幅值,其中,稳定平衡点sep为系统正常运行的稳态工作点,不稳定鞍点uep为稳定域边界的临界鞍点;
6、步骤4、采用优先级饱和电流限流策略,利用限流态功率方程,联立故障前后功率平衡约束,解析求解获得最优饱和相角;
7、步骤5、在不稳定鞍点uep处计算系统雅可比矩阵,求解正负特征值,提取稳定流形对应的归一化左特征向量,与稳定流形二阶对称系数矩阵相结合,获得用于完整刻画全相平面全局稳定域边界的稳定流形隐式二次逼近函数,其中,为系统的二维状态变量,,为虚拟功角,为虚拟角速度;
8、步骤6、以故障初始运行状态为积分初值,固定步长对系统的非线性常微分方程进行前向数值积分,生成故障演化离散状态轨迹点集,检索故障演化离散状态轨迹点集中首次穿出基于所述稳定流形隐式二次逼近函数形成的稳定多边形的轨迹点,获得对应的临界交点,为所述轨迹点对应的虚拟功角,为所述轨迹点对应的虚拟角速度;
9、步骤7、计算当前运行点与所述临界交点之间的实时欧氏距离,;
10、步骤8、基于实时欧氏距离与一级预警阈值以及二级预警阈值的比较结果进行双阈值分层协同控制以及平滑恢复。
11、优选的,步骤2中,所述稳定平衡点sep以及不稳定鞍点uep通过以下步骤获得:
12、步骤201、建立有功频率二阶转子运动方程:
13、
14、式中:为虚拟功角,为的一阶导数;、分别为虚拟角速度、电网同步额定角速度,为的一阶导数;为有功功率给定;为系统输出电磁功率;为虚拟惯量;为虚拟阻尼;
15、步骤202、令有功频率二阶转子运动方程中、,在功角区间内求解得到:
16、稳定平衡点sep:,为未限流态下的极限电磁功率,为稳定平衡点sep的虚拟功角;
17、不稳定鞍点uep:,为不稳定鞍点uep的虚拟功角。
18、优选的,步骤2中,所述虚拟内电势幅值由下式计算获得:
19、
20、式中:为空载电压;、分别为无功、电压调节系数;、为无功给定功率与vsg输出无功功率;、分别为额定电压、实际机端电压。
21、优选的,所述步骤4包括以下步骤:
22、为使当前限流态下的目标平衡点收敛于,将代入如下式所示的限流态功率方程,为系统的初始有功功率:
23、
24、式中,为限流态下的极限电磁功率;
25、对限流态功率方程求导,有:
26、
27、上述不等式约束要求,即取,则有:。
28、优选的,所述步骤5中,采用如下步骤获得所述归一化左特征向量:
29、在所述不稳定鞍点uep处对系统动力学方程求一阶偏导,得到雅可比矩阵:;
30、通过特征方程求解得到对应不稳定流形方向的正特征值以及对应稳定流形方向的负特征值,其中,正特征值满足下式:
31、
32、设与对应的左特征向量为,满足,,,为左特征向量的第一个元素,为左特征向量的第二个元素;
33、对左特征向量进行归一化处理。
34、优选的,所述步骤5中,采用如下步骤获得所述稳定流形二阶对称系数矩阵:
35、引入二阶导数hessian矩阵,系统的hessian矩阵非零分量仅存在于中,如下式所示:
36、
37、将所述稳定流形二阶对称系数矩阵表示为,则满足如下sylvester型矩阵方程:
38、
39、式中,为二阶单位矩阵;
40、求解上述sylvester型矩阵方程,得所述稳定流形二阶对称系数矩阵的各元素解析解如下式所示:
41、
42、
43、。
44、优选的,所述步骤5中,所述稳定流形隐式二次逼近函数通过泰勒展开二次逼近为:
45、
46、式中,为所述不稳定鞍点uep对应的二维状态向量。
47、优选的,所述步骤6中,采用如下步骤获得所述临界交点:
48、将所述稳定流形隐式二次逼近函数离散为逆时针有序顶点,由个顶点有序连接的线段组成封闭安全多边形,;
49、针对生成的所述故障演化离散状态轨迹点集,沿所述封闭安全多边形轨迹弧长搜索方向引入拓扑包含指示函数,对所述故障演化离散状态轨迹点集的逐点空间位置进行如下代数拓扑校验:
50、对于所述故障演化离散状态轨迹点集内的任意游走点,计算点相较于所述封闭安全多边形顺次连接的条有向边界线段所张的有向角度总和,所述游走点的环绕数的代数解析式定义为:
51、
52、式中,表示以为顶点,分别指向相邻两个多边形顶点、的两个向量所构成的有向夹角;
53、依据拓扑同调群性质,当且仅当点位于所述封闭安全多边形内部时,其各边张角的代数和为,则,若点位于所述封闭安全多边形外部,其各边张角的代数和为0,则;
54、获得首次打破所述封闭安全多边形包含约束的离散时刻,该离散时刻对应的所述故障演化离散状态轨迹点集中点的索引定义为,则有:
55、
56、式中,为正整数集合;
57、将所述故障演化离散状态轨迹点集与索引对应的点确定为所述临界交点,即所述点为所述故障演化离散状态轨迹点集中首个满足的点。
58、优选的,所述步骤8中,所述一级预警阈值以及所述二级预警阈值由如下方法动态更新:
59、对于所述一级预警阈值:
60、,且,其中:为下确界运算;为常态运行下,系统承受最大允许扰动时,运行点到稳定边界的相空间距离集合;为常态扰动下的最小安全距离;为硬件采样噪声、数值计算误差预留的安全死区裕度;为所述一级预警阈值与所述二级预警阈值之间的相空间缓冲纵深;
61、对于所述二级预警阈值:
62、
63、式中:为系统触发硬件限流临界状态时的暂态功角,由下式计算:
64、
65、其中,为硬件安全阈值,为等效连接电抗,为跌落电压;
66、为所述故障演化离散状态轨迹点集中与对应的角速度偏差。
67、优选的,所述步骤8中,所述双阈值分层协同控制包括如下步骤:
68、若,则基于下式进行一级自适应控制:
69、动态同步增大虚拟惯量、虚拟阻尼,其中,所述实时欧氏距离越小,虚拟惯量、虚拟阻尼增幅越大,持续消耗转子加速动能,抑制功角发散;
70、若,则进行二级协同控制:
71、维持所述虚拟惯量、所述虚拟阻尼的一级自适应控制的同时,同时投入所述最优饱和相角限流控制,主动偏移所述不稳定鞍点uep,重构故障稳定域,限制输出电流不超过硬件阈值;
72、若,则进行常态控制:
73、运行基础虚拟同步发电机控制,不投入任何暂态优化;
74、所述平滑恢复包括如下步骤:
75、若虚拟功角落在所述稳定平衡点sep的调频死区范围内,且所述实时欧氏距离满足,则线性衰减所述虚拟惯量、所述虚拟阻尼至初始值,逐步撤销饱和限流,无突变切换,消除二次功率、功角振荡冲击。
76、与现有技术方案相比,本发明具有如下有益效果:
77、1)采用雅可比、hessian矩阵二次逼近法解析全局稳定流形,突破传统离线定性分析局限;轨迹弧长以及拓扑环绕数算法可在线求解失稳临界交点,以相空间欧氏距离作为统一量化指标,实现故障全过程失稳风险实时感知,为闭环控制提供精准输入;
78、2)一级惯量阻尼自适应应对中度电压跌落,仅消耗暂态动能、不触发硬件限流;二级饱和相角限流协同应对极限深度短路,同步拓宽稳定域、保护功率器件;解决传统单一控制 “轻故障过控、重故障失稳”痛点;仿真验证,同等极限故障下本发明可维持系统稳定,传统固定限流策略完全功角发散脱网;
79、3)一级控制动态匹配暂态动能,缩短故障收敛时长;二级控制通过最优饱和相角重构稳定流形边界,大幅扩展临界故障清除时间cct;仿真10kva vsg系统极限故障工况下,功角首摆峰值降低15.8%,故障恢复时长缩短38%,同时逆变器电流始终限制在1.2倍额定硬件阈值以内;
80、4)设计功角稳态约束+空间安全距离复合迟滞判据,控制参数线性渐变撤销,避免硬切换带来功率、电压二次振荡,满足ieee547、国内新能源低电压穿越国标动态性能要求;
81、5)仅修改额定容量、连接电抗、硬件限流等基础参数即可适配风电、光伏、储能各类vsg变流器;算法运算量小,可直接嵌入dsp、fpga数字控制器实时运行,无需离线大型时域仿真,适配现有新能源变流器硬件改造。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com