
一种多轴同步拧紧装置及其控制方法与流程
本技术涉及螺栓拧紧装备,具体是一种多轴同步拧紧装置及其控制方法,适用于新能源汽车、轨道交通、商用车、航空航天、工程机械、阀门制造等行业中需要多颗螺栓同步紧固的装配场景。
背景技术:
1、在机械装配领域,许多零部件(如发动机缸盖、电池包端盖、制动盘、转向架、管片、阀体等)都需要通过多颗螺栓进行紧固。由于螺栓组内各螺栓之间存在弹性相互作用,若采用逐颗顺序拧紧或各轴独立拧紧的方式,先拧紧的螺栓会在后续螺栓拧紧过程中发生预紧力松弛,进而造成整组螺栓预紧力分布不均、密封面泄漏、结构强度下降等问题,直接影响装配质量。
2、现有的成组螺栓拧紧手段主要包括单轴伺服拧紧机以及多轴独立拧紧设备。单轴伺服拧紧机需要逐颗完成拧紧,不仅效率低,而且各螺栓预紧力一致性差;多轴独立拧紧设备虽然布置了多根拧紧轴,但各轴按各自的程序独立运行,缺乏阶段级同步调度,难以保证各螺栓在同一节拍、同一策略下同步加载,螺栓组弹性互作用未被补偿,最终预紧力仍然离散,影响装配质量。
3、因此,本技术提供一种多轴同步拧紧装置及其控制方法,以解决上述问题。
技术实现思路
1、本技术提供一种多轴同步拧紧装置及其控制方法,旨在解决背景技术中提出的现有的成组螺栓多轴拧紧时各轴独立运行、缺乏阶段级同步调度,导致螺栓组预紧力离散,影响装配质量等问题。
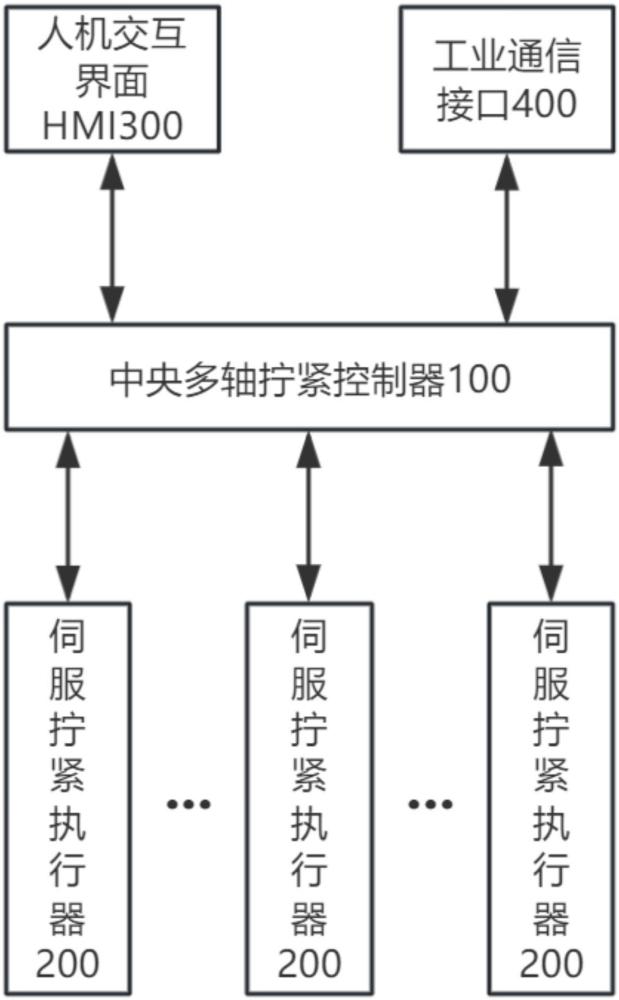
2、为实现上述目的,本技术提供如下技术方案:一种多轴同步拧紧装置,包括中央多轴拧紧控制器以及至少两个与所述中央多轴拧紧控制器电连接的伺服拧紧执行器;
3、所述伺服拧紧执行器包括伺服电机、减速器、传感器、套筒以及输出头,所述减速器固定安装在所述伺服电机的驱动端,且所述减速器的输入轴与所述伺服电机的驱动轴传动连接;所述传感器套装在所述减速器的输出轴上并与所述减速器固定连接,所述输出头通过花键连接在所述输出轴远离减速器的一端,随所述输出轴转动;所述套筒套装在所述输出头上并与所述传感器固定连接,所述输出头与所述套筒转动连接,且所述输出头伸出于所述套筒远离所述传感器的一端;
4、所述传感器与所述中央多轴拧紧控制器的输入端电连接,用于检测拧紧过程中的扭矩和/或角度并将检测信号实时反馈至所述中央多轴拧紧控制器;
5、所述伺服电机与所述中央多轴拧紧控制器的输出端电连接,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号控制每个所述伺服电机按照预设的拧紧策略进行阶段级同步拧紧操作。
6、优选的,所述拧紧策略包括扭矩法、扭矩-角度法、角度-扭矩法、角度/扭矩双目标法、屈服点控制法或扭矩斜率法中的至少一种。
7、优选的,所述阶段级同步拧紧操作依次包括寻帽阶段、第一预拧紧阶段、第二预拧紧阶段以及最终拧紧阶段;
8、在所述寻帽阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,同时控制每个所述伺服电机转动,使每个所述输出头分别与对应待拧紧螺栓的头部啮合;
9、在所述第一预拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,同时控制每个所述伺服电机转动,识别待拧紧螺栓的异常状态;
10、在所述第二预拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,同时控制每个所述伺服电机转动,使每个待拧紧螺栓贴合到位;
11、在所述最终拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,对每个所述伺服电机进行闭环控制,使每个所述待拧紧螺栓转动至目标扭矩和/或目标角度,完成同步拧紧。
12、优选的,在所述寻帽阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,判断每个所述输出头是否分别与对应待拧紧螺栓的头部啮合,若任一所述输出头超时仍未完成啮合,则中央多轴拧紧控制器控制与该输出头对应的伺服电机关闭并报警等待人工处理;
13、在所述第一预拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,识别待拧紧螺栓的异常状态,若任一待拧紧螺栓超时仍处于异常状态,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理;所述异常状态包括待拧紧螺栓倾斜、螺栓表面不良、重复拧紧或螺栓错放;
14、在所述第二预拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,判断每个待拧紧螺栓是否到位,若任一待拧紧螺栓超时仍未到位,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理;
15、在所述最终拧紧阶段,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,判断每个所述待拧紧螺栓是否转动至目标扭矩和/或目标角度,若任一待拧紧螺栓的拧紧扭矩和/或拧紧角度超时仍未转动至目标扭矩和/或目标角度,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理。
16、优选的,所述中央多轴拧紧控制器设有偏差处理模块和轴屏蔽寄存器;
17、所述偏差处理模块用于将同一阶段内每个所述传感器反馈的检测信号与预设的偏差阈值进行对比,当任一所述传感器反馈的检测信号超出预设的偏差阈值时,暂停与该传感器对应的伺服电机,对该伺服电机执行等待,以协调每个伺服电机的拧紧节拍;
18、所述轴屏蔽寄存器用于在所述传感器故障或反馈的检测信号异常时,屏蔽与该传感器对应的伺服电机。
19、优选的,所述套筒的内部设置有浮动缓冲机构;
20、所述浮动缓冲机构包括插接固定在所述输出轴远离所述减速器一端的定心杆以及套装在所述定心杆上的缓冲弹簧,所述缓冲弹簧的两端分别与所述输出头和所述输出轴远离所述减速器一端相连。
21、优选的,还包括与所述中央多轴拧紧控制器电连接的人机交互界面hmi以及与所述中央多轴拧紧控制器电连接用于与外部plc和/或mes系统通信的工业通信接口。
22、本技术还提供一种多轴同步拧紧装置的控制方法,采用上述的多轴同步拧紧装置,该控制方法包括:
23、s100、参数设置:通过人机交互界面hmi、外部plc和/或mes系统预设拧紧策略、目标扭矩、目标转角、每个阶段的检测阈值、每个阶段的时间以及同步偏差阈值;
24、s200、寻帽阶段:每个传感器实时向中央多轴拧紧控制器反馈检测信号,中央多轴拧紧控制器根据每个传感器反馈的检测信号,同时控制每个伺服电机转动,使每个输出头分别与对应待拧紧螺栓的头部啮合;其中,中央多轴拧紧控制器根据每个传感器反馈的检测信号判断每个输出头是否分别与对应待拧紧螺栓的头部啮合,若任一输出头超时仍未完成啮合,则中央多轴拧紧控制器控制与该输出头对应的伺服电机关闭并报警等待人工处理;
25、s300、第一预拧紧阶段:每个传感器实时向中央多轴拧紧控制器反馈检测信号,中央多轴拧紧控制器根据每个传感器反馈的检测信号,同时控制每个伺服电机转动,识别待拧紧螺栓的异常状态;其中,中央多轴拧紧控制器根据每个传感器反馈的检测信号,识别待拧紧螺栓的异常状态,若任一待拧紧螺栓超时仍处于异常状态,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理;
26、s400、第二预拧紧阶段:每个传感器实时向中央多轴拧紧控制器反馈检测信号,中央多轴拧紧控制器根据每个传感器反馈的检测信号,同时控制每个伺服电机转动,使每个待拧紧螺栓贴合到位;其中,中央多轴拧紧控制器根据每个传感器反馈的检测信号,判断每个待拧紧螺栓是否到位,若任一待拧紧螺栓超时仍未到位,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理;
27、s500、最终拧紧阶段:每个传感器实时向中央多轴拧紧控制器反馈检测信号,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,对每个所述伺服电机进行闭环控制,使每个所述待拧紧螺栓转动至目标扭矩和/或目标角度,完成同步拧紧;其中,中央多轴拧紧控制器根据每个传感器反馈的检测信号,判断每个待拧紧螺栓的拧紧扭矩和/或拧紧角度是否达到目标值,若任一待拧紧螺栓的拧紧扭矩和/或拧紧角度超时仍未转动至目标扭矩和/或目标角度,则中央多轴拧紧控制器控制与该待拧紧螺栓对应的伺服电机关闭并报警等待人工处理。
28、优选的,在所述寻帽阶段、第一预拧紧阶段、第二预拧紧阶段和所述最终拧紧阶段中,所述中央多轴拧紧控制器根据每个所述传感器反馈的检测信号,判断每个待拧紧螺栓的状态一致后,控制每个所述伺服电机转动进入下一阶段。
29、优选的,在所述寻帽阶段、第一预拧紧阶段、第二预拧紧阶段和所述最终拧紧阶段中,偏差处理模块将每个所述传感器反馈的检测信号与预设的偏差阈值进行对比,当任一传感器反馈的检测信号超出预设的偏差阈值时,暂停与该传感器对应的伺服电机,对该伺服电机执行等待,以协调每个伺服电机的拧紧节拍;
30、在所述传感器故障或反馈的检测信号异常时,中央多轴拧紧控制器控制轴屏蔽寄存器将与该传感器对应的伺服电机屏蔽,使对应的伺服拧紧执行器退出多轴同步拧紧运行。
31、本技术由单一中央多轴拧紧控制器统一管控全部伺服拧紧执行器,严格按照寻帽-第一预拧紧-第二预拧紧-最终拧紧分阶段运行,全部参与拧紧轴完成当前阶段,才统一跳转下一阶段;能够有效的克服传统多轴独立异步拧紧时螺栓组之间弹性互作用造成预紧力离散缺陷,使成组螺栓同步均匀加载,提升装配后密封性能与结构可靠性。
32、本技术中伺服拧紧执行器内部集成浮动缓冲机构,依靠定心杆、缓冲弹簧实现轴向弹性浮动,可补偿工装、机器人、工件的定位误差,套筒对接螺栓时避免刚性冲击,既防止螺栓螺纹损伤,又保护输出端传感器,延长设备使用寿命。
33、本技术通过设置偏差处理模块和轴屏蔽寄存器,在同一拧紧阶段内当部分轴扭矩、角度进度出现偏差时,暂停进度较快轴等待对齐,维持多轴同步节拍;当单轴传感器故障或者信号异常时,可以屏蔽故障轴使其退出同步运行,其余伺服拧紧执行器可继续完成作业,不会因为单轴故障直接造成整机完全停机,降低产线停机损失,适配连续化工业生产场景。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com