
全潜式多功能海上能源岛系统的控制方法及能源岛系统与流程
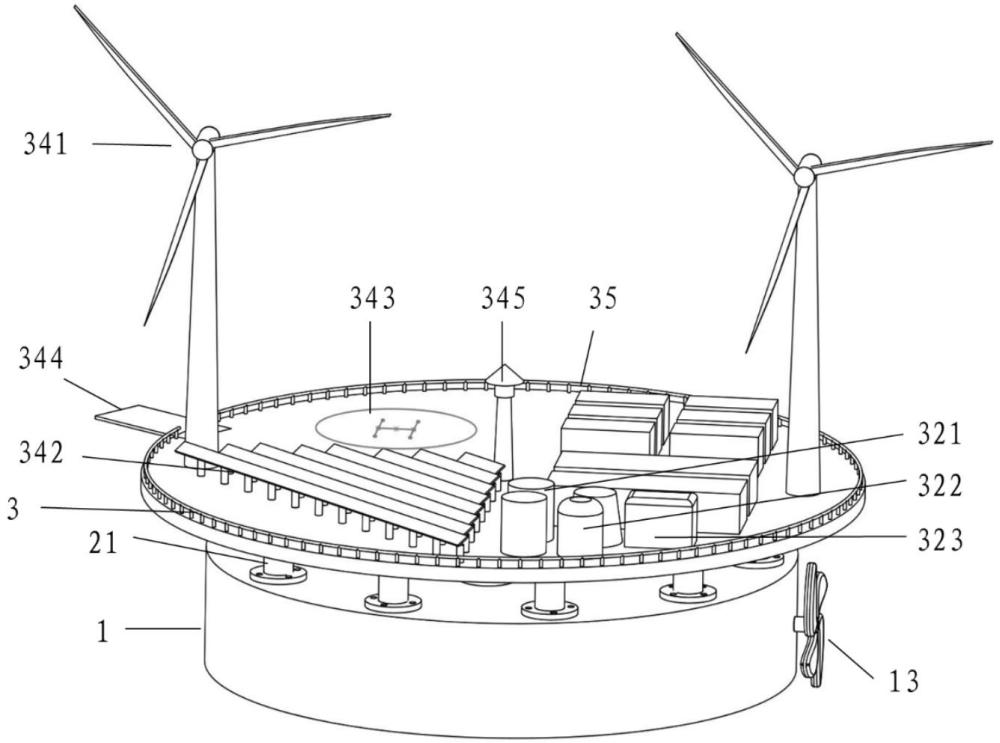
本发明属于深海海洋工程,尤其涉及全潜式多功能海上能源岛系统的控制方法及能源岛系统。
背景技术:
1、本部分的陈述仅仅是提供了与本发明相关的背景技术信息,不必然构成在先技术。
2、随着全球能源转型加速,海上风电等可再生能源开发正逐步走向深远海。然而,深远海环境具有风浪流条件复杂、极端天气频发、离岸距离远等特点,对海上平台的建设与运行提出了严峻挑战。
3、现有海上平台技术方案存在以下局限性:
4、抗风浪能力与人员居住便利性难以兼顾:传统半潜/驳船式平台将发电、储能、居住等功能集中于水面甲板,结构简单但抗风浪能力有限;在台风、巨浪等极端海况下,平台运动响应剧烈,人员需撤离,且长期居住舒适性差;
5、功能单一,缺乏协同:现有深远海平台多为单一功能(如独立风电场、油气平台),缺乏集能源生产、储能调节、人员居住、物资储备、风场维护于一体的综合性基地,导致风电场维护需从远距离岸基出发,响应慢、成本高;
6、海上风电运维响应时间长:深远海风电场距离岸基维护基地通常超过100公里,运维船单程航行需数小时,故障响应滞后严重;人员通勤成本高:维护人员长期在海上奔波,受天气窗口限制大,有效作业时间短,且存在晕船、疲劳等安全隐患;缺乏中途补给基地:深远海区域缺乏可供运维船舶停靠、人员休整、物资补给的中转站,严重制约了风电场的经济性。
7、更重要的是,现有海上平台控制系统仅针对单一作业工况设计,未结合深远海波浪传播衰减规律、平台结构动力学特性开展多目标协同优化,无法根据实时海况动态适配避风下潜深度,难以平衡平台抗浪安全、运行能耗、作业效率三者的核心需求;同时,现有技术缺少针对多能耦合系统的功率动态调控策略,能源生产、储能、负荷用电协同匹配性差,进一步降低了综合能源岛的整体运行效能,无法满足深远海风电场常态化运维、全天候安全作业、高效能源供给的工业化应用需求。
技术实现思路
1、为了解决上述背景技术中存在的技术问题,本发明提供全潜式多功能海上能源岛系统的控制方法及能源岛系统,自适应避风深度调节:通过波浪衰减理论、平台运动响应模型和多目标优化,动态计算最优避风深度,在保障平台安全的前提下最小化下潜深度,减少压载能耗和上浮恢复时间,避免固定深度导致的“过潜”或“欠潜”问题。
2、为了实现上述目的,本发明采用如下技术方案:
3、本发明的第一个方面提供全潜式多功能海上能源岛系统的控制方法,其包括:
4、响应于台风预警指令,获取未来时间段内的海况参数,建立波浪谱与海况参数的关系;
5、通过波浪衰减理论,建立不同避风深度处的波浪能量衰减系数;
6、根据全潜式支撑结构的结构动力学模型,建立不同避风深度和不同波浪频率下的水上综合平台运动响应幅值算子;
7、基于波浪谱与海况参数的关系、波浪能量衰减系数和水上综合平台运动响应幅值算子,在水上综合平台运动安全阈值内,求解最优避风深度;
8、基于最优避风深度,调节压载水舱注水量,使全潜式支撑结构下潜至最优避风深度。
9、进一步地,所述海况参数包括:有效波高、谱峰周期和波浪主方向。
10、进一步地,所述波浪能量衰减系数为α(z)=e-kz;其中,k为波数,k=2π/λ,λ为波长,与波浪周期tp满足λ=(gtp²)/(2π),g为重力加速度。
11、进一步地,所述水上综合平台运动安全阈值包括纵摇角阈值和垂荡幅值阈值。
12、进一步地,所述最优避风深度满足的不等式为:
13、;
14、其中,s(ω)为波浪谱,为波浪能量衰减系数,为水上综合平台运动响应幅值算子,rmax为水上综合平台运动安全阈值。
15、进一步地,还包括:以最小化系统运行成本或最大化可再生能源利用率为目标,采用滚动时域优化算法,在每个控制周期内求解未来时间窗口内的最优功率分配。
16、进一步地,还包括:以所述最优功率分配为功率基准值,根据母线电压偏差进行实时功率调节。
17、本发明的第二个方面提供全潜式多功能海上能源岛系统,其包括全潜式支撑结构、水上综合平台以及集成于水上综合平台上的智能控制系统,所述全潜式支撑结构内部布置压载水舱,且所述智能控制系统配置有如第一方面所述的全潜式多功能海上能源岛系统的控制方法。
18、进一步地,所述全潜式支撑结构的顶部设置若干根固定式连接立柱,连接立柱的下端固定连接于全潜式支撑结构顶部,上端固定连接于水上综合平台底部。
19、进一步地,所述水上综合平台采用甲板结构,按功能区划分为:生活区、能源储存区、物资仓储区和发电作业区。
20、与现有技术相比,本发明的有益效果是:
21、本发明自适应避风深度调节:通过波浪衰减理论、平台运动响应模型和多目标优化,动态计算最优避风深度,在保障平台安全的前提下最小化下潜深度,减少压载能耗和上浮恢复时间,避免固定深度导致的“过潜”或“欠潜”问题。
1.全潜式多功能海上能源岛系统的控制方法,其特征在于,包括:
2.如权利要求1所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,所述海况参数包括:有效波高、谱峰周期和波浪主方向。
3.如权利要求1所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,所述波浪能量衰减系数为α(z)=e-kz;其中,k为波数,k=2π/λ,λ为波长,与波浪周期tp满足λ=(gtp²)/(2π),g为重力加速度。
4.如权利要求1所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,所述水上综合平台运动安全阈值包括纵摇角阈值和垂荡幅值阈值。
5.如权利要求1所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,所述最优避风深度满足的不等式为:
6.如权利要求1所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,还包括:以最小化系统运行成本或最大化可再生能源利用率为目标,采用滚动时域优化算法,在每个控制周期内求解未来时间窗口内的最优功率分配。
7.如权利要求6所述的全潜式多功能海上能源岛系统的控制方法,其特征在于,还包括:以所述最优功率分配为功率基准值,根据母线电压偏差进行实时功率调节。
8.全潜式多功能海上能源岛系统的控制系统,其特征在于,包括全潜式支撑结构、水上综合平台以及集成于水上综合平台上的智能控制系统,所述全潜式支撑结构内部布置压载水舱,且所述智能控制系统配置有如权利要求1-7任一项所述的全潜式多功能海上能源岛系统的控制方法。
9.如权利要求8所述的全潜式多功能海上能源岛系统的控制系统,其特征在于,所述全潜式支撑结构的顶部设置若干根固定式连接立柱,连接立柱的下端固定连接于全潜式支撑结构顶部,上端固定连接于水上综合平台底部。
10.如权利要求8所述的全潜式多功能海上能源岛系统的控制系统,其特征在于,所述水上综合平台采用甲板结构,按功能区划分为:生活区、能源储存区、物资仓储区和发电作业区。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com