
用于减小风力涡轮的转子叶片中的振动的方法与流程
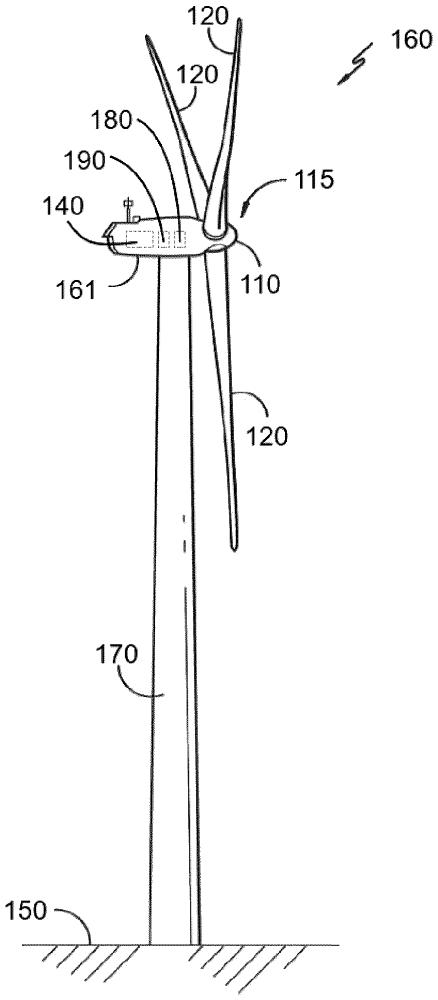
本公开内容涉及用于减小风力涡轮的转子叶片中的振动的方法,以及配置成用于实施用于减小振动的此类方法的风力涡轮。
背景技术:
1、现代风力涡轮通常用来向电网中供应电。该种类的风力涡轮大体上包括塔架和布置在塔架上的转子。典型地包括毂和多个叶片的转子在风对叶片的影响下进行旋转。所述旋转生成转矩,该转矩通常通过转子轴直接(“直接驱动”)或通过使用齿轮箱传送到发电机。这样,发电机产生可向电网供应的电。
2、存在使风力涡轮叶片越来越更长以获得更多风且将风能转换为电的趋势。那使叶片更柔性且更易于气动弹性不稳定,例如叶片的振动。振动的叶片还可激发转子振型,在整个风力涡轮中产生重大潜在损坏的风险。
3、当风力涡轮在操作中时,风力涡轮控制器可直接地或间接地操作任何辅助驱动系统(诸如俯仰系统或偏航系统)以减小叶片上的负载。这样,可抵消叶片的振动。然而,在当风力涡轮在停止状况(空转或锁定)中时的情况下,气动弹性不稳定的问题也可能是严重的。特别地,此类振荡包括沿边缘的(edgewise)振荡。
4、在停止状况期间可发生至少两个沿边缘的振荡或振动。第一振荡或振动是当迎角为约90度时所谓的涡旋引起的振动,且涡旋脱落(shedding)可发生在接近于叶片固有频率的频率下。第二振荡或振动是当迎角接近于失速角(例如15度–20度)时失速引起的振动,且流的相互作用可导致叶片振动。迎角可理解为风的流动方向与转子叶片的翼弦之间的几何角度。
5、涡旋和失速引起的振动是难以用现有技术的工具仿真的现象,所以在设计阶段期间通常不顾它们。那可由于叶片层片、叶片螺栓等导致叶片根部处的叶片故障或加速疲劳损坏。当所有叶片在同相振动时,存在重大故障的潜在风险。更差的情况由以共振振动的转子叶片所引起。共振,即使它仅持续短时间且不引起重大故障,它可产生可影响结构构件的疲劳寿命的负载。因为不存在关于负载和时间范围的信息,这些负载的影响通常不可能计算。
6、当转子锁定(例如由于安装、调试(commission)或维护任务)时,转子不能旋转来减轻振动。且特别是当风力涡轮仍未操作(例如,风力涡轮安装且仍未调试,或如果发生不允许与控制器通信的通信丢失或任何其它故障,也不活动)时,风力涡轮偏航角和叶片俯仰角固定,且转子角或方位也固定。如果控制器(诸如软件、固件等)仍未操作,这三个运动偏航、俯仰和旋转(rotor)中没有一个可改变。因为那些运动中没有一个可用于减轻负载和/或减小振动,过大的振动或甚至共振的风险可较高。
7、风力涡轮在安装之后且在完成其调试之前通常不操作。在风力涡轮的修理(其需要转子锁定或至少停止)期间,风力涡轮也可在停止中。
8、可用机舱与主要风向和风速的适当对准来减小未操作的风力涡轮的重大故障的风险。然而,因为风力涡轮仍未调试,如果风向或风速改变,需要手动干预来触发偏航机构以使机舱相对于塔架旋转。
9、而且在长时间段期间,风力涡轮可在停止中,其中转子锁定且在风力涡轮中没有任何控制器被触发。因为在有几个风力涡轮要安装的大的风力涡轮场中的安装工程限制,一些风力涡轮可安装但仍未调试,直到几周或几个月后。离岸工程为其明确(clear)示例。调试人员可因为天气状况(例如风速或大浪)被防止为了调试去往风力涡轮。在其中转子长时间内停放而没有主动控制的这些情形中,叶片不稳定可为重大风险,其可引起叶片或叶片螺栓连接中的严重损坏。而且,还可激发转子振型,导致重大故障。且该情形对于大的风力涡轮叶片(其典型地在离岸应用中找到)尤其重要。
10、对所提到的问题的当前解决方案包括使用附接到叶片的空气动力学装置来减小涡旋和失速。然而,该解决方案可降低操作期间的叶片性能。
11、另一个当前的解决方案包括当借助于锁定销防止转子旋转时将转子叶片的俯仰角设定成基本上90度(“风向标”位置)。至少在一些风况下,此类特定的俯仰角可减小叶片上的负载。然而,当俯仰角设定成所述量时,锁定销可遭受较高的负载。锁定销必须加强以承受较高的负载,例如特大型锁定销。而且,即使在风向标位置中,实际上不是所有的振动可被避免(例如,如果风向随时间改变)。
12、本公开内容提供至少部分地解决上述缺点中的一些的方法和风力涡轮的示例。
技术实现思路
1、在一个方面,提供一种用于当风力涡轮在停止状况中时减小风力涡轮的一个或多个转子叶片中的振动的方法。方法包括:测量指示一个或多个叶片的变形的一个或多个变形参数;以及在用于辅助驱动系统的专用控制器处基于变形参数来确定叶片中的一个或多个的振动,其中用于辅助驱动系统的专用控制器与风力涡轮控制器分开。方法此外包括在专用控制器处生成输出信号以操作辅助驱动系统来减小振动。
2、在该方面,方法可减小当风力涡轮在停止状况中时叶片中的振动。方法可在风力涡轮与远程控制器之间没有通信的情况下(即,即使在调试阶段期间)执行。可减小安装与调试之间的高负载或故障的风险。
3、此外,方法可减小当风力涡轮在停止状况中时共振的风险以及还有在现场手动干预的成本。
4、在另一个方面,提供一种具有机舱、塔架和转子叶片的风力涡轮。风力涡轮包括:风力涡轮控制器;一个或多个传感器,该一个或多个传感器用于测量叶片中的一个或多个的变形;以及辅助驱动系统,该辅助驱动系统用于驱动一个或多个风力涡轮构件。风力涡轮此外包括用于辅助驱动系统的专用控制器。专用控制器配置成与风力涡轮控制器独立地操作。专用控制器还配置成基于所测量的变形来确定一个或多个叶片的振动且当风力涡轮在停止状况中时生成输出信号以操作辅助驱动系统来减小振动。
5、在又一方面,提供一种用于当风力涡轮在调试阶段期间锁定时减小风力涡轮的一个或多个转子叶片中的振动的方法。风力涡轮具有风力涡轮控制器以及用于风力涡轮的俯仰驱动系统的专用俯仰控制器。方法包括测量相对于叶片的翼弦在沿边缘方向上的叶片中的一个或多个的应变。它还包括在专用俯仰控制器处基于所测量的应变来确定一个或多个叶片的振动状况。方法还包括在专用俯仰控制器处生成输出信号以操作俯仰系统来减小转子叶片中的一个或多个的振荡。
6、从该方面得到的优点可与关于第一方面的方法所提到的那些类似。
7、技术方案1. 一种用于当风力涡轮在停止状况中时减小风力涡轮(160)的一个或多个转子叶片(120)中的振动的方法(200),所述方法包括:
8、测量(201)指示一个或多个叶片(120)的变形的一个或多个变形参数;
9、在用于辅助驱动系统(20、107)的专用控制器(190)处基于所述变形参数来确定(202)所述叶片(120)中的一个或多个的振动,其中用于所述辅助驱动系统的所述专用控制器(190)与所述风力涡轮控制器(180)分开;以及
10、在所述专用控制器(190)处生成(203)输出信号以操作所述辅助驱动系统来减小所述振动。
11、技术方案2. 根据技术方案1所述的方法,其中,所述叶片在停止状况中以基本上0度的俯仰角布置。
12、技术方案3. 根据技术方案1至技术方案2中任一个所述的方法,其中,在调试阶段期间,所述风力涡轮在停止状况中。
13、技术方案4. 根据技术方案1至技术方案3中任一个所述的方法,其中,所述方法还包括:
14、用来自用于所述辅助驱动系统的专用功率源(140)的功率来供应所述专用控制器(190)和所述辅助驱动系统(20、107)。
15、技术方案5. 根据技术方案4所述的方法,其中,所述专用功率源(140)包括电池或超级电容器,所述电池或超级电容器存储预先限定量的能量以在预先限定的时间段期间供给所述专用控制器(190)和所述辅助驱动系统(20、107)。
16、技术方案6. 根据技术方案1至技术方案5中任一个所述的方法,其中,确定一个或多个叶片(202)的振动状况包括:
17、确定所述一个或多个叶片是否相对于叶片的翼弦在沿边缘方向上振荡。
18、技术方案7. 根据技术方案1至技术方案6中任一个所述的方法,其中,所述方法还包括:
19、在所述专用控制器(190)处生成输出信号以在消除所述振动时操作所述辅助驱动系统(20、107),以便使所述辅助驱动系统往回返回到默认停止位置。
20、技术方案8. 根据技术方案1至技术方案7中任一个所述的方法,其中,所述辅助驱动系统为俯仰系统(107),所述俯仰系统(107)用于调整所述叶片中的一个或多个的俯仰角。
21、技术方案9. 根据技术方案8所述的方法,其中,所述输出信号包括将所述叶片俯仰调整到其中基本上消除所述振动的程度的命令。
22、技术方案10. 根据技术方案1至技术方案7中任一个所述的方法,其中,所述辅助驱动系统为偏航系统(20),所述偏航系统(20)用于使机舱(161)相对于所述风力涡轮的塔架(170)围绕旋转轴线(ra)旋转。
23、技术方案11. 根据技术方案10所述的方法,其中,所述输出信号包括将所述风力涡轮的偏航调整到其中基本上消除所述振动的程度的命令。
24、技术方案12. 一种具有机舱(161)、塔架(170)和转子叶片(120)的风力涡轮(160),其中所述风力涡轮包括:
25、风力涡轮控制器;
26、一个或多个传感器(121),所述一个或多个传感器(121)用于测量所述叶片中的一个或多个的变形;
27、辅助驱动系统(20、107),所述辅助驱动系统(20、107)用于驱动一个或多个风力涡轮构件;
28、用于所述辅助驱动系统的专用控制器(190),所述专用控制器配置成与所述风力涡轮控制器(180)独立地操作;
29、所述专用控制器还配置成基于所测量的变形来确定所述叶片中的一个或多个的振动,且当所述风力涡轮在停止状况中时生成输出信号以操作所述辅助驱动系统来减小所述振动。
30、技术方案13. 根据技术方案12所述的风力涡轮,其中,所述辅助驱动系统为俯仰系统(107),所述俯仰系统(107)用于调整所述叶片(120)中的一个或多个的俯仰角。
31、技术方案14. 根据技术方案12所述的风力涡轮,其中,所述辅助驱动系统为偏航系统(20),所述偏航系统(20)用于使所述机舱(161)相对于所述塔架(170)围绕旋转轴线(ra)旋转。
32、技术方案15. 根据技术方案12至技术方案14中任一个所述的风力涡轮,其中,所述风力涡轮包括专用功率源(140),所述专用功率源(140)包括电池或超级电容器,所述电池或超级电容器存储预先限定量的能量以在预先限定的时间段期间供给所述专用控制器和所述辅助驱动系统。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com