
磁悬浮转台及半导体晶圆快速热处理设备的制作方法
本技术涉及半导体晶圆热处理装备的,尤其涉及一种磁悬浮转台及半导体晶圆快速热处理设备。
背景技术:
1、在半导体集成电路制造工艺中,晶圆快速热处理(rtp)是实现离子注入退火、氧化层致密化、金属硅化物形成等关键制程的核心环节。该工艺要求晶圆在高温真空腔体内实现高转速、无接触、高洁净、高平稳旋转,以保证晶圆表面温度均匀性与工艺一致性。磁悬浮转台依靠磁悬浮电机实现转子无机械接触悬浮与旋转,具有无摩擦、无粉尘、低振动、高转速、长寿命等优势,已成为当前快速热处理装备的主流技术路线。随着制程不断升级,晶圆在热处理腔体内不仅需要稳定旋转,还需要实现大行程、高精度、高刚性、高同步性的垂直升降运动,以满足晶圆进出腔体、工艺高度切换、对位校准、维护空间预留等功能需求。
2、目前,传统的磁悬浮转台的升降驱动方案主要分为两类:其一为基于磁通旁路的静态微调技术,通过改变磁路结构(如增减铁磁性薄片)被动调控转子悬浮高度,适用于补偿加工装配差异或磁场分布偏差;其二为集成式机械驱动方案,采用步进电机或普通伺服电机通过传动机构(如丝杠、齿轮)驱动磁悬浮主轴轴向移动,以实现转子高度调节。
3、但是,上述技术方案缺乏有效的同步控制机制和闭环实时误差补偿系统,导致在大行程升降过程中,无法保证磁悬浮转台两侧运动的严格同步与水平姿态的稳定,极易引发转台倾斜、受力不均、卡滞等问题,且长期运行后重复定位精度显著下降,制约了磁悬浮转台在先进快速热处理装备中实现高精度、高可靠性的大行程升降功能。
技术实现思路
1、本技术实施例提供一种磁悬浮转台及半导体晶圆快速热处理设备,具有升降过程中的严格同步控制能力,有效避免转台倾斜、受力不均和运动卡滞,确保晶圆表面温度分布均匀性与工艺过程一致性的优点。
2、第一方面,本技术实施例提供一种磁悬浮转台,包括:
3、磁悬浮旋转承载台,用于承载工件;
4、至少两组升降驱动组件,分别设置于所述磁悬浮旋转承载台的两侧,每组所述升降驱动组件包括闭环可控电机以及与所述闭环可控电机传动连接的升降执行部,所述升降执行部与所述磁悬浮旋转承载台连接;
5、同步控制单元,与所述闭环可控电机电连接,用于控制各所述闭环可控电机同步运转,以使各所述升降执行部同步驱动所述磁悬浮旋转承载台升降。
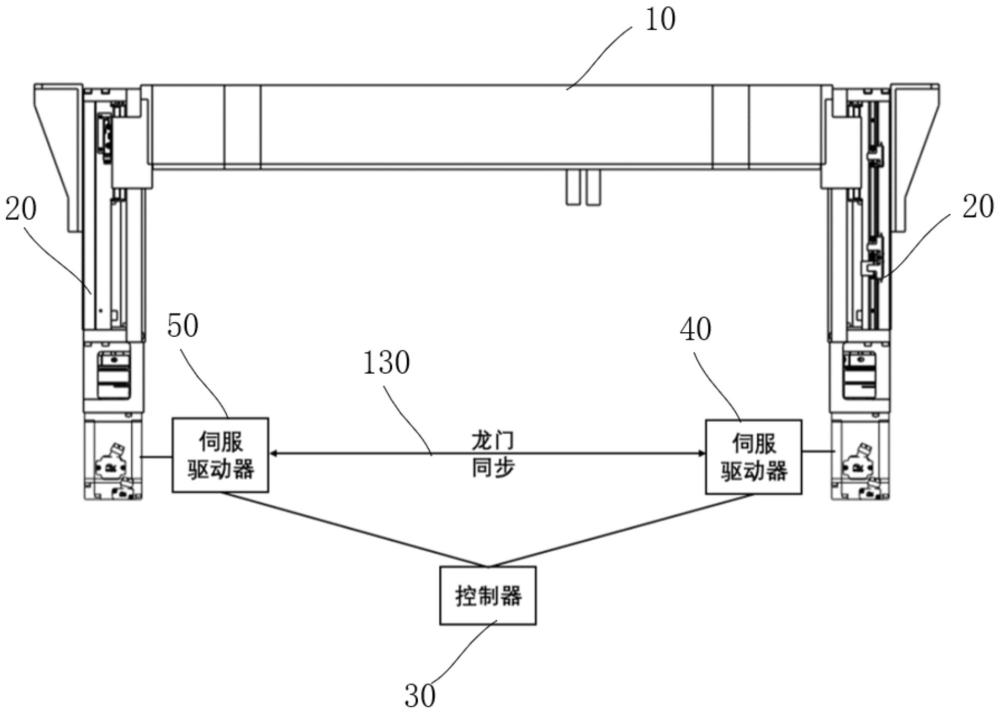
6、在一种可能的实施方式中,所述同步控制单元包括控制器,所述控制器用于设定其中一个所述闭环可控电机为主轴、其余所述闭环可控电机为从轴,并控制所述从轴随所述主轴运动。
7、在一种可能的实施方式中,所述同步控制单元还包括编码器,所述编码器用于采集所述闭环可控电机的运动反馈信号,并将所述反馈信号传输至所述控制器。
8、在一种可能的实施方式中,所述同步控制单元还包括主轴伺服驱动器和从轴伺服驱动器,所述控制器与所述主轴伺服驱动器及所述从轴伺服驱动器电连接;
9、所述主轴伺服驱动器用于接收所述控制器的指令并驱动所述主轴运动;所述从轴伺服驱动器用于采集所述主轴的位置信息,并以1:1的电子齿轮比驱动所述从轴跟随运动。
10、在一种可能的实施方式中,所述磁悬浮旋转承载台包括定子和转子,所述转子在所述定子的电磁力作用下悬浮并旋转;
11、所述定子的侧壁设置有连接部,所述升降执行部的输出端通过转接支架与所述连接部可拆卸连接。
12、在一种可能的实施方式中,所述升降执行部包括电动滑台,所述闭环可控电机的输出端与所述电动滑台传动连接,用于驱动所述电动滑台做直线运动;
13、所述电动滑台构成所述升降执行部的输出端,且所述电动滑台与所述转接支架固定连接。
14、在一种可能的实施方式中,所述电动滑台包括丝杠和与所述丝杠配合的滑动部件;所述闭环可控电机的输出端与所述丝杠传动连接,用于驱动所述滑动部件沿所述丝杠做直线运动;
15、所述滑动部件构成所述电动滑台的输出端,且所述滑动部件与所述转接支架固定连接。
16、在一种可能的实施方式中,所述闭环可控电机为伺服电机,所述伺服电机通过联轴器与所述电动滑台传动连接。
17、在一种可能的实施方式中,所述定子的侧壁向外凸出形成所述连接部。
18、在一种可能的实施方式中,还包括位置偏差监测单元,所述位置偏差监测单元分别与所述升降驱动组件和所述同步控制单元电连接,所述位置偏差监测单元预设有保护阈值;
19、所述位置偏差监测单元用于实时比较各组所述升降驱动组件之间的位置偏差,并在所述位置偏差超过所述保护阈值时向所述同步控制单元发出偏差超限信号,所述同步控制单元接收所述偏差超限信号后,触发报警并控制所述升降驱动组件停止运动。
20、在一种可能的实施方式中,还包括极限限位检测件,所述极限限位检测件设置于所述升降驱动组件的运动路径的极限位置,所述极限限位检测件与所述同步控制单元电连接,用于在所述升降驱动组件到达所述极限位置时发出限位信号,以控制所述升降驱动组件停止运动。
21、在一种可能的实施方式中,所述极限限位检测件包括上限位检测件和下限位检测件,所述上限位检测件设置于所述运动路径的上极限位置,所述下限位检测件设置于所述运动路径的下极限位置。
22、在一种可能的实施方式中,还包括复归定位检测件,所述复归定位检测件设置于所述运动路径的预设中间位置,所述复归定位检测件与所述同步控制单元电连接,用于在所述升降驱动组件到达所述预设中间位置时向所述同步控制单元发出到位信号,以使所述同步控制单元校准所述升降驱动组件的重复定位精度。
23、在一种可能的实施方式中,所述复归定位检测件包括设置于所述预设中间位置的第一位置传感器,所述第一位置传感器用于在所述升降驱动组件到达所述预设中间位置时向所述同步控制单元输出第一检测信号,以使所述同步控制单元校准所述升降驱动组件的重复定位精度。
24、在一种可能的实施方式中,所述复归定位检测件还包括第二位置传感器,所述第二位置传感器用于在所述升降驱动组件到达所述预设中间位置时向所述同步控制单元输出第二检测信号;
25、所述第一检测信号与所述第二检测信号共同构成对所述升降驱动组件重复定位精度的冗余校验。
26、在一种可能的实施方式中,所述第一位置传感器为光电开关,所述第二位置传感器为接近开关。
27、在一种可能的实施方式中,还包括龙门连接结构,所述龙门连接结构与所述升降驱动组件固定连接,以保持所述磁悬浮旋转承载台的水平姿态。
28、第二方面,本技术实施例提供一种半导体晶圆快速热处理设备,包括上述的磁悬浮转台。
29、本技术实施例提供的一种磁悬浮转台及半导体晶圆快速热处理设备,通过同步控制单元实现多轴协同的严格同步控制,有效解决升降过程中转台两侧运动不同步导致的倾斜与受力不均问题,具有升降过程中的严格同步控制能力,有效避免转台倾斜、受力不均和运动卡滞,确保晶圆表面温度分布均匀性与工艺过程一致性的优点。