
相机外参标定精度的度量方法、装置及电子设备与流程
本申请属于相机标定评估,尤其涉及相机外参标定精度的度量方法、装置、电子设备、计算机可读存储介质及计算机程序产品。
背景技术:
1、在需要获得深度感知或需要获得多视角信息的场景下,通常需要借助于双目或多目视觉系统。为了保证双目或多目视觉系统在空间测量的精度,需要对该系统进行外参标定,即标定系统的各个相机的旋转矩阵和平移向量。
2、目前,通常依赖重投影误差计算出像素距离误差,再将该像素距离误差与预设的像素误差阈值比较,根据该比较结果判断相机的外参标定结果是否符合要求。
3、但采用该方法度量相机外参标定的精度时,在某些场景下,所得到的度量结果的准确度较低。
技术实现思路
1、本申请实施例提供了相机外参标定精度的度量方法、装置及电子设备,可以解决现有的外参的标定精度的度量准确度较低的问题。
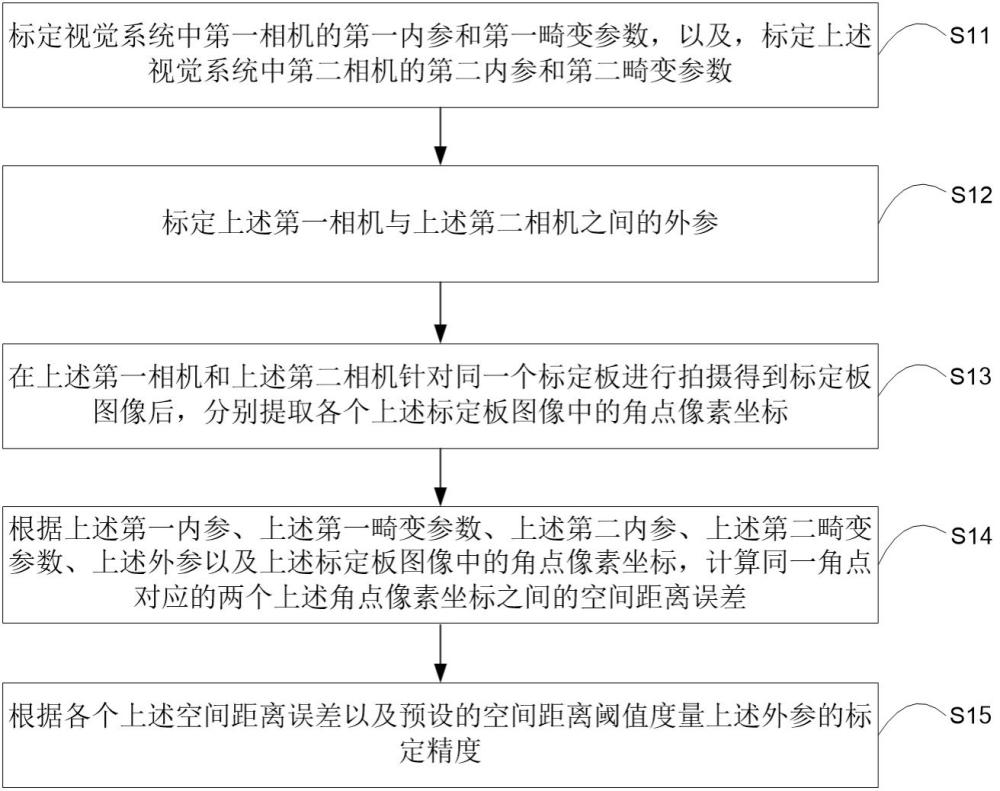
2、第一方面,本申请实施例提供了一种相机外参标定精度的度量方法,包括:
3、标定视觉系统中第一相机的第一内参和第一畸变参数,以及,标定所述视觉系统中第二相机的第二内参和第二畸变参数;
4、标定所述第一相机与所述第二相机之间的外参;
5、在所述第一相机和所述第二相机针对同一个标定板进行拍摄得到标定板图像后,分别提取各个所述标定板图像中的角点像素坐标;
6、根据所述第一内参、所述第一畸变参数、所述第二内参、所述第二畸变参数、所述外参以及所述标定板图像中的角点像素坐标,计算同一角点对应的两个所述角点像素坐标之间的空间距离误差;
7、根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度。
8、本申请实施例与现有技术相比存在的有益效果是:
9、在本申请实施例中,在视觉系统中的第一相机和第二相机针对同一个标定板进行拍摄得到标定板图像后,分别提取各个标定板图像中的角点像素坐标,并根据提取的角点像素坐标、对一相机和第二相机进行标定所得到的第一内参、第一畸变参数、第二内参、第二畸变参数、第一相机和第二相机之间的外参,计算同一角点对应的两个角点像素坐标之间的空间距离误差,再根据各个空间距离误差以及预设的空间距离阈值度量第一相机和第二相机之间的外参的标定精度。由于上述空间距离误差是根据第一内参、第一畸变参数、第二内参、第二畸变参数、第一相机和第二相机之间的外参共同计算得到,且第一相机和第二相机出厂后,其对应的第一内参、第一畸变参数、第二内参、第二畸变参数改变的概率较低,因此,上述空间距离误差能够反映第一相机和第二相机之间的外参的标定精度。故根据各个空间距离误差以及预设的空间距离阈值能够准确度量第一相机和第二相机之间的外参的标定精度。此外,由于上述空间距离误差反映了外参在真实空间下的精度,因此,根据空间距离误差所得到的外参的标定精度的度量结果,不受不同品牌、不同分辨率、不同光学参数的影响。即,无论视觉系统中的相机是同质还是异质,通过空间距离误差均能够准确度量外参的标定精度。
10、第二方面,本申请实施例提供了一种相机外参标定精度的度量装置,包括:
11、内参标定模块,用于标定视觉系统中第一相机的第一内参和第一畸变参数,以及,标定所述视觉系统中第二相机的第二内参和第二畸变参数;
12、外参标定模块,用于标定所述第一相机与所述第二相机之间的外参;
13、角点像素坐标提取模块,用于在所述第一相机和所述第二相机针对同一个标定板进行拍摄得到标定板图像后,分别提取各个所述标定板图像中的角点像素坐标;
14、空间距离误差计算模块,用于根据所述第一内参、所述第一畸变参数、所述第二内参、所述第二畸变参数、所述外参以及所述标定板图像中的角点像素坐标,计算同一角点对应的两个所述角点像素坐标之间的空间距离误差;
15、标定精度度量模块,用于根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度。
16、第三方面,本申请实施例提供了一种电子设备,包括存储器、处理器以及存储在上述存储器中并可在上述处理器上运行的计算机程序,上述处理器执行上述计算机程序时实现如第一方面上述的方法。
17、第四方面,本申请实施例提供了一种计算机可读存储介质,上述计算机可读存储介质存储有计算机程序,上述计算机程序被处理器执行时实现如第一方面上述的方法。
18、第五方面,本申请实施例提供了一种计算机程序产品,当计算机程序产品在电子设备上运行时,使得电子设备执行上述第一方面上述的方法。
19、可以理解的是,上述第二方面至第五方面的有益效果可以参见上述第一方面中的相关描述,在此不再赘述。
1.一种相机外参标定精度的度量方法,其特征在于,包括:
2.如权利要求1所述的相机外参标定精度的度量方法,其特征在于,所述在所述第一相机和所述第二相机针对同一个标定板进行拍摄得到标定板图像后,分别提取各个所述标定板图像中的角点像素坐标,包括:
3. 如权利要求1所述的相机外参标定精度的度量方法,其特征在于,所述根据所述第一内参、所述第一畸变参数、所述第二内参、所述第二畸变参数、所述外参以及所述标定板图像中的角点像素坐标,计算同一角点对应的两个所述角点像素坐标之间的空间距离误差,包括:
4.如权利要求3所述的相机外参标定精度的度量方法,其特征在于,所述根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度,包括:
5.如权利要求3所述的相机外参标定精度的度量方法,其特征在于,所述根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度,包括:
6.如权利要求1所述的相机外参标定精度的度量方法,其特征在于,在所述根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度之前,还包括:
7.如权利要求1至6任一项所述的相机外参标定精度的度量方法,其特征在于,在所述根据各个所述空间距离误差以及预设的空间距离阈值度量所述外参的标定精度之前,还包括:
8.一种相机外参标定精度的度量装置,其特征在于,包括:
9.一种电子设备,包括存储器、处理器以及存储在所述存储器中并可在所述处理器上运行的计算机程序,其特征在于,所述处理器执行所述计算机程序时实现如权利要求1至7任一项所述的方法。
10.一种计算机可读存储介质,所述计算机可读存储介质存储有计算机程序,其特征在于,所述计算机程序被处理器执行时实现如权利要求1至7任一项所述的方法。
11.一种计算机程序产品,其特征在于,包括计算机程序,所述计算机程序被运行时使得电子设备执行权利要求1至7任一项所述的方法。