
一种基于多智能体认知建模与图网络传播的演化模拟方法与流程
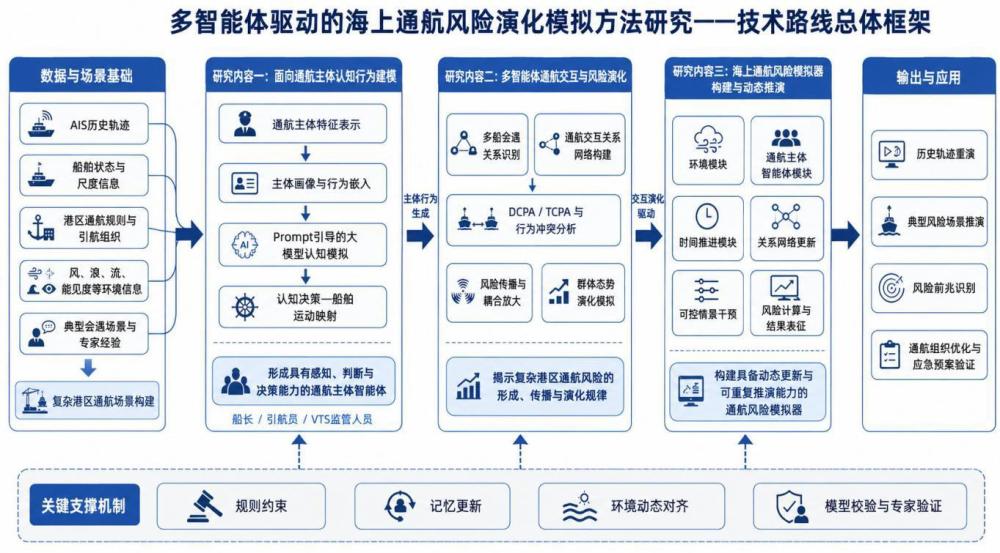
本发明涉及计算机仿真,具体为一种基于多智能体认知建模与图网络传播的演化模拟方法。
背景技术:
1、在复杂港区通航安全仿真分析中,现有技术通常将船舶简化为轨迹点,利用ais数据及cpa/tcpa等指标进行碰撞风险判别,并依赖基于规则的运动学模型或有限状态机对通航过程进行推演。然而,港区通航风险并非由单一船舶独立产生,而是在“人—船—环境—规则—关系”等多因素耦合作用下,于多船交互网络中动态传播与放大。现有方法受限于其模型架构,一方面缺乏对船长、引航员等通航主体认知差异与决策偏好的建模能力,难以生成符合真实航海经验的、可解释的操纵行为,导致仿真情景的可信度不足;另一方面,其风险评估多聚焦于局部、瞬时的两船会遇态势,缺少描述局部扰动如何沿多船关系网络向区域范围扩散并形成系统性风险的有效机制,从而难以对风险传播链条和影响范围进行清晰刻画与推演。
技术实现思路
1、本发明的目的在于提供一种基于多智能体认知建模与图网络传播的演化模拟方法,以解决上述背景技术中提出的问题。
2、一种基于多智能体认知建模与图网络传播的演化模拟方法,包括:
3、获取港区基础数据、船舶航行状态数据、通航规则数据、环境数据以及历史轨迹数据,构建统一状态空间表达的复杂港区通航场景;
4、基于统一状态空间,为船长、引航员及vts监管人员构建包含主体画像向量,生成通航主体认知智能体;
5、将通航主体认知智能体接入大语言模型,在结构化提示约束下生成候选操纵意图集合,得到最优操纵意图;
6、将最优操纵意图通过意图到控制量的映射函数转换为连续控制量,经物理运动响应模型与历史轨迹残差修正项共同作用,并投影至由航道边界及风险阈值构成的安全可行域,生成下一时刻的船舶预测运动状态;
7、以船舶智能体为节点,以会遇关系、相对运动关系、交通组织关系及风险影响关系为边,构建时变通航交互图,并基于时变通航交互图计算融合会遇类型、环境扰动及行为意图差异的多船交互风险;
8、根据时变通航交互图及多船交互风险,通过选择函数确定风险船舶及其受影响船舶集合,根据风险船舶及其受影响船舶集合,通过消息函数生成从风险船舶指向受影响船舶的有向风险消息,根据有向风险消息,通过状态更新函数更新受影响船舶的风险状态;
9、根据更新后的受影响船舶的风险状态、历史ais轨迹、vts处置记录及专家复核意见构建闭环校验损失,根据闭环校验损失对船舶预测运动状态、运动模型参数及主体画像进行迭代修正,并更新下一轮推演,输出风险传播链及区域风险热区。
10、进一步的,获取港区基础数据、船舶航行状态数据、通航规则数据、环境数据以及历史轨迹数据,构建统一状态空间表达的复杂港区通航场景,包括:
11、获取港区基础数据,港区基础数据包括航道边界数据、禁限航区数据、锚地数据、泊位数据及施工区数据,根据港区基础数据生成港区空间约束场;
12、获取船舶航行状态数据,船舶航行状态数据包括船舶平面位置、航速、航向、吃水、船长、船宽、船型、操纵性能及危险品属性,根据船舶航行状态数据生成船舶运动与属性状态向量;
13、获取通航规则数据,通航规则数据包括交通组织状态、通航管制规则、引航计划及拖轮资源信息,根据通航规则数据生成运行约束向量;
14、获取环境数据,环境数据包括风场数据、浪场数据、流速流向场数据及能见度数据,根据环境数据生成环境场向量;
15、获取历史轨迹数据,历史轨迹数据包括ais历史轨迹记录及vts处置记录,根据历史轨迹数据生成历史行为记忆库;
16、将船舶运动与属性状态向量、环境场向量、港区空间约束场、运行约束向量及历史行为记忆库以及由各船舶智能体与周边船舶智能体之间的相对位置关系、会遇关系及规则约束关系构成的观测输入向量组合,构建统一状态空间表达的复杂港区通航场景。
17、进一步的,基于统一状态空间,为船长、引航员及vts监管人员构建包含主体画像向量,生成通航主体认知智能体,包括:
18、获取统一状态空间中的历史行为记忆库,根据历史行为记忆库提取各通航主体的历史航行经验数据及典型会遇处理模式数据,生成经验模式特征;
19、获取统一状态空间中的运行约束向量,根据运行约束向量提取各通航主体对通航规则及港区组织约束的理解水平数据,生成规则理解能力特征;
20、获取统一状态空间中的历史行为记忆库及船舶运动与属性状态向量,根据历史行为记忆库及船舶运动与属性状态向量提取各通航主体的历史操纵习惯数据及响应时滞特征数据,生成操纵习惯特征;
21、根据经验模式特征、规则理解能力特征及操纵习惯特征,结合各通航主体的风险偏好参数及组织角色参数,构建包含经验模式、规则理解能力、风险偏好、组织角色及操纵习惯的主体画像向量;
22、根据主体画像向量及观测输入向量,生成通航主体认知智能体,通航主体认知智能体包含认知决策函数,认知决策函数用于根据主体画像向量及观测输入数据输出候选操纵意图集合。
23、进一步的,将通航主体认知智能体接入大语言模型,在结构化提示约束下生成候选操纵意图集合,得到最优操纵意图,包括:
24、获取通航主体认知智能体的主体画像向量及观测输入数据,根据主体画像向量及观测输入数据构建结构化提示模板,结构化提示模板包含通航主体角色信息、当前态势描述信息、通航规则约束信息及历史行为记忆库中的历史行为记忆数据;
25、将结构化提示模板输入大语言模型,根据大语言模型在结构化提示模板约束下生成候选操纵意图集合,候选操纵意图集合包含保持航向意图、微调航向意图、提前避让意图、减速等待意图、靠右通行意图、请求vts协调意图、推迟进港意图及调整靠离泊顺序意图;
26、获取候选操纵意图集合中各候选操纵意图的规则符合度评分、操纵可行性评分及冲突抑制评分,规则符合度评分根据候选操纵意图与通航规则及组织指令的符合程度确定,操纵可行性评分根据候选操纵意图对船舶操纵性能及安全边界的满足程度确定,冲突抑制评分根据候选操纵意图可能引起的多船冲突强度确定;
27、根据规则符合度评分、操纵可行性评分及冲突抑制评分,结合大语言模型对各候选操纵意图的置信概率,对各候选操纵意图进行加权综合评分;
28、根据加权综合评分从候选操纵意图集合中筛选评分最高的候选操纵意图,作为最优操纵意图。
29、进一步的,将最优操纵意图通过意图到控制量的映射函数转换为连续控制量,经物理运动响应模型与历史轨迹残差修正项共同作用,并投影至由航道边界及风险阈值构成的安全可行域,生成下一时刻的船舶预测运动状态,包括:
30、获取最优操纵意图及通航主体认知智能体的主体画像向量,根据最优操纵意图及主体画像向量,通过意图到控制量的映射函数将最优操纵意图转换为包含纵向加速度及转向角速度的连续控制量;
31、获取连续控制量及统一状态空间中的环境场向量,根据连续控制量及环境场向量,通过物理运动响应模型生成满足船舶尺度、惯性、舵效及加减速边界的物理运动预测状态;
32、获取物理运动预测状态及统一状态空间中的历史行为记忆库,根据物理运动预测状态及历史行为记忆库,通过历史轨迹残差修正项生成包含港区航道几何及局部环境扰动修正的残差修正预测状态;
33、获取残差修正预测状态及统一状态空间中的港区空间约束场及运行约束向量,根据残差修正预测状态、港区空间约束场及运行约束向量,通过风险约束投影函数将残差修正预测状态投影至由航道边界、禁限航区、泊位前沿及风险阈值构成的安全可行域,生成下一时刻的船舶预测运动状态。
34、进一步的,以船舶智能体为节点,以会遇关系、相对运动关系、交通组织关系及风险影响关系为边,构建时变通航交互图,并基于时变通航交互图计算融合会遇类型、环境扰动及行为意图差异的多船交互风险,包括:
35、获取船舶预测运动状态,根据船舶预测运动状态及船舶运动与属性状态向量,计算任意两艘船舶智能体之间的相对位置及相对速度;
36、根据相对位置及相对速度,计算最近会遇时间及最近会遇距离;
37、获取最优操纵意图及统一状态空间中的环境场向量,根据最近会遇时间、最近会遇距离、最优操纵意图及环境场向量,结合会遇类型修正系数,计算融合距离风险项、时间紧迫性风险项、会遇类型风险项、环境风险因子及行为意图冲突程度的多船交互风险;
38、根据多船交互风险,结合空间尺度参数及时间尺度参数,计算任意两艘船舶智能体之间的交互边权重;
39、以船舶智能体为节点,以交互边权重为边,构建包含邻接矩阵及交互强度矩阵的时变通航交互图。
40、进一步的,根据时变通航交互图及多船交互风险,通过选择函数确定风险船舶及其受影响船舶集合,包括:
41、获取时变通航交互图中的交互边权重及多船交互风险,根据交互边权重及多船交互风险,结合各船舶智能体基于当前交互关系的初始风险状态及通航资源占用风险,计算各船舶智能体的风险船舶判别得分;
42、获取最优操纵意图及统一状态空间中的运行约束向量,根据最优操纵意图及运行约束向量,结合周边船舶意图冲突程度,更新风险船舶判别得分;
43、根据风险船舶判别得分及预设的风险船舶判别阈值,筛选得分超过判别阈值的船舶智能体,作为风险船舶集合;
44、根据风险船舶集合及时变通航交互图中的交互边权重,筛选与各风险船舶之间存在交互边权重超过预设影响阈值的船舶智能体,作为各风险船舶对应的受影响船舶集合。
45、进一步的,根据风险船舶及其受影响船舶集合,通过消息函数生成从风险船舶指向受影响船舶的有向风险消息,根据有向风险消息,通过状态更新函数更新受影响船舶的风险状态,包括:
46、获取风险船舶集合中各风险船舶的多船交互风险、最优操纵意图及统一状态空间中的环境场向量,根据多船交互风险、最优操纵意图及环境场向量,结合风险船舶与受影响船舶之间的交互边权重,通过消息函数生成从风险船舶指向受影响船舶的有向风险消息,有向风险消息包含两船交互风险信息、候选操纵意图冲突信息及环境扰动放大系数;
47、获取各受影响船舶对应的有向风险消息集合,根据有向风险消息集合,通过消息聚合函数将有向风险消息集合中的各条有向风险消息进行聚合,生成聚合风险消息;
48、获取受影响船舶的单船风险状态及聚合风险消息,根据单船风险状态及聚合风险消息,结合主体风险响应系数及消息耦合放大系数,通过状态更新函数更新受影响船舶的单船风险状态;
49、根据更新后的各受影响船舶的单船风险状态及时变通航交互图中的交互强度矩阵,通过区域风险聚合函数计算区域通航风险。
50、进一步的,根据更新后的受影响船舶的风险状态、历史ais轨迹、vts处置记录及专家复核意见构建闭环校验损失,包括:
51、获取船舶预测运动状态及历史ais轨迹,根据船舶预测运动状态与历史ais轨迹中对应时刻的真实船舶状态之间的偏差,计算带权状态误差范数;
52、获取更新后的受影响船舶的风险状态及vts处置记录,根据更新后的受影响船舶的风险状态与vts处置记录中对应时刻的观测风险之间的偏差,计算风险趋势误差;
53、获取最优操纵意图及专家复核意见,根据最优操纵意图与专家复核意见中认可的合理行为标签之间的偏差,计算行为标签偏差损失;
54、获取时变通航交互图及历史ais轨迹,根据时变通航交互图与基于历史ais轨迹构建的真实多船关系图之间的偏差,计算关系网络偏差;
55、根据带权状态误差范数、风险趋势误差、行为标签偏差损失及关系网络偏差,构建闭环校验损失。
56、进一步的,根据闭环校验损失对船舶预测运动状态、运动模型参数及主体画像进行迭代修正,并更新下一轮推演,输出风险传播链及区域风险热区,包括:
57、获取闭环校验损失及船舶预测运动状态,根据闭环校验损失对船舶预测运动状态进行状态级校正,生成状态校正后的船舶预测运动状态;
58、获取状态校正后的船舶预测运动状态及闭环校验损失,根据状态校正后的船舶预测运动状态及闭环校验损失对物理运动响应模型参数及历史轨迹残差修正项参数进行参数级校正,生成更新后的运动模型参数;
59、获取更新后的运动模型参数及闭环校验损失,根据更新后的运动模型参数及闭环校验损失对主体画像向量中的经验模式特征、规则理解能力特征、风险偏好参数及操纵习惯特征进行参数级校正,生成更新后的主体画像;
60、获取状态校正后的船舶预测运动状态、更新后的运动模型参数及更新后的主体画像,将状态校正后的船舶预测运动状态、更新后的运动模型参数及更新后的主体画像回写至下一轮推演的历史行为记忆库中;
61、根据下一轮推演中的更新后的受影响船舶的风险状态及时变通航交互图,提取风险船舶集合中各风险船舶与受影响船舶集合之间的有向风险消息传递路径,生成风险传播链;
62、根据下一轮推演中的区域通航风险,生成区域风险热区并输出。
63、与现有技术相比,本发明的有益效果是:
64、本发明提供了一种基于多智能体认知建模与图网络传播的演化模拟方法,通过获取港区多源数据构建统一状态空间,基于该空间为通航主体构建画像并生成认知智能体;将智能体接入大语言模型生成最优操纵意图,将意图映射为连续控制量,经物理响应模型与残差修正项作用并投影至安全可行域,生成船舶预测运动状态;构建时变通航交互图并计算融合多因素的多船交互风险,根据交互图与风险,通过选择函数确定风险船舶,经消息函数生成有向风险消息,再通过状态更新函数更新受影响船舶的风险状态;根据更新后的风险状态及历史数据构建闭环校验损失,迭代修正模型并更新推演,输出风险传播链及区域风险热区,有效提升了通航风险演化的真实性与可推演性。