
一种多工位多轴对准控制方法及系统与流程
本发明涉及精密装调,更具体地说,本发明涉及一种多工位多轴对准控制方法及系统。
背景技术:
1、在摄像头模组、光学组件等精密装调产线中,为提高产能与一致性,主动对准(aa)设备逐步由单工位、少轴配置向多工位、多群工位、多轴联动方向发展。现有设备通常通过增加工位数量与运动轴数量,实现上料、定位、对准、点胶、固化、复检等工序的并行化执行,以提升生产节拍并满足高精度装调需求。
2、在上述多群工位多轴并行运行场景下,各工位并非完全独立。由于设备基座共用、夹具切换、转运机构动作、相邻工位加减速运动以及工艺阶段切换等因素的影响,一个工位的运动状态可能对另一工位的位姿稳定性产生扰动;同时,多轴联动执行过程中,不同轴的动态响应差异会使对准误差在位置方向与姿态方向之间相互耦合。随着精度要求提高,上述耦合影响在不同工位、不同批次、不同时刻下呈现出时变性,使得基于单工位独立标定或固定补偿参数的控制方式难以持续保持稳定效果。
3、因此,在多群工位多轴对准控制过程中,如何在多工位并行运行条件下有效表征并抑制工位间及轴间引起的位姿耦合影响,从而保证高精度对准结果的一致性与稳定性,成为亟需解决的主要技术问题。
4、鉴于此,本发明提出一种多工位多轴对准控制方法及系统以解决上述问题。
技术实现思路
1、为了克服现有技术的上述缺陷,为实现上述目的,本发明提供如下技术方案:一种多工位多轴对准控制方法,包括:
2、向视觉测量单元发送测量触发指令,获取总位置误差序列与总姿态误差序列,读取目标工位相关运动轴的当前加速度值,生成相关运动轴状态序列;
3、生成扰动事件标签序列与阶段标签序列,并以主控制器时钟为统一时间基准执行时序对齐与样本构建,按固定顺序拼接得到工位状态样本;
4、从工位状态样本截取窗口长度对应的连续时间片计算特征向量,调用预构建的耦合估计模型输出耦合位置误差分量与耦合姿态误差分量;
5、依据耦合位置误差分量与耦合姿态误差分量分别得到位置补偿量与姿态补偿量,调用轴位姿映射参数分配得到轴向补偿量集合;
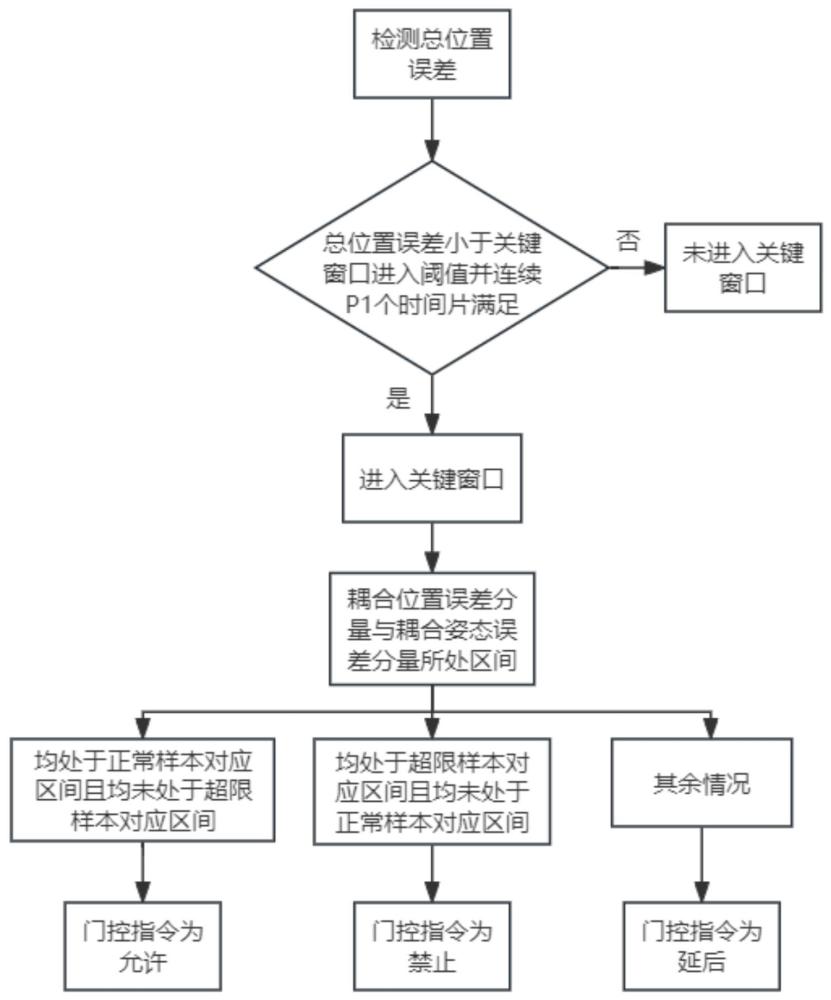
6、在阶段标签为精对准阶段时识别关键窗口,依据耦合位置误差分量与耦合姿态误差分量生成门控指令并对扰动来源工位的指令执行禁止或延后;
7、执行跨轴插补,将轴向补偿量集合写入位置指令增量输入并按关键轴优先顺序插补,输出对准完成标记。
8、进一步地,调用预构建的耦合估计模型输出耦合位置误差分量与耦合姿态误差分量后,对模型输出执行在线推理一致性约束,使耦合位置误差分量幅值小于或等于窗口末时刻总位置误差幅值,且耦合姿态误差分量幅值小于或等于窗口末时刻总姿态误差幅值。
9、进一步地,生成门控指令包括:
10、当耦合位置误差分量幅值与耦合姿态误差分量幅值均处于正常样本对应区间且均未处于超限样本对应区间时,门控指令为允许;
11、当耦合位置误差分量幅值与耦合姿态误差分量幅值均处于超限样本对应区间且均未处于正常样本对应区间时,门控指令为禁止;
12、其余情况,包括同时满足正常样本对应区间与超限样本对应区间的情况,门控指令为延后。
13、进一步地,在门控指令处于延后或禁止状态时累计门控持续时间,将单工位节拍与门控占比系数的乘积确定为门控等待上限;
14、当累计门控持续时间超过门控等待上限时,主控制器触发降级策略,降级动作包括解除门控、将各相关运动轴的轴向补偿上限调整为对应原轴向补偿上限与下调比例系数的乘积,并将稳态插补模式标记置为有效。
15、进一步地,获取总位置误差序列与总姿态误差序列的方法包括:
16、按固定采样周期向视觉测量单元发送一次测量触发指令,并在发送该触发指令的同时生成与本次测量触发指令对应的采样周期编号并读取主控制器时钟时间戳;
17、视觉测量单元在收到测量触发指令后采集被对准对象图像,并在该图像上提取在部署阶段固化的图像特征点集合;
18、视觉测量单元把该图像特征点集合输入到在部署阶段固化的位姿解算算法中,得到目标工位实测位姿;
19、主控制器在该采样周期内向视觉测量单元提供目标位姿;
20、视觉测量单元在得到目标工位实测位姿和目标位姿后计算目标工位实测位姿相对于目标位姿的偏差量,并将该偏差量分别输出为总位置误差和总姿态误差,把主控制器提供的采样周期编号和主控制器时钟时间戳写入输出记录;
21、主控制器按采样周期编号顺序存储该输出记录,从而形成总位置误差序列与总姿态误差序列。
22、进一步地,得到轴向补偿量集合的方法包括:
23、读取耦合位置误差分量与耦合姿态误差分量,分别对耦合位置误差分量取负号得到位置补偿量,分别对耦合姿态误差分量取负号得到姿态补偿量;
24、调用轴位姿映射参数,将位置补偿量和姿态补偿量线性分配到每一条目标工位相关运动轴,得到与相关运动轴一一对应的轴向补偿量集合。
25、进一步地,在阶段标签为精对准阶段时识别关键窗口的方法包括:
26、按时间片连续检测总位置误差幅值,当总位置误差幅值小于关键窗口进入阈值并连续p1个时间片均满足该条件时,主控制器判定进入关键窗口,其中p1为预先设定的正整数;当阶段标签由精对准阶段切换为其他阶段时,主控制器判定退出关键窗口。
27、进一步地,按关键轴优先顺序插补的方法包括:
28、主控制器在当前插补周期内完成关键轴插补后,读取关键轴伺服驱动器的位置指令寄存器得到当前插补周期的指令位置,并读取关键轴伺服驱动器反馈寄存器得到当前位置值,将指令位置与当前位置值作差并取绝对值作为关键轴跟踪误差;
29、将关键轴跟踪误差与关键轴跟踪误差阈值比较,当关键轴跟踪误差小于关键轴跟踪误差阈值时再对辅助轴按轴向补偿量执行插补,当关键轴跟踪误差大于等于关键轴跟踪误差阈值时,将辅助轴在当前插补周期内的位置指令增量置为0并保持辅助轴不动,使关键轴满足关键轴跟踪误差阈值后再驱动辅助轴。
30、进一步地,对准完成标记的输出方法包括:
31、在插补周期末触发视觉测量单元输出总位置误差与总姿态误差;
32、对连续插补周期的总位置误差与总姿态误差执行同步收敛判据检测;
33、当同步收敛判据满足时,主控制器将对准完成标记置为有效。
34、一种多工位多轴对准控制系统,实施所述一种多工位多轴对准控制方法,包括:
35、数据获取模块:向视觉测量单元发送测量触发指令,获取总位置误差序列与总姿态误差序列,读取目标工位相关运动轴的当前加速度值,生成相关运动轴状态序列;
36、样本生成模块:生成扰动事件标签序列与阶段标签序列,并以主控制器时钟为统一时间基准执行时序对齐与样本构建,按固定顺序拼接得到工位状态样本;
37、耦合估计模块:从工位状态样本截取窗口长度对应的连续时间片计算特征向量,调用预构建的耦合估计模型输出耦合位置误差分量与耦合姿态误差分量;
38、补偿分配模块:依据耦合位置误差分量与耦合姿态误差分量分别得到位置补偿量与姿态补偿量,调用轴位姿映射参数分配得到轴向补偿量集合;
39、指令门控模块:在阶段标签为精对准阶段时识别关键窗口,依据耦合位置误差分量与耦合姿态误差分量生成门控指令并对扰动来源工位的指令执行禁止或延后;
40、插补执行模块:执行跨轴插补,将轴向补偿量集合写入位置指令增量输入并按关键轴优先顺序插补,输出对准完成标记。
41、本发明提出的一种多工位多轴对准控制方法及系统的技术效果和优点为:
42、首先,本发明以主控制器时钟为统一时间基准,对总位置误差序列、总姿态误差序列、相关运动轴状态序列、扰动事件标签序列及阶段标签序列执行时序对齐并构建工位状态样本,使跨工位扰动与目标工位误差在同一时间索引下可关联建模;并输出耦合位置误差分量与耦合姿态误差分量,配合在线推理一致性约束,使耦合分量满足一致性关系,从而在多工位并行与扰动时变条件下仍能稳定表征跨工位扰动影响。
43、其次,本发明将耦合位置误差分量与耦合姿态误差分量分别转换为位置补偿量与姿态补偿量,并通过轴位姿映射参数线性分配为目标工位相关运动轴的轴向补偿量集合,使补偿同时覆盖位置方向与姿态方向;同时在阶段标签为精对准阶段时根据总位置误差连续满足关键窗口进入条件的结果识别关键窗口,依据耦合位置误差分量与耦合姿态误差分量生成门控指令,对扰动来源工位的关键动作指令执行禁止或延后,使扰动抑制被限定在对准最敏感的时间段内,降低关键时段误差反弹与对准发散风险,提升对准一致性与稳定性。
44、第三,本发明在执行侧采用跨轴同步插补与关键轴优先顺序插补,将轴向补偿量集合写入位置指令增量输入并输出对准完成标记,实现对准过程可控收敛与可追溯;并通过关键轴跟踪误差约束辅助轴参与插补的时机,在稳态插补模式下下调单周期微调步长上限,抑制微振引起的误差波动,在多轴联动与跨工位扰动并存工况下仍能保持插补连续性与对准稳定性。