
发动机电子调速控制器的输出特性在线测量方法与流程
本发明涉及发动机电子调速器测试,具体为发动机电子调速控制器的输出特性在线测量方法。
背景技术:
1、发动机电子调速控制器接收脉宽调制形式的转速指令,并将其转换为驱动执行器的电流信号,其输出特性决定了发动机转速调节的响应品质。在为调速控制器建立控制模型或进行在线故障诊断时,需要获取其在不同占空比指令下的线性驱动增益、最大输出限幅值以及由指令变化到电流响应的滞后时间。
2、现有测量电子调速控制器输出特性的方法通常沿用静态标定思路,在控制器离线工况下依次给定多个固定占空比的直流电平或慢变信号,待输出电流进入稳态后记录对应幅值,利用稳态数据点拟合出输入输出关系曲线。这类测量过程只覆盖控制器的线性区和饱和区静态行为,无法反映出电流从线性变化过渡至饱和阶段的动态历程,也不能在线获取过渡区所携带的响应滞后信息。针对滞后时间的测量则往往依赖独立的阶跃响应试验,单独施加阶跃信号并计算输出电流达到预定阈值的时间差,所得的滞后参数与静态输出特性分属于不同的测试条件,两者之间缺乏统一的对应关系,很难整合为能够同时表征静态限幅与动态延迟的完整输出特性。
3、部分在线测量方案虽然采集了连续激励下的电流时域波形,但仅将波形作为一个整体进行传递函数或非线性拟合,并未对波形内部所包含的线性响应段、饱和响应段和过渡响应段加以区分和分别利用。这使得线性增益和最大限幅值在过渡过程干扰下提取不准确,响应滞后时间也无法与具体的过渡区边界建立直接关联,从而难以生成既能反映占空比到电流的包络关系、又能体现不同频率下延迟差异的动态补偿输出特性。受此限制,调速控制器在变占空比、变频率实际动态工况下的输出行为无法被准确在线描述,影响了前馈补偿的实时精度和调速性能。
技术实现思路
1、提供一种发动机电子调速控制器的输出特性在线测量方法,可以在单次在线测试中同步提取调速控制器的线性驱动增益、最大输出限幅值和响应滞后时间,并形成包含动态补偿的输出特性包络曲线。
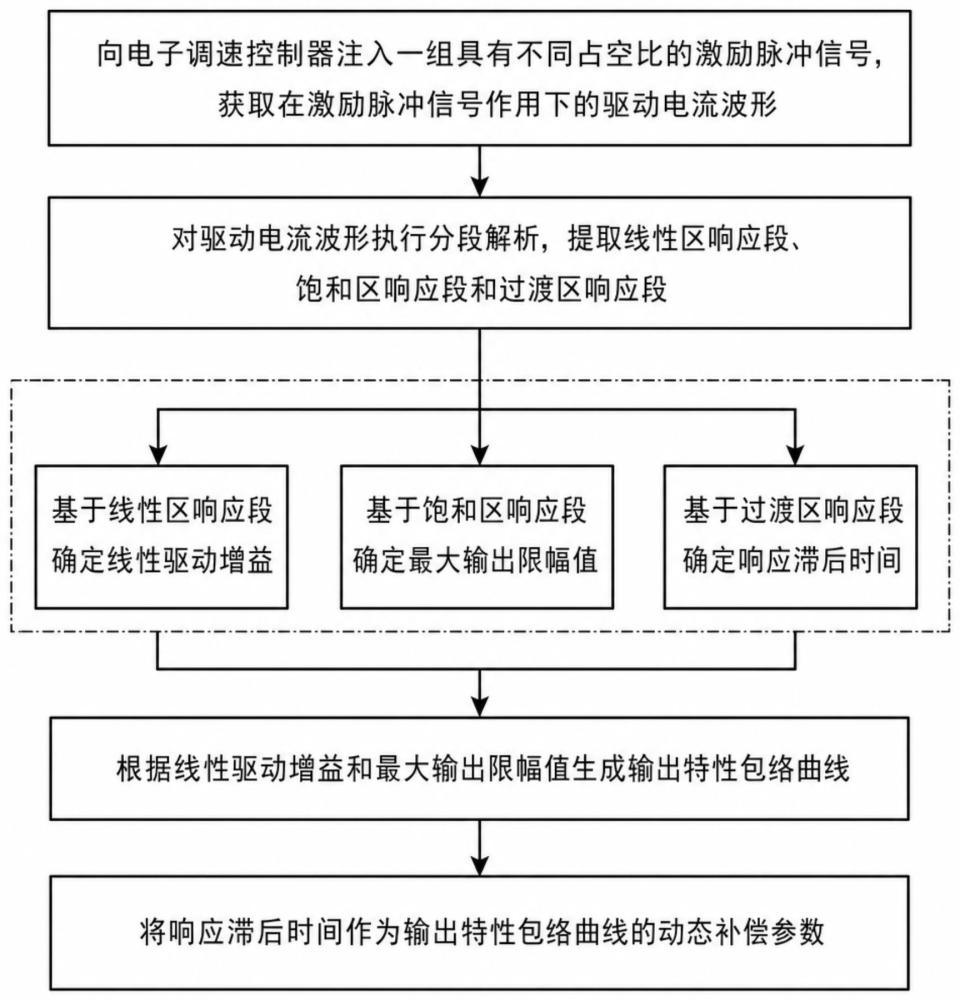
2、为了实现上述目的,本发明提供如下技术方案:本发明提供一种发动机电子调速控制器的输出特性在线测量方法,通过直接向电子调速控制器注入一组具有不同占空比的激励脉冲信号并采集驱动电流波形,即可在线获取控制器的输出特性,无需将控制器从发动机系统中拆离。该方法包括以下步骤:
3、向电子调速控制器注入一组具有不同占空比的激励脉冲信号,获取该电子调速控制器在所述激励脉冲信号作用下的驱动电流波形。
4、对所述驱动电流波形执行分段解析,提取该驱动电流波形中的线性区响应段、饱和区响应段和过渡区响应段。
5、基于所述线性区响应段确定该电子调速控制器的线性驱动增益,基于所述饱和区响应段确定该电子调速控制器的最大输出限幅值,基于所述过渡区响应段确定该电子调速控制器的响应滞后时间。
6、根据所述线性驱动增益和所述最大输出限幅值生成该电子调速控制器的输出特性包络曲线,并将所述响应滞后时间作为该输出特性包络曲线的动态补偿参数。
7、通过上述步骤,能够在发动机不停机、电子调速控制器处于线控状态的条件下,精确量化控制器的线性驱动能力、最大输出限幅值以及动态响应滞后等关键输出特性,所生成的输出特性包络曲线与动态补偿参数可直接用于发动机控制策略的在线修正,有效提升发动机转速闭环控制的精度与动态跟随性能。
8、作为本发明的一个技术方案,对所述驱动电流波形执行分段解析时,对所述驱动电流波形进行一阶差分运算,获取该驱动电流波形的电流变化率序列;从所述电流变化率序列中识别出首个持续处于预设变化率阈值以下的电流稳定段,将该电流稳定段标记为所述线性区响应段;从所述电流变化率序列中识别出末端持续处于零值附近的电流平顶段,将该电流平顶段标记为所述饱和区响应段;将所述线性区响应段的终点与所述饱和区响应段的起点之间的波形片段标记为所述过渡区响应段。该方案利用电流变化率对波形进行自动分割,能够可靠地区分控制器响应的线性工作区、饱和限幅区及两者之间的过渡过程,避免人工设定分割点带来的主观误差。
9、作为本发明的技术方案,基于所述线性区响应段确定线性驱动增益的方式为:获取所述线性区响应段内多个采样点的电流幅值及对应的激励脉冲占空比数值,对所述电流幅值与所述激励脉冲占空比数值执行一阶线性拟合,得到该线性区响应段的拟合直线,计算该拟合直线的斜率作为所述线性驱动增益。通过多点线性拟合获得增益值,能够有效抑制测量噪声对增益计算的影响,使增益结果更加稳定。
10、作为本发明的技术方案,基于所述饱和区响应段确定最大输出限幅值的方式为:对所述饱和区响应段内的所有电流幅值点执行均值计算,得到该饱和区响应段的电流平均幅值;统计该饱和区响应段内各电流幅值点相对于所述电流平均幅值的波动幅度,当所述波动幅度低于预设的波动门限时,将所述电流平均幅值作为所述最大输出限幅值。只有当波动幅度满足门限要求时才能确认限幅值,可防止因检测到非真饱和状态或电流异常波动而产生的误判,确保限幅值提取的可信度。
11、作为本发明的技术方案,基于所述过渡区响应段确定响应滞后时间的方式为:在所述线性区响应段内选取电流变化率最大的时间点作为线性响应峰值点;在所述过渡区响应段内选取电流值开始脱离线性区趋势的时间点作为非线性启动点;计算所述线性响应峰值点与所述非线性启动点之间的时间差,将该时间差作为所述响应滞后时间。采用电流变化率峰值点与非线性分离点之间的时间间隔表征滞后时间,能够从波形物理变化规律中直接提取出控制器对激励信号的响应延迟,测量结果具有明确的物理意义。
12、作为本发明的技术方案,生成输出特性包络曲线的方法为:以所述激励脉冲信号的占空比为横坐标、以所述驱动电流波形中的电流幅值为纵坐标,建立二维坐标平面;将所述线性区响应段映射至所述二维坐标平面,生成一条由原点出发、斜率为所述线性驱动增益的线性段直线;将所述饱和区响应段映射至所述二维坐标平面,生成一条位于所述最大输出限幅值处的水平段直线;将所述线性段直线和所述水平段直线通过所述过渡区响应段对应的曲线段进行衔接,形成所述输出特性包络曲线。如此得到的包络曲线能够直观且连续地描述电子调速控制器从线性调节到饱和限幅的全工作区间输出行为,为发动机控制参数整定提供明确依据。
13、优选的,所述一组具有不同占空比的激励脉冲信号以如下方式构造:以预设的步进增量从最小占空比递增至最大占空比,生成多个连续的脉冲宽度调制信号;每个所述脉冲宽度调制信号的频率均固定于该电子调速控制器的额定工作频率上;将所述多个连续的脉冲宽度调制信号按占空比数值依次排序,形成激励脉冲序列。该序列覆盖了从小占空比到大占空比的完整激励范围,确保驱动电流波形能够遍历控制器的全部输出区间,避免遗漏非线性拐点。
14、进一步地,获取驱动电流波形时,在所述激励脉冲序列的每个脉冲宽度调制信号注入时段内,同步采集该电子调速控制器的输出端电流数据;对每个注入时段内的电流数据执行滑动窗口平均滤波,得到每个注入时段对应的平均电流值;所述多个注入时段对应的平均电流值按时间顺序拼接成一条连续的驱动电流波形。通过逐占空比采集和滤波拼接,在保证信号响应完整性的同时有效去除了高频干扰,提高了电流波形质量。
15、作为本发明的技术方案,将所述响应滞后时间作为输出特性包络曲线的动态补偿参数的具体方式包括:将该电子调速控制器在不同频率的激励脉冲信号下测量得到的多个响应滞后时间记录至一个滞后时间表中;在所述输出特性包络曲线的横坐标轴上,为每个频率点附加一个由所述滞后时间表查表得到的延迟偏移量;将附加了延迟偏移量后的输出特性包络曲线标记为动态补偿后的输出特性包络曲线。该动态补偿使得包络曲线能够自动适应控制器在不同频率激励下的响应时序差异,可显著改善发动机调速系统在全转速范围内的相位一致性。
16、优选的,构建滞后时间表时,以所述激励脉冲信号的频率为索引,以对应的响应滞后时间为值,生成一个二维数组;对所述二维数组中相邻频率点的响应滞后时间执行线性插值,填补频率间隔对应的空白项,得到连续的滞后时间表。线性插值保证了频率连续变化时滞后补偿量的平滑过渡,避免因频率跳变引起控制量的非连续波动。
17、在上述技术方案中,本发明提供的技术效果和优点:
18、对驱动电流波形执行分段解析,通过一阶差分运算得到电流变化率序列,据此识别出持续处于低变化率以下的电流稳定段作为线性区响应段,末端电流变化率接近零的平顶段作为饱和区响应段,二者之间的波形片段作为过渡区响应段。在线性区响应段内,对多个采样点的电流幅值与对应的激励脉冲占空比执行一阶线性拟合,拟合直线的斜率即作为线性驱动增益。在饱和区响应段内,计算全部电流幅值点的均值,并统计各点相对均值的波动幅度,当波动幅度低于预设波动门限时将该均值作为最大输出限幅值。在过渡区响应段,选取线性区内电流变化率最大的时间点为线性响应峰值点,选取过渡区内电流值开始脱离线性趋势的时间点为非线性启动点,两者之间的时间差确定为响应滞后时间。根据线性驱动增益在占空比-电流幅值坐标平面中生成一条从原点出发的线性段直线,根据最大输出限幅值生成一条位于该限幅值处的水平段直线,通过过渡区响应段对应的曲线段将线性段直线与水平段直线衔接,形成完整的输出特性包络曲线。以上过程仅需一次连续注入不同占空比的激励脉冲信号,即可从驱动电流波形中同时提取出线性区、饱和区和过渡区的全部特征参数,并直接生成覆盖静态增益和限幅的非线性包络曲线。与先逐点做稳态测量再单独做阶跃滞后试验的方式相比,避免了因测试工况分离造成的参数时间错配,得到的包络曲线连续反映了控制器输出电流从线性增长进入饱和的完整过渡形态,输出特性参数具有更好的一致性和在线适用性。
19、在不同频率的激励脉冲信号下分别测量得到多个响应滞后时间,以激励脉冲信号的频率为索引、响应滞后时间为值生成二维数组,并对相邻频率点的滞后时间执行线性插值,获得连续滞后时间表。在输出特性包络曲线的横坐标轴上,为每个频率点附加一个由滞后时间表查表得到的延迟偏移量,将附加了延迟偏移量后的包络曲线作为动态补偿后的输出特性包络曲线。由此,原本仅反映静态输入输出映射关系的包络曲线被赋予了频率相关的滞后信息,使同一占空比在不同激励频率下对应的输出电流时刻得到实时校正。该动态补偿参数直接嵌入包络曲线,无需在控制器模型之外单独做滞后环节处理,为调速系统在变速变负荷工况下提供了更符合真实动态特性的输出特性描述,有利于提升前馈补偿的实时匹配精度。