
一种猴舍清洗机器人系统的制作方法
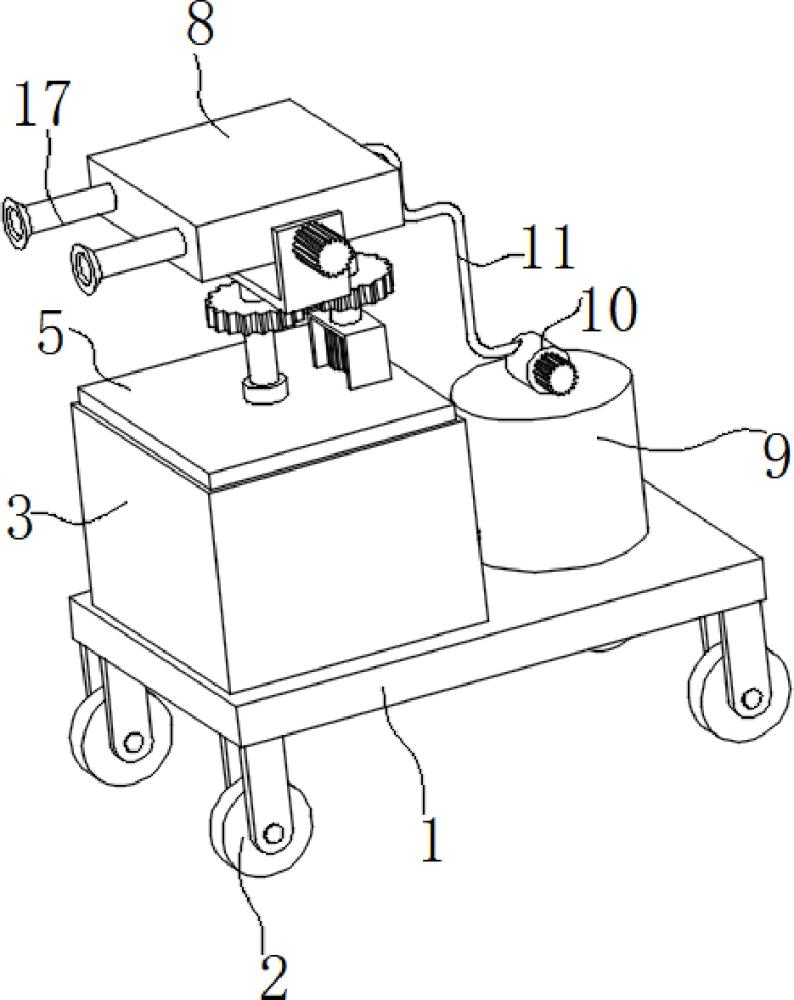
本发明涉及一种猴舍清洗,更具体地说,它涉及一种猴舍清洗机器人系统。
背景技术:
1、在灵长类实验动物养殖与繁育领域,猴舍的定期清洗消毒是保障猴只健康、防止疫病传播、满足动物房规范要求的关键环节。目前,猴舍清洁作业多依赖人工手持高压水枪完成,不仅劳动强度大、作业效率低,且清洗人员长期处于高湿、高异味、存在病原暴露风险的环境中,不利于职业健康。
2、为降低人工依赖,现有技术中已出现用于猴舍的简易清洗机器人系统,其清洗执行结构多采用固定单喷头配合简易伸缩臂的设计形式,喷头角度固定、运动自由度低,仅能实现对猴舍地面的正向直射冲洗,无法根据笼舍结构灵活调整喷射方位与覆盖区域。在实际使用过程中,该类结构存在明显缺陷:
3、覆盖范围有限,高处墙面无法触及:固定喷头与简易伸缩臂的升降高度不足,对笼舍上部、侧壁高处、笼网外侧等高位区域无法有效冲洗,污物长期残留易滋生细菌、产生异味。
4、狭小与隐蔽区域清洁盲区大:对于笼网内侧、食槽边角、粪便承接板缝隙、立柱背面、笼门凹槽等狭小 / 隐蔽位置,固定单喷头无法偏转、俯仰或伸入,难以形成有效冲刷,导致粪便、饲料残渣、毛发等污物长期积存,清洁不彻底。
5、清洗角度单一,顽固污物去除效果差:仅能以固定垂直角度正对地面冲洗,对干结粪便、粘连饲料等附着力较强的污物,无法通过改变喷射角度实现剥离与破碎,清洁效果难以达到动物房防疫要求。
6、综上,现有猴舍清洗机器人的清洗执行结构因自由度不足、喷射角度固定、覆盖范围受限,无法满足猴舍全方位、无死角、高标准的清洗需求,制约了猴舍自动化清洁设备的推广使用。因此,研发一种可灵活调节姿态、覆盖范围广、能够对高处墙面及各类狭小 / 隐蔽区域进行有效清洗的猴舍清洗机器人系统,成为本领域亟待解决的技术问题。
技术实现思路
1、针对现有技术存在的不足,本发明的目的在于提供一种猴舍清洗机器人系统,旨在解决清洗角度单一,顽固污物去除效果差等的技术问题。
2、本发明的上述技术目的是通过以下技术方案得以实现的:一种猴舍清洗机器人系统,包括底座和底座底端活动连接的万向轮,所述底座的上端左侧固定安装有储存箱,所述储存箱的顶部开口,所述储存箱内设置有驱动组件,所述驱动组件的顶端固定安装有支撑盖板,所述支撑盖板的顶部通过轴承转动连接有转轴,所述转轴的顶部固定安装有支撑架,所述支撑架的内部转动连接有高压喷头,所述底座的上端右侧固定安装有储水箱,所述储水箱的顶部固定安装有水泵,所述水泵的出水端通过输送软管与高压喷头的尾端相固定连通。
3、本发明进一步设置为:所述驱动组件包括两个相对固定在储存箱内壁上的滑轨,所述滑轨内竖向滑动连接有齿条,两个所述齿条啮合有一对第一齿轮,所述第一齿轮的轴心处固定穿插连接有驱动杆,所述驱动杆的一端通过轴承与储存箱的内壁转动连接,所述驱动杆的一端通过第一伺服电机固定连接。
4、本发明进一步设置为:所述转轴的外表面固定安装有第二齿轮,所述第二齿轮的外表面啮合有第三齿轮,所述第三齿轮的轴心处与第二伺服电机的输出端固定连接。
5、本发明进一步设置为:所述支撑架的前端固定安装有第三伺服电机,所述第三伺服电机的输出端与高压喷头相固定。
6、本发明进一步设置为:所述储存箱的底部开设有若干排水孔。
7、本发明进一步设置为:所述高压喷头的前端可拆卸连接有喷嘴,所述喷嘴与高压喷头之间通过螺纹连接,且高压喷头的内部设置有滤网,滤网采用不锈钢材质。
8、本发明进一步设置为:所述储存箱的内壁涂覆有防腐涂层。
9、综上所述,本发明具有以下有益效果:
10、通过驱动组件中的第一伺服电机、驱动杆、第一齿轮、齿条与滑轨 的配合传动,可带动支撑盖板、支撑架及高压喷头实现竖向升降调节,能够轻松覆盖猴舍高处墙面、笼网上部等传统清洗机器人无法触及的区域,彻底解决现有技术覆盖范围有限、高处无法清洗的技术问题,大幅提升清洁覆盖范围,第二伺服电机、第三齿轮、第二齿轮与转轴的传动配合,可驱动支撑架与高压喷头实现水平方向全方位旋转,无需移动机器人即可对猴舍四周、笼具侧面及背面进行冲洗,消除传统固定单喷头单向冲洗带来的侧后方清洁盲区,显著提高清洗灵活性与作业效率;
11、通过第三伺服电机直接驱动高压喷头进行俯仰角度调节,可自由切换仰冲、俯冲、斜冲等多种喷射姿态,以最优水流角度剥离干结粪便、饲料残渣等顽固污物,同时可精准对准笼网内侧、食槽边角、笼门凹槽等狭小隐蔽位置冲洗,有效解决现有技术清洗角度单一、清洁不彻底的缺陷,满足猴舍高标准防疫清洗要求。
1.一种猴舍清洗机器人系统,包括底座(1)和底座(1)底端活动连接的万向轮(2),其特征在于:所述底座(1)的上端左侧固定安装有储存箱(3),所述储存箱(3)的顶部开口,所述储存箱(3)内设置有驱动组件(4),所述驱动组件(4)的顶端固定安装有支撑盖板(5),所述支撑盖板(5)的顶部通过轴承转动连接有转轴(6),所述转轴(6)的顶部固定安装有支撑架(7),所述支撑架(7)的内部转动连接有高压喷头(8),所述底座(1)的上端右侧固定安装有储水箱(9),所述储水箱(9)的顶部固定安装有水泵(10),所述水泵(10)的出水端通过输送软管(11)与高压喷头(8)的尾端相固定连通。
2.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述驱动组件(4)包括两个相对固定在储存箱(3)内壁上的滑轨(41),所述滑轨(41)内竖向滑动连接有齿条(42),两个所述齿条(42)啮合有一对第一齿轮(43),所述第一齿轮(43)的轴心处固定穿插连接有驱动杆(44),所述驱动杆(44)的一端通过轴承与储存箱(3)的内壁转动连接,所述驱动杆(44)的一端通过第一伺服电机(45)固定连接。
3.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述转轴(6)的外表面固定安装有第二齿轮(12),所述第二齿轮(12)的外表面啮合有第三齿轮(13),所述第三齿轮(13)的轴心处与第二伺服电机(14)的输出端固定连接。
4.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述支撑架(7)的前端固定安装有第三伺服电机(15),所述第三伺服电机(15)的输出端与高压喷头(8)相固定。
5.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述储存箱(3)的底部开设有若干排水孔(16)。
6.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述高压喷头(8)的前端可拆卸连接有喷嘴(17),所述喷嘴(17)与高压喷头(8)之间通过螺纹连接,且高压喷头(8)的内部设置有滤网,滤网采用不锈钢材质。
7.根据权利要求1所述的猴舍清洗机器人系统,其特征在于:所述储存箱(3)的内壁涂覆有防腐涂层。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com