
一种面向月面探测的接触自适应可重构轮足移动机器人及方法
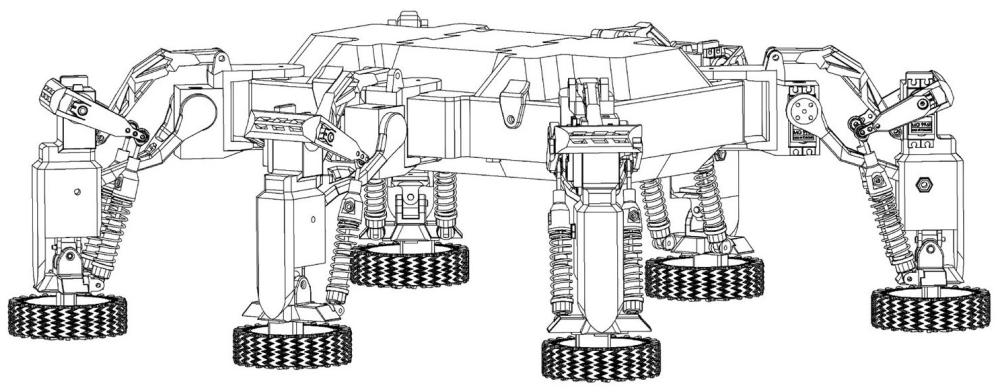
本发明属于移动机器人与深空探测装备,尤其涉及一种面向月面探测的接触自适应可重构轮足移动机器人及方法。
背景技术:
1、随着深空探测技术的发展,月面探测任务对移动平台的地形适应性、能耗水平和构型可靠性提出了更高要求。月球表面存在陨石坑、岩石、坡面以及松软月壤,移动平台在低重力、低附着和颗粒介质环境中容易出现打滑、沉陷或姿态失稳。
2、现有月面移动探测器多采用单一移动方式。轮式探测车在平坦区域具有移动速度快、控制简单和能耗较低的优点,但在崎岖地形或松软月壤中越障能力和抗沉陷能力受限;足式机器人能够通过离散落足跨越障碍并适应复杂地形,但平坦区域巡航效率较低,且多关节运动会增加控制解算和能耗负担。
3、对于面向月面探测的轮足机器人而言,若足端翻转、锁止和姿态适应分别采用多个独立驱动或将驱动器集中布置于足尖附近,则容易增加末端质量和摆动惯量,使腿部抬升、落足和姿态调整过程中的能耗增大,并可能降低足端对坡面或碎石地形的快速顺应能力。此外,轮足机器人足端或轮端与地面的接触状态并非简单的接触或离地关系,而是可能出现弱接触、短时离地、局部沉陷、轮端空转和重新接地冲击等过渡状态。若控制系统仅依据预设步态、固定转换时序或二值接触信号进行控制,容易造成支撑腿姿态补偿不当、弱接触腿不能及时恢复支撑、轮式行驶时无效驱动增加等问题。
4、此外,现有轮足机器人的控制系统多依据预设步态、固定转换时序或二值接触信号进行控制。然而,轮足机器人足端或轮端与月面的接触状态并非简单的接触或离地关系,而是可能出现弱接触、短时离地、局部沉陷、轮端空转和重新接地冲击等过渡状态。在月面低重力、松软月壤环境下,若控制系统不能根据足端或轮端的实际接触质量进行自适应调节,容易造成支撑腿姿态补偿不当、弱接触腿不能及时恢复支撑、轮式行驶时无效驱动增加等问题,严重影响机器人的姿态稳定性和行驶效率。
5、现有的可重构机器人多采用直接切断退出腿控制输出的方式实现构型降维。这种方式在六足构型向四足构型转换时会造成控制拓扑突变、相位跳变和关节期望角突变,导致机身姿态失稳甚至倾覆。同时,重构过程中质心位置变化和支撑多边形缩小,若缺乏相应的姿态稳定补偿机制,将显著降低重构过程中的运动连续性和控制可靠性。
6、例如,cn115610700a公开了一种可变构型轮腿足移动探测机器人,其具有轮腿悬架和四边形悬架两种模式,但机身不可重构,腿部数量固定为四个;《轮足可重构的月壤采集筛分机器人》虽涉及轮足可重构底盘,但其重构方式为多臂节伸缩结构,不涉及机身纵向分段重构,且未涉及构型转换过程中的控制拓扑平滑过渡问题。
7、因此,现有月面移动机器人不仅需要在结构上实现轮式与足式的可靠转换以及机身构型的按需重构,还需要在控制方法上解决接触状态的连续感知与自适应调节、构型重构过程中控制拓扑的平滑降阶等关键技术难题,以在复杂月面环境中兼顾通过性、稳定性和行驶效率。
8、因此,需要一种适合月面工作的接触自适应可重构轮足移动机器人,使其不仅能够在足式支撑、轮式行驶和机身构型之间进行可靠转换,还能够根据足端或轮端的实际接触可靠程度对膝部支撑、髋部摆幅、轮端驱动进行自适应调节,从而在复杂地形中保持通过性和姿态稳定性,并在相对平坦区域提高行驶效率。
技术实现思路
1、发明目的:本发明的目的在于提供一种面向月面探测的接触自适应可重构轮足移动机器人及方法,以改善现有单一构型机器人难以兼顾复杂地形通过性和能源消耗的问题,并提高足端对坡面、松软地面和冲击载荷的适应能力,同时降低轮足转换机构的驱动数量和足端集中质量,使机器人满足月面探测任务对轻量化、低能耗和高可靠性的要求。
2、为实现上述技术目的,本发明采用如下技术方案:
3、一种面向月面探测的接触自适应可重构轮足移动机器人,包括机体总成以及对称分布在所述机体总成两侧的六个单腿模组,每侧包括前、中、后三个单腿模组,
4、所述机体总成采用分段式可重构桁架结构,包括前段机身、中段机身和后段机身,三段机身通过可拆卸的物理接口沿机体纵向连接,且所述中段机身两侧分别承载中部单腿模组;在移除所述中段机身后,所述前段机身能够与所述后段机身直接对接,以使机器人由六足构型重构为四足构型;
5、所述单腿模组包括髋部驱动源、与所述髋部驱动源的驱动轴连接的髋节连杆、安装于所述髋节连杆上的膝部驱动源、主动大臂、随动连杆以及小腿组件,其中,所述主动大臂的一端与所述膝部驱动源的输出端连接,另一端与所述小腿组件铰接;
6、所述随动连杆的一端与所述髋节连杆铰接,另一端均与所述小腿组件铰接;
7、所述小腿组件包括小腿壳体、万向节支撑枢纽、轮组支架、月面轮以及集成于所述小腿壳体上的轮足转换机构;所述轮足转换机构包括单一转换驱动源及其驱动的偏置连杆组件,所述单一转换驱动源安装于所述小腿壳体上端,通过偏置连杆组件驱动所述轮组支架绕所述万向节支撑枢纽在足式支撑姿态与轮式行驶姿态之间转换。
8、进一步的,所述前段机身和中段机身之间、中段机身和后段机身之间分别通过榫卯式接口和轴向锁紧件实现可拆卸连接;
9、所述前段机身与所述中段机身的对接端面、以及所述中段机身与所述后段机身的对接端面处分别设有导向滑轨和限位止挡,所述导向滑轨沿机身纵向延伸,用于保证各机身段在重构过程中的轴向对准;所述限位止挡设置于所述导向滑轨的末端,用于限定各机身段的插接深度;
10、所述对接端面处还设有浮动式电气盲插接口和通信接口,所述浮动式电气盲插接口和通信接口设置于所述导向滑轨的内侧,用于在机身段对接后恢复能源供应及总线通信;
11、所述对接端面的外周设有防尘密封结构,用于在机身段对接后遮蔽所述对接端面的间隙。
12、进一步的,所述主动大臂、随动连杆、髋节连杆和小腿组件共同构成平行四连杆结构;
13、当所述膝部驱动源驱动所述主动大臂俯仰运动时,所述平行四连杆结构约束所述小腿组件在升降过程中保持与机体水平面垂直的姿态。
14、进一步的,所述万向节支撑枢纽采用十字轴万向节结构,其至少一个旋转自由度作为所述轮组支架在足式支撑姿态与轮式行驶姿态之间翻转的铰接支点,其余旋转自由度允许所述轮组支架在足式模态下相对于小腿壳体产生横向、纵向或复合姿态补偿偏转;
15、所述轮足转换机构中,所述转换驱动源的输出端连接加长舵机臂,加长舵机臂经轮足转换连杆和弹性减震装置连接至轮组支架上的底部直连螺杆轴承,且该轴承铰接点与所述万向节支撑枢纽中心具有预设偏置距离以形成偏置力臂。
16、本发明进一步提出一种基于所述的面向月面探测的接触自适应可重构轮足移动机器人的足式支撑接触自适应控制方法,包括以下步骤:
17、s1,获取或估算各单腿模组末端与月面之间的接触状态参数,根据所述接触状态参数构建各单腿模组的接触可靠度,并对所述接触可靠度进行平滑处理,得到平滑接触可靠度;
18、s2,根据所述平滑接触可靠度以及各单腿模组在步态周期中处于支撑相还是摆动相的支撑相状态,将各单腿模组划分为可靠支撑腿、弱接触支撑腿和摆动腿;
19、对于所述可靠支撑腿,根据机体横滚角偏差和俯仰角偏差向对应膝部驱动源分配姿态补偿量;
20、对于所述弱接触支撑腿,向对应膝部驱动源分配接触下探补偿量,以使对应单腿模组末端向月面方向下探;
21、对于所述摆动腿,保持其名义摆动轨迹;
22、s3,根据各腿的支撑状态和接触可靠度,在cpg生成的名义膝关节轨迹上叠加姿态补偿量或接触下探补偿量,得到各腿的膝关节指令:
23、;
24、式中,和分别为第条腿的膝关节指令和名义膝关节轨迹,为姿态补偿量,为接触下探补偿量,为膝关节反馈总量限幅;
25、s4,根据可靠支撑腿数量和各支撑腿的接触可靠度确定整体支撑质量,并据此对cpg生成的名义髋关节摆幅进行缩放,得到各腿的髋关节指令摆幅:
26、;
27、式中,和分别为第 条腿的指令髋关节摆幅和名义髋关节摆幅,为根据整体支撑质量确定的髋关节摆幅缩放系数。
28、本发明进一步提出一种基于所述的面向月面探测的接触自适应可重构轮足移动机器人的轮式行驶接触自适应控制方法,包括以下步骤:
29、a、获取或估算各单腿模组末端与月面之间的接触状态参数,根据所述接触状态参数构建各单腿模组的接触可靠度,并对所述接触可靠度进行平滑处理,得到平滑接触可靠度;
30、b、按照车轮在机器人纵向的位置将六轮划分为前轮组、中轮组和后轮组,并根据组内各轮的接触可靠度确定对应轮组的接触状态;
31、c、根据轮组接触状态和机身俯仰姿态误差,在名义膝关节轨迹上叠加贴地恢复补偿和俯仰姿态补偿,得到各轮对应腿部的膝关节指令:
32、;
33、式中,和分别为第条腿的膝关节指令和名义膝关节轨迹,为贴地恢复补偿量,为俯仰姿态补偿量;
34、d、根据各轮组的接触可靠度对名义轮速进行缩放,得到对应轮组的目标轮速:
35、;
36、式中,和分别为第个轮组的目标轮速和名义轮速,为根据该轮组接触可靠度确定的轮速缩放系数。
37、进一步的,步骤s2中:当所述平滑接触可靠度高于第一预设阈值时判定为可靠支撑腿;当所述平滑接触可靠度低于第二预设阈值时判定为弱接触支撑腿;所述接触下探补偿量配置有与所述平滑接触可靠度成反比的增益系数。
38、本发明进一步公开一种基于所述的面向月面探测的接触自适应可重构轮足移动机器人的cpg拓扑降阶相位连续重构方法,包括以下步骤:
39、s1,在接收到机身重构指令后,将中段机身对应的左中腿和右中腿划入退出腿集合,将左前腿、右前腿、左后腿和右后腿划入保留腿集合;
40、s2,构造重构进度函数,建立节点有效性向量,所述节点有效性向量中保留腿节点有效性恒为1,退出腿节点有效性随增大逐渐降低至零;
41、s3,对退出腿节点对应的hopf振荡器目标振幅参数进行连续衰减,使退出腿关节输出逐步过渡至零位或预设安全关节角,预设安全关节角为使退出腿在中段机身抽离过程中不与地面、机身及相邻单腿模组发生干涉的髋关节角和膝关节角;
42、s4,将六足三角步态与四足对角步态的目标相位差矩阵进行连续重组,同时将六节点cpg网络与四节点cpg网络的耦合权重矩阵进行连续重组;
43、s5,在重构过程中连续更新质心参考点,并计算质心到支撑多边形边界的稳定裕度,当稳定裕度小于预设最小稳定裕度时生成姿态补偿量叠加至髋部和膝部期望角;所述预设最小稳定裕度为机器人进行构型转换时,为使质心投影与支撑多边形边界之间保持安全距离而预先设定的距离阈值;
44、s6,当=1且保留腿之间相位误差满足预设相位误差条件时,判定cpg网络拓扑降阶和相位连续重构完成。
45、进一步的,步骤s2中:
46、所述重构进度函数定义为:
47、当时,=0;
48、当时,=,
49、其中,为预设重构过渡时间;
50、当时,=1;
51、步骤s3中,所述退出腿节点的hopf振荡器目标振幅参数按下式连续衰减:
52、=,
53、其中为正常步态目标振幅参数;
54、步骤s4中,所述过渡目标相位差矩阵为:
55、,
56、过渡耦合权重矩阵为:
57、,
58、其中,为节点选择矩阵,为节点有效性矩阵;
59、步骤s3中,所述退出腿节点的关节期望角由下式给出:
60、,
61、其中,为节点有效性向量,和为hopf振荡器状态变量,和为映射系数,为关节零位或预设安全关节角。
62、本发明进一步提出一种基于所述轮足移动机器人的轮足姿态转换方法,包括以下步骤:
63、s1,将多个单腿模组分为交错分布的支撑组和转换组,控制支撑组保持当前足式支撑姿态;
64、s2,驱动转换组中各单腿模组的膝部驱动源,通过对应的平行四连杆结构将小腿组件抬升至预设离地高度;
65、s3,驱动转换组中各单腿模组的转换驱动源,通过轮足转换连杆和弹性减震装置向对应轮组支架施加力矩,驱动所述轮组支架绕万向节支撑枢纽翻转至轮式行驶姿态;
66、s4,控制转换组下降并切换为支撑组,随后控制原支撑组抬升并执行相同的翻转动作;
67、s5,控制六个单腿模组的髋部驱动源同步偏转,对齐月面轮滚动方向;并激活轮毂电机切入轮式行驶模态。
68、有益效果:
69、第一,在轮足切换方式中运用偏置力臂和多自由度防干涉设计。通过加长舵机臂与偏置铰接点形成角度转换机构,使转换驱动源能够以较小输出转角驱动轮组支架完成足式支撑姿态与轮式行驶姿态之间的切换;杆端关节轴承释放侧向扭矩,有助于降低月面岩块、坡面、松软月壤等复杂地形下转换机构卡滞的风险。转换驱动源布置于小腿壳体上部,通过连杆将驱动力传递至轮组支架,避免在足端布置多个翻转驱动件或复杂主动机构。由此能够降低足端集中质量和末端摆动惯量,减小抬腿和落足过程中的驱动负担,并使足端保留万向节支撑和弹性减震等被动地形适应能力,从而在满足月面复杂地形通过性的同时提高结构轻量化和能效匹配能力。
70、第二,分段式榫卯机身设计允许机器人根据任务需求在六足构型与四足构型之间重构。在岩块分布密集、坡度起伏较大、坑缘过渡或月壤松软等复杂越障场景中,机器人保持六足构型,以获得更多支撑点、更大的支撑多边形以及更高的姿态稳定性;在月面相对平坦区域、狭窄通道或长距离轻量化巡航场景中,机器人能够移除中段机身并重构为四足构型,以缩短轴距、减少冗余结构质量和关节数量,从而提高构型适应性、转向灵活性和能效匹配能力。
71、第三,通过轮足转换连杆、万向节支撑枢纽和弹性减震装置构成的刚柔耦合末端支撑结构,使轮组支架在足式模态下不仅能够完成轮足姿态转换,而且能够在与倾斜坡面、碎石地形或局部不平整月面接触时产生自适应偏转与柔顺贴合。万向节支撑枢纽提供多自由度姿态补偿,轮足转换连杆与弹性减震装置共同形成柔顺传力链,可在保证支撑承载的同时吸收局部冲击并减小接触干涉,从而提高复杂地形下的落足稳定性与地形适应能力。
72、第四,机器人能够根据地形条件在足式支撑、四足重构和轮式行驶之间进行模式选择。在复杂非结构化地形中,六足或四足步进模态能够通过离散落足提高越障能力并降低沉陷风险;在硬质、压实或坡度变化较小的平坦区域中,轮式模态能够减少周期性抬腿和多关节协调动作,降低运动能耗并提高连续行驶速度。本发明能够在复杂通过、狭窄机动和长距离巡航等不同任务阶段之间实现移动方式与环境条件的匹配。
73、第五,在六足至四足重构控制方面提出构型触发的cpg拓扑降阶相位连续重构算法,该算法以接口状态触发控制网络降阶,利用重构进度函数统一调度退出腿振幅衰减、相位差矩阵映射、耦合权重矩阵重组和质心重映射补偿,避免传统直接切换方式造成的相位跳变、关节指令突变和姿态稳定裕度降低问题,从而提高机身重构过程中的运动连续性和控制鲁棒性。
74、第六,通过接触可靠度反馈调节机制,机器人能够根据足端或轮端的实际承载质量对膝部姿态补偿、接触下探、髋部摆幅、轮端贴地和轮速输出进行自适应调节。在足式支撑模态下,该机制能够提高弱接触状态下的支撑恢复能力和姿态稳定性;在轮式行驶模态下,能够降低轮端空转、重新接地冲击和无效驱动风险。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com