
一种高速反潜无人机及其飞行操纵方法与流程
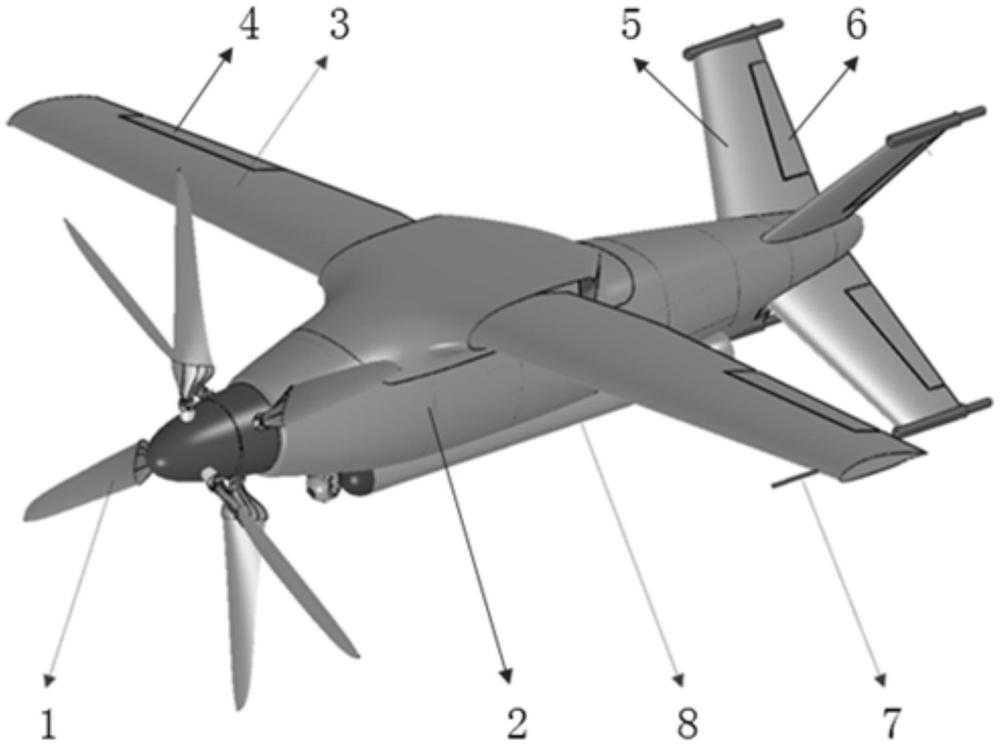
本发明属于无人机反潜,尤其涉及一种高速反潜无人机及其飞行操纵方法。
背景技术:
1、水下潜艇与航行器对舰队的安全形成了较大的威胁,目前舰队主要通过舰载直升机搭载声纳、磁异探测器进行潜艇搜寻,利用鱼雷进行打击。舰载直升机飞行速度低,其前往目标区域的时间较长,反潜效率也较低。同时,舰上机库空间有限,装载的直升机数量有限,限制了舰队的反潜效率。针对未来高强度反潜需求,需提出新的反潜模式,来提高舰队的反潜效率。
技术实现思路
1、为了解决背景技术中舰上机库空间有限,装载的直升机数量有限,限制了舰队的反潜效率的问题,本发明提供一种高速反潜无人机及其飞行操纵方法。
2、一方面,本发明提供一种高速反潜无人机,所述高速反潜无人机包括:设置在机头位置的共轴双旋翼,设置在机身上方的可折叠机翼,以及十字交叉的尾翼;所述高速反潜无人机还包括:布置在无人机尾部可伸缩的电控鱼叉装置,布置在机翼翼尖的磁异探测器设备,布置在机身腹部的1枚反潜鱼雷。
3、进一步的,共轴双旋翼上设置有自动倾斜器与舵机作动器,具备总距操纵与周期变距操纵能力,调节旋翼总距可实现旋翼拉力变化,调节旋翼周期变距可实现旋翼桨毂力矩变化。
4、进一步的,机身上方的可折叠机翼在水平飞行时展开,垂直飞行时折叠。
5、进一步的,无人机着舰后,可伸缩的电控鱼叉装置与舰船甲板上的金属格栅固定连接。
6、第二方面,本发明还提供一种高速反潜无人机的飞行操纵方法,所述方法包括:
7、高速反潜无人机的飞行模式包含:垂直飞行模式、水平飞行模式、垂直飞行向水平飞行间的转换飞行模式以及水平飞行向垂直飞行间的转换飞行模式。
8、进一步的,
9、在垂直飞行模式下,机翼向下折叠,共轴双旋翼产生垂向拉力平衡重力,调节旋翼总距可实现旋翼拉力变化;在旋翼上增加周期变距操纵,加上旋翼气流作用在尾翼上提供的操纵力矩,共同实现无人机的垂直飞行操纵。
10、进一步的,
11、在水平飞行模式下,共轴双旋翼为无人机提供前向拉力,机翼展开,机翼产生升力平衡重力,机翼上的副翼以及尾翼上的尾舵面分别提供滚转、俯仰及偏航力矩。
12、进一步的,
13、在垂直飞行向水平飞行间的转换飞行模式下,反潜无人机垂直爬升至安全高度后,机翼展开,通过共轴双旋翼与尾翼的组合操纵控制无人机由垂直飞行转换至高速水平飞行。
14、进一步的,
15、在水平飞行向垂直飞行间的转换飞行模式下,无人机通过斜爬升方式从水平飞行转换至垂直飞行,转换至垂直飞行后,机翼折叠,无人机垂直降落。
16、第三方面,本发明还提供一种反潜无人机执行反潜任务的方法,所述方法包括:
17、s1,多架反潜无人机搭载鱼雷与磁异探测器从舰面垂直起飞,快速转换至水平飞行后以大速度前飞至目标区域;
18、s2,多架反潜无人机开展分布式的反潜作业,利用磁异探测器探测水下目标;
19、s3,发现水下目标后,将探测信息回传至后方舰艇与其他反潜无人机,反潜无人机空投下鱼雷对水下目标进行攻击;
20、s4,完成反潜探测与攻击任务后,反潜无人机返回至后方舰艇上空进行垂直降落回收。
21、本发明提出一种高速反潜无人机及其飞行操纵方法。反潜无人机能在舰面垂直起降,最大飞行速度可超过400km/h。无人机机翼可折叠,占地面积较小,在舰上可同时布置多架。在无人机的翼尖布置磁异探测器设备,机身腹部挂载1枚鱼雷,可起飞多架无人机开展分布式协同反潜作业。本发明提出的共轴尾座式高速无人反潜平台比现有反潜直升机具备更强的作业效率与快速反应能力,可有效提升舰队的态势感知能力和作战能力。
1.一种高速反潜无人机,其特征在于,所述高速反潜无人机包括:设置在机头位置的共轴双旋翼,设置在机身上方的可折叠机翼,以及十字交叉的尾翼;所述高速反潜无人机还包括:布置在无人机尾部可伸缩的电控鱼叉装置,布置在机翼翼尖的磁异探测器设备,布置在机身腹部的1枚反潜鱼雷。
2.根据权利要求1所述的一种高速反潜无人机,其特征在于,共轴双旋翼上设置有自动倾斜器与舵机作动器,具备总距操纵与周期变距操纵能力,调节旋翼总距可实现旋翼拉力变化,调节旋翼周期变距可实现旋翼桨毂力矩变化。
3.根据权利要求1所述的一种高速反潜无人机,其特征在于,
4.根据权利要求1所述的一种高速反潜无人机,其特征在于,
5.一种高速反潜无人机的飞行操纵方法,其特征在于,所述方法用于操纵如权利要求1-4中任一项所述的无人机,所述方法包括:
6.根据权利要求5所述的一种高速反潜无人机的飞行操纵方法,其特征在于,
7.根据权利要求5所述的一种高速反潜无人机的飞行操纵方法,其特征在于,
8.根据权利要求5所述的一种高速反潜无人机的飞行操纵方法,其特征在于,
9.根据权利要求5所述的一种高速反潜无人机的飞行操纵方法,其特征在于,
10.一种反潜无人机执行反潜任务的方法,其特征在于,所述方法应用于如权利要求1-4中任一项所述的无人机,所述方法包括:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com