
一种轨道交通车辆制动系统自适应切换故障诊断方法与流程
本发明涉及轨道交通车辆故障诊断与预测健康管理,尤其涉及一种轨道交通车辆制动系统自适应切换故障诊断方法。
背景技术:
1、轨道交通车辆制动系统包括供风单元、总风管路、制动控制阀类部件、制动缸及基础制动装置等,各部件之间存在气路连接、压力传递和动作时序关系。随着车辆phm技术发展,车载系统可采集总风管压力、空压机启动信号、制动指令、列车速度、阀类压力、站点距离等数据,并传输至地面phm平台进行状态预警。
2、现有制动系统phm方法多针对单一部件建立模型,如通过总风管压力下降斜率判断气密性异常,通过压力上升斜率判断空压机打风能力异常,通过阀类压差及持续时间判断平均阀压力响应异常。实际运营中,总风管漏泄、空压机性能下降、阀类压力异常等可能相互传导并同时触发预警,现有方法难以判断主导故障源和故障传导关系。
3、此外,库停充风、折返启动、站前制动、频繁启停等场景也会引起压力和工作时长变化,易造成误报警。因此,亟需提出一种基于车地协同phm的制动系统单故障与耦合故障自适应切换诊断方法,以提高故障区分、源头定位和检修指导能力。
技术实现思路
1、本发明的目的在于提供一种轨道交通车辆制动系统自适应切换故障诊断方法,用于解决制动系统多部件状态异常同时出现时故障源难以准确定位的问题。
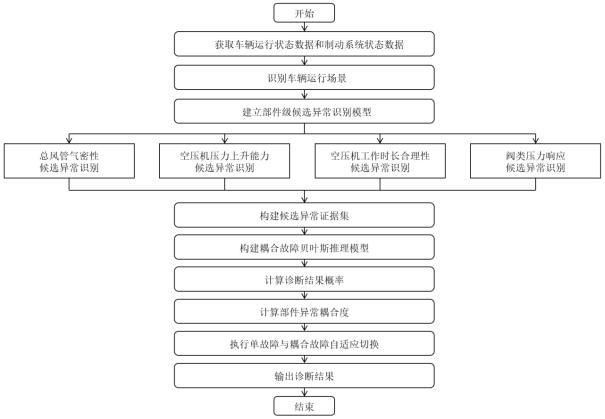
2、为达到上述目的,本发明提供一种轨道交通车辆制动系统自适应切换故障诊断方法,该方法包括如下步骤:
3、s1、获取车辆运行状态数据和制动系统状态数据;
4、s2:根据车辆运行参数识别车辆运行场景;
5、s3:根据制动系统气路结构和功能关系,搭建部件级候选异常识别模型并输出多维度异常特征;
6、s4:判定总风管气密性候选异常,比对总风管压力下降速率与历史基线阈值输出总风管气密性异常候选结果;
7、s5:判定空压机压力上升能力候选异常,比对压力上升速率基线阈值输出空压机压力上升能力异常候选结果;
8、s6:提取空压机多类时长特征比对对应的基线阈值输出空压机工作时长合理性异常候选结果;
9、s7:站前制动场景下计算阀类压力差值,压差与持续时间满足条件输出阀类压力响应异常候选结果;
10、s8:将各部件级候选异常识别模型的输出结果转换为统一证据集;
11、s9:搭建包含场景、部件状态、证据、诊断结果节点的贝叶斯网络,依据气路、压力、时序搭建贝叶斯网络有向边;
12、s10:采用贝叶斯推理方式计算各类诊断结果的概率;
13、s11:计算任意两个同时存在候选异常的部件异常耦合度,比对预设耦合阈值判定故障传导关系或耦合关系;
14、s12:根据诊断结果的概率和部件异常耦合度,执行诊断模式切换。
15、进一步的,所述车辆运行状态数据和制动系统状态数据具体包括采集车辆速度、停车时长、站点距离、司机室激活状态、制动指令、紧急制动状态、线路工况、总风管压力、空压机启动信号、空压机工作状态、阀类压力、制动缸压力以及与制动供风、压力调节和制动执行;所述运行状态数据和制动系统状态数据由车载系统、列车网络控制系统或制动控制单元采集,并传输至地面phm平台或车地协同诊断平台。
16、进一步的,所述步骤s2中的运行参数包括车辆速度、停车时长、站点距离、制动指令、紧急制动状态、空压机启动状态和总风管压力变化。
17、进一步的,所述步骤s2中的车辆运行场景包括静止保压场景、库停充风场景、折返启动场景、站前制动场景、频繁启停场景、连续制动场景和正常运行场景。
18、进一步的,所述部件级候选异常识别模型包括总风管气密性异常识别模型、空压机压力上升能力异常识别模型、空压机工作时长合理性异常识别模型、阀类压力响应异常识别模型和制动执行异常识别模型;所述多维度异常特征包括候选异常类型、异常概率、异常置信度、异常发生时间、异常持续时间和关键异常特征。
19、进一步的,所述步骤s4具体包括:在车辆静止、无制动指令、空压机未启动且停车时长满足预设条件时,提取总风管压力下降区间,并计算总风管压力下降速率:
20、
21、其中,表示压力下降区间起点压力;表示压力下降区间终点压力;表示压力下降区间持续时间;表示总风管压力下降速率;当大于对应车辆的历史基线阈值,且压力下降区间持续时间大于预设时间时,输出总风管气密性异常候选结果;
22、所述历史基线阈值由同车历史有效样本、同车型历史有效样本或滑动窗口斜率统计值按照预设统计规则确定,所述预设统计规则包括spc控制限、均值加减预设倍数标准差或分位数统计方法。
23、进一步的,所述步骤s5具体包括:
24、步骤s5.1:在车辆静止、无制动指令、无明显耗风且空压机启动时,提取空压机启动期间的总风管压力恢复区间,并计算压力上升速率:
25、
26、其中,表示空压机启动时刻或压力恢复区间起点压力;表示空压机停止时刻或压力恢复区间终点压力;表示压力恢复区间持续时间;表示总风管压力上升速率;
27、步骤s5.2:计算压力上升速率样本的均值mean_rise和标准差std_rise,并按如下方式确定压力上升速率基线阈值:
28、
29、其中,示压力上升速率基线阈值;表示历史正常样本中压力上升速率的均值;表示历史正常样本中压力上升速率的标准差;k为预设控制系数,取值为3;
30、步骤s5.3:当小于时,输出空压机压力上升能力异常候选结果。
31、进一步的,所述步骤s6具体包括:
32、步骤s6.1:根据空压机启动信号提取空压机连续工作区间,并计算空压机工作时长特征,包括单次工作时长、累计工作时长、启动频次、工作占空比和单位压力恢复时间,其中,单位压力恢复时间按如下方式计算:
33、
34、其中,表示本次空压机连续工作时长;表示本次空压机启动时总风管压力;表示本次空压机停止时总风管压力;表示单位压力恢复所需时间;
35、步骤s6.2:当、、、或中的至少一个超过对应基线阈值时,输出空压机工作时长合理性异常候选结果;
36、步骤s6.3:当空压机工作时长异常同时伴随总风管压力下降速率异常时,优先进入总风管气密性异常与空压机工作异常的耦合判断。
37、进一步的,所述步骤s7具体包括:
38、步骤s7.1:在车辆进入站前制动场景、总风管压力大于预设供风压力阈值且紧急制动未施加时,计算阀类相关压力差:
39、
40、其中,和表示阀类部件相关的两个压力信号;表示二者之间的绝对压差;
41、步骤s7.2:当大于预设压差阈值,且持续时间大于预设持续时间时,输出阀类压力响应异常候选结果。
42、进一步的,所述步骤s7还包括:在平均阀压力响应异常识别中,和分别为asp1压力和asp2压力,当|asp1−asp2|大于180kpa并持续30s时,输出平均阀压差异常候选结果。
43、进一步的,所述证据集evidence包括压力下降速率异常、压力上升速率异常、空压机单次工作时长异常、空压机累计工作时长异常、单位压力恢复时间异常、阀类压差异常;
44、每个证据包括证据值、发生时间、持续时间、偏离程度和置信度;所述偏离程度由当前特征值与历史基线、同车基线或同车型基线的差值确定。
45、进一步的,所述步骤s9具体包括:
46、建立包含场景节点scene、部件状态节点fault、证据节点evidence和诊断结果节点result的贝叶斯网络;
47、所述scene用于表示车辆当前运行场景;
48、所述fault包括总风管气密性状态、空压机压力上升能力状态、空压机工作行为状态、阀类压力响应状态;
49、所述evidence由各部件级候选异常识别模型输出形成;
50、所述result包括单一总风管气密性异常、单一空压机打风能力异常、单一阀类压力响应异常、总风管气密性异常传导至空压机工作异常、空压机打风能力异常传导至阀类压力响应异常、场景诱发异常和多源独立异常;
51、所述贝叶斯网络的有向边根据制动系统气路结构、压力传递关系和动作时序关系确定;总风管气密性状态与压力下降速率异常、空压机工作时长异常关联;空压机压力上升能力状态与压力上升速率异常、单位压力恢复时间异常关联;阀类压力响应状态与阀类压差异常关联;scene与fault和result关联,用于修正不同运行场景下的故障先验概率。
52、进一步的,所述步骤s10具体包括:
53、步骤s10.1:对于任一诊断结果节点,其诊断结果概率计算方式为:
54、
55、其中,示第i类诊断结果;表示候选异常证据集合;表示当前运行场景;表示当前运行场景下该诊断结果的先验概率;表示在该诊断结果和当前运行场景下出现相应证据集合的条件概率;表示当前运行场景下证据集合出现的概率;
56、步骤10.2:当包括多个证据特征时,可由各证据特征的条件概率组合得到;
57、步骤10.3:上述先验概率和条件概率可由历史运行数据、故障工单、检修记录或模型训练结果确定,并可随地面phm平台数据积累进行更新。
58、进一步的,所述步骤s11具体包括:
59、对任意两个同时存在候选异常的部件和,计算二者的异常耦合度:
60、
61、其中,为异常时序一致性,用于表征与的异常发生顺序是否符合故障传导逻辑;为制动系统气路或功能传导关系匹配度,用于表征与之间是否存在供风、压力调节或制动执行链路上的关联;为异常特征相关度,用于表征两个部件异常特征之间是否存在同步变化或关联变化;为运行场景一致性,用于表征候选异常是否符合当前运行场景下的故障判别逻辑;、、、权重系数,且;
62、当大于预设耦合阈值时,判定与之间存在故障传导关系或耦合关系;当不大于预设耦合阈值时,判定与之间缺少有效耦合关系。
63、进一步的,所述的步骤s12具体包括:
64、当单一部件故障对应的诊断结果节点的后验概率大于第一阈值,且与该单一部件故障对应部件存在预设关联关系的其他部件的异常概率小于第二阈值时,切换为单故障诊断模式,输出对应单一部件故障;
65、当耦合故障对应的诊断结果节点的后验概率大于第一阈值,且相关部件之间的异常耦合度大于耦合阈值时,切换为耦合故障诊断模式,输出主导故障源、受影响部件和故障传导路径;
66、当场景诱发异常对应的诊断结果节点的后验概率大于第一阈值,且关键异常特征偏离程度小于故障判定阈值时,切换为场景诱发异常模式,降低报警等级或不输出故障报警;
67、当多个单一部件故障对应的诊断结果概率均大于第一阈值,但相关部件之间的异常耦合度不大于耦合阈值时,切换为多源独立异常模式,分别输出异常部件和检修建议;
68、最后输出诊断结果,输出诊断模式、故障类型、主导故障源、受影响部件、故障传导路径、异常时间段、关键异常特征、诊断结果概率、异常耦合度、置信度和检修优先级。
69、本发明将轨道交通车辆制动系统中总风管、空压机、阀类部件及制动执行部件纳入统一诊断框架,克服了现有单部件预警模型相互割裂、多个异常结果难以综合判断的问题,能够对制动系统多部件关联异常进行统一分析;通过运行场景识别、部件级候选异常识别、贝叶斯耦合推理和异常耦合度计算,能够在多个候选异常同时出现时,区分单一故障、耦合故障、故障传导结果和场景诱发异常,从而提高主导故障源定位的准确性。对于总风管气密性异常、空压机工作异常和阀类压力响应异常等相互影响的情况,可进一步输出受影响部件及故障传导路径;同时还引入库停充风、折返启动、站前制动、频繁启停等运行场景修正机制,降低正常工况变化造成的误报警。同时,诊断结果可输出故障类型、关键异常特征、置信度和检修优先级,为现场检修定位、故障排查和状态检修提供更明确的技术依据。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com